Neuron AIが目指す、カメラに見えないことを覚えるロボット
NEURA Roboticsは視覚、触覚、音、記憶をNeuron AIに組み合わせます。柔軟な物理作業への期待と、新しい仕事が確実になるまでの時間を考えます。
NEURA Robotics GmbHのワードマーク。Wikimedia CommonsでPD-textlogoに分類されています。識別のため中立的な余白に変更せず表示しており、稼働中のNeuron AI設備の写真ではありません。

コネクターはクリックしてはまる前から接続済みに見えることがあります。タオルは作業に必要な場所にあっても、ロボットの指の後ろで滑るかもしれません。カメラが見るのは一部で、接触、音、直前の履歴が残りを説明します。NEURA Roboticsはその隙間に新モデルを置こうとしています。
ドイツの同社は2026年10月14日、3D視覚、触覚、音、ロボット状態、言語と記憶を組み合わせるNeuron AIを発表しました。Perception-Language-Action、略してPLAモデルと呼び、五つのロボット形態にまたがる学習と、Neuraverseで技能を適応させる経路を説明します。NEURAの発表。
価値ある変化は、操作が成功したかを判断する根拠が増えることです。買い手にとっての問いは、新しい仕事にどれほど教示、確認、復旧が必要かになります。追加される要素、役立ち得る場面、印象的な実演を信頼できる工程と混同しない評価を見ていきます。
触覚は画像が答えきれないことを教えます
容器に蓋をする場面を考えます。見える位置は整列の手掛かりです。抵抗は縁が引っ掛かっているかを、クリック音は留め具がはまったかを示します。押し直す、角度を直す、次へ進むという判断には組み合わせが要ります。視覚認識だけを改善しても一部は未解決です。
10月23日に確認したNeuron AI製品ページは、触覚、力・トルク、接触音、関節位置、速度が視覚や指示とともにモデルに入ると説明します。推論はロボット上でローカル実行するとも述べます。次の動きを変えられる時間内に答えが必要な、物理制御の製品です。
「マルチモーダルAI」は画像について話せるモデルを指すことも多い言葉です。ここでは進行中の相互作用の情報です。何かを持ち、押し、動かし、放すため観察に意味があります。言語が目標を示しても、試みる間に世界はフィードバックを送り続けます。説明の流暢さと同じくらい、この循環の質が重要です。
ローカル推論は導入側の質問も変えます。NEURAの設計説明では、ネット切断がすべての制御判断を止める必要はありません。ただし個別設備の性能を証明しません。学習用アップロード、機体群の更新、診断アクセス、センサーが不安定なときの挙動は別に尋ねます。「ローカル」は一つの性質で、運用全体には詳細が要ります。
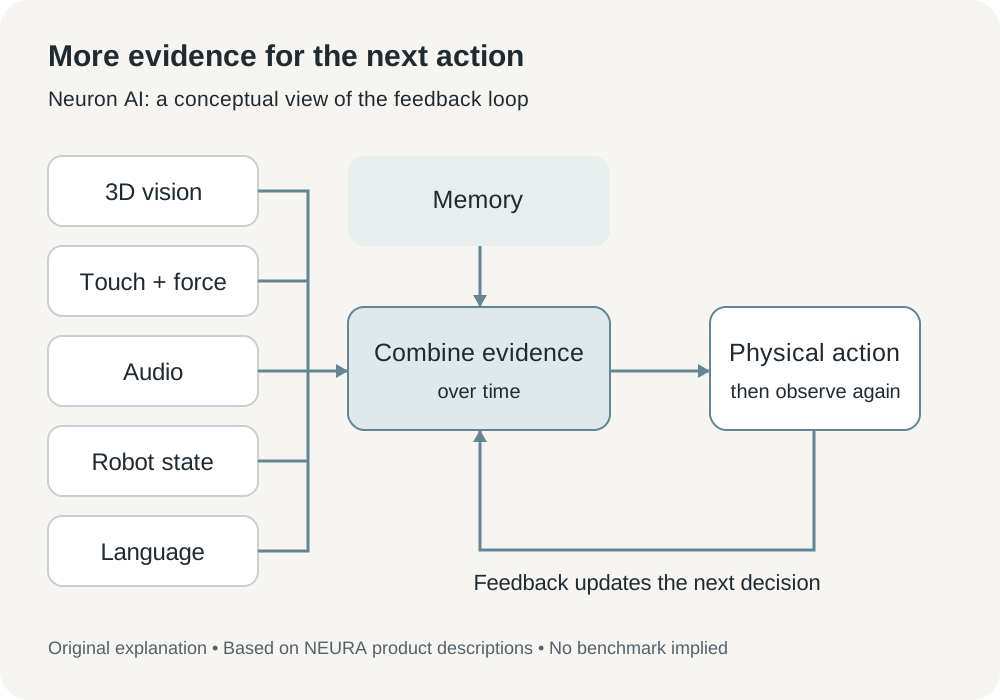
公開された入力情報の説明に基づく独自図です。フィードバックと記憶の役割を示し、非公開構造の再現や性能測定ではありません。
記憶は見えなくなっても続く作業で重要です
組み立ての準備中、部品を別の部品の後ろに置くとします。一枚ずつ独立画像として扱う支援は有用な情報を失います。置いたことを覚えていれば前の状態から続けられます。ただし誰かが動かしたら認識を修正する必要があります。持続と訂正の両方で記憶は役立ちます。
10月14日の発表は、物体がカメラ外に出ても文脈を維持すると説明します。意味は一連の操作の連続性です。物を取り、容器を開け、中に入れるのはつながった判断です。初期の失敗が後の試みを変えるべきで、前提が崩れてももっともらしい計画を続けるべきではありません。
評価方法も具体化します。隠れたとき、位置が変わったとき、受け渡しが失敗したときに何が起きるかを尋ねます。不確実さに気付いて止まる方が、誤った順序を自信を持って終えるより有用な場合があります。なくなった布と安全部品では望ましい応答も違います。
中心課題は行動しながら覚えることです。動くたびに解釈すべき場面が変わります。関連する結果を保ちながら新しい証拠を受け入れる必要があります。買い手には訂正と復旧、記憶した状態をもう信じられないと判断する瞬間の例が必要です。
NEURAはモデルをロボット事業につないでいます
NEURAはドイツのメッツィンゲンを拠点に、ロボット、検知技術、技能の学習・配備基盤を作ります。初めて知る人にはこの背景が重要です。物理機体と産業の関係を持つ会社の製品なので、経験収集と学んだ動作を機体に載せる作業も提案に含まれます。
10月23日に確認したNeuraverseは、ロボット、開発者、産業をつなぎ、管理やアプリ開発を含む基盤を説明します。NEURA Gymは、現実的で変動する条件の訓練施設を説明します。両者は、仕事の理解から確実に動くロボットまでの労力を減らす商業方向を示します。
工場の難しい知識は、カメラより先に不完全なはまりを感じる技術者にあるかもしれません。何を見せ、どの信号を記録し、何を成功とするか決めて取り込む必要があります。汎用モデルは出発点です。職場知識を受理できる技能に翻訳する支援の明確さが基盤の価値を決めます。
発表には顧客の微調整、機体群への配備、技能の非公開化が含まれます。契約でも分けるべきです。個人情報がなくても手順から公差、素材、製法が分かり得ます。非公開技能、共有学習データ、更新、遠隔支援それぞれに所有者と権限境界が必要です。
モデル発表後にも進展があります。10月22日の更新で、NEURAとミュンヘン工科大学は2,300平方メートル超のRoboGymを発表しました。Neuron AI搭載の4NE1 Gen 4が訓練施設で動き、量産準備中としています。企業固有の作業を検討する入り口ですが、家庭向けの無制限な発売や全買い手の納期を証明するものではありません。
三つの仕事候補は異なる価値を示します
以下は評価の例であり、自社試験や導入完了の報告ではありません。最新カメラ画像以外の証拠を使う方向を具体化しますが、それぞれ成功の定義は異なります。
洗濯物を扱う設備は動く間に形が変わる柔らかい物を扱います。異なる負荷で搬送完了、落下、絡まり、人の復旧を比べられます。定めた設備内の安定した流れが有用な結果です。未知の家庭で全衣類を畳む問題はさらに広く、別評価が必要です。
コネクター組立設備なら視覚で近づき、接触や音ではまりを判断できます。きれいな例だけでなく、ずれや差し込み不足を含めます。検査可能な確認を伴う正しい接続が成果です。最後の小動作を人が繰り返し仕上げるなら、その仕事も費用に数えます。
部品搬送セルは、一時的な遮蔽や順序変更でも文脈が残るかを試せます。別の物を扱う間に人が位置を変える例です。次の行動前に更新を検出する必要があります。以前の観察は世界をまだ表す間だけ有用という、記憶の限界が見えます。
| 例示する仕事 | 試したい証拠 | 数える結果 |
|---|---|---|
| 洗濯物の搬送 | 握りの反応、形の変化、順序の状態 | 完了した投入量と人の復旧 |
| コネクター組立 | 整列、挿入力、かみ合い信号 | 確認済み接続と手直し |
| 部品搬送 | 位置、遮蔽、配置変更 | 正しい次の行動と安全な停止 |
既存工程と同じ品質基準で比べます。滑らかに動いても誤組立は合格になりません。逆に遅くても廃棄を減らし、難しい時間帯を担い、熟練者を反復監督から解放するなら価値があります。問うのはロボット周辺の作業を含む全体です。
11分の連続作業は実演計画であり信頼性の点数ではありません
10月14日の発表は、10月20〜22日のNVIDIA GTC Berlinで4NE1による11分の洗濯シーケンスを予定しました。仕分け、洗濯機への出し入れ、乾燥機への移動です。連携動作の具体例ではありますが、反復成功率や顧客拠点の性能を示しません。
連続実演は、意図が分かるか、選んだ機体が見える動きをできるかに答えます。導入評価には開始条件、再試行、中断、失敗、準備量がさらに必要です。どちらも価値はありますが、準備状況について違う問いに答えます。
合意した試験時間全体の連続記録と人の介入一覧を求めると役立ちます。対応範囲外の条件一覧も同様です。対立的な要求ではなく、顧客は柔軟な万能作業者を想像し、供給者は限定設備だけを検証したという食い違いを防ぎます。
時間の読み方も変わります。11分は計画した実演の長さです。買い手には対象負荷の処理量、品質、復旧値が必要です。日常のシフトでは遅い試行や失敗にも従業員が対応するため、それらを含めます。
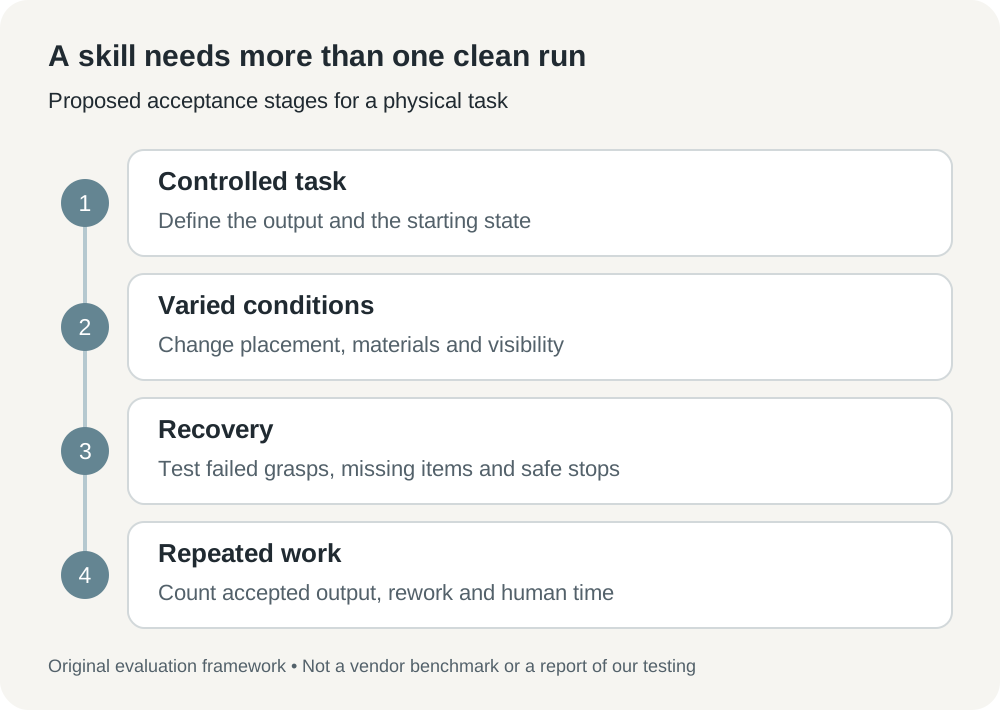
独自の評価枠組みです。実演、条件変化、復旧、シフト測定の順で、NEURAのベンチマーク結果ではありません。
一つの技能から始め、人へ戻す条件を決めます
NEURAは10月14日の発表で進歩の尺度にTime-to-Skillを使います。小変更のたび大きな再調整が必要なら設置後も高くつくため、有用な調達質問です。ただし開始点、数える教示、終了する信頼性水準を定義する必要があります。
供給者や統合担当との初回相談には、「部署を自動化」のような目標より限定した作業概要を用意します。合格出力、許可する物体、空間、停止条件を含め、次の順で具体化します。
- 現行工程を記録します。 一仕事全体、検査、熟練者が手法を調整する瞬間を残します。職場で許可した記録を使い、無関係な個人情報を避けます。
- 対応範囲を定めます。 素材、置き方、照明、寸法、人の存在条件を指定し、提案する機体、手、センサーを尋ねます。
- 教示予算を合意します。 実演、準備、注釈、機器設定、再調整を数えます。比較ごとに同じ始点と終点でTime-to-Skillを定めます。
- 条件変化と復旧を試します。 遮蔽、つかみ失敗、物の不在、位置変更を含めます。安全条件と人への引き継ぎを合意します。
- 作業時間全体を測ります。 合格出力、手直し、介入時間、停止、保守を数えます。後の更新比較にモデルと技能の版も残します。
アクセス前でも初回相談が具体的になります。現在のページは関心のある組織を問い合わせへ案内します。公開資料から共通価格、納期、すぐ取得できるモデル一式は確定しません。双方が確認できる合格計画付きの、範囲を絞った実現性相談が次の行動です。
経済的な期待は普通の変化への適応を早めることです
教えやすくなれば、小さい仕事や頻繁に変わる仕事も自動化しやすくなります。設定労力、壊れやすい前提、稼働までの待ち時間が減るのが想定効果です。妥当な検証仮説ですが、基盤モデルを足すだけの自動効果ではなく基準線付き仮説として予算に置きます。
費用はモデルと機体の外にもあります。治具、防護、統合、清掃、校正、異常状態の担当者が必要かもしれません。検知が増えると情報と同時に、ずれたり壊れたりする部品も増えます。結果が変わった際、モデル、破損センサー、素材変更を分けられる必要があります。
機体群への配備にも取引があります。似た設備で検証済み技能を使い回せば重複を減らせますが、差を無視した展開は失敗します。更新の検査、配布先、前の挙動への復帰方法を尋ねます。ソフト変更が物理行動を変えるため技能にもリリース工程が必要です。
期待するのは知覚と仕事の結果が近づくことです。視覚、触覚、音、記憶した出来事は、続行、訂正、停止の根拠を増やせます。Neuron AIの決定的な証拠は、顧客工程でそれがどれほど早く反復可能な動作になるかです。世界が変わった後も次の行動が理にかなうロボットが役立ちます。
出典
- NEURAがNeuron AIを紹介、2026年10月14日。GTC実演計画を含みます。
- Neuron AI製品説明とローカル推論、2026年10月23日確認。
- Neuraverse基盤、2026年10月23日確認。
- NEURA Gym訓練基盤、2026年10月23日確認。
- TUM RoboGym開設と4NE1 Gen 4の状況、2026年10月22日。
- NEURAプレス情報と会社背景、2026年10月23日確認。
- NEURAワードマークとPD-textlogo記録。
評価を根拠のそばに残しましょう
許可された実演記録、確認済みメモ、追加質問を別の場所に整理したい方には、Telli.shも選択肢です。音声ノートから始める。