ロボットは、荷物が落ちる前に滑り始めたことを感じ取れるか
MelexisのMLX90901は、グリッパーのパッドを押す力と表面に沿う力を測る。薄い袋を使った試験案から、その計測が滑りと損傷の低減に役立つかを調べる方法を紹介する。
ロボットが二枚のパッドで薄い袋をつかむ。カメラには正常に持ち上がったように見えるが、アームが向きを変えると、袋が指の間で滑り始める。強く握れば持ち直せるかもしれない。その力で袋に折り目が付くこともある。どう対処するかは、まだつかみ直せるわずかな時間に、接触面で何が起きているかで決まる。
2026年11月12日、ベルギーの半導体メーカーMelexisは、ロボットハンドやグリッパー向けの触覚指先モジュールMLX90901を発表した。指先の面に垂直にかかる力と、面に沿う二軸方向の力を測る。同社によると、評価キットDVK90901は入手可能だ。モジュール単体は製品ページ上で、数量を限ったエンジニアリングサンプルとして案内されている。単体がサンプル提供の段階でも、チームは評価台でフィードバックを試せる。 Melexisの発表 · MLX90901の製品仕様
グリッパー設計者が確かめたいのは、この信号を加えると普段どおりの搬送で結果が変わるかどうかだ。薄い袋なら測りたいことを具体化できる。滑りや損傷を減らして移動を終えられるか。そのためにどれだけ処理が遅くなるか。
三方向の力から、カメラでは見逃しやすい変化を知る
力の成分のうち、パッドに垂直にかかるものを 法線方向の力 と呼ぶ。袋の例では二本の指を閉じるとこの力が変わる。せん断力 は接触面に沿ってかかる。ロボットが持ち上げたり旋回したりすると、袋の重さや動きの変化で接触部に横向きの荷重がかかる。せん断力を二方向に分けると、パッドの縁に沿う引っ張りと、縁を横切る方向の引っ張りを区別しやすい。モジュールはそれらの量を自身の座標系で報告する。
MLX90901は磁気センサー、磁石、エラストマー、機構部品、電子回路を一つにまとめたものだ。接触で柔らかい面が変形すると、その変化を磁気センサーで捉えて各方向の力を推定する。組み立て済みで、校正も済んでいる。公開仕様には、検知面上の接触位置と、接触や過大荷重を示す信号も記載されている。ロボットハンドでは、この出力を使って三つの問いを分けられる。何かに触れたか。パッドのどこに触れたか。動き始めてから荷重はどう変わったか。 MLX90901の仕様と製品デモ
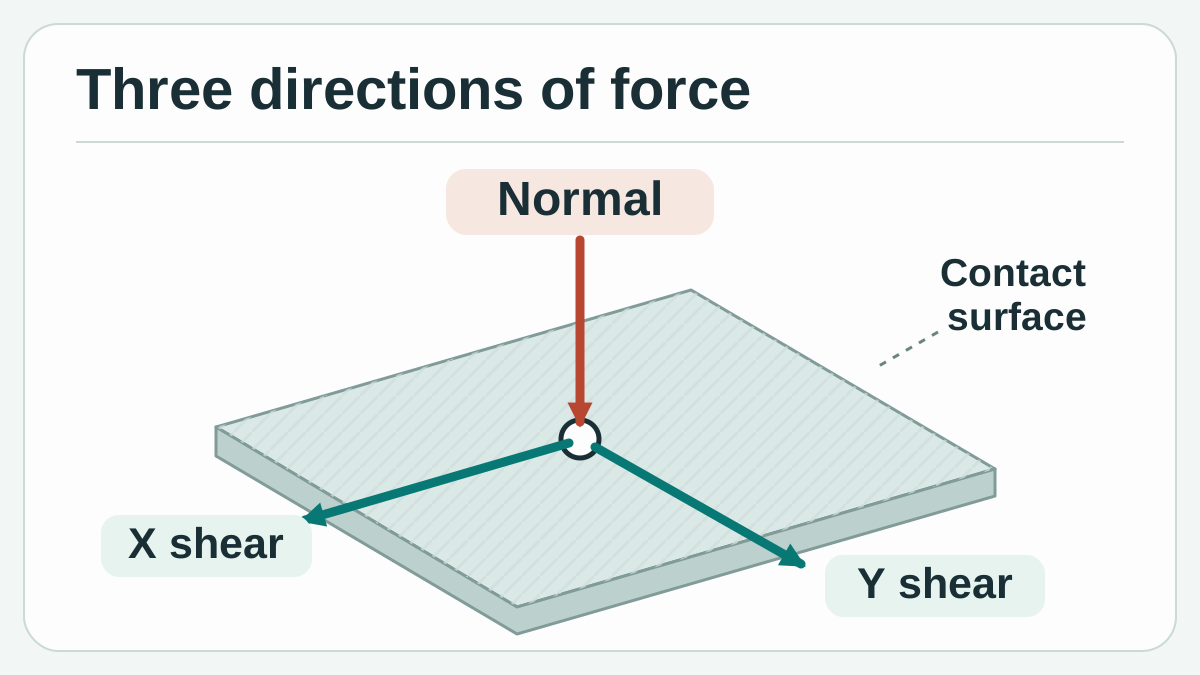
面に垂直な一方向と面に沿う二方向で接触荷重を表す。Melexisの仕様に基づき、Telli.shが制作した概念図。
カメラにも役割がある。指を閉じる前に袋の位置を把握でき、把持後に物体が動いたかを確認できる。触覚の読み取りは、ハンドを閉じると一部が隠れる接触面の情報を加える。真上のカメラには同じように見える二回の把持を考えてみよう。一回目では、指は袋の縁から十分に内側に触れる。二回目では角をつかみ、その角はアームが加速すると折れ曲がる。最初のカメラ映像が似ていても、接触位置とその後の荷重は違い得る。
横方向の力が増えても、読み取りには解釈が要る。荷物が安定していても、アームが加速すればせん断力は増える。一方の指で荷物がずれ始めても、もう一方の指ではまだ保持できている場合もある。役立つのは、再現できる試験条件で、物体が動き出したときに対応するパターンだ。力のログだけから読み取れるのは、センサーにかかった荷重が変わったことまでだ。
力の範囲、検出限界、時間を別々に読む
Melexisの仕様では、法線力の標準範囲は15 N、拡張範囲は25 N、せん断力の範囲は4 N。精度はフルスケールの10%と公表している。同社の製品ページでは200 mNを検出限界と呼び、発表では200 mNを代表的な分解能と表現している。包装が耐えられる力の範囲が狭い場合は、データシートを取り寄せ、数値の測定条件を確認したい。検出の指標だけでは、個々の小さな読み取り値に何ほどの誤差があるかは分からない。 Melexisの発表 · Melexisのモジュール仕様
製品ページには、力のデジタルベクトルを最大400 Hzで出力し、I²C通信は最大1 Mbpsと記載されている。毎秒400サンプルなら公称間隔は2.5ミリ秒。実際に握りを補正するまでの時間は、別に測る必要がある。データの読み出しと転送、フィルタリング、コントローラーの判定、そしてモーターが把持を変えるまでを含む。センサーが速くても、補正が間に合わなければ袋は落ちる。
| 公開されているモジュール仕様 | 計画に生かせること | グリッパーで測ること |
|---|---|---|
| 法線方向の標準範囲15 N、せん断方向4 N | 想定荷重が評価台での試験に適するか | 実際の把持点での接触荷重と瞬間的なピーク |
| 検出指標200 mN、精度はフルスケールの10% | データシートで確認する精度の項目 | 使用範囲内の小さな力に対するノイズ、再現性、誤差 |
| 出力は最大400 Hz、I²Cは最大1 Mbps | データ取得の初期設計 | 遅いサイクルも含めた、接触から制御応答までの時間 |
| 接触位置と過大荷重の信号 | ほかに記録するイベントの選定 | イベントが対象の接触と実際に使える対処に結び付くか |
公表外形は18.5 × 23.6 × 9.4 mm。まずはパッド、取り付け部、ケーブルを組み込んだ指全体の形を確かめる。治具がわずかにたわんだり検知面の一部を覆ったりすることがある。交換式の表面材を使えば、袋の触れ方や滑り方も変わる。実際のハンドに使う部品は評価にも含め、むき出しのモジュールの結果だけで判断しないようにする。 Melexisの機械・電気仕様
持ち上げ試験でセンサーの寄与を確かめる
薄い袋は、損傷を防ぐことと滑りを止めることの両立を検証する手頃な対象だ。最初の試験では、安全に扱える代表的な物体、固定した把持位置、チームが再現できる動作を選ぶ。試験物に位置追跡用の目印を付けるか、指に対する相対変位が見える角度で撮影する。力の信号とは独立した基準があれば、荷物が動いたか、いつ動き始めたかを、その信号自体で正解を決めずに判断できる。
簡単な比較なら、グリッパー、指先、動作を同じにする。一方は既存の把持制御を使い、モジュールでは記録だけを取る。もう一方では、承認済みの制御動作をセンサーの信号に連動させる。最初は治具を一時停止する、あるいは物体を置いて再試行するといった対処が考えられる。部品の許容荷重と機器側の制御条件が認める範囲なら、把持力を調整する選択肢もある。パッド表面や軌道の違いが、測れない改善要因にならないように条件をそろえる。
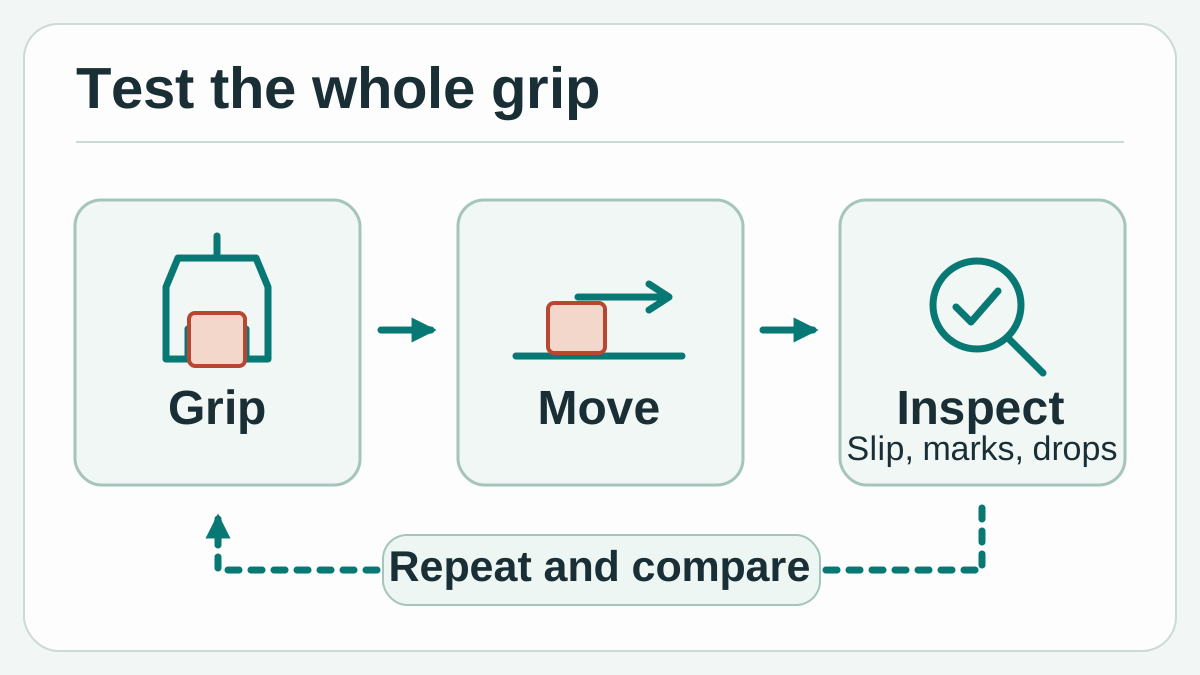
承認された同じ搬送で、ログ取得のみの場合と制御にフィードバックする場合を比較する。独立した変位の記録と包装の状態で両方を判定する。Telli.sh制作の概念図。
別の試験では、硬い試験片を治具に向かって動かす。位置推定が正しく見えても、部品がきちんと収まる前に角が当たる場合がある。接触位置、法線力、横方向荷重を合わせれば、作業者は何が起きたかを調べられる。監督の下、正しく置いた場合と、意図的に位置をずらした場合を数回ずつ記録する。両者の波形が似る場合、その区別には既存の位置や検査の信号を使い、触覚は情報を加えられる条件に絞って使う。
複数の情報を組み合わせた先例もある。Li、Dong、Adelsonの2018年の研究では、グリッパーに取り付けたカメラと光学式GelSightセンサーを組み合わせ、初見の10種類の物体での152回の把持を含む滑り検知を試した。Griffa、Sferrazza、D'Andreaの2021年の研究は、別の光学方式で取得した分布荷重から、動き始めを捉えられるか検討した。未見の物体や、並進と回転を分けて評価する方法は参考になる。結果はそれぞれの装置と手法に固有だ。 Li、Dong、Adelson(2018年) · Griffa、Sferrazza、D'Andrea(2021年)
フィードバック制御を始める前に、キットで波形を取る
DVK90901には指先モジュール、Melexis.IO USBインターフェース、変換基板、ケーブルが付属する。ブリッジを通じてセンサーデータをPCに送り、MelexisのGUIで表示、記録、エクスポートができる。登録すれば関連するPythonライブラリも利用できる。評価台で、力の符号、接触イベント、エクスポート内容を確認してからコントローラーへ直接組み込める。 Melexis DVK90901キット、データブリーフ、ソフトウェア
- 基準値を記録する。 Melexisの手順に沿ってキットを接続する。無負荷の値を記録し、作業に承認された治具を使って法線方向と二つのせん断軸に既知の荷重をかける。判断に使う前に、方向、再現性、時刻を基準値と照らす。
- 袋の合否を決める。 動作、把持位置、許容する力の上下限、どの状態を移動や損傷と判定するかを書き出す。カメラ映像など、独立した変位の基準で試験結果にラベルを付ける。
- まずログだけを取る。 把持を固定した搬送で三方向の力、接触イベント、アームが動いた時刻を記録する。成功も失敗も保存する。軽い包装と硬い包装で挙動が違うなら、別の群にする。
- 同じ搬送をフィードバックありで比較する。 機器の担当者と対処方法を確認する。比較ではフィードバック方針だけを変え、落下、目に見える損傷、不要な停止、復旧時間を同じ合否基準で数える。
- 通常あり得る変更でも繰り返す。 新しいロットの袋や、使用が認められた別のパッド仕上げを使う。判定基準は維持し、次に進む前に再調整箇所を記録する。何を変え、どう結果に影響したか説明できれば、判断に使える。
最初の波形に計測自体の問題が現れることがある。物体の当たり方、治具のたわみ方、センサーの応答によっては、法線方向に荷重をかけたときに片方のせん断軸まで変わったように見える。保持している荷重を確認し、同じ点にかけ直す。次に、検知面の別の場所で試す。一点で安定した波形が出ても、縁で初めて分かる取り付けや接触の問題が隠れている場合がある。
時刻の同期も早めに確かめたい。PCのログにはセンサーメッセージが届いた時刻、コントローラーのログには判断した時刻が入ることがある。映像は別の観測で、時間分解能はログより粗い場合がある。すべての記録で確認できる共通イベントを入れ、時刻の不確かさを控える。それがないと、計測の時間分解能より小さな差を早期警報と誤認しかねない。
やさしく握ることの代償を数える
全試行のうち何回搬送を完了でき、何回損傷が出たかをまず数える。停止やつかみ直しを経て完了した試行も含める。代表的なサイクル時間と遅いケースも報告する。滑りが減っても中断が倍に増えれば、サイクルが厳しい包装ラインでは別の対処が必要かもしれない。高価な包装や壊れやすい品を監督下で扱う作業なら、同じ結果に違う重みを付けられる。
誤警報は見逃しと同じように追う。袋がパッドの上で滑らず、内部で中身が移動する場合がある。すべての荷重変化を滑りと見なす制御では、停止や締め付けを繰り返しかねない。このようなケースも意識して収集する。停止すべきか、観測をもう一つ加えるか、承認済み動作の範囲で安定した把持を続けるかを決める材料になる。
警報が出たことと、介入が間に合ったことは分けて記録する価値がある。旋回中の波形が滑りの可能性を検知したとする。ある試行では制御が間に合って動作を止め、袋が元の場所にとどまる。別の試行では同じ警報が出ても、袋がもう保持できない位置まで動いている。両方に警報の記録はあるが、結果が変わるのは前者だ。最初に確認できた移動、警報、対処指令、対処完了に別々の時刻を付ける。無傷で届けられたか、つかみ直しがあったかも並べて記録すれば、検知、対処、動作そのもののどれを変えるべきか判断しやすい。
Melexisの評価キットなら三方向の力を評価台で扱える。ロボットで効果を示すのは、どの変更が効いたかを説明し再現でき、所定のペースで無傷の荷物が届くことだ。停止が早くなることも、より確実に保持できることもある。その成果は波形にも、搬送の結果にも表れる。
出典
- Melexisの発表、2026年11月12日
- Melexis MLX90901の仕様、製品写真、デモ動画
- Melexis DVK90901キットの写真、ソフトウェア、注文情報
- Melexis DVK90901データブリーフ
- Melexisサイト利用規約第5条、サイト画像の複製・再送信には明示的許可が必要
- Li、Dong、Adelson「触覚と視覚情報を組み合わせた滑り検知」、2018年
- Griffa、Sferrazza、D'Andrea「分布接触力の計測を利用した滑り検知」、2021年プレプリント
試験結果や機器の所見、その記録をもとに下した判断を検索できる形で残すなら、Telli.shアカウントを作成できます。