LYNX-10はケーブル駆動の手首でどう本のページをめくったか
10自由度の研究用ロボットが、2本の指と手首、アームを連動させてページをめくりました。実験を手がかりに、ケーブルの取り回しや位置の繰り返し精度、把持の確実性を見ていきます。
開いた本の上で、ロボットには二つの作業が待っています。片方の指でページを押さえながら、もう片方の指で紙1枚の角を持ち上げます。紙が離れたら、本を引きずらずにページを背表紙の向こう側まで運びます。研究デモでこの一連の動きを実現したLYNX-10は、モーターを基部に近い位置に置き、ケーブルで手首やグリッパーに動きを伝えます。
2026年11月13日、Scientific ReportsはLYNX-10の論文について、最終編集版に先立ち、査読を経た受理原稿を公開しました。南洋理工大学とプロクター・アンド・ギャンブルのチームは、6自由度のアームと4自由度のグリッパーを備えた試作機を開発しました。実験から見えてくるのは、ある関節が動くと、別の関節を動かすケーブルの経路長まで変わりうるという機械設計上の課題です。ページの端で狙いどおりに指先を置けても、それに伴って手首が動けば接触位置がずれることがあります。 Scientific Reportsの論文と公開履歴
論文は、ページめくりのデモに加え、位置繰り返し精度、可搬荷重、つまみ力の測定結果を報告しています。それぞれの指標が答える問いは異なります。ページめくりを手がかりに機構が可能にした動きを読み解き、同じ方式で傷つきやすい素材を一日中扱うには何を確かめる必要があるかを考えます。
モーターの配置で手首が運ぶ質量が変わる
グリッパーの近くに取り付けたモーターは、アームが回転するたびにグリッパーと一緒に動きます。アクチュエーターを基部側へ移し、ケーブルで関節を駆動すれば、アクチュエーターの質量を先端から離れた位置に置けます。回転軸から遠い位置に質量があるほど、関節を回転させる際の慣性への影響が大きくなります。実際の効果は、動かす部分の構成やその姿勢、作業の内容、手首側のモーターに代わる伝達機構によって変わります。 Modern Robotics 第8章「動力学」
LYNX-10は、垂直昇降機構とSCARA型の位置決め機構に、3軸回転の手首を組み合わせています。SCARAは、回転関節で工具の位置を平面内に定める一般的なアーム構成です。この試作機では、昇降機構が高さを調整し、位置決め機構が作業位置の上に手首を運び、手首が接触に向けて指の向きを整えます。4自由度のグリッパーは親指と人さし指を別々に動かせるため、片方で紙を支えながらもう片方で紙を動かせます。 受理原稿の機構設計と物体操作デモ
紙の角でこの役割分担を見てみます。アームは、すでに少し反り上がっているかもしれない紙の端に手首を運びます。手首は、指先が触れたときに紙がずれないよう、接触の向きを調整します。指は、同じ端を保持したまま互いの位置を変えられるだけの余裕を必要とします。こうした協調動作では、動かす手首が軽いことに利点が見込めます。論文は試作機の位置決めと荷重について個別の測定結果を示しています。作業時間や消費エネルギーがどの程度減るかを確かめるには、より重い手首と条件をそろえて比較する必要があります。
肘の動きで手首を動かすケーブルの経路長が変わる
ヒンジをまたいでケーブルを通す場面を考えてみます。曲がる部分の外側を通すと、ヒンジを曲げたときにケーブルの経路が長くなる場合があります。回転軸に近いところを通せば、この変化を抑えられます。ロボットではそのケーブルが先の関節まで続くため、途中の経路がわずかに変わるだけで、手首の指令角が同じでも実際の手首が動くことがあります。こうした関節間の相互作用を連成と呼びます。
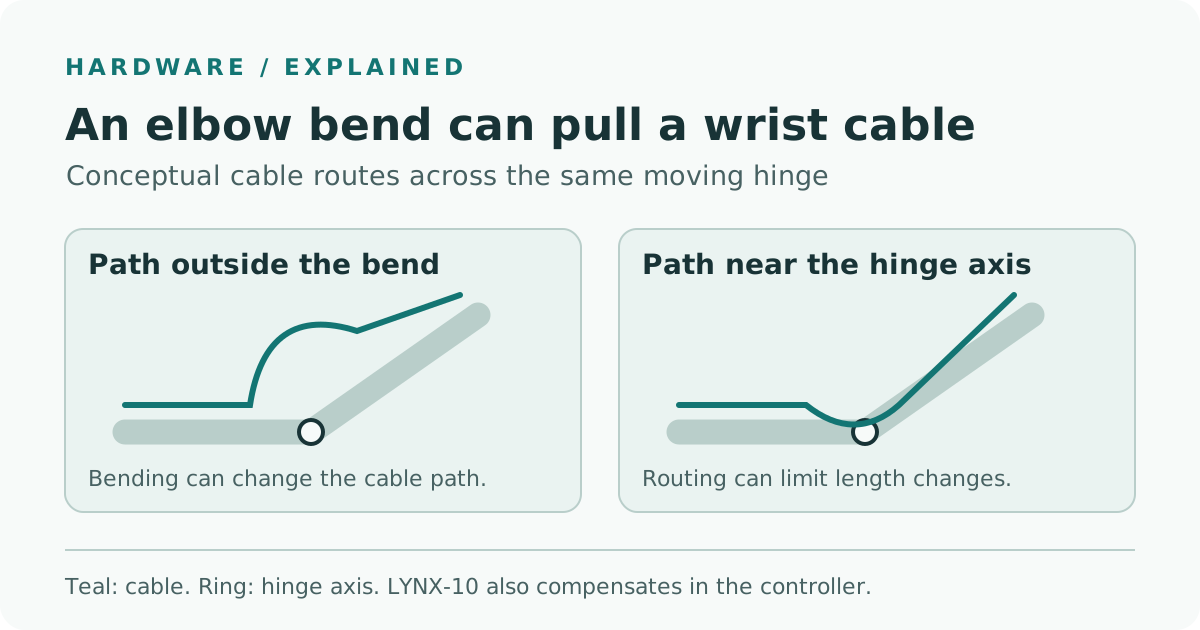
ケーブルの取り回しと上流側の関節からの連成を示す独自の概念図。図中の経路は仕組みを説明するためのものです。
LYNX-10のチームは、連成を二つの箇所で抑えました。まず、肘のケーブル経路を工夫して機械的に干渉を減らしました。次に、関節が動くときに残る経路長の変化を制御器が幾何モデルで見積もり、その分だけ指令を補正します。著者によると、この補正によって、肘の回転時に生じる意図しない手首のヨーと、肘と手首のヨーが同時に動く際に生じる意図しないピッチが大幅に減りました。ヨーは左右を向く回転、ピッチは上下に傾く回転です。 受理原稿の連成機構と実験
著者はこの補正を準静的と説明しています。モデルは、関節位置の変化に応じてケーブルの経路長がどう変わるかを計算します。動きが速くなったり、事前にかけた張力や荷重が変わったりすると、幾何モデルだけでは捉えにくい挙動が現れることがあります。再試験の際には、移動速度や方向、伝達機構の状態を記録すると比較しやすくなります。動作が落ち着いた時点で正しい姿勢に届いていても、途中で紙をこする姿勢を通ることがあるためです。
ここは、AIロボティクスでハードウェアが重要になるところでもあります。作業方策は手首の角度や工具の位置を指定でき、下位の制御器はその指令を実際の動きに変換します。LYNX-10の著者が評価したのは、ケーブルの機械的な取り回し、モデルに基づく補正、複数の部分を協調させる操作手順です。学習型の方策を評価するには、対象物やその位置が変わったとき、ロボットが手順をどう選択し、調整するかも試す必要があります。関節の動きと対象物への接触は、方策が扱う入力にも影響します。 Scientific Reportsの論文 · Modern Roboticsの関節運動と工具にかかる力の解説
指、手首、アームがページめくりを分担する
受理原稿の図9には、ページをめくる一連の動きが掲載されています。人さし指でページを押さえ、親指で角を持ち上げます。2本の指で浮いた端をつまみ、アームと手首の協調動作で本の反対側へ運びます。グリッパーは紙を置いてから開き、開始位置に戻ります。指が別々に動くので、どちらの指で紙を支えるかを工程ごとに切り替えられます。 受理原稿の図9とその説明
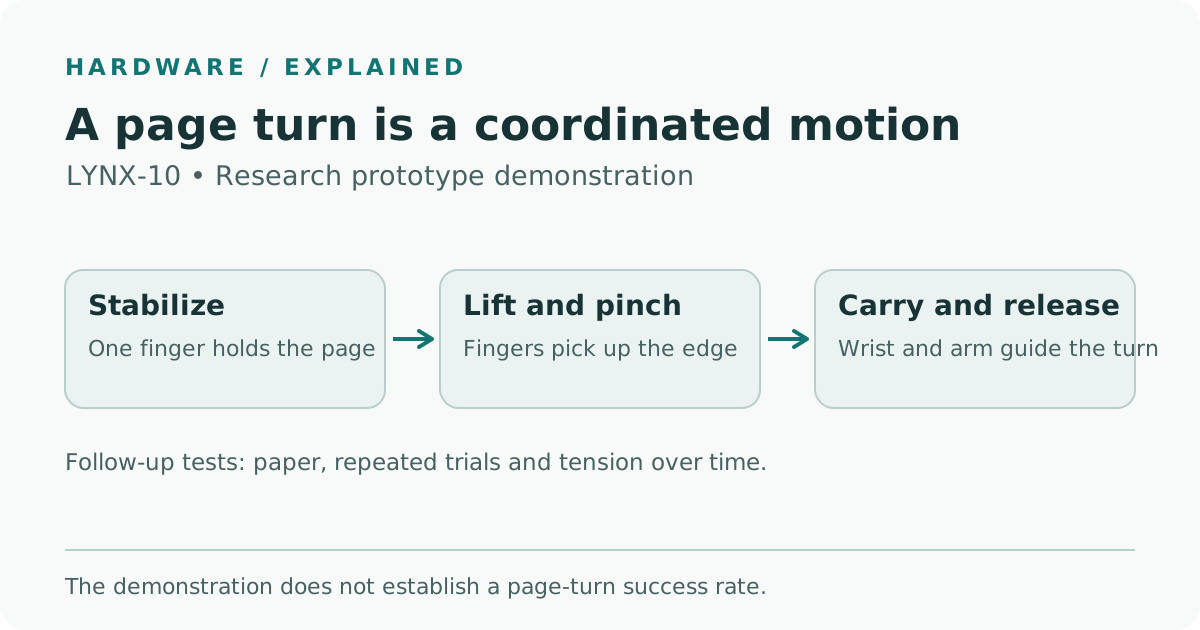
1回のページめくりで指、手首、アームが担う役割を示す独自の図。デモの写真は受理原稿に掲載されています。
紙の角をつかんだ後は、難しい点が変わります。はじめは紙の束をつかまないよう、指先で1枚を分離します。運んでいる間は紙が曲がり、接触している縁の接線方向も動きに合わせて変わります。アームが紙を向こう側まで運び、手首は接触点での紙の向きの変化に沿って動けます。最後にグリッパーを開いて紙を離しても、アームの引き抜き角度が悪ければ紙を引きずったり、再び持ち上げたりすることがあります。
写真のコマとコマの間で、紙に何が起きるかにも注目できます。アームが所定の大きな動きをしても、2枚つかんだり、反対側に届く前に紙の端を落としたりすれば、作業は失敗です。こうした結果を記録すれば、紙の角を持ち上げる動作、グリッパーの軌道、紙を離すタイミングのどこを変えるべきかを考えられます。論文は、ひととおりの動作を最後まで実施し、試作機でどのような操作ができるかを示しています。1枚だけをめくれる割合を求めるには、合格条件を定めて試行を重ねる必要があります。
0.4 mmは試験した3位置での繰り返し精度
著者は、試した3つの位置で測定座標ごとに3標準偏差を求めた結果、エンドエフェクターの位置繰り返し精度がいずれも0.4 mm未満だったと報告しています。エンドエフェクターはアーム先端の工具です。繰り返し精度は、同じ位置に何度も戻ったときに到達点がどのくらい集中するかを表します。狙った位置からずれた点に繰り返し到達することもあります。そのずれを測ると、絶対位置精度という別の特性が分かります。 受理原稿の繰り返し精度試験
論文によると、重量6 kgの機構は試験で最大6 kgの荷重を扱えました。荷重が増えるにつれ、肩と肘で使える可動範囲は狭まりました。また、別の試験でグリッパーが発生させた持続つまみ力は、5回の測定の平均で約30 Nでした。約30 Nはその試験でのグリッパーの特性です。紙が耐えられる力は素材や接触の仕方で変わります。薄い紙を拾い上げるには、より弱い力で触れる動きをどれだけ細かく制御できるか、その制御を何度繰り返しても保てるかも調べる必要があります。 Scientific Reportsの概要と受理原稿
| 報告された結果 | 測定した特性 | 導入時に追加で評価できる項目 |
|---|---|---|
| 3位置で、座標ごとの3σが0.4 mm未満 | 試験条件下で繰り返し到達した先端位置のばらつき | 想定する荷重と速度での絶対姿勢誤差と軌道誤差 |
| 重量6 kgの機構で最大6 kgの荷重 | 試験時の可動範囲内で扱えた荷重 | 実際の配置でその荷重を扱う際の到達範囲、速度、稼働率 |
| 5回の測定で平均約30 Nの持続つまみ力 | グリッパー試験で持続させた力 | 対象素材での弱い力の制御、滑り、損傷が生じる限界 |
| 一連のページめくり動作を実演 | 薄い紙を扱う指、手首、アームの連動 | 1枚だけめくる反復試験での成功率、サイクル時間、損傷、復旧 |
試験は研究チームが自らの試作機で実施しました。測定条件を確認しておくと、設計の議論に結果を取り入れやすくなります。近い位置でより重い物を持ち上げたいなら、荷重と可動範囲のデータが出発点になります。紙1枚を跡を残さず拾う作業では、持続できる最大のつまみ力よりも、繰り返し精度や接触時の挙動、試行を重ねたときの成功率が重要です。
追加試験で改善が必要な動きを特定する
文書館で、固定カメラの下に置いた製本資料を1ページずつ撮影する場面を考えてみます。目標は、次の撮影に備えて本の位置を保ちながら、紙を1枚だけきれいにめくることです。紙の端にわずかな折り目が付くことも問題になり、2枚一緒にめくれば記録が抜け落ちる場合があります。LYNX-10の論文は、文書館のチームが検討できる操作手順を示しています。貴重な資料で試す前に、実際の紙質、本の支持具、取り扱い規則を踏まえた評価が必要です。
包装の試験室でも、薄い仕切りシートを使った同様の試験が考えられます。この場合は、本の位置を保つことよりも、シートを拾い損ねた後に決まった時間内に作業を再開できることの方が重要かもしれません。シートには硬さのばらつきがあり、互いに貼り付くこともあります。2枚取り、落下、表面の損傷を別々に数えると改善に役立ちます。一つの指標ではすべて拾い上げの失敗に見えても、原因に応じて治具やグリッパーの異なる変更が必要になるためです。
- 素材と合格条件を決める。 まずは交換できる素材を選び、厚さ、表面の仕上げ、硬さで試料を分けます。ページめくりでは、紙1枚だけが所定の側に収まり、本が合意した位置の許容範囲に残れば合格とします。紙を離した後に撮影し、後から結果を確認できるようにします。
- 素材に触れる前に測定する。 安全措置を講じた実験環境で、該当する肘と手首の動きを実行します。特に接近、拾い上げ、解放の付近で、軌道に沿った指令姿勢と測定姿勢を記録します。同じ荷重と承認された速度で繰り返し、ヨーやピッチの変化を試行間で比較できるようにします。
- 条件は一つずつ変える。 制御や機構を比較するときは、治具、シートの位置、動作手順を固定します。その後、初期位置やシートの種類を変え、どの結果が設定に依存するかを確認します。装置で可能であれば両方向から繰り返し接近し、方向に依存する誤差を調べます。
- 結果を分類し、サイクル時間も記録する。 1枚の移動に成功した回数、2枚取り、落下、目視できる損傷、人の介入を数えます。最初に拾い上げに失敗した時点と復旧の有無も記録します。割合を示すときは試行数を添え、初期の試験と長時間の運転をそれぞれの規模に応じて比較できるようにします。
- 運転や保守の後に再試験する。 あらかじめ定めたサイクル数に達した時点や、伝達機構の点検または整備を行った後で記録を比較します。校正を変更する前に、同じ姿勢と試料で確かめます。保守時に張力や摩耗の変化が見られたら、工具の軌道と紙の扱いの結果にも変化がないかを確認します。
先端の軌道が改善したら、紙の移動そのものがどう変わったかも確認します。調整で意図しない手首の回転が減っても、紙は治具に引っかかる場合があります。一方、本の固定方法を変えると、同じアーム設定でも紙をうまく運べることがあります。軌道と紙の状態を一緒に記録すれば、改善が治具、グリッパー、制御器のどこから生まれたかを特定しやすくなります。
めくったページが平らに収まるまでを見ると、機構のいくつもの部分が連動して初めて作業が成り立つことが分かります。LYNX-10はその協調を実機で示し、手首、先端、グリッパーの測定結果を添えています。次の実験なら、私は紙が浮いた瞬間と、置いた紙が落ち着いた瞬間に印を付けます。その間の動きを見れば、ケーブルの取り回しや制御を変えた効果が実際の作業に現れたかを判断できます。
出典
- Zhuら、Scientific Reports、2026年11月13日に初公開された受理原稿
- 出版社の受理原稿PDF、実験と図9の写真を掲載
- 論文に記載されたクリエイティブ・コモンズ 表示-非営利-改変禁止 4.0ライセンス
- LynchとPark、Modern Robotics、速度運動学と静力学
- LynchとPark、Modern Robotics、マニピュレーターの動力学
実験動画と観察メモ、設計上の判断を検索できる形でひとまとめにするには、Telli.shのアカウントを作成してください。