Gemini Robotics 2.5は車の部品を仕分けられる。工場でそのまま使えるキットは何組か?
Google DeepMindが報告したApollo 2の自動車部品キッティング実証の成功率は96%。次に見たいのは、トレーの正確さ、引き継ぎ、作業時間のばらつきだ。
部品箱に、よく似た金属製ブラケットが二つある。一つは次のトレーに入れる部品で、もう一つは別仕様の車両向けだ。部品を間違えても、仕切りの中にはきれいに収まってしまう。ロボットが部品を正確に運ぶのは有用な作業だ。必要な部品を必要な順にそろえ、キットを届けて初めて、工場が求める仕事が完了する。
Google DeepMindは2026年11月10日にGemini Robotics 2.5を発表し、ロボティクス分野のパートナーへの提供を順次始めたと説明した。ApptronikとMercedes-Benzが参加した自動車部品キッティングの概念実証では、DeepMindによると成功率は96%だった。試験ではApptronikの人型ロボットApollo 2を、ハンガリーのケチケメートとドイツのジンデルフィンゲンで稼働中の生産ラインに投入した。DeepMindの発表と工場での実演 · ApptronikによるApollo 2の紹介
今回の実演では、幅広い動作に対応するロボティクスモデルに、工場の具体的な仕事を任せた。一枚のトレーが工程を進む様子を追うと、成功率の数字を現場の評価に落とし込める。正しいトレーを時間どおりに届けられるか。異常が起きたとき、ラインの作業者は次に何をすべきか判断できるか。
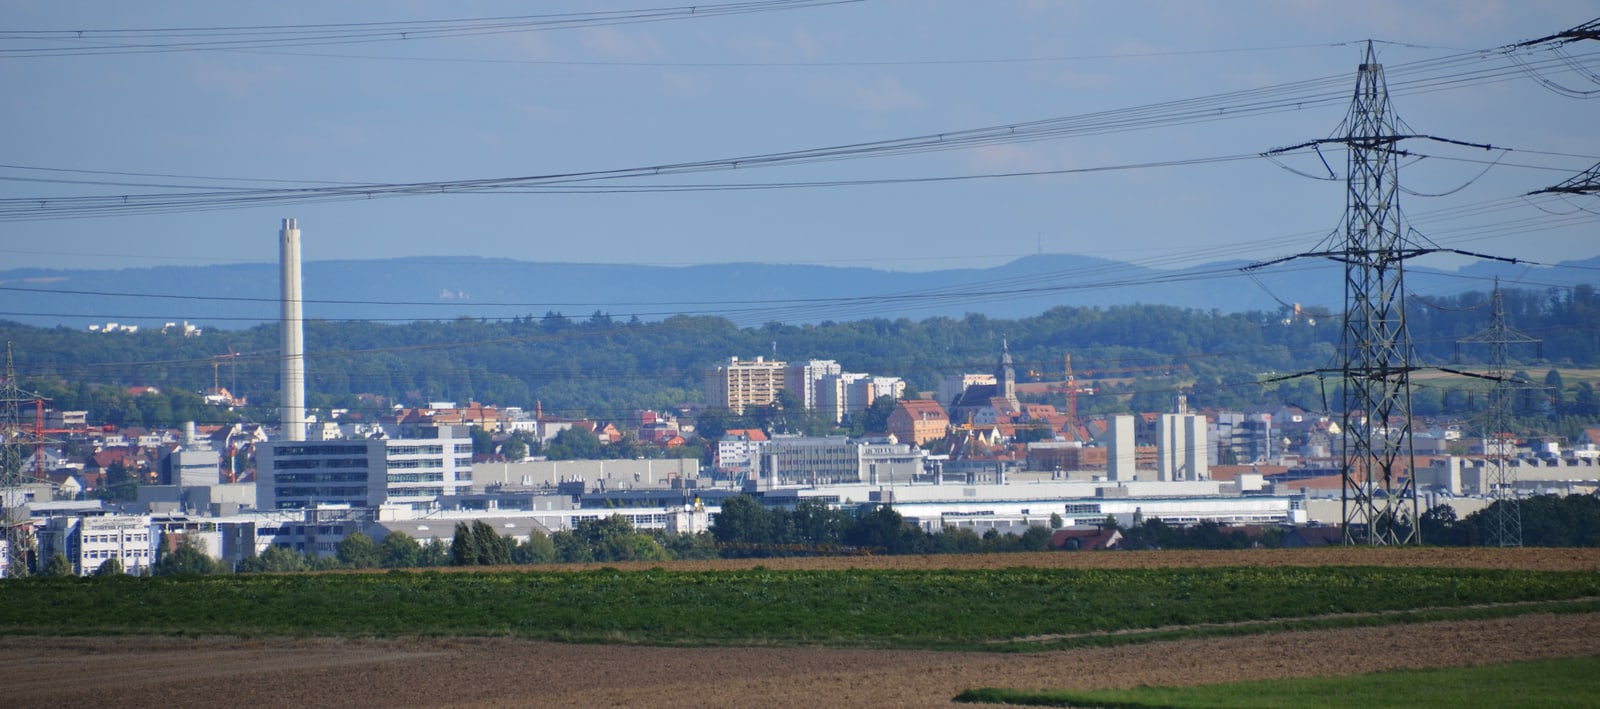
2014年撮影のMercedes-Benzジンデルフィンゲン工場。試験が行われた二拠点の一つの外観。撮影 qwesy qwesy、Wikimedia Commons、CC BY 3.0。Telli.shが画像サイズを調整。

キッティングで見えてくる、部品を取ることとキットを届けることの違い
自動車部品のキッティングでは、組み立てに使う順番に合わせて部品を集めて整理する。DeepMindの説明によると、Mercedes-Benzでの試験では、まとめて供給された金属製ブラケットをApollo 2が部品箱から取り、使用順に合わせた容器に入れた。工程の進行を把握したのはGemini Robotics ERで、手と腕を制御したのはGemini Robotics 2.5だった。DeepMindはRobotics 2.5を視覚・言語・行動モデルと呼ぶ。視覚情報と作業指示を使って、物理的な動作を決めるモデルだ。DeepMindによる工場での概念実証の説明
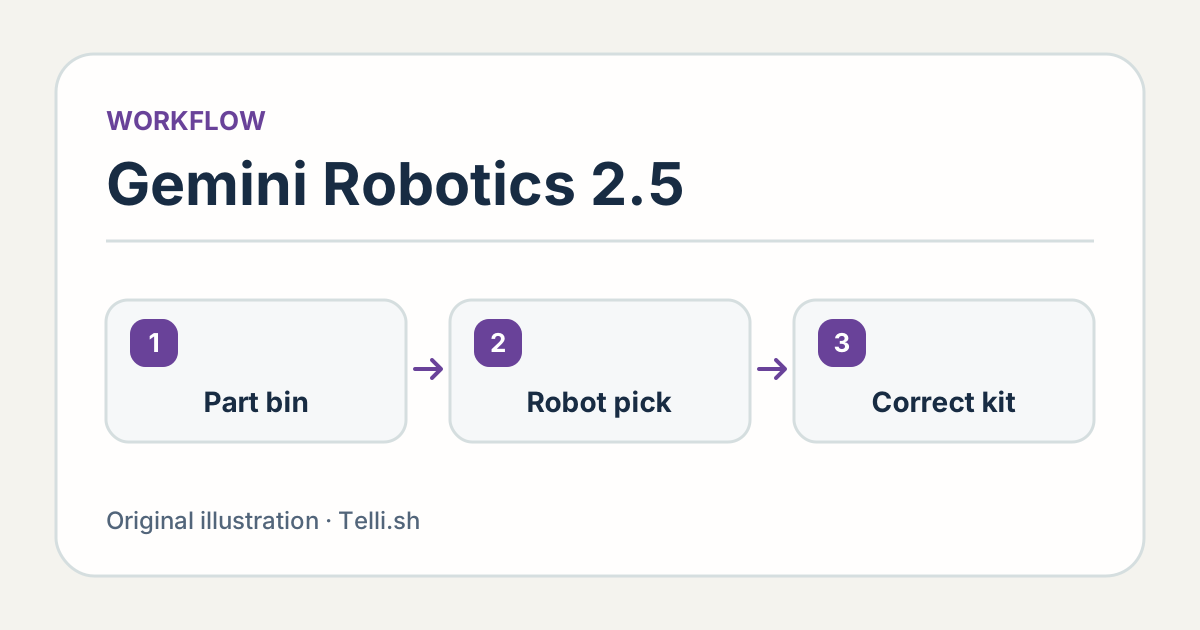
自動車部品キッティングの概念図。引き渡し時の確認は、試験で使える受け入れ基準の一例。DeepMindのMercedes-Benz試験報告をもとにTelli.shが作成。DeepMindの事例と動画
キッティング工程は、上流の部品供給と下流の組み立てをつなぐ。ブラケットが欠けていたり、トレーの到着が遅れたりしたら、次の作業者は現在の状態を把握し、作業を完了できる手段を必要とする。一回の把持に成功しても、その後の対応に関する情報はほとんど得られない。いくつかの部品が正しい位置に収まっていても、一点足りなければトレー全体の手直しが必要になることがある。
たとえば、異なる部品が三点必要なトレーを考える。最初の二点は正しい。三点目も動作は問題なく見えるが、選んだのは別仕様の車両用の左側ブラケットだった。一動作ずつ数えれば、三点を置けたように見える。キット単位で判定すれば、そのトレーは修正が必要だ。これは仕組みを説明するための例で、Mercedes-Benzの試験で確認されたミスではない。
推論モデルが役立つ範囲は、工程が例外をどう定義するかにも左右される。仕切りが空なのは、必要な部品がまだ入っていないからかもしれない。その車両仕様ではもともと部品が不要なのかもしれない。この違いを判断するには、作業状態と承認済みの生産指示が一致している必要がある。公開された試験報告にはロボットが空き箇所を補ったとあるが、工場の在庫管理、部品の順序管理、例外処理の各システムをどう連携させたかまでは記載されていない。DeepMindによる工場での概念実証
96%の成功率は、何を一件と数えたかと合わせて読む
DeepMindは11月10日の発表で成功率96%と報告した。試行の分母や、サイクルタイムと人による介入の内訳は示していない。この数字が表すのは、説明された概念実証で参加研究チームが報告した結果だ。導入拡大を検討する工場が知りたいのは、必要な時点で届いた良品キットの数と、試験がどの範囲の条件を扱ったかだ。DeepMindが公表した実証結果
二通りの仮定を考えよう。100組中96組の完成キットという意味なら、その試験の定義では4組が復旧対応を必要としたことになる。個々のピック動作について96%だった場合、キットの成功率はピック回数と、複数の失敗が同時に起こりやすいかどうかに左右される。5回のピックが互いに独立し、それぞれ96%で成功するなら、すべて成功する確率は約82%になる。これは分母によって指標の意味が変わることを示す計算例だ。Mercedes-Benzの工程に対する推定値ではなく、実際にはピックの結果に相関があり得る。
時間も比較の結果を変える。多くのキットを一度で完成させるロボットでも、難しいケースが数件あるだけで長く止まることがある。平均値では、後工程に響くタイミングでの停止が埋もれる。通常時と遅いケースのサイクルタイムを、下流に送ったキット数と並べて確認したい。ロボットが支援を求めた際に作業が止まったのか、既存の手順で工程を進められたのかも記録する。
| 次の実証で確認すること | 指標 | 確認する理由 |
|---|---|---|
| 作業者は正しい部品を受け取れたか | 一度目の引き渡しで受理された、順序も正しい完成キット数 | 一回のピック成功だけでは使えるキットは保証できない |
| 工程のペースを維持できたか | 遅いケースを含めたサイクルタイムの分布 | 長い待ち時間は次の工程に響く |
| 例外は誰が処理するか | 理由別の介入件数と復旧時間 | ピックを自動化しても人の作業が別に増える場合がある |
| 条件が変わっても結果を再現できるか | 承認済みの部品変更やトレー変更後の同じ指標 | 一つの設定での安定稼働から別の設定について言えることは限られる |
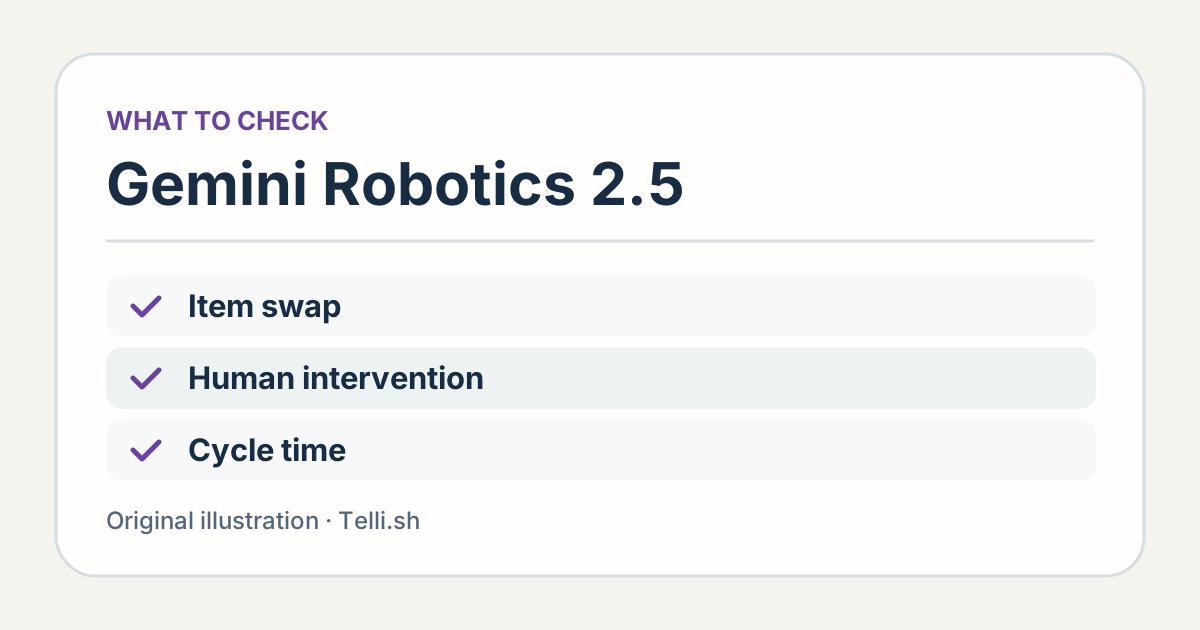
ベンダー発表の成功率と合わせて生産チームが収集できる四つの指標。評価方法の提案であり、Mercedes-Benzの試験データは含まない。Telli.sh作成。
段取り替えでは、工程のどこが新しい条件に対応したかを見る
DeepMindはGemini Robotics 2.5を約200種類の作業で評価し、自社評価では従来の比較対象を上回ったと報告している。卓上作業から、より複雑な物体操作までを含む。さまざまな物を扱えることは汎用モデルの研究成果になる。生産チームが測りたいのは、扱う品目の構成が変わったとき、現場を対応させるためにどれだけ作業が必要かだ。DeepMindの評価と動作例
まず現場で実際に変更が起きる理由を見てみよう。納入元が表面処理の異なる部品を届けることがある。新しい年式でよく似たブラケットが増えることもある。ほかの作業区画にスペースを譲るため、監督者が部品の置き方を変えるかもしれない。それぞれ、作業の別の部分に影響する。最終指標を完成キット数とする場合も、認識、把持、正しい順序での配置は個別に観察したい。
同じ部品を違う配置で入れる新しい承認済み容器を想像してみよう。新しい手順を人が教える必要があれば、誰がどれだけ時間を使ったかを記録する。新たにプログラムを組まずに対応できるなら、従来の精度と処理量に戻るまでに何回の試行が必要かを測る。治具の変更、設定、検証を含め、段取り替え全体を比べる。汎用ロボットで省ける可能性のある手間はここにある。滑らかに動く場面だけを映した動画では見えにくい。
別の種類の工程への移行にも同じ考え方が当てはまる。扱い慣れたブラケットで成功したことはキッティングにとって意味がある。壊れやすい部品へ移る場合には、また別の受け入れ基準が必要になる。工具、部品との接触、汚染防止のルール、作業者が損傷を確認する手順が変わり得る。別工程への転用を評価するなら、その工程の要件を満たすまでに要した追加作業を測る必要がある。
作業者への引き継ぎも評価する
DeepMindはRobotics 2.5とあわせて、物理的な安全性を高めるための改善も説明している。モデルの機能は作業区画を評価する材料の一つだ。現場の責任者には、実際の設備と環境に適した明確な運転範囲と、文書化した停止・復旧手順が必要になる。その作業は工場の安全担当者とシステムインテグレーターが担う。特定の導入先で人が周囲で働ける状態かどうかは、公開されたモデル評価だけでは判断できない。DeepMindの安全性に関する説明
予行演習では、作業者に何が伝わるかも試せる。トレーが作業途中で止まった場合、どの仕切りまで済んだか、そのまま続けるか、それともトレーを取り分けるかを作業者は判断できるだろうか。ひと目で分かる状態表示、短い理由、明確な連絡先があれば、別の人が中断の原因を一から調べずに済む。
現場の作業者を評価に加えることにも利点がある。どの変動がよくあるか、どの欠品は次の工程で対応できるか、どれが順序変更を要するかを知っている。ロボットは、こうした判断に必要な粒度で情報を伝える必要がある。試験の設計に加わっていない作業者に、警告が出たキットをどう扱うか尋ね、その答えを引き継ぎ方法の改善に使える。
次の試験は、工場で実際に必要なトレーを中心に組む
- 範囲を絞った一つの作業区画と部品群を選ぶ。 生産担当者と安全担当者に、普段の作業の流れ、現行の手順、その場所でロボットを試す理由を確認する。
- 正しい納品を一件分定義する。 必要な部品、仕切り、順序、許容される時間を記録する。個々のピックを完了件数とせず、引き渡したトレーを追跡する。
- 現行手順の基準値を取る。 通常を代表する期間について、作業時間、よくある例外、次の工程への影響を含めて測る。
- 承認済みの条件変更でも繰り返す。 工場が試験を認めた通常の在庫や日程の変動で、最初の設定と比較する。変更の前後で同じ受け入れ基準を使う。
- 作業者とインテグレーターと一緒に結果を見る。 最も遅かった回と最も結果が悪かった回に何が起きたかを確認し、次の試験で対処する失敗を合意する。
これは承認を受けた工場試験のための評価手順で、パートナー企業がこの手順を実施したという記録ではない。今回の概念実証は、はっきりした物理的な成果物のある作業例を示した。同じモデルやロボットを使わない工場でも、自分たちの拠点で何を測るべきか考える材料にできる。
解釈がぶれないよう、試験ごとに一枚の記録票を使う。承認済みの部品群、投入時の条件、期待される納品内容、結果、所要時間を記録する。復旧が必要になった場合は、ロボットが停止していた時間と、人が対応に実際に使った時間を分ける。ロボットの短時間停止と後工程の大幅な遅れは異なる結果で、要員配置を考える人には両方の情報が必要だ。
比較に含める作業範囲にも注意したい。既存手順で作業する人は、同じシフトの中で部品箱を補充したり、表示を間違えた容器を報告したりしているかもしれない。ピックをロボットに任せ、それ以外を人が引き取る形でも、キッティングへの導入には価値がある。担当の変化も記録に含めれば、読者や工場の担当者は、設備が担える作業と人に残る仕事を把握できる。
工程の成功は、次の作業者が使えるキットを受け取って決まる
Mercedes-Benzで報告された成果は、条件に対応できるロボットの物体操作が、実際の生産ラインで役立つかを考える手がかりになる。次は工程全体で判断する段階だ。信頼できる工程は、正しい部品を時間どおりに引き渡し、例外から復旧するための情報も明確に伝える。そこまで測れば、別の工場も実演の成果を自分たちの条件で評価できる。
出典
- Google DeepMindのGemini Robotics 2.5発表、実証、動画(2026年11月10日)
- ApptronikのApollo 2製品紹介
- qwesy qwesyによるジンデルフィンゲン工場の外観写真
実証後の振り返りや判断を検索できる形で残すには、Telli.shアカウントを作成。