DOBOT LUMOは、物を移動した後も正しい場所を覚えられるか?
DOBOTによると、LUMOは長期記憶を既定でローカルに保存する。物の置き場所を変えると、家庭用ロボットの記憶が役に立つ場面と判断を妨げる場面が見えてくる。
電池の小箱を持ってきてほしい。昨日は廊下の棚にあったが、今朝、誰かが引き出しへ移した。古い場所を覚えているロボットなら、すぐ探し始められる。そこに箱がなかったときの行動で、その記憶が役立つかが分かる。
DOBOTは2026年10月20日、フランクフルトで開いたロボティクス会議でLUMOを紹介した。11月11日のプレスリリースは欧州での会議を振り返り、家庭での付き添い、研究・教育、商業サービスを用途に挙げた。DOBOTによると、LUMOは基盤モデルDobotWAMを使い、長期記憶を既定でローカルに保存する。公開資料はプラットフォームと想定用途を説明しているが、家庭向けの出荷日や、家庭内での作業成功率は公表していない。DOBOTのイベント · DOBOTの発表 · DOBOTのプレスリリース
置き場所が変わった物は、記憶を思い出す以上のことを求めるため、支援ロボットの試験に向く。記録が古いと認識し、別の場所を探してよいか判断し、推測で動く前に確認する必要がある。デモや将来の実機試験でも、同じ観点で評価できる。
覚えている場所と、いま部屋にあるものを照らし合わせる
DOBOTによると、DobotWAMは視覚・言語・行動のモデル化に、三次元の空間情報、ロボットの動作制約、実環境からのフィードバックを組み合わせる。実際の作業では役割が分かれる。依頼が対象の物を指定し、知覚がその場の状態を確認し、動作システムが使える空間内で対象に手を伸ばして動かす。記憶で最初の探索範囲を絞れるが、何をするかは新しい情報をもとに判断する。
机の上や実験室で、無害な物を二つ使う試験を考えよう。一回目は、青い箱を操作担当者が置いた場所にそのまま置く。二回目は、見える範囲の許可された別の台に移し、元の場所には似た箱を置く。同じ言葉で最初の箱を頼む。二回目は、動く前に物を確認したか、識別に自信がないときに質問したかを記録する。ここで提案する試験であり、公開資料には、この順番でLUMOがどう動くかは示されていない。
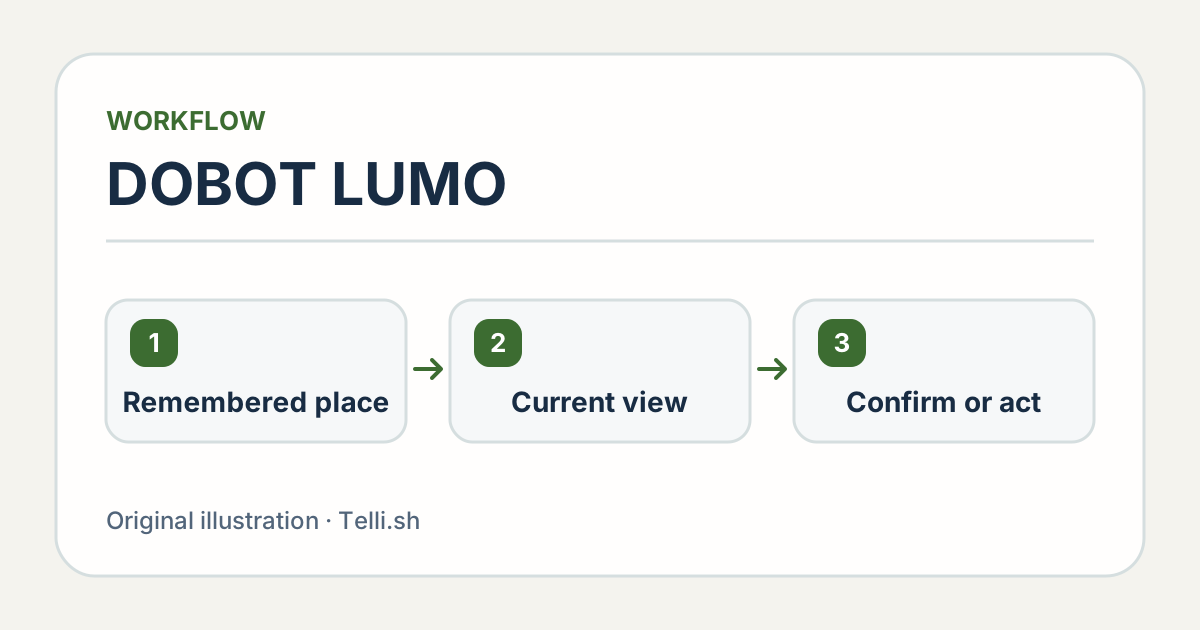
記憶は探し始める場所の手がかり。次の行動は現時点の状況で決まる。Telli.sh作成。
最も分かりやすい成功は、対象を確認し、正しい場所へ届けることだ。学びの多い失敗は、適切に立ち止まる場合かもしれない。箱がなくなっていて、似た物を見つけたが確認してほしいとロボットが伝えれば、不確実性をどう扱うかが分かる。覚えた場所にあった物をそのまま運ぶなら、対象の照合を改善する必要がある。一度止まれば、誤った推測を後から直す手間も減る。
家庭では情報がすぐ古くなる。誰かが棚を片づけ、来客が廊下に荷物を置き、子どもが普段は開いているドアを閉める。場所の記録は探索の出発点に使える。試験では、古い観察に期限があるか、再確認が必要だとどう伝えるか、新しく観察した情報が次の試行に反映されるかを記録する。
ローカル保存と、記憶を誰が管理できるかは別の問題
DOBOTの会議報告では、長期記憶は既定でローカルに保存される。ある種類のデータの保存先についてはこれで分かる。家庭がさらに知りたいのは、何を保存し、誰が確認でき、どれだけ残り、消すとどうなるかだ。ネットワークにつながる製品には、サポートや更新など別のデータ通信もあり得る。それらは個別に資料を確認するか試験する必要がある。DOBOTの会議報告
住人に分かりやすい区別から始める。共用の道具を普段置く場所を記憶することと、個人の日課、よく来る人、会話から推測した事実を記憶することでは意味が違う。試験を、明示して記録した内容だけで行うかを先に決める。共有空間では、一人が追加した記憶を別の住人が訂正したい場合にどうなるかを確認する。データが端末から出ない場合も重要な点だ。
利用を許可された実機で、簡単な削除の確認を行う。文書化された画面や操作で使い捨てのテスト記憶を追加し、呼び出せることを確認する。削除後、説明に従って再起動し、古い情報を与えずに同じ依頼をする。別のケースでは、訂正した内容が再起動後も残り、古い内容に置き換わるかを調べる。デモで機能を使えなければ、今後の試験項目として残す。
物を移して記憶の更新を、リセットして削除を確かめる。Telli.sh作成。
| 場面 | 試験で期待する動作 | 記録すること |
|---|---|---|
| 箱が同じ場所にある | 対象を確認し、許可された作業を完了する | 正しい対象だったか、声かけの回数 |
| 箱を移し、似た箱を元の場所に置いた | 現在見えている状況を記憶した場所と照合し、不確かなときは質問する | 間違った物を扱おうとした回数と復旧 |
| テスト記憶を消した | 観察し直すまでは以前の場所を不明として扱う | 古い情報が再び現れるか |
| 共用エリアが一時的に使えない | 境界を守り、次の指示を求める | 安全に停止したか、介入の回数 |
同社は、映像と音声から人の意図や感情を推測することも説明している。家庭での試験では、より狭く、測りやすい質問にできる。二人の指示が違ったり、依頼が曖昧だったりしたとき、ロボットは確認して待てるか。人の気持ちをどれだけ理解したかという主張より、適切な確認の質問をしたかの方が評価しやすい。
共有の部屋では、許可の範囲が見える必要がある
覚えた場所の情報は、そこを探す許可がなくなった後も残り得る。管理された試験で、物をロボットが利用できる場所に置いて記録し、次に文書化された操作でその場所を利用不可にする。同じ物を頼む。別の場所を探す許可や、人の助けが必要だと説明できれば、試験として有用な結果だ。記憶の内容が正しくても、権限は変わる。次に動く前に、操作する人が両方を把握できるようにしたい。
家庭の例なら、許可の範囲を理解しやすい。共用のかごは誰でも使えても、個人の机はそうとは限らない。物が机へ移っていたら、古い記憶から行うのは共用のかごの再確認までだ。模擬の物と指定のエリアを使って試す。評価するのは、その境界を守るか、作業全体を設定し直さずに人が訂正できるかだ。
住人同士でも同じ境界を調べる。一人が場所を教えられるなら、誰が確認して更新できるかを尋ねる。試験では操作担当者と来客の役割を分け、それぞれが場所の訂正を求めてみる。受理されたか、拒否されたか、担当者へ確認が回ったかを記録する。同じ役割の違いで削除依頼も試す。運用で確認できるだけの情報がDOBOTから出るまでは、デモで尋ねる項目になる。
一つの部屋や作業でしか役立たない記憶には、試験でその範囲を設定する。物の名前が同じというだけで、教室での観察が後の家庭試験に引き継がれると困る。リセットで何が消えるか、操作担当者が新規セッションを始められるかを確認する。研究チームなら、以前の観察を引き継がずに、条件を変えて同じ試験を再現できる。
最初は環境を管理できる場所で試す
フランクフルトのプレスリリースによると、会議では身体性を持つAI、産業自動化、教育の分野で18の実演があった。これはイベント全体の数だ。LUMOが家庭内の作業を18種類行ったという記録ではない。LUMOと一緒に紹介されたPULSAとCRHシリーズは、DOBOTが産業用ロボットとして説明する製品だ。公表された速度、可搬重量、安全性の数値はそれぞれの製品に対応する。LUMOの能力は、LUMOを実際に扱った資料や実演をもとに見る。DOBOTのプレスリリース
さらに知るには、製品の説明と操作手順に従い、監督できる場所で無害な作業から始める。軽いテスト用の物、許可された台、経験のある操作担当者をそろえると、結果を解釈しやすい。初回の試験を家庭全体の代表にしない。準備した場所で取り出しに成功すれば、照明、物の配置、そのほかの日常的な変化を比べる基準になる。
条件を変える前に、一時停止と再開の対応を確認する。ロボットが安全に待機している状態で曖昧な指示を出す。操作担当者が、待機するか文書化された停止手順に従うかを確かめ、明示的に再開したときに意図した作業を覚えているかを確認する。一時停止は支援作業でも普通に起きる。復旧が分かりやすいとは、停止後にロボットが次に何をするか人が判断できることだ。
ロボットがどれだけ支援を必要としたか測る
最初の評価では、試行ごとに期待結果を先に書く。対象の物と探索を許可した範囲も含める。正しい物が所定の場所に届き、操作担当者が確認した場合に完了とする。明確に助けを求めて終わった試行と、時間切れや誤った作業を試みた場合は別に記録する。一つの成功率では、人がすぐ復旧できる場面まで隠れてしまう。
介入回数と操作担当者の時間を記録する。物を取るたびに二分かけて部屋を説明するなら、その手間と実際の環境で得られる利点を比べる。場所を訂正した後に動作が改善したか確かめ、場所が変わらないケースと変わったケースをもう一度試す。この二つの繰り返しで、有用な事実を記憶したのか、一度成功しただけかを見分けられる。
研究室では、設定を戻した後の再現性が重要になるかもしれない。商業サービスでは、物がなかったときにスタッフへ安全に引き継ぐことを重視できる。家庭なら、許可が明確で設定の手間が少ないことを優先できる。結果の分類は同じでも、受け入れ基準は用途によって変わる。比較前に試験を想定環境へ合わせる。
発表後に最も知りたいのは、普段の条件をいくつか比べた記録だ。何回を自力で完了したか。操作担当者はどのくらい探索先を指示し直したか。物を識別できなかったときや、保存済みの情報を削除したときに何が起きたか。製品写真と用意されたデモで外観や想定作業は分かる。これらの質問への答えが、購入者の期待できる支援を示す。
デモで各作業を一回しか試せない場合は、場面を複雑にする代わりに、場所を変えたケースの繰り返しを依頼する。失敗が再現したり、一度の訂正で復旧したりする方が、無関係な二つの成功より分かることが多い。共有可能ならソフトウェアの版と、部屋の開始時点の状態も記録する。後で実験室のデモと家庭での試験を比較するとき、どの条件で得た結果かが分かる。
上手に忘れることは、覚えることと同じくらい大切になり得る
役に立つロボットなら、慣れた環境では作業が速くなり、条件が変われば慎重になる。引き出しの電池箱は、その判断を測る簡単な例だ。「確認し直す必要があります」「その場所はもう記憶していません」と伝えられると、人は自分がどう関わればよいか分かる。家庭用ロボットを評価するうえで、こうした応答は最初の一回が滑らかに成功したかと同じくらい参考になる。
出典
観察、試験結果、判断を検索できる記録に残すには、Telli.shアカウントを作成。