ロボットは同じシミュレーターでケーブルの持ち上げと水を注ぐ練習ができるか
Argon RoboticsのAlloyは、剛体ロボット、ケーブル、液体を一つのシーンで扱う。ケーブルの持ち上げと水の注ぎ分けを例に、シミュレーション結果から何が分かるかを解説する。
ロボットがケーブルの片端をつかむ。グリッパーが上がると端はきれいに持ち上がるが、ケーブルの途中にできた輪はまだ机に載っている。ロボットの手首の位置を見ると作業は終わったように見える。ケーブルを見ると、まだ途中だ。カップの水を注ぐときにも同じ落とし穴がある。アームの正確な角度からはカップの位置が分かる。注げたかどうかは、水の行方を見れば分かる。
2026年11月12日、Argon Roboticsの研究者Pranay GuptaとDeepanshu Rohillaは、ロボット学習向けのオープンソース物理エンジンAlloyについてプレプリントを公開した。Alloyは剛体やロボット、ケーブル、布、液体などを共通のシーンインターフェースで扱う。GPUでは同じシーンの複製を並列実行でき、CPUでも動作する。Pythonパッケージは一般公開されている。論文では、ケーブルの持ち上げと水を注ぐ作業のシミュレーション実験を報告している。 Argon Roboticsのプレプリント · Alloyのソースコードとセットアップガイド · Pythonパッケージ
この二つの課題から、ロボット開発チームは実務的な問いを立てられる。ロボットが触れたとき、シミュレーション内の物体はもっともらしく動くか。その測定結果は、監督下で行う実機の台上試験でも意味を持つか。ケーブルの持ち上げと口の広いボウルへの注水なら、大規模な学習を始める前に具体的に考えられる。
同じシーンで素材ごとに異なる動きを表現する
アームと机は比較的記述しやすい。移動したり他の物体を支えたりしても形は変わらない。ケーブルは机の縁を越えると形が変わり、カップを傾けると水の集まる場所が変わる。エンジンはそれぞれの動きを表す別の記述を必要とする。アームと物体が動き続ける間、両者の接触も整合的に扱う必要がある。
11月12日の論文で、著者らは物体の記述と想定する挙動に合わせてソルバーを選ぶ仕組みを説明している。固定されていないケーブルは、剛体ソルバーで関節を持つ連鎖として表現できる。液体にはAlloyの粒子ベースのソルバーを用いる。GPU上の剛体計算にはMuJoCo Warpを利用し、論文ではMuJoCoを経由するCPU上の処理も説明している。ソフトウェアは選択理由を記録し、ユーザーによる変更も認める。外見は一般的なケーブルでも、試験片がばねのようなしなりを持つ棒に近い挙動を示す場合に役立つ。 Alloyのプレプリント、第3.1~3.2節
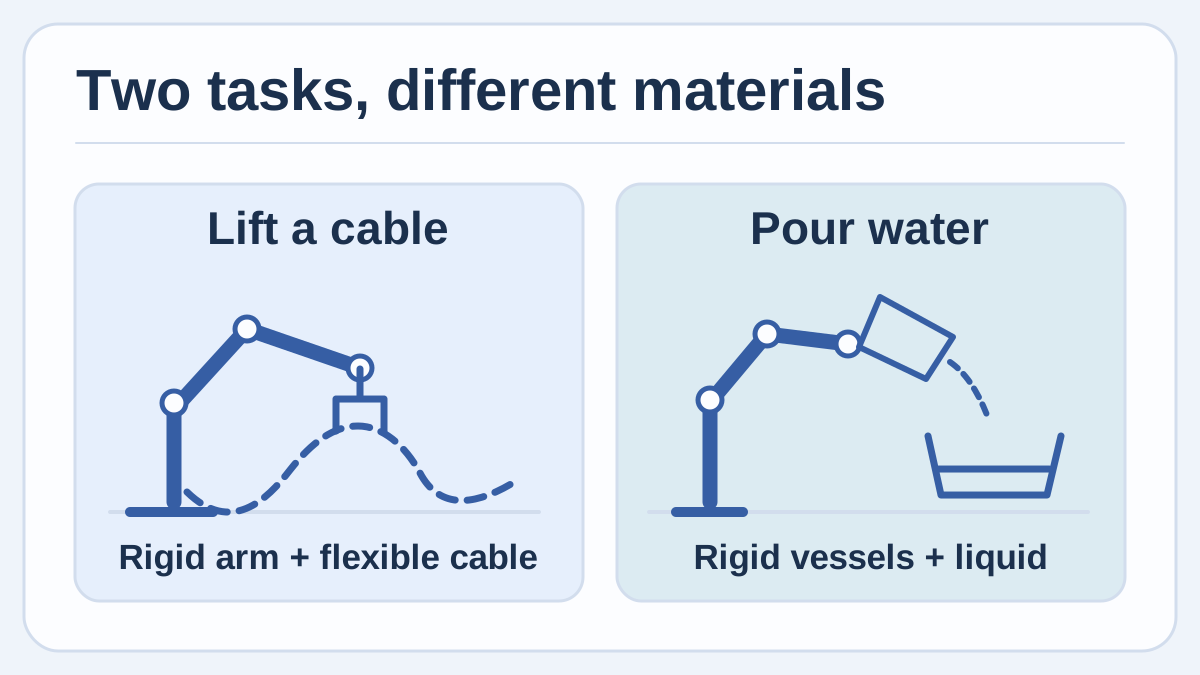
二つの練習課題で扱う素材の独自図解。アームは関節に従って動き、ケーブルは形を変え、液体は容器の中や周囲を流れる。
ソルバーの選び方と同じくらい重要なのが、素材同士の相互作用だ。論文では、代理表現を通して物体の位置、向き、速度を別のソルバーに渡す方法を説明している。双方向の連成では、接触力を最初のソルバーへ戻せる。比較的軽い液体について文書化された一方向の構成では、液体は移動する剛体に追従するが、液体から剛体に力は返らない。液体が容器に及ぼす影響で結果が変わるときは、評価する前にシーンがどちらの関係を使っているか確認したい。 Alloyのプレプリント、第3.3節
シーンを二重に記述し、エンジン間のやり取りを別に管理する状況なら、この構成で作業を減らせる。素材に関する仮定もチームの別の人が確認できる。一方で計算上の負担もある。Alloyの文書によると、ロボット、ケーブル、布を組み合わせた例などでは、相互作用を計算する時間刻みを特に細かくする必要があり、シーンの実行が遅くなる場合がある。まず小さく試すと、どこまで素材の細部を取り込むか判断しやすい。 Alloyが公開している制約
ケーブルを持ち上げる課題とクリップに通す課題では測るものが違う
論文の持ち上げ実験では、最終ステップでケーブルの中心線全体が机の上3 cmを超えていれば成功となる。著者らは、約15分の学習後に評価用のシミュレーション256エピソード中242件、約30分後に256件中245件の成功を報告した。表2の条件は、NVIDIA L4を1基、並列ワールドを1,024個、リリース前の0.1.0rc2を使用している。この成績は、定められた課題と、学習に使わず評価用に取っておいたシミュレーターのシードに対するものだ。 Alloyのプレプリント、表2および第4.1節
最初は、通電していないケーブルを作業台に置くところから始める。デジタルのシーンでは、最も低い部分の高さを簡単な指標にする。開始時の曲がり具合は試行ごとに変える。まっすぐな状態からだけつかむと、ケーブルの半分が作業台を滑り始める場面を見落としかねない。物理的な基準としては、監督下で持ち上げてたわみを観察するだけでもよい。比較を再現できるように、使用したケーブル、長さ、両端の配置を記録する。
ケーブルをクリップに通したいなら、確認する項目が変わる。適切に接近したあと、一時的に引っかかり、最後に所定の位置で落ち着くこともある。グリッパーを開いたあとも正しい位置に残るかをスコアに含める必要がある。論文の図1はケーブルを通すシーンを示す。報告された評価用の持ち上げスコアは、ケーブルが机を離れたかを測る。どちらも異なる作業段階で意味がある。 Alloyのプレプリント、図1および表2
台上試験とシミュレーションに差があれば、次に確かめる範囲を絞れることが多い。シミュレーションの輪だけがクリップから跳ね出すなら、ロボットの制御方策を調整する前に、ケーブルの自然な形とクリップが押さえる強さを比べる。両方とも跳ね出すなら、動作や終点の位置を次に見るのが妥当だ。こうした事例の短い記録は、学習を始める前から役に立つ。
結果を表すならアームの角度よりボウルに入った水を見る
著者らが提供する注水課題では、水の75%以上がボウルに入れば成功となる。論文では、同じクラスのGPUで512ワールドを使って38.5分間学習した時点のチェックポイントについて、評価用128エピソード中118件の成功を報告している。これは著者らによるシミュレーション結果で、基準内なら水がこぼれたり残ったりしても成功に含まれる。論文には分母と判定基準も載っているため、この割合の意味を把握できる。 Alloyのプレプリント、表2および第4.1節
監督者のいる実習台なら、口が広く安定したボウルと常温の水から始められる。水の初期量を一つに決め、ボウルに入った量、元のカップに残った量、外にこぼれた量を記録する。学習目標を決める前に、いくつかの単純な動作を繰り返して比べる。シミュレーションの判定を通る少量のこぼれでも、共用の作業台では許容できない場合がある。実習全体としては、初期姿勢を一つに決め、結果を予測できるだけで足りることもある。
まず広い容器で始める根拠は、公式文書にもある。現行の制約をまとめたページによれば、開口部が約32 mm未満になると標準より細かな設定が必要で、そこで比較された設定では約24 mm未満の容器になると結果が安定しない。文書に記録された試験上の制約で、無理のない初期課題を選ぶ材料になる。ボウルから開口部の小さい容器に移るなら、並列ワールドを増やしたり動作を変えたりする前に、粒子の解像度を確認して回収した水量を比べる。 Alloyの液体に関する制約
| 練習課題の例 | シミュレーションで測ること | 監督下で比較すること |
|---|---|---|
| 固定していないケーブルを持ち上げる | 最終時点のケーブルの最低点と作業台との接触 | 指定したケーブルと初期形状でのたわみと作業台からの距離 |
| ケーブルをクリップに取り付ける | 解放したあとの位置と接近中の引っかかり | 実際のケーブルがクリップに残るか、解放時にどう動くか |
| 口の広いボウルに水を注ぐ | 入った割合、残った割合、こぼれた量 | 繰り返したときのボウルに入った量と目視できるこぼれ |
シミュレーションが正常でも知りたいことが確かめられるとは限らない
Alloyはワールドの状態をOK、DEGRADED、INVALIDに分類する。監視機能はあり得ない数値、過大な動き、問題のある物体のめり込みなどをチェックする。著者らは、無効となったワールドを保存状態に戻してから停止し、他のワールドで実行を続けられるようにする方法を説明している。異常な試行が誤った理由で高い報酬を得ることがあるため、学習中には有用だ。ログからは、シミュレーター自体が問題に遭遇した頻度も分かる。 Alloyのプレプリント、第3.5~3.6節
OKが意味する範囲は、物理的な物体と一致したことより狭い。公式文書には、小規模な注水で数パーセントが飛び散っても正常性はOKのままだった例がある。その量が実際のカップ、ボウル、動作で起こり得るか、許容できるかは別途比較する。試行を見直すときは、ワールドの正常性、課題のスコア、実物での観察結果をまとめて残す。無効な試行を集計から除くなら、除外件数を報告すると、どの初期条件が難しかったかという情報を保てる。 Alloyが公開している制約
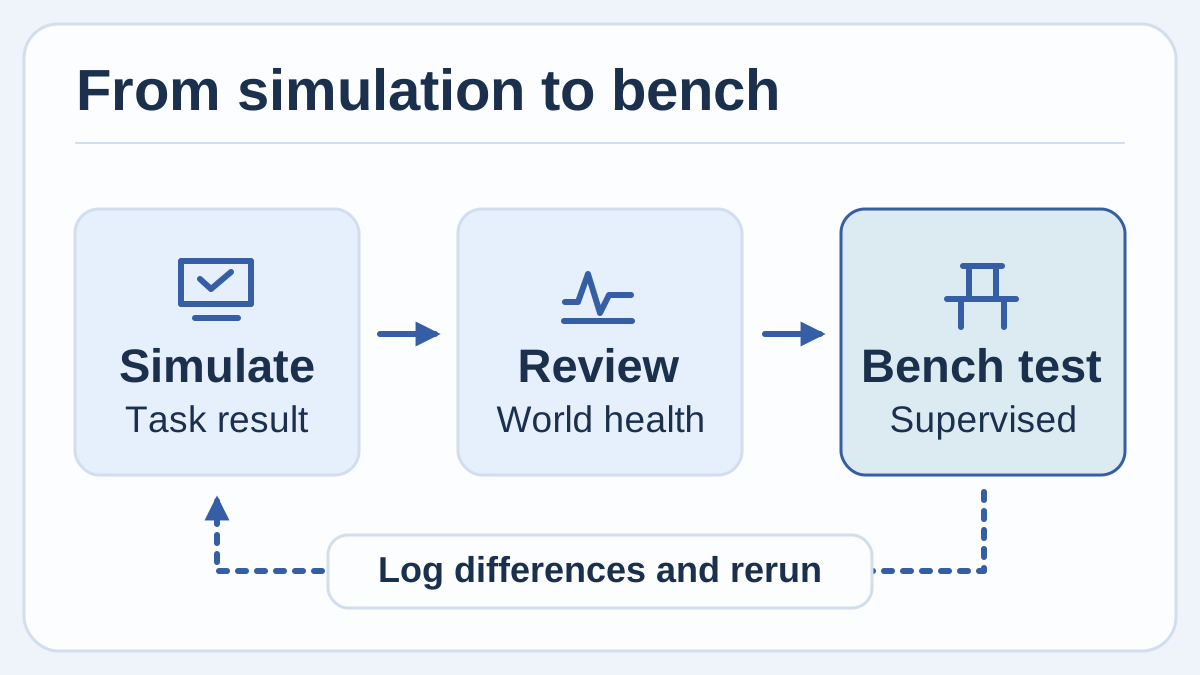
検証手順の提案を示す独自図解。シミュレーターの報告を読み、台上で観察できる指標と比較し、再実行する前に変更点を記録する。
論文は、200 mLを注ぐベンチマークで、NVIDIA L4上のワールド数を1から64にすると、実時間1秒あたりのシミュレーション時間が約13倍になったと報告している。初期化を済ませた状態で物理計算だけを行い、制御周期は10 ms、開発中のリリース前ビルドを用いた。シーンの複製に利点がある一方、この例ではワールド数に比例して速くなるわけではない。レンダリング、学習処理、シーン固有の形状は、自分たちのコストを見積もる際に別途考慮する。 Alloyのプレプリント、第4.2節
学習を始める前に小さな比較基準を作る
- 入門シーンを動かす。 文書で指定された対応Python環境を使い、
pip install alloy-engineでインストールするか、クイックスタートにあるブラウザーの例を試す。自分の課題を作る前に、状態やワールドの正常性を確認できるか確かめる。パッケージのバージョンを記録し、初回のコンパイル時間と再実行時の時間を分ける。 Alloyのクイックスタート - 観察できる指標を一つ選ぶ。 ケーブルなら持ち上げたあとの最低点の高さ、注水なら行き先の容器に入った割合から始める。結果を見る前に、成功の基準と、欠測や無効な試行の記録方法を決める。
- 監督下で単純な基準を測る。 実習で使用するケーブルや容器を使い、寸法、初期条件、反復できる測定値を記録する。乱数で条件を変える前に、一つのシミュレーションワールドで同じ条件を再現して結果を比べる。
- 条件を一度に一つだけ変える。 ケーブルの初期位置やカップの水量を変えてみる。各試行の結果と正常性を記録する。Alloyが文書化しているMCPツールを通じてコーディングエージェントにシーンの変種を作らせる場合も、人が作ったシーンと同様に物体の属性、測定項目、成功基準を見直す。 Alloyのリポジトリとツールインターフェース
- 失敗を説明できてから規模を広げる。 最初の事例が理解できたら、ワールドの数を増やし、評価用の条件を別に確保する。その結果を使い、チームが既に採用する安全対策のもとで次に実施する小規模な台上試験を選ぶ。シミュレーションと実物の結果は区別して示す。
早い段階のシミュレーションから台上試験で確かめる問いを得る
チームがすべての問いに一度のシミュレーションで答える必要はめったにない。ケーブル作業なら、ロボットがクリップに接近する前に二つの初期位置を比較できる。注水では、良さそうな動作でもボウルに水が入る一方、元の容器に多く残ることが分かるかもしれない。残しておく価値があるのは、実物で測る項目が変わり、別の人が比較を繰り返すのに十分な情報が残る結果だ。
出典
- Gupta、Rohilla『Alloy: A Multi-Material Physics Engine for Robot Learning』、2026年11月12日、著者の図とベンチマーク表を含む
- Argon RoboticsのAlloyソースコード、Apache-2.0ライセンス、セットアップガイド
- AlloyのPythonパッケージとリリース履歴
- Alloyの公式クイックスタートとブラウザーの例
- Alloyに明記された制約と回避策
シミュレーションでの観察、測定結果、設計上の判断を検索できる記録にまとめるには、Telli.shのアカウントを作成できます。