倉庫ロボットは4台のカメラ映像を遅れずに処理できるか
AAEONのBOXER-8741AIはJetson Thorとマルチギガビットのカメラ接続を備えるエッジPCです。倉庫ロボットの導入前に、試験で何を測るべきかを整理します。
倉庫ロボットが物体を正しく検出していても、使った画像が古いことがあります。搬入口へロボットを誘導するソフトウェアに結果が届く頃には、画像に映るパレットはすでに動き、新しい画像が処理待ちになっているかもしれません。カメラを増やすと周囲をより広く見渡せます。結果を使えるようにするまでに、コンピューターが受信、デコード、処理する画像も増えます。
2026年11月12日、産業用コンピューターを手がけるAAEONは、NVIDIA Jetson Thorを採用したエッジPC、BOXER-8741AIを発表しました。高速EthernetとCAN FDを組み合わせており、複数のカメラを接続し、車載電子機器とも通信する自律移動ロボット(AMR)の候補になります。移動、録画、他の業務システムとのデータ共有を同時に行う間に、システム全体で新しいフレームから実用的な観測結果をどれだけ安定して得られるかが、導入時の問いになります。AAEONの11月12日の発表
AAEONは何を筐体に収めたのか
AAEONは、計算性能に加えて取り付け、配線、電源も設計に入れる機械メーカー向けに、産業用コンピューターを作っています。11月12日の発表資料には、128 GBのLPDDR5Xメモリを搭載するNVIDIA Jetson T5000モジュール、10ギガビットEthernetポート2基、5ギガビットEthernetポート4基、CAN FDインターフェース2基が記載されています。Ethernetカメラの接続や他の機器へのデータ送信には、複数の構成を選べます。カメラとホストが対応していれば直接つなぐことができ、カメラ用スイッチを高速のアップリンクに集約して工場のネットワークを別のインターフェースに置くこともできます。AAEONは筐体やコネクターの製品写真も公開しています。AAEONの発表仕様 · AAEONの公式製品ギャラリー
NVIDIAはT5000について、スパースなFP4演算で最大2,070 TFLOPSを挙げています。NVIDIAが示す数値精度とスパース性の条件でのピーク演算性能です。カメラ入力の取り込み、動画のデコード、画像変換、推論、保存、アプリ間のメッセージ送信でもそれぞれ処理が発生します。既存モデルは別の数値精度で動くこともあります。この値はモジュール比較の参考になります。ロボットの受け入れ可否を判断する測定値は、実際に使うモデル、カメラ、ソフトウェアを一緒に動かして得ます。NVIDIA Jetsonモジュールの仕様
発注する前にインターフェースの構成を照合しましょう。以前の暫定仕様書とAAEON韓国の製品ページでは、25ギガビットEthernetやQSFPなど、11月12日の発表資料と異なる接続仕様が見られます。資料を見比べると構成に違いがあることが分かります。流通業者が実際に出荷するハードウェアは各社への確認が必要です。注文可能な正確な型番にひも付く見積もり、その型番のコネクター図、試験を行う地域の納期見込みを依頼します。今回確認できるのはAAEONが製品を発表したことです。地域別の在庫、納期、価格は確認されていません。AAEONの暫定仕様書 · AAEON韓国の製品ページ · AAEONグローバルの製品ページ
カメラ4台に必要な帯域は計算できる
パレットに近づくロボットに、前方カメラ1台、左右を見るカメラ2台、ステーションで位置を合わせる近接カメラ1台があるとします。計画段階の例として、各カメラが1,920 × 1,080の非圧縮映像を毎秒30フレーム送ると仮定します。8ビットのモノクロ画素を隙間なく格納した場合、1映像の画像データは約0.50 Gb/sです。24ビットRGBを同じように詰めると約1.49 Gb/sです。この例のRGB映像4本の合計は、オーバーヘッドを除いても約5.97 Gb/sです。
| 撮影形式の例 | カメラ1台 | カメラ4台 |
|---|---|---|
| 1,920 × 1,080、30 fps、8ビットモノクロ | 0.50 Gb/s | 1.99 Gb/s |
| 1,920 × 1,080、30 fps、24ビットRGB | 1.49 Gb/s | 5.97 Gb/s |
表は画像データ自体から計算した転送速度です。通信プロトコルのオーバーヘッド、他の機器の通信、短時間のバーストも含めて帯域を見積もります。BOXER-8741AIの実際の処理量は試験で測ります。カメラで使うピクセル形式を確認しましょう。Bayer、YUV、パックドRGB、圧縮動画では、転送と処理にかかるコストが異なります。動画の圧縮でネットワークの通信量を減らせる一方、ビットレートは場面によって変わり、デコードで遅延が加わる場合があります。公称解像度が同じでも、送信前に各フレームをどれだけ処理するかによってカメラの挙動は異なります。
構成図で通信経路を最後までたどります。4本のRGB映像をすべて単一の5 Gb/sアップリンクを使うスイッチに入れると、この例では画像データだけでそのリンクの公称速度を超えます。10 Gb/sのアップリンクであれば、この条件での余裕は増えます。ホスト側にもフレームの受信、バッファーの割り当て、必要な形式変換、モデルへのデータ受け渡しという処理があります。同じスイッチでロボット群の稼働データやサーバーに送る動画クリップを扱うなら、それらの通信量も含め、予定している構成で試験します。ポートを分ける利点の一つは、大きな映像ストリームを他の通信と競合しにくい経路に流せることです。
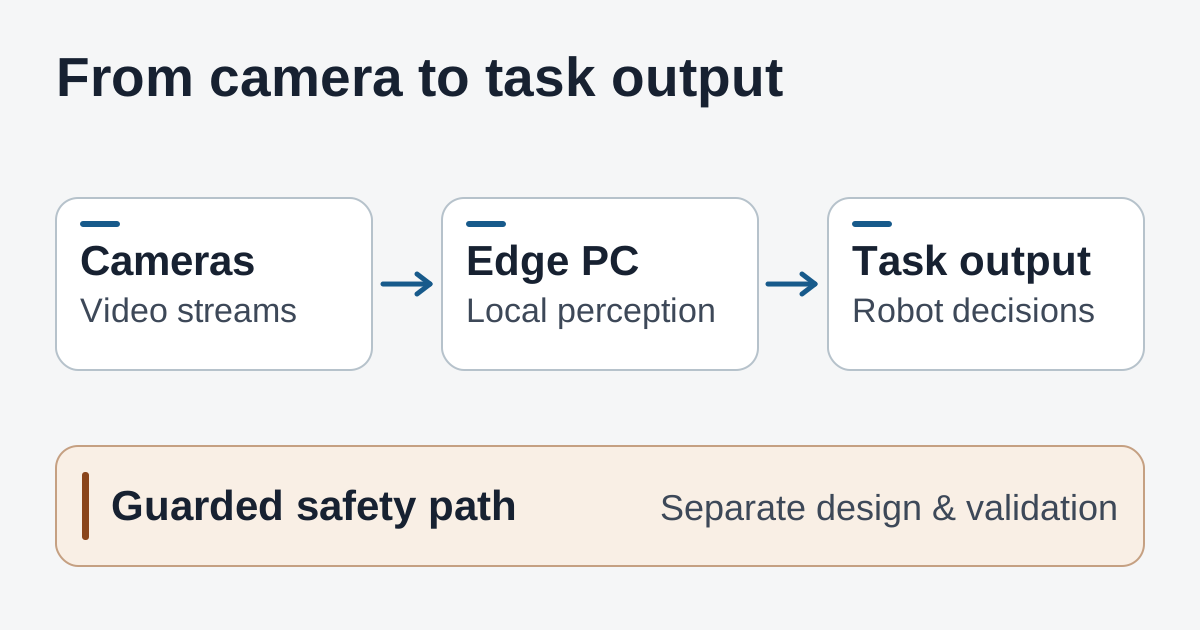
カメラとタスクのデータはエッジPCを通ります。安全機能の経路は別途検証します。
固定された積み込みステーションでは、別の調整が必要です。近接カメラには照明が変わっても擦れたラベルを読める細かさが求められ、広角カメラはパレットが視野にあるかの確認を主に担うかもしれません。解像度やフレームレートはカメラごとに変えられます。各映像で見分ける必要があるものと、どれだけ新しい画像が必要かを、映像ごとの要件にしましょう。要件を分ければ、細部が必要な映像の品質を維持しながら通信量と処理負荷を減らせます。
結果が届いた時点で、撮影から何秒たったかを測る
オペレーターが観察できる結果から考えます。パレット接近中に位置合わせを続けるか判断するには、タスク制御装置が最新の位置推定を間に合うように受け取る必要があります。認識システムが高い毎秒処理フレーム数を報告しても、キューに入るフレームのほうが処理より速く増えれば、古い観測結果が届く場合があります。撮影時刻から、タスク制御装置が結果を実際に受信し採用するまでの時間を測ります。推論時間だけを測る場合より、ロボットの動作を決める処理の広い部分を含められます。
まず再現できる経路を用意します。実際に走る通路、ドッキング時の動き、照明が変わる場所を入れ、比較の基準として、その経路とカメラの設定を残します。
- 時刻を比較できるようにする。 撮影、受信、制御装置のイベントに共通、または校正済みの時刻基準を使います。各タイムスタンプをどこで付けたか記録します。ホストの受信時刻はネットワークの診断に役立ちます。カメラが撮影後にフレームをキューへ入れたり圧縮したりすると、その分の待ち時間は受信時刻からは見えません。
- 遅かったケースと届かなかったケースを記録する。 撮影から結果までの時間の中央値と95パーセンタイルを保存します。欠落したフレーム、処理系が古いと判断して捨てたフレーム、制御装置に新しい結果が届かなかった区間も記録します。古いフレームから落とす試験で、残ったものだけを集計すると、実際の使い心地よりも速く見える場合があります。
- 実際の作業を同時に動かす。 必要なカメラをすべて同時にストリーミングします。通常の勤務時間に重なるモデル実行、ローカル録画、ロボット群の通信、アップロードを有効にします。GPU、デコーダー、CPU、メモリ、ストレージの動きを記録すると、どこでキューが増え始めるか確認できます。負荷が大きい区間を、動画クリップのアップロードありとなしで繰り返し、転送が結果に影響するかを見ます。
- 機器が温まってから繰り返す。 実際に使う筐体、取り付け方法、電源構成を用います。連続運転時の入力電力と温度、撮影からの経過時間、接続切れを記録します。長時間運転した後や想定されるネットワークの中断中にも経路を試し、オペレーターがアプリを再起動しなくても通常の動作に戻るか観察します。
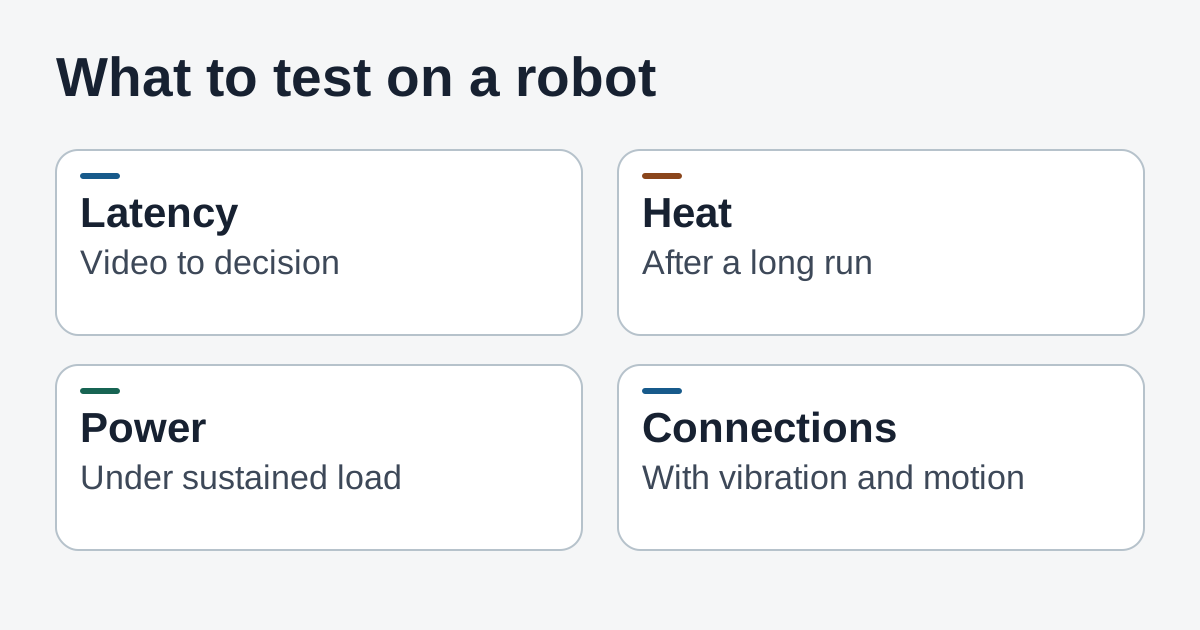
実機試験のデータから、個別の部品試験では見落としやすい遅延、温度、電力、接続の問題を特定できます。
ハードウェアを比較する前に受け入れ条件を決めます。現行システムの基準値と、タスクが求める観測結果の新しさから設定します。試験では、使える結果が出るまでにかかった時間と、必要な時刻までに使える結果が得られなかった頻度を記録します。カメラとソフトウェアの設定も同じ記録に残します。一度に変える条件を一つに絞れば、映像の圧縮、スイッチの変更、モデルのビルドのうち、どれが性能に影響したか調べやすくなります。
認識と安全判断には別々の経路を設ける
認識機能はパレットの位置の推定や、ドッキングに必要な映像が遮られたことの通知に使えます。保護装置や非常停止への応答など、機械の安全機能には独立した設計と検証の工程があります。CAN FD接続は車載システム間のデータ通信に使えます。製品資料に記されたインターフェースで接続機能は確認できます。安全認証や適合性は、導入を担当する事業者が実際に検証する部品と構成によって決まります。
AMRの試験では、カメラの接続切れ、古い観測結果、エッジPCの再起動に対してタスクソフトがどう動くかを、制御・安全の担当者と取り決めます。承認された試験でその挙動を記録します。オペレーターに何が表示され、どんな条件で正常なタスク運転に戻れるかも確認します。認識システムが使えないときも、独立した保護機能が設計どおりに動くことを、制御担当者が別途確認できる証拠が必要です。
この区別は機器を比較するときにも役立ちます。より高性能なエッジPCでカメラの中断から早く復旧できれば、ドッキング支援の再開にかかる時間を減らせるかもしれません。その結果はタスクの動作・復旧試験の記録に残します。独立した保護機能には固有の試験基準が適用されます。
統合レビューに持ち寄るもの
該当する型番の見積もり、リンクごとに通信量を見積もったカメラ構成図、正確なシステムイメージとモデルビルドの記録をそろえます。カメラとファームウェアのバージョン、録画先、外部ネットワークを一時的に使えないときにロボットが担当する作業も入れます。計画段階では例示の部品表も役立ちます。試験記録には結果を取った時点で実際に搭載した部品と使用したソフトウェアを記載します。
ソフトウェアと現場保守にかかる時間も確保します。Jetsonモジュールを既存の開発工程に組み込むことはできますが、工程のどこまでをそのまま使えるかは、筐体、カメラドライバー、OSイメージによります。統合試験では記録したバージョンからイメージを作り直し、センサーを接続し、再起動後にも同じ撮影形式と機器割り当てに戻るかを確認します。複数台をまとめて導入する予定なら、2台目でも同じ手順を試します。手順化できる作業と、まだ試作機に詳しい担当者が必要な作業を把握できます。
勤務終了時にオペレーターがどんな情報を確認できるかも計画します。特定のカーブを通った後で側面カメラが何度も切断されるなら、カメラの識別子、切断時刻、温度を記したログが調査の手がかりになります。すべて接続済みと表示されるダッシュボードでも、最後の有効画像が数秒前の映像を見逃すことがあります。基本的なリンク状態のそばに、最後の有効な観測結果と中断した作業の状態を表示する方法を検討します。経路を担当する人が対処に必要な情報を得られるか試験で確認できます。
BOXER-8741AIを試す利点が大きいのは、帯域を多く使う複数の入力と既存のJetsonソフトウェアを1台の産業用PCにまとめたい場合です。地域で供給される実際の構成と、ロボットの電力、冷却、時間の制約の中で作業全体を実行できるかが検証課題です。カメラ1台と軽量モデルを使うチームも、同じ受け入れ手順で現行システムが要件を満たすかを確認できます。4台を使う試験なら、次は設置予定の環境で実際の作業をすべて動かします。
試験メモ、カメラ構成図、最終設定をまとめておくと、次回は同じ測定結果を出したハードウェアとソフトウェアを基準にできます。Telli.shで最初のノートを作成しましょう。