Neuron AI chiede ai robot di ricordare ciò che le telecamere non vedono
NEURA Robotics riunisce visione, tatto, suono e memoria. La promessa è un lavoro fisico più adattabile; la prova è il tempo necessario a rendere affidabile un nuovo compito.
Marchio attribuito a NEURA Robotics GmbH e classificato PD-textlogo su Wikimedia Commons. Invariato con margini neutri per identificazione editoriale; non è una foto di un'installazione Neuron AI in funzione.

Un connettore può sembrare inserito prima dello scatto. Un asciugamano può scivolare dietro la pinza restando dove il compito lo richiede. La telecamera vede solo parte degli eventi; contatto, suono e storia recente spiegano il resto. È in questo spazio che NEURA posiziona il nuovo modello.
Il 14 ottobre 2026, l'azienda tedesca ha presentato Neuron AI, combinando visione 3D, tatto, audio, stato del robot e linguaggio con la memoria. Chiama l'approccio Perception-Language-Action, o PLA. L'annuncio descrive addestramento su cinque configurazioni robotiche e adattamento delle abilità tramite Neuraverse. Annuncio.
La nostra lettura: conta un robot con più prove per capire se l'azione sia riuscita. Per l'acquirente, il punto è quanto insegnamento, controllo e recupero richieda un nuovo lavoro. Vediamo contributo, possibili impieghi e valutazione, senza confondere una dimostrazione notevole con un processo affidabile.
Il tatto risponde dove l'immagine lascia dubbi
Immaginate di chiudere un contenitore. La posizione visibile del coperchio informa sull'allineamento. La resistenza segnala un bordo incastrato. Uno scatto indica l'aggancio. Premere, cambiare angolo o proseguire dipende dall'insieme. La sola visione lascia parte della decisione irrisolta.
La pagina Neuron AI, verificata il 23 ottobre, descrive segnali tattili, forza-coppia, suoni di contatto, posizioni e velocità articolari insieme a visione e istruzioni. Dice inoltre che l'inferenza avviene localmente sul robot. Qui una risposta deve arrivare in tempo per influenzare il movimento successivo.
L'espressione familiare «AI multimodale» spesso significa che un modello sa discutere un'immagine caricata. Qui le modalità riguardano un'interazione in corso. Un'osservazione conta perché qualcosa viene trattenuto, premuto, spostato o rilasciato. Il linguaggio specifica un obiettivo, ma il mondo continua a fornire feedback mentre il robot cerca di raggiungerlo. Ci si dovrebbe aspettare che la qualità di questo circuito conti quanto la fluidità di una spiegazione.
L'inferenza locale cambia le domande operative. Secondo il progetto dichiarato, perdere Internet non deve interrompere ogni scelta di controllo. Non prova però le prestazioni dell'installazione. Chiedete separatamente upload di addestramento, aggiornamenti, diagnostica e comportamento con sensori inaffidabili. «Locale» è una proprietà utile, non l'intero contratto operativo.
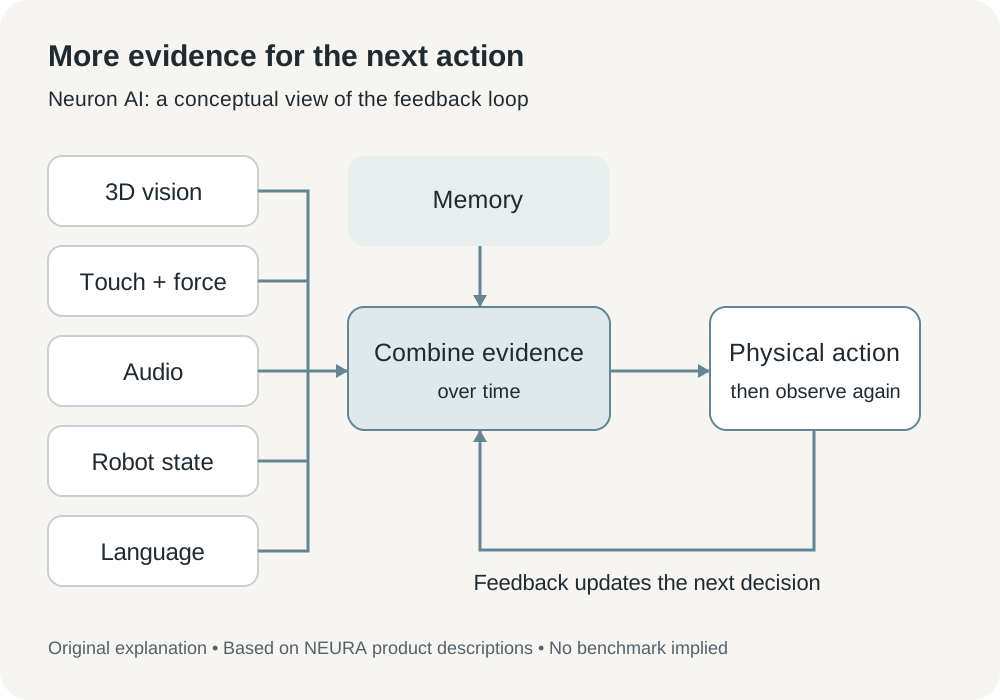
Schema originale basato sulle modalità pubblicate. Illustra feedback e memoria, non riproduce un'architettura proprietaria né misura prestazioni.
La memoria serve quando il compito prosegue fuori campo
Immaginate di posare un pezzo dietro un altro componente mentre preparate un assemblaggio. Un assistente che tratta ogni vista come un'immagine isolata ha perso informazioni utili. Uno che ricorda il posizionamento può proseguire dallo stato precedente. Deve comunque rivedere la propria convinzione se qualcuno sposta il pezzo. La memoria diventa utile sia attraverso la persistenza sia attraverso la correzione.
L'annuncio del 14 ottobre dice che Neuron AI conserva contesto quando gli oggetti escono dall'inquadratura. Significa continuità nella sequenza: prendere, aprire un recipiente e inserire sono decisioni collegate. Un errore iniziale deve cambiare le azioni successive, anziché lasciare proseguire un piano ormai privo di basi.
Per valutarlo chiedete che cosa succeda con oggetto coperto, posizione cambiata o passaggio fallito. Riconoscere l'incertezza e fermarsi può valere più di completare con sicurezza la sequenza sbagliata. Una stoffa mancante e un componente di sicurezza assente richiedono risposte diverse.
Questa è la sfida centrale del prodotto: ricordare mentre si agisce. Ogni movimento modifica la scena che il modello deve interpretare. Una memoria utile dovrebbe conservare le conseguenze pertinenti e fare spazio a nuove prove. All'acquirente servono quindi esempi di correzione e recupero, compreso il momento in cui il sistema decide che lo stato ricordato non è più affidabile.
NEURA collega il modello a un'impresa robotica
NEURA ha sede a Metzingen, in Germania, e costruisce robot, sensori e infrastrutture per addestrare e distribuire abilità. Per chi scopre il marchio, conta questo contesto: il modello entra in un'azienda con macchine e relazioni industriali. L'offerta comprende raccogliere esperienza e trasferirla sull'hardware.
Neuraverse, verificata il 23 ottobre, collega robot, sviluppatori e industria con orchestrazione e sviluppo applicativo. NEURA Gym descrive strutture realistiche e variabili. L'obiettivo commerciale è ridurre il percorso tra sapere come fare e ottenere un comportamento affidabile.
In fabbrica la conoscenza difficile può appartenere a un tecnico che sente un incastro imperfetto prima che una telecamera d'ispezione lo noti. Catturare quella competenza richiede di decidere cosa dimostrare, quali segnali registrare e cosa costituisca un risultato riuscito. Un modello generale è un punto di partenza. Il valore della piattaforma dipende da quanto chiaramente sostiene la traduzione della conoscenza del lavoro in un'abilità robotica accettata.
L'annuncio descrive affinamento da parte del cliente e distribuzione alla flotta, con la possibilità di mantenere private le abilità. L'acquirente dovrebbe portare questa distinzione nel contratto. Una procedura appresa può rivelare tolleranze, materiali o metodi produttivi anche senza informazioni personali evidenti. Abilità private, dati di addestramento condivisi, aggiornamenti software e assistenza remota dovrebbero avere ciascuno un responsabile e un confine di permessi definito.
Il 22 ottobre NEURA e l'Università tecnica di Monaco hanno annunciato un RoboGym di oltre 2.300 metri quadrati. L'azienda dice che 4NE1 Gen 4, con Neuron AI, opera nelle strutture e si prepara alla produzione in serie. È un punto d'ingresso per compiti aziendali, non un lancio domestico illimitato né una data per ogni cliente.
Tre lavori potenziali mostrano valori diversi
Gli scenari seguenti sono valutazioni illustrative, non resoconti di nostre prove né affermazioni che queste installazioni siano state completate. Servono a rendere concreta la direzione del prodotto. Ciascuno chiede al robot di usare informazioni oltre l'ultima immagine della telecamera, ma ciascuno richiede anche una definizione diversa del successo.
Una stazione di movimentazione del bucato deve gestire oggetti morbidi che cambiano forma mentre si muovono. L'operatore potrebbe confrontare trasferimenti riusciti, articoli caduti, tessuti aggrovigliati e recuperi manuali tra carichi diversi. Il risultato utile sarebbe un flusso costante attraverso una stazione definita. Piegare ogni indumento in una casa sconosciuta è un problema molto più ampio e richiede una valutazione separata.
Una stazione di connettori usa la vista per avvicinarsi e contatto o suono per verificare l'inserimento. Provate disallineamenti e agganci incompleti, non solo casi puliti. Conta il collegamento corretto con controllo verificabile. Se una persona termina sempre l'ultimo gesto, includetene il lavoro nel costo.
Una cella di movimentazione verifica memoria durante occlusioni e cambi d'ordine. L'operatore sposta un pezzo mentre il robot lavora su un altro. Il successo richiede riconoscere lo stato aggiornato prima dell'azione. Conservare una vecchia osservazione aiuta solo finché descrive il mondo pertinente.
| Compito illustrativo | Prove da esaminare | Risultato da contare |
|---|---|---|
| Trasferimento bucato | Presa, forma variabile e sequenza | Carichi completati e recuperi manuali |
| Assemblaggio connettori | Allineamento, forza e aggancio | Collegamenti verificati e rilavorazioni |
| Movimentazione | Posizione, occlusione e spostamenti | Azioni corrette e pause sicure |
Questi confronti dovrebbero usare lo stesso standard di output del processo esistente. Un movimento fluido non rende accettabile un pezzo assemblato male. Allo stesso modo, un sistema più lento può convenire se riduce scarti, copre un turno difficile o libera una persona esperta dalla supervisione ripetitiva. La domanda economica riguarda il compito completo, compreso il lavoro svolto intorno al robot.
Undici minuti descrivono una dimostrazione, non l'affidabilità
Il comunicato annunciava una sequenza di lavanderia di undici minuti del 4NE1 al NVIDIA GTC Berlin, 20–22 ottobre: separazione, carico, scarico e trasferimento all'asciugatrice. Il piano rende tangibile la coordinazione, ma non fornisce successi ripetuti né prestazioni presso un cliente.
Una dimostrazione di una sequenza può chiarire se il comportamento previsto sia comprensibile e se l'hardware scelto sappia compiere i movimenti visibili. La valutazione di una distribuzione richiede osservazioni aggiuntive: condizioni iniziali, tentativi ripetuti, interruzioni, errori e quantità di preparazione. Entrambe le forme di evidenza hanno valore, ma rispondono a domande diverse sulla maturità del sistema.
Chiedete un registro continuo di un blocco di test concordato con interventi dell'operatore, più le condizioni non supportate. Non è ostilità: evita che il cliente immagini un lavoratore generale mentre il fornitore ha validato una stazione circoscritta.
Anche la durata va interpretata. Undici minuti indicano la sequenza prevista. Servono produttività, qualità e recupero del carico reale, inclusi tentativi lenti e falliti che i dipendenti dovranno gestire.
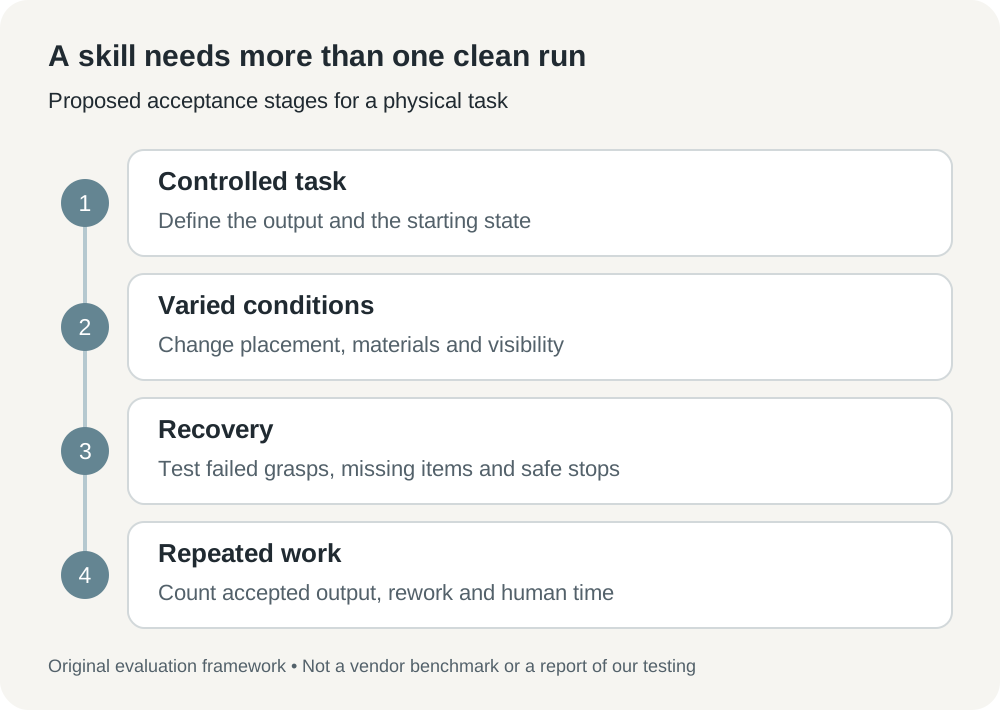
Schema originale: dimostrare, variare, recuperare e misurare su un turno. Fasi di accettazione proposte, non benchmark NEURA.
Partite da un'abilità e definite il ritorno alla persona
NEURA usa Time-to-Skill come misura del progresso nell'annuncio del 14 ottobre. È una domanda utile per l'acquisto: un robot che richiede molti aggiustamenti per ogni piccolo cambiamento può restare costoso dopo l'installazione. Il numero necessita però di una definizione. Stabilite quando inizi il conteggio, quale lavoro di insegnamento includa e quale soglia di affidabilità concluda la prova.
Prima di parlare con fornitore o integratore, preparate un compito delimitato invece di «automatizzare il reparto». Indicate output, oggetti, spazio e condizioni di arresto. Poi rendete operativa la valutazione.
- Registrate il processo attuale. Un lavoro completo, ispezione e correzioni dell'esperto. Usate registrazioni autorizzate senza dati personali estranei.
- Definite il campo supportato. Materiali, posizioni, luci, dimensioni e presenza umana. Chiedete robot, mano e sensori proposti.
- Concordate il budget d'insegnamento. Dimostrazioni, preparazione, annotazioni, hardware e ritocchi; stessi estremi per Time-to-Skill.
- Provate variazioni e recupero. Occlusione, presa fallita, oggetto assente e posizione cambiata, con sicurezza e passaggio umano concordati.
- Misurate il blocco completo. Output accettato, rilavorazione, interventi, fermi e manutenzione. Conservate versioni di modello e abilità per confrontare aggiornamenti.
Il processo migliora il colloquio anche prima dell'accesso. La pagina invita a contattare NEURA; non stabilisce prezzi universali, consegne o un modello scaricabile pronto. Il passo concreto è una fattibilità circoscritta e un piano verificabile da entrambe le parti.
La promessa economica è adattarsi più rapidamente alle variazioni ordinarie
Un robot più facile da addestrare potrebbe rendere più interessante automatizzare lavori piccoli o che cambiano spesso. Il risparmio deriverebbe da minore preparazione, meno ipotesi fragili e un'attesa più breve prima dell'inizio del lavoro utile. È un'aspettativa ragionevole da verificare. Nel budget dovrebbe figurare come ipotesi con un riferimento iniziale, anziché conseguenza automatica dell'aggiunta di un modello di base.
I costi superano modello e robot. Una cella può richiedere attrezzature, misure protettive, integrazione, pulizia, taratura e una persona responsabile degli stati inattesi. Sensori aggiuntivi offrono più informazioni e aggiungono componenti che possono deviare o guastarsi. Quando il risultato cambia, serve un modo per distinguere un problema del modello da un sensore danneggiato o un materiale cambiato.
La distribuzione alla flotta introduce un altro compromesso. Riutilizzare un'abilità validata in stazioni simili può ridurre il lavoro duplicato, mentre differenze tra stazioni possono compromettere una distribuzione poco attenta. Chiedete come sia testato un aggiornamento, quali macchine lo ricevano e come ripristinare il comportamento precedente. Un'abilità merita un processo di rilascio perché un cambiamento software può modificare un'azione fisica.
L'aspettativa utile è un rapporto più stretto tra percezione e risultato. Visione, tatto, suono e memoria danno ragioni migliori per continuare, correggere o fermarsi. Conta quanto rapidamente diventino comportamento ripetibile nel processo del cliente. Il robot utile sceglie ancora bene dopo che il mondo è cambiato.
Fonti
- NEURA presenta Neuron AI, 14 ottobre 2026; include il piano GTC.
- Prodotto e inferenza locale, verificati il 23 ottobre 2026.
- Neuraverse, verificata il 23 ottobre 2026.
- NEURA Gym, verificata il 23 ottobre 2026.
- RoboGym TUM e 4NE1 Gen 4, 22 ottobre 2026.
- Stampa e contesto aziendale, verificati il 23 ottobre 2026.
- Marchio NEURA e PD-textlogo.
Conservate valutazione e prove insieme
Per organizzare registrazioni autorizzate, note verificate e domande in uno spazio separato, Telli.sh è un'opzione. Iniziate con una nota audio.