Neuron AI demande aux robots de se souvenir de ce que leurs caméras ne voient pas
NEURA Robotics associe vision, toucher, son et mémoire dans Neuron AI. L'enjeu est un travail physique plus adaptable ; le vrai test est le délai pour rendre fiable une nouvelle tâche.
Marque NEURA Robotics, attribuée à NEURA Robotics GmbH et classée PD-textlogo sur Wikimedia Commons. Présentée sans modification avec un fond neutre à des fins d'identification éditoriale ; ce n'est pas la photographie d'une installation Neuron AI en fonctionnement.

Un connecteur peut sembler fixé avant de s'enclencher. Une serviette peut glisser derrière la pince du robot tout en restant à l'endroit nécessaire à la tâche. La caméra voit une partie de ces événements ; le contact, le son et l'historique récent expliquent le reste. C'est dans cet écart que NEURA Robotics positionne son nouveau modèle.
Le 14 octobre 2026, l'entreprise allemande a présenté Neuron AI, qui associe vision 3D, toucher, audio, état du robot et langage à une mémoire. NEURA appelle cette approche Perception-Language-Action, ou PLA. L'annonce décrit un entraînement sur cinq configurations robotiques et l'adaptation de compétences via Neuraverse. Annonce de NEURA.
Notre point de vue : le changement utile est un robot disposant de davantage de preuves sur la réussite de son action. Pour l'acheteur, la question devient la quantité d'apprentissage, de contrôles et de reprises qu'exige un nouveau travail. Voici ce qu'ajoute Neuron AI, où cela peut aider et comment évaluer la promesse sans confondre une belle démonstration avec un processus fiable.
Le toucher répond à ce que l'image laisse indéterminé
Imaginez poser un couvercle sur une boîte. Sa position visible renseigne sur l'alignement. La résistance indique si un bord est coincé. Un clic indique qu'un verrou s'est engagé. La suite dépend de ces observations combinées : appuyer encore, ajuster l'angle ou poursuivre. Améliorer la reconnaissance visuelle seule ne résout qu'une partie de cette décision.
La page produit Neuron AI, consultée le 23 octobre, décrit des informations tactiles et de force-couple, les sons de contact, les positions et vitesses des articulations entrant dans le modèle avec la vision et les instructions. L'entreprise indique aussi que l'inférence s'exécute localement sur le robot. Ces détails situent le produit dans le contrôle physique, où la réponse doit arriver à temps pour influencer le mouvement suivant.
L'expression « IA multimodale » désigne souvent un modèle discutant d'une image téléversée. Ici, les modalités concernent une interaction en cours. Une observation compte parce qu'un objet est tenu, pressé, déplacé ou relâché. Le langage précise l'objectif, mais le monde renvoie continuellement des informations pendant l'action. La qualité de cette boucle de retour devrait compter autant que la fluidité de l'explication.
L'inférence locale modifie aussi les questions de déploiement. Selon la conception annoncée par NEURA, perdre internet ne doit pas interrompre chaque décision de contrôle. Cela ne démontre pas les performances d'une installation précise. Demandez séparément les conditions d'envoi des données d'entraînement, de mise à jour du parc, d'accès au diagnostic et de comportement face à un capteur peu fiable. « Local » est une propriété utile ; l'organisation opérationnelle complète exige davantage de détails.
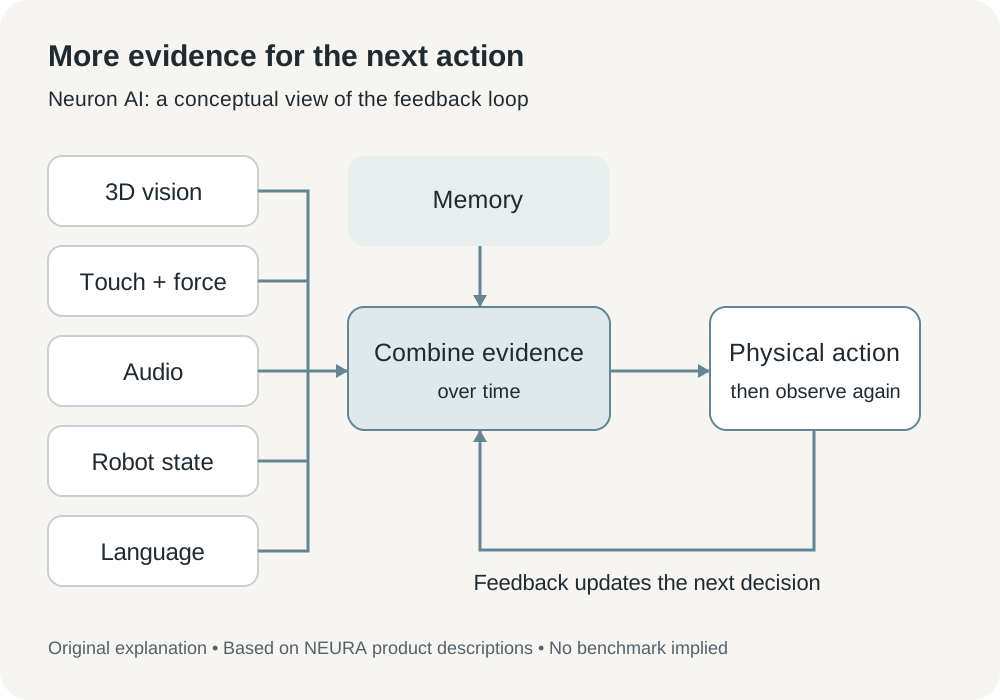
Schéma explicatif original fondé sur les modalités publiées par NEURA. Il montre le rôle du retour sensoriel et de la mémoire, sans reproduire une architecture propriétaire ni rapporter une mesure de performance.
La mémoire compte quand la tâche continue hors du champ
Imaginez poser une pièce derrière un autre composant pendant un assemblage. Un assistant qui traite chaque vue comme une image isolée perd une information utile. Un assistant qui mémorise le placement peut continuer depuis l'état précédent. Il doit néanmoins réviser sa croyance si quelqu'un déplace la pièce. La mémoire devient utile par sa persistance et sa correction.
L'annonce du 14 octobre dit que Neuron AI conserve le contexte lorsque les objets quittent le champ de la caméra. La conséquence pratique est la continuité d'une séquence. Saisir un objet, ouvrir un contenant et y placer l'objet sont des décisions liées. Un échec précoce devrait modifier la suite, plutôt que laisser un plan plausible continuer après la rupture de ses hypothèses.
Cela suggère un test concret. Demandez ce qui se passe lorsque l'objet est occulté, déplacé ou mal transmis. Un robot qui remarque l'incertitude et s'arrête peut être plus utile qu'un robot terminant avec assurance la mauvaise séquence. Le comportement souhaité dépend du travail : un tissu manquant et un composant de sécurité manquant exigent des réponses différentes.
C'est le défi central de se souvenir tout en agissant. Chaque mouvement transforme la scène à interpréter. Une mémoire utile conserve les conséquences pertinentes tout en intégrant de nouvelles preuves. L'acheteur a donc besoin d'exemples de correction et de reprise, y compris du moment où le système décide que l'état mémorisé n'est plus fiable.
NEURA relie le modèle à une activité robotique
NEURA est basée à Metzingen, en Allemagne, et construit robots, capteurs et infrastructure d'entraînement et de déploiement des compétences. Ce contexte compte pour qui découvre la marque. Neuron AI arrive dans une entreprise possédant des machines et des relations industrielles : la proposition inclut la collecte d'expérience et le passage d'un comportement appris au matériel.
La page Neuraverse, consultée le 23 octobre, décrit une plateforme reliant robots, développeurs et industrie, avec orchestration et développement d'applications. La page NEURA Gym décrit des installations d'entraînement dans des conditions réalistes et variables. Ensemble, elles expliquent l'orientation commerciale : réduire l'effort entre savoir comment une tâche devrait fonctionner et obtenir son exécution fiable.
Dans une usine, le savoir difficile appartient parfois au technicien qui sent un mauvais ajustement avant la caméra d'inspection. Le capturer exige de choisir les démonstrations, les signaux enregistrés et la définition de la réussite. Un modèle général constitue un point de départ. La valeur de la plateforme dépend de son soutien clair à cette traduction entre expertise professionnelle et compétence robotique acceptée.
L'annonce décrit un ajustement par les clients et un déploiement en parc, avec la possibilité de garder les compétences privées. Cette distinction doit entrer dans le contrat. Une procédure apprise peut révéler tolérances, matériaux ou méthodes sans contenir de donnée personnelle évidente. Compétences privées, données partagées, mises à jour et support distant nécessitent chacun un responsable et une frontière de permission.
Un développement concret a suivi l'annonce. Dans une mise à jour du 22 octobre, NEURA et l'Université technique de Munich ont annoncé un RoboGym de plus de 2 300 mètres carrés. NEURA indique que son 4NE1 Gen 4, animé par Neuron AI, fonctionne dans les installations d'entraînement et se prépare à la production en série. C'est une entrée pour les tâches d'entreprise, pas l'annonce d'une disponibilité domestique sans restriction ni d'une livraison pour tous les acheteurs.
Trois travaux possibles révèlent des valeurs différentes
Les scénarios suivants servent à l'évaluation ; ils ne rapportent ni nos essais ni des déploiements achevés. Ils rendent la direction du produit concrète. Chacun exige des preuves au-delà de la dernière image, mais aussi une définition particulière de la réussite.
Un poste de manipulation du linge doit gérer des objets souples dont la forme change. L'opérateur peut comparer transferts réussis, chutes, tissus emmêlés et reprises manuelles entre différentes charges. Le résultat utile serait un flux constant dans un poste défini. Plier tout vêtement dans un foyer inconnu est un problème beaucoup plus large, à évaluer séparément.
Un poste d'assemblage de connecteurs peut utiliser la vision pour approcher et le contact ou le son pour vérifier l'engagement. Le test doit inclure mauvais alignement et insertion incomplète, plutôt que seulement des cas propres. Le résultat utile est une pièce correctement connectée avec un contrôle inspectable. Si une personne termine régulièrement le dernier mouvement, ce travail compte dans le coût.
Une cellule de manutention de pièces peut tester la persistance du contexte après occultation et changement de l'ordre des opérations. L'opérateur déplace par exemple un objet pendant que le robot en manipule un autre. Réussir exige de détecter la nouvelle situation avant l'action suivante. La limite de la mémoire apparaît : conserver une observation aide seulement tant qu'elle décrit encore le monde pertinent.
| Travail illustratif | Preuves à tester | Résultat à compter |
|---|---|---|
| Transfert de linge | Retour de préhension, forme et état de la séquence | Charges terminées et reprises manuelles |
| Assemblage de connecteurs | Alignement, force d'insertion et signal d'engagement | Connexions vérifiées et reprises |
| Manutention de pièces | Position, occultation et déplacement | Actions suivantes correctes et pauses sûres |
Ces comparaisons doivent appliquer la même norme de sortie que le processus existant. Un mouvement fluide ne rend pas acceptable une pièce mal assemblée. Inversement, un système plus lent peut valoir la peine s'il réduit les rebuts, couvre un horaire difficile ou libère une personne qualifiée d'une surveillance répétitive. La question économique porte sur tout le travail, y compris autour du robot.
Onze minutes décrivent une démonstration prévue, pas une fiabilité
Le communiqué du 14 octobre annonçait une séquence de linge de onze minutes pour l'humanoïde 4NE1 au NVIDIA GTC Berlin, du 20 au 22 octobre. Le programme décrivait tri, chargement et déchargement des machines, puis transfert au sèche-linge. Ce plan donne un exemple tangible d'étapes coordonnées, pas un taux de réussite répété ni les performances chez le client.
Une démonstration permet de comprendre le comportement et de voir si le matériel choisi réalise les mouvements visibles. Une évaluation de déploiement exige d'autres observations : conditions initiales, nouvelles tentatives, interruptions, échecs et préparation. Ces preuves sont toutes utiles, mais répondent à des questions différentes sur la maturité.
On peut demander un enregistrement continu d'un bloc de test convenu avec les interventions de l'opérateur. On peut aussi demander les conditions exclues de la tâche prise en charge. Ces demandes ne sont pas hostiles. Elles évitent que le client imagine un travailleur généraliste flexible alors que le fournisseur a validé un poste soigneusement circonscrit.
Cette distinction change aussi la lecture d'une durée. Onze minutes désignent la longueur de la démonstration prévue. L'acheteur a encore besoin du débit, de la qualité et des chiffres de reprise pour son travail. Ils doivent inclure les tentatives lentes ou infructueuses, auxquelles les salariés feront face pendant un poste normal.
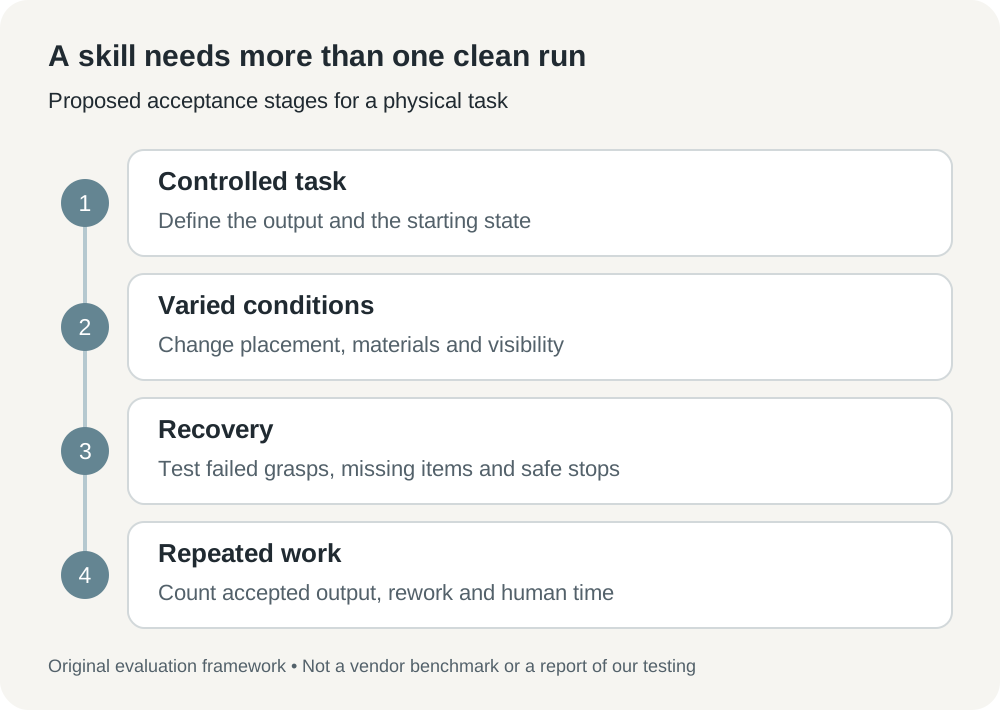
Cadre d'évaluation original : montrer une tâche, varier ses conditions, tester la reprise puis mesurer un poste de travail. Étapes d'acceptation proposées, pas résultats de benchmark NEURA.
Commencez par une compétence et définissez le retour à une personne
NEURA utilise Time-to-Skill comme mesure de progrès dans son annonce du 14 octobre. C'est une bonne question d'achat : un robot exigeant un long réglage à chaque petit changement reste coûteux après installation. Le chiffre nécessite toutefois une définition. Fixez le début, le travail d'apprentissage compté et le seuil de fiabilité qui termine l'exercice.
Pour une première discussion avec le fournisseur ou l'intégrateur, préparez une tâche délimitée plutôt que l'ambition « automatiser ce service ». Indiquez le résultat accepté, les objets autorisés, l'espace et les conditions d'arrêt. La séquence suivante rend l'évaluation exploitable.
- Documentez le processus actuel. Décrivez un travail complet, son inspection et les adaptations d'un professionnel expérimenté. Utilisez des enregistrements autorisés et évitez les données personnelles sans rapport.
- Définissez la plage de fonctionnement. Matériaux, variations de placement, lumière, dimensions et présence humaine. Demandez quelle configuration de robot, main et capteurs est proposée.
- Convenez d'un budget d'apprentissage. Comptez démonstrations, préparation, annotations, matériel et réglages ultérieurs. Définissez les mêmes points de départ et d'arrivée pour chaque comparaison Time-to-Skill.
- Testez variation et reprise. Incluez occultation, préhension ratée, objet absent et déplacé. Convenez de conditions sûres et du transfert attendu vers une personne.
- Mesurez tout le bloc de travail. Comptez sorties acceptées, reprises, interventions, arrêts et maintenance. Conservez les versions du modèle et des compétences pour comparer une mise à jour sur la même tâche.
Cette procédure améliore la première conversation avant même l'accès. La page actuelle invite les organisations à contacter NEURA. Les annonces ne fixent ni prix universel, ni livraison, ni modèle directement téléchargeable. La prochaine étape pratique est une étude de faisabilité circonscrite, assortie d'un plan d'acceptation lisible des deux côtés.
La promesse économique est une adaptation plus rapide aux variations ordinaires
Un robot plus facile à enseigner rendrait plus attractifs les travaux petits ou changeants. L'économie viendrait d'une préparation réduite, d'hypothèses moins fragiles et d'une attente plus courte avant le travail utile. C'est une attente raisonnable à tester. Elle doit entrer au budget comme hypothèse comparée à une référence, pas comme conséquence automatique d'un modèle fondation.
Les coûts dépassent aussi le modèle et le robot. Une cellule peut nécessiter outillages, protections, intégration, nettoyage, étalonnage et responsable des états inattendus. Ajouter des capteurs apporte des informations et des composants susceptibles de dériver ou tomber en panne. Si le résultat change, l'équipe doit distinguer problème de modèle, capteur endommagé et matériau modifié.
Le déploiement en parc crée un autre compromis. Réutiliser une compétence validée réduit le travail répété, tandis que les différences entre postes fragilisent un déploiement négligent. Demandez comment une mise à jour est testée, quelles machines la reçoivent et comment restaurer le comportement précédent. Une compétence mérite un processus de publication : le logiciel change une action physique.
L'attente à conserver est un lien plus étroit entre perception et résultat du travail. Vision, toucher, son et événements mémorisés donnent à la machine de meilleures raisons de poursuivre, se corriger ou s'arrêter. La preuve décisive pour Neuron AI sera la rapidité avec laquelle ces raisons deviennent un comportement reproductible chez le client. Le robot utile est celui dont l'action suivante reste sensée après un changement du monde.
Sources
- NEURA présente Neuron AI, 14 octobre 2026 ; inclut le programme annoncé de démonstration GTC.
- Description de Neuron AI et inférence locale, consultée le 23 octobre 2026.
- Plateforme Neuraverse, consultée le 23 octobre 2026.
- Infrastructure d'entraînement NEURA Gym, consultée le 23 octobre 2026.
- Ouverture du TUM RoboGym et état du 4NE1 Gen 4, 22 octobre 2026.
- Espace presse NEURA et présentation de l'entreprise, consultés le 23 octobre 2026.
- Marque NEURA Robotics et fiche PD-textlogo.
Gardez l'évaluation près de ses preuves
Pour organiser des démonstrations enregistrées avec autorisation, des notes vérifiées et des questions de suivi dans un espace distinct, Telli.sh est une possibilité. Commencer par une note audio.