Neuron AI pide al robot recordar lo que su cámara no puede ver
NEURA Robotics combina visión, tacto, sonido y memoria en Neuron AI. La oportunidad es un trabajo físico más adaptable; la prueba real, cuánto tarda una tarea nueva en ser fiable.
Marca de NEURA Robotics, atribuida a NEURA Robotics GmbH y clasificada como PD-textlogo en Wikimedia Commons. Se muestra sin modificaciones, con fondo neutro, para identificación editorial; no es una fotografía de una instalación de Neuron AI funcionando.

Un conector puede parecer colocado antes de encajar. Una toalla puede deslizarse detrás de la pinza y permanecer donde la tarea la necesita. La cámara ve parte de esos sucesos; contacto, sonido e historia reciente explican el resto. En esa brecha sitúa NEURA Robotics su nuevo modelo.
El 14 de octubre de 2026, la empresa alemana presentó Neuron AI, que combina visión 3D, tacto, audio, estado del robot y lenguaje con memoria. NEURA llama al enfoque Perception-Language-Action, o PLA. Su anuncio describe entrenamiento en cinco configuraciones robóticas y adaptación de habilidades mediante Neuraverse. Anuncio de NEURA.
Nuestra opinión: el cambio valioso es disponer de más pruebas de que la acción funcionó. Para el comprador, la pregunta es cuánta enseñanza, comprobación y recuperación requiere un nuevo trabajo. Este artículo explica qué añade Neuron AI, dónde puede ayudar y cómo evaluar la promesa sin confundir una demostración impresionante con un proceso fiable.
El tacto responde a lo que una imagen deja abierto
Pensemos en poner una tapa. Su posición visible informa sobre la alineación. La resistencia indica si un borde se ha atascado. Un clic puede confirmar que el cierre encajó. La acción siguiente depende de combinar esas observaciones: presionar, ajustar el ángulo o continuar. Mejorar solo el reconocimiento visual deja parte de la decisión sin resolver.
La página de Neuron AI, consultada el 23 de octubre, describe datos táctiles y de fuerza y par, sonidos de contacto, posiciones y velocidades articulares junto a visión e instrucciones. La empresa afirma además que la inferencia se ejecuta localmente en el robot. Esto sitúa el producto en el control físico, donde una respuesta debe llegar a tiempo para influir en el siguiente movimiento.
«IA multimodal» suele significar que un modelo puede conversar sobre una imagen subida. Aquí las modalidades conciernen a una interacción en curso. La observación importa porque algo se sostiene, presiona, mueve o suelta. El lenguaje marca una meta, pero el mundo devuelve información durante el intento. La calidad de ese circuito debería importar tanto como la fluidez de una explicación.
La inferencia local cambia también las preguntas del despliegue. Según el diseño anunciado, perder internet no tiene que interrumpir todas las decisiones de control. Eso no demuestra el rendimiento de una instalación concreta. Pregunte por separado sobre envíos de entrenamiento, actualizaciones del parque, diagnóstico y comportamiento si un sensor deja de ser fiable. «Local» es una propiedad útil; operar el sistema exige más detalles.
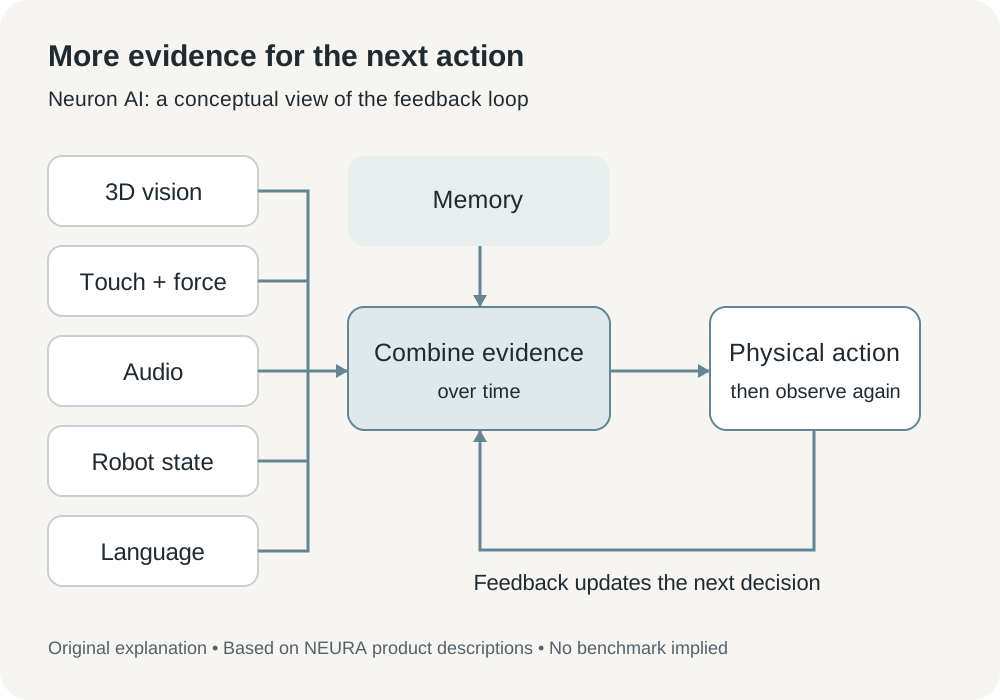
Diagrama original basado en las modalidades publicadas por NEURA. Ilustra retroalimentación y memoria; no reproduce una arquitectura propietaria ni una medición de rendimiento.
La memoria importa cuando la tarea sigue fuera de la vista
Imagine colocar una pieza detrás de otra durante un montaje. Un asistente que interpreta cada vista como una imagen aislada pierde información útil. Uno que recuerda la colocación puede continuar desde el estado previo. Aun así debe revisar esa creencia si alguien mueve la pieza. La memoria sirve por su persistencia y por su corrección.
El anuncio del 14 de octubre afirma que Neuron AI conserva contexto cuando un objeto sale del campo de la cámara. La consecuencia es continuidad a lo largo de una secuencia. Coger un objeto, abrir un recipiente y colocarlo dentro son decisiones conectadas. Un fallo inicial debería cambiar lo que se intenta después, en vez de permitir que un plan plausible continúe con supuestos rotos.
Eso sugiere una forma concreta de evaluar. Pregunte qué sucede si el objeto queda oculto, cambia de posición o falla una entrega. Un robot que detecta incertidumbre y se detiene puede ser más útil que otro que completa con seguridad la secuencia equivocada. La respuesta deseable depende del trabajo: una tela ausente y una pieza de seguridad ausente merecen reacciones distintas.
Ese es el reto central de recordar mientras se actúa. Cada movimiento cambia la escena interpretada. Una memoria útil conserva consecuencias relevantes y deja sitio a nuevas pruebas. El comprador necesita ejemplos de corrección y recuperación, incluido el momento en que el sistema deja de confiar en el estado recordado.
NEURA conecta el modelo con un negocio de robótica
NEURA está en Metzingen, Alemania, y desarrolla robots, sensores e infraestructura para entrenar y desplegar habilidades. El contexto importa a quien descubre la marca. Neuron AI llega a una empresa con máquinas y relaciones industriales, por lo que la propuesta incluye recopilar experiencia y trasladar un comportamiento aprendido al hardware.
Su página de Neuraverse, consultada el 23 de octubre, describe una plataforma que conecta robots, desarrolladores e industria, con orquestación y aplicaciones. La página de NEURA Gym presenta instalaciones para entrenar con condiciones variables y realistas. Juntas explican la dirección comercial: reducir el esfuerzo entre saber cómo debería hacerse una tarea y conseguir que el robot la haga de forma fiable.
En una fábrica, el conocimiento difícil puede ser del técnico que nota un mal ajuste antes que la cámara. Capturarlo exige elegir qué demostrar, qué señales registrar y qué significa éxito. El modelo general es un punto de partida. La plataforma vale por lo bien que permite traducir conocimiento del puesto a una habilidad aceptada.
El anuncio describe ajuste por clientes y despliegue en flota, con opción de mantener privadas las habilidades. Esa distinción debe llegar al contrato. Un procedimiento aprendido puede revelar tolerancias, materiales o métodos aunque no contenga datos personales evidentes. Habilidades privadas, datos compartidos, actualizaciones y soporte remoto necesitan responsables y límites de permiso definidos.
Hubo otro desarrollo concreto. En una actualización del 22 de octubre, NEURA y la Universidad Técnica de Múnich anunciaron un RoboGym de más de 2.300 metros cuadrados. NEURA dice que su 4NE1 Gen 4, impulsado por Neuron AI, opera allí y se prepara para producción en serie. Eso ofrece una entrada para tareas empresariales; no establece una venta doméstica sin restricciones ni una fecha de entrega para cada comprador.
Tres posibles trabajos muestran clases diferentes de valor
Los siguientes son escenarios ilustrativos de evaluación, no pruebas propias ni despliegues completados. Concretan la dirección del producto. Cada uno exige información más allá de la última imagen, pero necesita también su propia definición de éxito.
Una estación de manipulación de ropa gestiona objetos blandos que cambian de forma. El operador puede comparar transferencias correctas, caídas, enredos y recuperaciones manuales entre cargas. El resultado útil sería un flujo constante en una estación definida. Doblar cualquier prenda en una casa desconocida es un problema mucho mayor y necesita otra evaluación.
Una estación de ensamblaje de conectores puede usar la vista para acercarse y contacto o sonido para confirmar el encaje. La prueba debe incluir desalineaciones e inserciones incompletas, no solo casos limpios. Lo útil es una pieza conectada correctamente con una comprobación inspeccionable. Si alguien termina repetidamente el último movimiento, ese trabajo cuenta en el coste.
Una célula de manejo de piezas permite probar si el contexto sobrevive a una ocultación y a cambiar el orden. El operador puede mover un objeto mientras el robot se ocupa de otro. El éxito exige detectar la situación actualizada antes de actuar. Así aparece la limitación: conservar una observación solo ayuda mientras siga describiendo el mundo pertinente.
| Trabajo ilustrativo | Pruebas que evaluar | Resultado que contar |
|---|---|---|
| Transferencia de ropa | Agarre, cambio de forma y estado de secuencia | Cargas terminadas y recuperaciones manuales |
| Ensamblaje de conectores | Alineación, fuerza de inserción y señal de encaje | Conexiones verificadas y retrabajo |
| Manejo de piezas | Ubicación, ocultación y cambio de posición | Acciones correctas y pausas seguras |
La comparación debe usar la misma calidad de salida del proceso actual. Un movimiento fluido no hace aceptable una pieza mal montada. A la vez, un sistema más lento puede compensar si reduce desperdicios, cubre un turno difícil o libera a un especialista de supervisión repetitiva. La cuestión comercial es la tarea completa y el trabajo alrededor del robot.
Once minutos describen una demostración prevista, no una fiabilidad
El comunicado del 14 de octubre anunció una secuencia de lavandería de once minutos del humanoide 4NE1 en NVIDIA GTC Berlín, del 20 al 22 de octubre. Describía clasificación, carga y descarga de máquinas y traslado a la secadora. El programa ofrece un ejemplo tangible de pasos coordinados, no una tasa de éxito repetido ni el rendimiento en las instalaciones del cliente.
Una demostración ayuda a entender el comportamiento y comprobar si el hardware hace los movimientos visibles. Evaluar un despliegue exige observar condiciones iniciales, reintentos, interrupciones, fallos y preparación. Ambos tipos de pruebas sirven, pero responden a preguntas diferentes sobre la madurez.
Puede pedirse un registro continuo de un bloque de pruebas acordado, con las intervenciones del operador. También una lista de condiciones excluidas. Ninguna petición es hostil. Ayudan a evitar que el cliente imagine un trabajador generalista mientras el proveedor ha validado una estación cuidadosamente acotada.
La distinción también cambia cómo leer una duración. Once minutos es la longitud de la demostración prevista. El comprador sigue necesitando cifras de capacidad, calidad y recuperación para su trabajo. Deben incluir intentos lentos o fallidos, porque los empleados tendrán que resolverlos durante un turno normal.
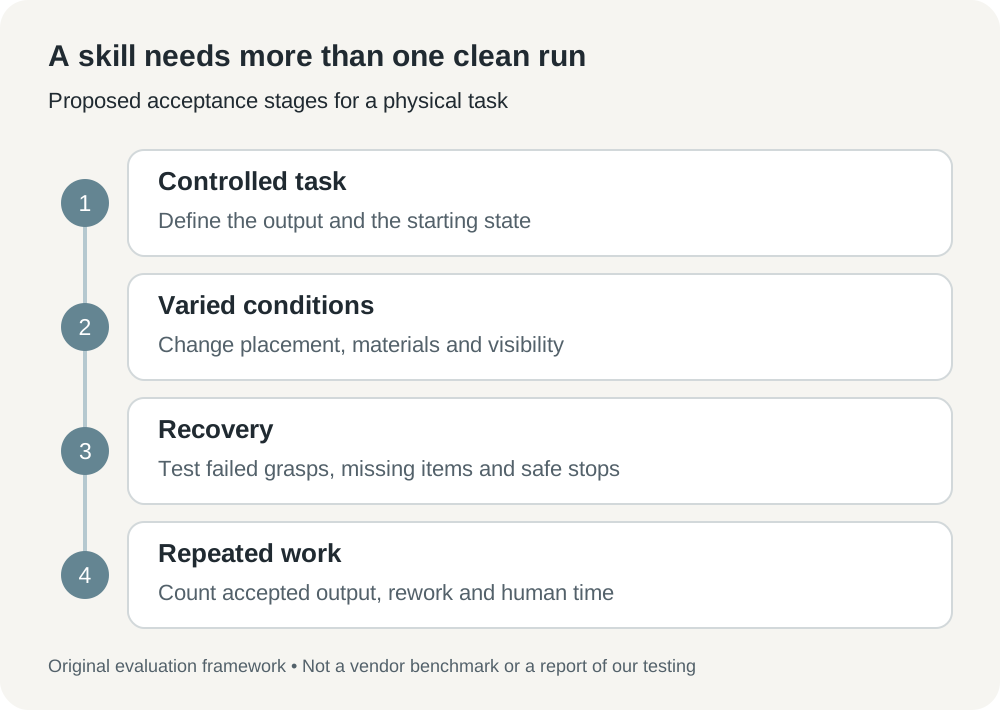
Marco original: demostrar una tarea, variar condiciones, probar recuperación y medir un turno. Son etapas propuestas de aceptación, no resultados de NEURA.
Empiece por una habilidad y defina cuándo devolver el trabajo a una persona
NEURA usa Time-to-Skill como medida de avance en su anuncio del 14 de octubre. Es una pregunta útil: un robot que exige reajustes extensos por cada pequeño cambio sigue siendo caro tras instalarse. Pero la cifra necesita definición. Acuerde dónde empieza, qué trabajo docente se cuenta y qué umbral de fiabilidad termina la prueba.
Para hablar con proveedor o integrador, prepare una tarea delimitada, no una ambición como «automatizar este departamento». Incluya resultado aceptado, objetos, espacio y circunstancias de parada. Después utilice esta secuencia para convertir la evaluación en algo práctico.
- Registre el proceso actual. Documente una tarea completa, su inspección y dónde un experto adapta su técnica. Use grabaciones autorizadas y evite datos personales ajenos.
- Defina el rango admitido. Materiales, variaciones de posición, iluminación, tamaños y presencia humana. Pregunte qué robot, mano y sensores se proponen.
- Acuerde el presupuesto de enseñanza. Cuente demostraciones, preparación, anotaciones, montaje y reajustes. Defina los mismos extremos de Time-to-Skill para comparar.
- Pruebe variación y recuperación controladas. Incluya ocultación, agarre fallido, objeto ausente y cambio de lugar. Acuerde condiciones seguras y el relevo humano esperado.
- Mida el bloque completo. Cuente producción aceptada, retrabajo, intervención, paradas y mantenimiento. Conserve versiones de modelo y habilidad para comparar actualizaciones.
Este procedimiento mejora la primera conversación incluso antes del acceso. La página actual dirige a las organizaciones a contactar con NEURA. Los anuncios no fijan un precio universal, entrega ni paquete descargable listo. El paso práctico es una discusión de viabilidad acotada con un plan de aceptación revisable por ambas partes.
La promesa económica es adaptarse más rápido a la variación cotidiana
Un robot más fácil de enseñar podría hacer atractivos trabajos pequeños o cambiantes. El ahorro vendría de menos preparación, menos supuestos frágiles y menos espera hasta producir trabajo útil. Es una expectativa razonable que probar. En el presupuesto debe aparecer como hipótesis frente a una referencia, no como consecuencia automática de añadir un modelo fundacional.
Los costes superan al modelo y al robot. Una célula puede necesitar útiles, protección, integración, limpieza, calibración y alguien responsable de estados inesperados. Más sensores aportan información y componentes que pueden desviarse o averiarse. Cuando cambia el resultado hay que distinguir un fallo del modelo de un sensor dañado o un material distinto.
La flota añade otro compromiso. Reutilizar una habilidad validada reduce duplicación, pero diferencias entre estaciones pueden arruinar un despliegue descuidado. Pregunte cómo se prueba la actualización, qué máquinas la reciben y cómo restaurar el comportamiento anterior. Una habilidad necesita proceso de publicación porque el software puede cambiar una acción física.
La expectativa valiosa es acercar percepción y resultado. Visión, tacto, sonido y memoria pueden dar mejores motivos para continuar, corregirse o parar. La prueba decisiva de Neuron AI será cuánto tarda eso en convertirse en comportamiento repetible en el proceso del cliente. El robot útil es aquel cuya siguiente acción sigue teniendo sentido después de cambiar el mundo.
Fuentes
- NEURA presenta Neuron AI, 14 de octubre de 2026; incluye el programa anunciado de demostración GTC.
- Descripción e inferencia local de Neuron AI, consultadas el 23 de octubre de 2026.
- Plataforma Neuraverse, consultada el 23 de octubre de 2026.
- Infraestructura NEURA Gym, consultada el 23 de octubre de 2026.
- Apertura de TUM RoboGym y estado de 4NE1 Gen 4, 22 de octubre de 2026.
- Centro de prensa y contexto de NEURA, consultados el 23 de octubre de 2026.
- Marca NEURA Robotics y registro PD-textlogo.
Conserve la evaluación junto a sus pruebas
Para organizar grabaciones autorizadas de demostraciones, notas revisadas y preguntas de seguimiento en un espacio separado, Telli.sh es una opción. Empezar con una nota de audio.