Czy robot wyczuje, że opakowanie zaczyna się wysuwać, zanim upadnie?
Końcówka palca MLX90901 firmy Melexis mierzy siły prostopadłe i równoległe do powierzchni chwytaka. Proponowana próba z cienkimi saszetkami pozwoli sprawdzić, czy odczyty ograniczą poślizg i uszkodzenia.
Robot zaciska dwie nakładki chwytaka na cienkiej saszetce. Na obrazie z kamery chwyt wygląda dobrze, ale przy obrocie ramienia saszetka zaczyna wysuwać się spomiędzy palców. Mocniejszy chwyt może ją uratować albo pozostawić zagięcie na opakowaniu. Decyzja zależy od tego, co dzieje się na powierzchni styku w krótkiej chwili, gdy przedmiot jeszcze można przytrzymać.
12 listopada 2026 r. belgijski producent półprzewodników Melexis zaprezentował MLX90901, dotykowy moduł końcówki palca do dłoni i chwytaków robotów. Mierzy on siłę wciskającą powierzchnię końcówki oraz siły działające wzdłuż niej w dwóch kierunkach. Według Melexis zestaw ewaluacyjny DVK90901 jest dostępny. Strona modułu informuje o ograniczonej liczbie próbek inżynierskich. Dzięki temu można sprawdzić sprzężenie zwrotne na stanowisku, gdy moduł oferowany osobno pozostaje na etapie próbek. Komunikat Melexis · Specyfikacja MLX90901
Dla projektanta chwytaka ciekawe jest to, czy dodanie tych sygnałów zmieni wynik zwykłego podniesienia przedmiotu. Cienka saszetka daje konkretny punkt odniesienia. Czy robot dokończy przenoszenie przy mniejszym poślizgu lub mniejszej liczbie uszkodzeń? O ile wydłuży się cykl?
Trzy kierunki siły ujawniają to, czego kamera może nie dostrzec
Termin siła normalna oznacza składową prostopadłą do powierzchni nakładki. W przykładzie z saszetką zmienia się przy zaciskaniu palców. Siła styczna działa wzdłuż powierzchni. Gdy robot podnosi lub obraca opakowanie, jego ciężar i zmiana ruchu mogą obciążyć styk w bok. Rozłożenie siły stycznej na dwie składowe pozwala odróżnić ciągnięcie wzdłuż jednej krawędzi nakładki od ciągnięcia w poprzek. Moduł podaje te wielkości we własnym układzie współrzędnych.
W MLX90901 Melexis połączył czujnik magnetyczny, magnes, elastomer, konstrukcję mechaniczną i elektronikę. Pod naciskiem podatna powierzchnia odkształca się, a moduł na podstawie pomiaru magnetycznego szacuje składowe siły. Zespół jest dostarczany po kalibracji. Publiczna specyfikacja wymienia również lokalizację styku oraz sygnały kontaktu i przekroczenia siły. Odpowiadają one na odrębne pytania dotyczące dłoni robota. Czy nakładka czegoś dotknęła? W którym miejscu? Jak zmieniło się obciążenie po rozpoczęciu ruchu? Specyfikacja i demonstracja MLX90901
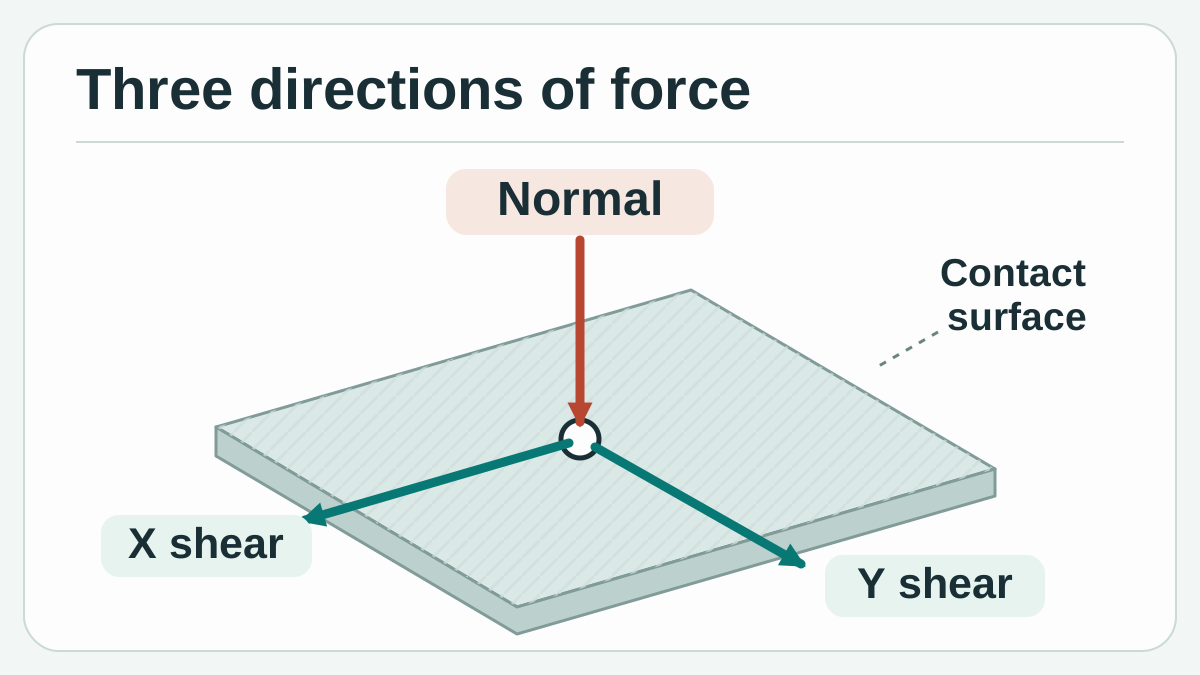
Obciążenie styku opisuje kierunek prostopadły i dwa kierunki wzdłuż nakładki. Oryginalna ilustracja koncepcyjna Telli.sh na podstawie specyfikacji Melexis.
Kamera wciąż spełnia ważną rolę. Może zlokalizować saszetkę przed zamknięciem chwytaka i pokazać, czy przedmiot przesunął się już po uchwyceniu. Odczyt dotykowy daje informacje z powierzchni, która po zamknięciu chwytaka może być częściowo zasłonięta. Wyobraź sobie dwa chwyty wyglądające tak samo z góry. W pierwszym palec dotyka saszetki daleko od krawędzi. W drugim trafia w narożnik, który zagina się przy przyspieszeniu ramienia. Miejsce styku i późniejsze obciążenie mogą być różne mimo podobnego obrazu początkowego.
Dlatego wzrost siły działającej w bok wymaga interpretacji. Stabilnie trzymana saszetka może wywierać większą siłę styczną podczas przyspieszania. Przedmiot może zacząć przesuwać się przy jednym palcu, gdy drugi jeszcze go trzyma. Przydatny sygnał to wzorzec odpowiadający początkowi ruchu w powtarzalnych warunkach. Sam zapis zmiany siły pokazuje tylko zmianę obciążenia czujnika.
Zakres sił, próg detekcji i czas reakcji to odrębne parametry
Melexis podaje standardowy zakres siły normalnej 15 N, rozszerzony zakres 25 N i zakres siły stycznej 4 N. Deklarowana dokładność wynosi 10% pełnej skali. Strona produktu określa 200 mN jako granicę detekcji, a komunikat nazywa tę wartość typową rozdzielczością. Jeśli opakowanie toleruje jedynie wąski zakres siły, zamów kartę katalogową i sprawdź warunki pomiaru tych parametrów. Granica detekcji nie określa błędu każdego małego odczytu. Komunikat Melexis · Specyfikacja modułu Melexis
Strona produktu podaje częstotliwość cyfrowych wektorów siły do 400 Hz oraz komunikację I²C z szybkością do 1 Mb/s. Przy 400 próbkach na sekundę nominalny odstęp wynosi 2,5 ms. Czas do fizycznej korekty jest innym pomiarem. Obejmuje odczyt i przesłanie danych, ewentualną filtrację, decyzję sterownika oraz czas potrzebny na zmianę chwytu przez napęd. Prototyp z szybkim czujnikiem może upuścić saszetkę, jeśli korekta nastąpi za późno.
| Parametr modułu podany przez producenta | Co pomaga zaplanować | Co zmierzyć na chwytaku |
|---|---|---|
| Standardowy zakres normalny 15 N i styczny 4 N | Czy spodziewane obciążenia uzasadniają próbę stanowiskową | Siły w rzeczywistych punktach chwytu wraz z krótkotrwałymi maksimami |
| Próg detekcji 200 mN i dokładność 10% pełnej skali | Jakie kwestie dotyczące precyzji sprawdzić w karcie katalogowej | Szum, powtarzalność i błąd małych sił w zakresie roboczym |
| Wyjście do 400 Hz i I²C do 1 Mb/s | Jak zacząć planowanie akwizycji | Czas od styku do reakcji sterownika, także w wolniejszych cyklach |
| Lokalizacja styku i sygnał przekroczenia siły | Jakie dodatkowe zdarzenia rejestrować | Czy zdarzenia odpowiadają istotnemu stykowi i umożliwiają reakcję |
Deklarowane wymiary obudowy to 18,5 × 23,6 × 9,4 mm. Zacznij od sprawdzenia całej geometrii palca wraz z nakładką, mocowaniem i przewodem. Uchwyt może się nieznacznie ugiąć lub zasłonić fragment powierzchni pomiarowej. Wymienna warstwa wierzchnia może zmienić sposób, w jaki saszetka dotyka nakładki i ślizga się po niej. Jeśli te elementy znajdą się na rzeczywistej dłoni, uwzględnij je w próbie przed wyciąganiem wniosków z testu gołego modułu. Specyfikacja mechaniczna i elektryczna Melexis
Próba chwytu powinna pokazać, co zmienia sygnał z czujnika
Cienka saszetka nadaje się do próby, bo ryzyko uszkodzenia i poślizgu popycha projekt w przeciwnych kierunkach. Na początek wybierz bezpieczny reprezentatywny przedmiot, stałe miejsce podnoszenia i ruch, który zespół potrafi powtórzyć. Umieść na obiekcie widoczny znacznik, który przemieści się wraz z nim, lub ustaw kamerę tak, aby rejestrowała przesunięcie względem palca. Niezależne odniesienie pozwoli ustalić, czy i kiedy opakowanie się przesunęło, bez oceniania sygnału siły na podstawie jego własnych wskazań.
W prostym porównaniu chwytak, końcówka palca i ruch pozostają te same. W pierwszym wariancie sterownik wykonuje dotychczasowy chwyt, a moduł tylko rejestruje dane. W drugim odczyt może uruchomić zatwierdzoną reakcję. Na początek może wystarczyć zatrzymanie ruchu lub odłożenie przedmiotu przed ponowną próbą. Zmiana siły chwytu również wchodzi w grę, jeśli pozwalają na to znane limity siły dla części i sterowanie urządzeniem. Zachowaj porównywalne warunki, aby inna powierzchnia nakładki lub inny tor ruchu nie zakłóciły oceny.
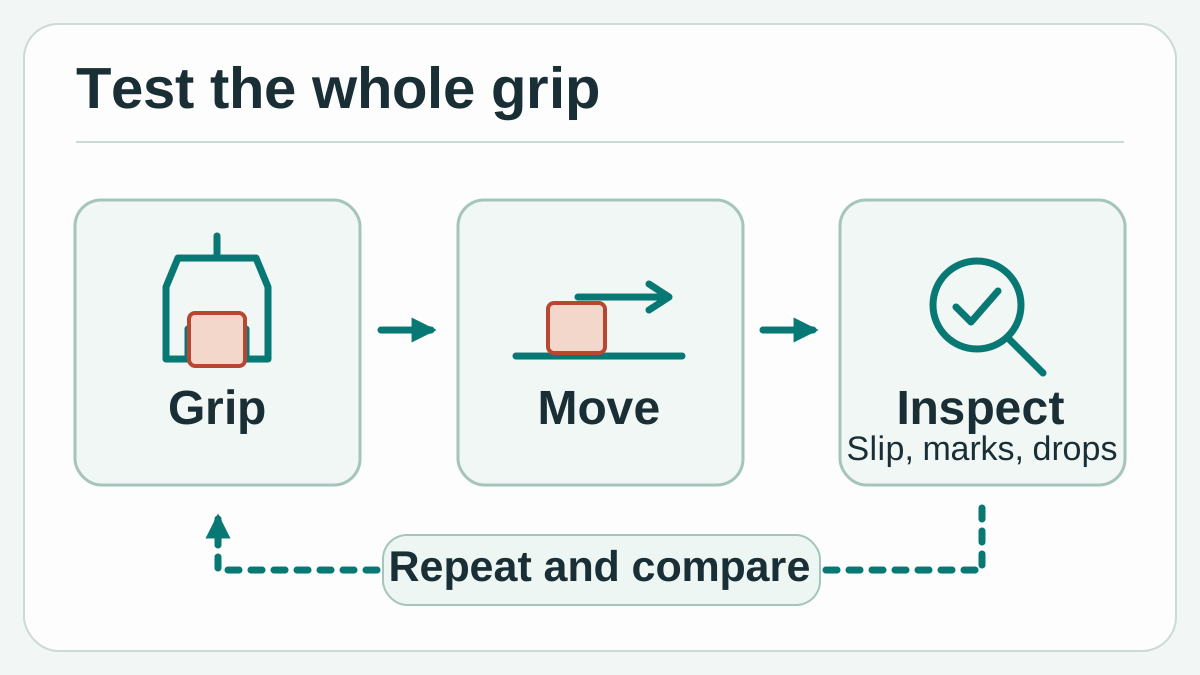
Porównaj sam zapis danych z aktywnym sprzężeniem zwrotnym przy takim samym zatwierdzonym ruchu. Obie próby oceń na podstawie niezależnego pomiaru i stanu opakowania. Oryginalna ilustracja koncepcyjna Telli.sh.
W drugim ćwiczeniu sztywny element porusza się w stronę przyrządu mocującego. Oszacowanie pozycji może wyglądać poprawnie, choć narożnik dotyka przyrządu, zanim część znajdzie się na swoim miejscu. Zestawienie miejsca styku, siły normalnej i obciążenia w bok daje operatorowi dane do zbadania. Zacznij od zarejestrowania kilku poprawnych osadzeń oraz kilku celowo niedokładnie ustawionych, pod nadzorem. Jeśli przebiegi wyglądają podobnie, użyj dotychczasowego sygnału pozycji lub kontroli do rozróżnienia przypadków i zostaw czujnik dotykowy tam, gdzie wnosi nową informację.
Połączenie różnych pomiarów ma precedens w badaniach. Li, Dong i Adelson w 2018 r. testowali detekcję poślizgu za pomocą kamery na chwytaku i optycznego czujnika GelSight, między innymi w 152 chwytach dziesięciu obiektów wcześniej niewidzianych przez model. Griffa, Sferrazza i D’Andrea w 2021 r. badali początek poślizgu na podstawie rozkładu sił mierzonego w innym układzie optycznym. Te prace podpowiadają, jak projektować ocenę, w tym próby z nowymi przedmiotami oraz rozdzielenie przesunięć i obrotów. Ich wyniki odnoszą się do zastosowanego w nich sprzętu i metod. Li, Dong i Adelson, 2018 · Griffa, Sferrazza i D’Andrea, 2021
Zestaw pozwala zebrać przebieg przed zamknięciem pętli sterowania
DVK90901 obejmuje końcówkę palca, interfejs USB Melexis.IO, płytkę konwertera i przewody. Mostek przesyła dane z czujnika do komputera, a Melexis dostarcza interfejs graficzny do podglądu, rejestracji i eksportu odczytów. Biblioteka Pythona jest dostępna po rejestracji. Stanowisko pozwala sprawdzić znaki składowych, zdarzenia styku i eksport danych przed podłączeniem czujnika bezpośrednio do sterownika. Zestaw DVK90901, nota i oprogramowanie Melexis
- Zarejestruj wartość odniesienia. Podłącz zestaw zgodnie z instrukcją Melexis. Zapisz odczyt bez obciążenia, a następnie przyłóż znane obciążenia wzdłuż osi normalnej i obu osi stycznych w zatwierdzonym przyrządzie. Porównaj kierunki, powtarzalność i czasy z odniesieniem przed wykorzystaniem odczytów do podjęcia decyzji.
- Ustal kryteria dla saszetki. Zapisz ruch, miejsce chwytu, dopuszczalny zakres sił i kryteria przesunięcia lub uszkodzenia. Oznacz wyniki na podstawie obrazu z kamery lub innego niezależnego pomiaru przemieszczenia.
- Najpierw rejestruj. Podczas transferów ze stałym chwytem zapisuj trzy składowe siły, zdarzenia styku i czas ruchu ramienia. Zachowaj zarówno poprawne próby, jak i niepowodzenia. Prowadź odrębne grupy, jeśli lekkie i sztywniejsze opakowania zachowują się inaczej.
- Porównaj ten sam transfer ze sprzężeniem. Omów proponowaną reakcję z zespołem odpowiedzialnym za sprzęt. Zmień tylko sposób wykorzystania sygnału, a następnie policz upadki, widoczne uszkodzenia, niepotrzebne zatrzymania i czas powrotu do pracy według tych samych kryteriów.
- Powtórz po typowej zmianie. Użyj nowej partii saszetek lub zatwierdzonej nowej powierzchni nakładki. Zachowaj te same zasady i zanotuj, czy potrzebne było ponowne strojenie. Przydatny wynik pozwala zespołowi wskazać, co i dlaczego się zmieniło.
Pierwsze przebiegi mogą ujawnić problem z samym pomiarem. Jedna oś styczna może pozornie reagować podczas obciążania osi normalnej ze względu na sposób styku przedmiotu z nakładką, ugięcie przyrządu lub reakcję czujnika. Skontroluj przyłożone obciążenie i użyj go ponownie w tym samym punkcie. Potem spróbuj w innym miejscu powierzchni pomiarowej. Przebieg wyglądający stabilnie w jednym punkcie może skrywać problem z mocowaniem lub stykiem widoczny przy krawędzi.
Warto wcześnie sprawdzić synchronizację czasu. Rejestr komputera może zapisać czas nadejścia wiadomości z czujnika. Rejestr sterownika może wskazać moment decyzji. Klatka filmu to osobna obserwacja, być może o gorszej rozdzielczości czasowej. Zapisz wspólne zdarzenie widoczne w każdym strumieniu i podaj niepewność pomiaru. W przeciwnym razie różnica mniejsza niż rozdzielczość może wyglądać jak wczesne ostrzeżenie.
Koszt delikatniejszego chwytu da się policzyć
Zacznij od liczby udanych transferów względem wszystkich prób oraz liczby uszkodzeń. Uwzględnij przypadki, które udało się dokończyć dopiero po zatrzymaniu lub ponownym chwycie. Podaj typowy czas cyklu i czasy wolniejszych prób. Jeśli sprzężenie ogranicza poślizg, ale podwaja liczbę przerw, linia pakowania pracująca w rygorystycznym cyklu może wymagać innej reakcji. Przy nadzorowanej pracy z drogimi lub delikatnymi opakowaniami te same wyniki można oceniać według innych priorytetów.
Przypisz fałszywym alarmom taką samą wagę jak pominiętym zdarzeniom. Zawartość stabilnie uchwyconej saszetki może przesunąć się wewnątrz bez ślizgania opakowania po nakładce. Sterownik interpretujący każdą zmianę siły jako poślizg może wielokrotnie przerywać ruch lub zwiększać zacisk. Celowo zbierz takie przypadki. Pomogą ocenić, kiedy warto zatrzymać ruch, zebrać dodatkową obserwację lub zachować stabilny chwyt w granicach zatwierdzonego sposobu pracy.
Warto odróżnić alarm od skutecznej interwencji. Załóżmy, że przebieg sygnalizuje możliwy poślizg podczas obrotu. W jednej próbie sterownik zatrzymuje ruch na czas, a saszetka pozostaje na miejscu. W drugiej ten sam sygnał przychodzi, gdy saszetki nie da się już utrzymać. Oba zapisy zawierają alarm, a tylko pierwszy zmienia wynik. Zapisz osobno czas pierwszego widocznego ruchu, alarmu, wydania polecenia i ukończenia reakcji. Zanotuj obok, czy dostarczono nieuszkodzony przedmiot i czy trzeba go było złapać ponownie. Zespół będzie mógł zdecydować, czy zmienić detekcję, reakcję czy tor ruchu.
Zestaw ewaluacyjny Melexis udostępnia trzy składowe siły na stanowisku badawczym. Sprawdzianem dla robota jest opakowanie dostarczone bez uszkodzeń, w wymaganym tempie, po wprowadzeniu zmiany, którą da się opisać i odtworzyć. Przydatnym rezultatem może być wcześniejsze zatrzymanie lub stabilniejsze trzymanie. W obu przypadkach wynik można dostrzec w transferze i na zapisanym przebiegu.
Źródła
- Komunikat Melexis z 12 listopada 2026 r.
- Specyfikacja, zdjęcia i filmy demonstracyjne MLX90901
- Zdjęcie, oprogramowanie i informacje o zamówieniu zestawu DVK90901
- Nota informacyjna Melexis DVK90901
- Warunki korzystania z witryny Melexis, sekcja 5 o zgodzie na kopiowanie i retransmisję obrazów
- Li, Dong i Adelson, detekcja poślizgu z wykorzystaniem dotyku i obrazu, 2018
- Griffa, Sferrazza i D’Andrea, detekcja poślizgu z wykorzystaniem rozkładu sił styku, preprint z 2021 r.
Aby zachować wyniki prób, uwagi o sprzęcie i decyzje w przeszukiwalnym archiwum, załóż konto w Telli.sh.