포장물이 떨어지기 전에 로봇이 미끄러짐을 느낄 수 있을까?
Melexis MLX90901 로봇 손끝은 패드를 누르는 힘과 표면을 따라 작용하는 힘을 측정합니다. 얇은 파우치를 활용한 시험안으로 이 신호가 미끄러짐과 손상을 줄일 수 있는지 확인하는 방법을 살펴봅니다.
로봇이 두 패드 사이에 얇은 파우치를 집습니다. 카메라에는 제대로 집은 것처럼 보입니다. 그런데 팔이 돌아가는 순간, 파우치가 손가락 사이에서 미끄러지기 시작합니다. 더 세게 잡으면 떨어뜨리지 않을 수도 있고, 포장재에 접힌 자국이 남을 수도 있습니다. 물체를 아직 붙잡을 수 있는 짧은 시간에 접촉면에서 무슨 일이 일어나는지 알아야 대응할 수 있습니다.
2026년 11월 12일, 벨기에 반도체 기업 Melexis는 로봇 손과 그리퍼에 쓰는 촉각 손끝 모듈 MLX90901을 발표했습니다. 이 모듈은 손끝 표면에 수직으로 작용하는 힘과 표면을 따라 두 축으로 작용하는 힘을 측정합니다. Melexis에 따르면 DVK90901 평가 키트는 이용할 수 있지만, 제품 페이지에 등재된 모듈 단품은 수량이 제한된 엔지니어링 샘플입니다. 단품이 샘플 단계에 있어도 평가대에서 피드백을 시험해 볼 수 있습니다. Melexis 발표 · MLX90901 제품 사양
그리퍼를 설계하는 팀이 확인할 것은 이 신호를 쓰면 평범한 집기 작업의 결과가 달라지는가입니다. 얇은 파우치라면 측정 목적이 구체적입니다. 덜 미끄러지고 덜 상한 상태로 옮길 수 있나요? 그렇게 옮기는 데 드는 시간은 얼마나 늘어나나요?
카메라가 놓치기 쉬운 변화를 세 방향의 힘으로 읽는다
힘의 성분 중 패드에 수직인 것을 법선력이라고 합니다. 파우치를 잡는 예에서는 두 손가락이 닫힐 때 이 힘이 달라집니다. 전단력은 표면을 따라 작용합니다. 로봇이 물체를 들어 올리거나 방향을 틀면 파우치의 무게와 운동 변화 때문에 접촉부에 옆 방향의 하중이 걸릴 수 있습니다. 전단력을 두 방향으로 나누면 패드 모서리를 따라 당기는 힘과 모서리를 가로지르는 힘을 구분할 수 있습니다. 모듈은 이 힘들을 자체 좌표계를 기준으로 보고합니다.
MLX90901은 자기 센서, 자석, 탄성체, 기구부, 전자 회로를 하나로 묶습니다. 접촉으로 유연한 표면이 변형되면 자기를 감지해 방향별 힘 성분을 추정합니다. 조립체는 교정된 상태로 제공됩니다. 공개 사양에는 감지면의 접촉 위치와 접촉·과하중 신호도 나옵니다. 로봇 손은 이 출력으로 세 가지를 구분해 볼 수 있습니다. 패드가 무언가에 닿았나요? 어디에 닿았나요? 로봇이 움직이기 시작한 뒤 하중은 어떻게 달라졌나요? MLX90901 사양 및 제품 시연
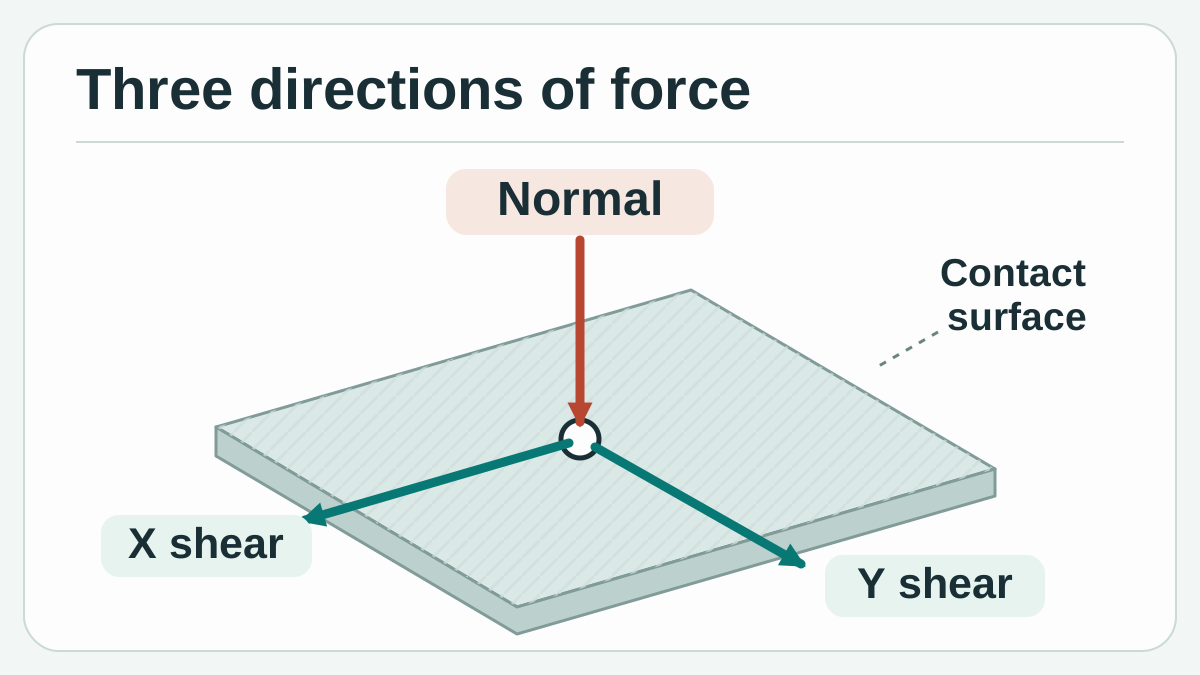
표면에 수직인 한 방향과 표면을 따르는 두 방향으로 접촉 하중을 표현합니다. Melexis 사양을 바탕으로 Telli.sh가 제작한 개념도입니다.
카메라의 역할도 있습니다. 손가락이 닫히기 전에 파우치의 위치를 찾고, 물체를 잡은 뒤 움직였는지도 볼 수 있습니다. 촉각 센서는 손을 닫으면 일부가 가려질 수 있는 접촉면의 정보를 더합니다. 머리 위 카메라로는 같아 보이는 두 번의 집기 작업을 떠올려 보세요. 첫 번째 손가락은 파우치 가장자리에서 충분히 안쪽을 잡습니다. 두 번째는 모서리를 집고, 로봇 팔이 가속하자 그 모서리가 접힙니다. 처음 영상이 비슷해도 접촉 위치와 이후 하중은 다를 수 있습니다.
옆 방향의 힘이 늘어도 해석이 필요합니다. 포장물이 안정적으로 잡혀 있어도 팔의 가속 때문에 전단력이 커질 수 있습니다. 한쪽에서는 물체가 움직이기 시작했지만 다른 손가락이 여전히 붙잡고 있을 수도 있습니다. 도움이 되는 신호는 반복 가능한 시험 조건에서 물체가 움직이기 시작할 때 나타나는 패턴입니다. 힘의 변화만 기록했다면 센서에 걸린 하중이 달라졌다는 사실까지 알 수 있습니다.
힘의 범위와 검출 한계, 응답 시간을 따로 본다
Melexis는 표준 법선력 범위를 15 N, 확장 범위를 25 N, 전단력 범위를 4 N으로 제시합니다. 정확도는 전체 눈금의 10%라고 공개했습니다. 제품 페이지에서 200 mN은 검출 한계로, 발표문에서는 일반적인 분해능으로 표현됩니다. 포장재가 견디는 힘의 범위가 좁다면 데이터시트를 요청해 두 수치의 시험 조건부터 확인할 필요가 있습니다. 검출 지표만으로 각각의 작은 측정값에 생기는 오차를 알 수는 없습니다. Melexis 발표 · Melexis 모듈 사양
제품 페이지에 나온 디지털 힘 벡터의 출력 속도는 최대 400 Hz, I²C 통신 속도는 최대 1 Mbps입니다. 초당 400개 샘플이면 공칭 간격은 2.5밀리초입니다. 실제로 그립이 보정되기까지 걸리는 시간은 따로 측정해야 합니다. 데이터 읽기와 전송, 필터링, 컨트롤러 판단, 모터가 그립을 바꾸는 데 걸리는 시간이 모두 포함됩니다. 센서가 빠르더라도 필요한 시간 안에 보정이 이루어지지 않으면 파우치가 떨어질 수 있습니다.
| 공개된 모듈 사양 | 설계에 활용할 수 있는 정보 | 그리퍼에서 측정할 항목 |
|---|---|---|
| 표준 법선력 범위 15 N, 전단력 범위 4 N | 예상 접촉력이 평가대 시험에 적합한지 판단 | 실제 파지점의 접촉 하중과 순간 최대값 |
| 검출 지표 200 mN, 전체 눈금의 10% 정확도 | 데이터시트에서 확인할 정밀도 조건 | 사용 범위 안에서 작은 힘을 측정할 때의 잡음, 반복성, 오차 |
| 최대 400 Hz 출력, 최대 1 Mbps I²C | 데이터 수집 방식을 설계할 때 참고 | 지연이 큰 사례까지 포함해 접촉에서 제어 응답까지 걸린 시간 |
| 접촉 위치와 과하중 신호 | 함께 기록할 이벤트를 고르는 기준 | 신호가 필요한 접촉과 대응 동작에 이어지는지 여부 |
공개 크기는 18.5 × 23.6 × 9.4 mm입니다. 우선 패드, 마운트, 케이블을 제자리에 넣은 손가락 전체의 형상을 확인합니다. 지그가 조금 휘거나 감지면 일부를 가릴 수 있습니다. 교체형 표면층이 있으면 파우치가 패드에 닿아 미끄러지는 방식도 달라집니다. 실제 로봇 손에 들어갈 부품이라면 평가에도 포함하고, 모듈만 놓고 얻은 결과로 결론을 내리지 않습니다. Melexis 기구·전기 사양
집어 옮기는 시험으로 센서의 효과를 확인한다
얇은 파우치는 손상과 미끄러짐을 함께 살펴볼 수 있는 시험 물체입니다. 첫 시험에는 위험하지 않으면서 실제 작업을 대표하는 물체, 고정된 파지점, 반복해서 재현할 수 있는 동작을 고릅니다. 시험 물체에 위치를 추적할 표식을 붙이거나, 손가락에 대한 상대 변위가 보이도록 카메라를 배치합니다. 독립된 기준이 있으면 힘 신호 자체를 정답으로 삼지 않고 물체가 움직였는지, 언제부터 움직였는지를 판단할 수 있습니다.
간단한 비교에서는 그리퍼, 손끝, 이동 동작을 동일하게 유지합니다. 첫 조건에서는 컨트롤러가 기존 방식대로 잡고 모듈은 데이터만 기록합니다. 두 번째 조건에서는 승인된 제어 동작을 센서 신호에 연동합니다. 처음에는 지그를 잠시 멈추거나 물체를 내려놓고 다시 시도하는 동작을 검토할 수 있습니다. 부품에 허용된 힘의 범위와 장비의 제어 조건에 부합한다면 파지력을 조절할 수도 있습니다. 다른 패드 표면이나 궤적이 개선의 원인으로 섞이지 않게 비교 조건을 맞춥니다.
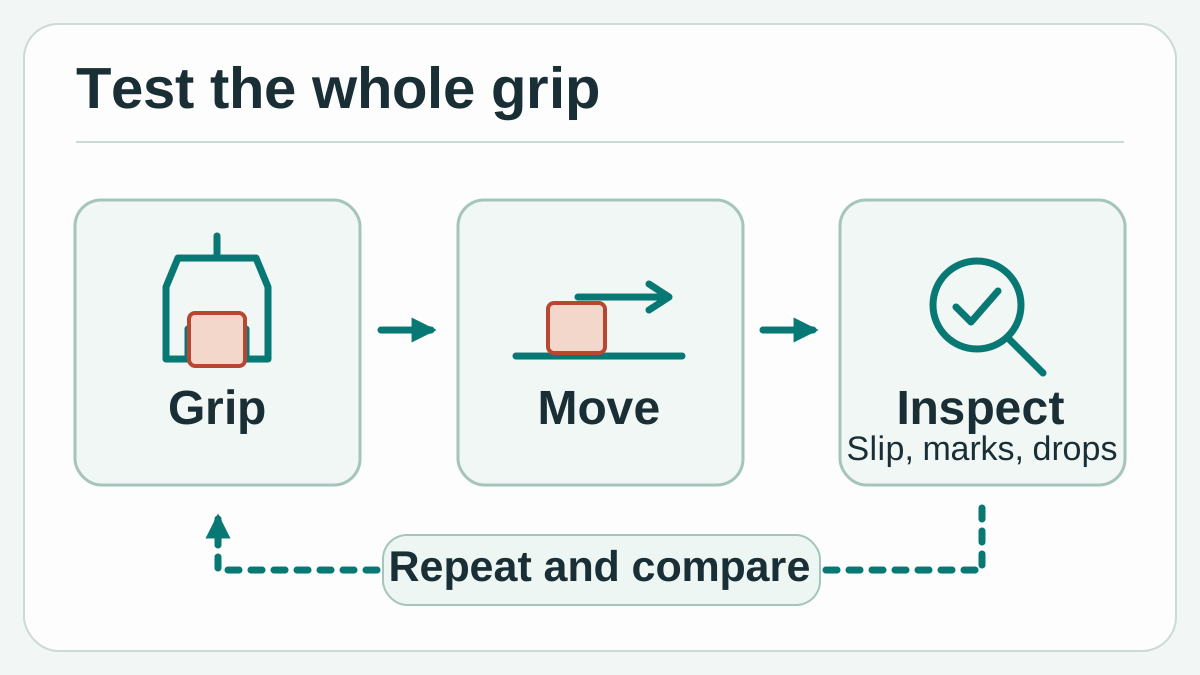
승인된 동일한 이송에서 기록만 할 때와 피드백이 개입할 때를 비교합니다. 두 조건 모두 독립적인 움직임 기록과 포장 상태로 평가합니다. Telli.sh가 제작한 개념도입니다.
다른 시험에서는 단단한 시험편을 지그 쪽으로 움직입니다. 위치를 바르게 추정한 것처럼 보여도 부품이 안착하기 전에 모서리가 닿을 수 있습니다. 접촉 위치와 법선력, 옆 방향 하중을 함께 보면 작업자가 원인을 조사할 단서를 얻습니다. 감독 아래 배치에 성공한 상황과 일부러 어긋나게 배치한 상황을 몇 차례씩 기록합니다. 측정 곡선이 서로 비슷하다면 기존 위치 또는 검사 신호로 두 상황을 구분하고, 촉각 신호는 정보를 더할 수 있는 조건에 활용합니다.
여러 종류의 증거를 결합한 선행 연구도 있습니다. Li, Dong, Adelson은 2018년 그리퍼에 설치한 카메라와 광학식 GelSight 센서로 미끄러짐 검출을 시험했습니다. 이전에 보지 못한 물체 열 종류에 대한 파지 152회가 포함됐습니다. Griffa, Sferrazza, D'Andrea는 2021년 다른 광학 장치로 분포된 힘을 측정해 움직임의 시작을 탐지하는 방법을 살펴봤습니다. 새로운 물체를 쓰거나 병진과 회전을 따로 평가하는 방법을 참고할 수 있습니다. 수치와 결과는 각 연구의 장비와 방법에 해당합니다. Li, Dong, Adelson, 2018년 · Griffa, Sferrazza, D'Andrea, 2021년
폐루프를 구성하기 전에 키트로 파형을 얻는다
DVK90901에는 손끝 모듈, Melexis.IO USB 인터페이스, 변환 보드, 케이블이 포함됩니다. 브리지는 센서 데이터를 PC로 전송하고, Melexis의 그래픽 인터페이스로 측정값을 조회·기록·내보낼 수 있습니다. 등록을 거쳐 Python 라이브러리도 이용할 수 있습니다. 평가대에서 힘의 방향을 나타내는 부호, 접촉 이벤트, 내보낸 데이터를 확인한 뒤에 컨트롤러와 직접 통합할 수 있습니다. Melexis DVK90901 키트, 요약 자료 및 소프트웨어
- 기준값을 기록합니다. Melexis 안내에 따라 키트를 연결합니다. 무부하 값을 기록한 다음, 시험에 승인된 지그를 써서 패드 법선 방향과 두 전단축에 각각 크기를 아는 하중을 가합니다. 측정값을 판단에 쓰기 전에 방향, 반복성, 시간 차이를 기준과 비교합니다.
- 파우치 시험의 합격 기준을 정합니다. 동작과 파지 위치, 힘의 허용 범위, 어느 정도를 움직임이나 손상으로 볼지 적습니다. 카메라 영상이나 또 다른 독립적인 변위 기준을 써서 시험 결과에 라벨을 붙입니다.
- 처음에는 기록만 합니다. 고정된 그립으로 옮기면서 세 방향의 힘, 접촉 이벤트, 로봇 팔을 움직인 시각을 수집합니다. 성공과 실패를 모두 저장합니다. 가벼운 포장과 더 단단한 포장의 거동이 차이를 보이면 그룹을 나눕니다.
- 같은 이송에 피드백을 적용해 비교합니다. 장비 담당자와 대응 동작을 검토합니다. 비교를 위해 피드백 정책만 바꾸고, 낙하와 육안 손상, 불필요한 정지, 복구 시간을 같은 합격 기준으로 셉니다.
- 현장에서 흔히 생기는 변화도 반영합니다. 새 파우치 묶음을 쓰거나 승인된 다른 표면 마감의 패드로 바꿉니다. 판정 기준을 유지하고 다음 단계로 넘어가기 전에 어떤 설정을 다시 조정했는지 기록합니다. 무엇이 바뀌었고 그 영향이 무엇인지 설명할 수 있어야 근거로 쓸 수 있습니다.
처음 얻은 측정 곡선에서 측정 자체의 문제가 드러날 수 있습니다. 물체와 패드의 접촉 방식, 지그가 휘는 정도, 센서 응답 때문에 법선축에 하중을 가할 때 한쪽 전단축도 변하는 것처럼 보일 수 있습니다. 걸린 하중을 확인해 같은 지점에 다시 가하고, 이어서 감지면의 다른 부분에 가해 봅니다. 한 곳에서 일관된 파형이 나와도 가장자리에서야 보이는 장착이나 접촉 문제가 숨어 있을 수 있습니다.
시간 동기화도 초기에 확인할 만합니다. PC 로그는 센서 메시지가 도착한 때를, 컨트롤러 로그는 판단한 때를 기록할 수 있습니다. 영상의 프레임은 또 다른 관측으로, 두 로그보다 시간 해상도가 거칠 수 있습니다. 각 기록에서 모두 확인할 수 있는 공통 이벤트를 남기고 시간 측정의 불확실성을 적습니다. 그래야 측정 해상도보다 작은 시간 차이를 조기 경보로 오해하지 않습니다.
부드럽게 잡는 데 따르는 비용을 수치로 본다
모든 시도 가운데 성공한 이송과 손상이 생긴 이송이 각각 몇 건인지부터 셉니다. 잠시 멈추거나 다시 잡은 뒤에야 끝난 시도도 포함합니다. 일반적인 사이클 시간과 특히 느린 경우를 함께 보고합니다. 피드백 덕분에 미끄러짐은 줄어도 중단이 두 배로 늘면 엄격한 사이클 시간을 지켜야 하는 포장 라인에는 다른 대응이 필요할 수 있습니다. 작업자가 감독하는 환경에서 값비싸거나 다루기 까다로운 포장물을 옮긴다면 같은 결과에도 다른 비중을 둘 수 있습니다.
미검출과 오경보를 똑같이 살펴봅니다. 파우치가 패드 위에서 미끄러지지 않아도 내부 내용물이 자리를 잡으며 움직일 수 있습니다. 컨트롤러가 모든 힘의 변화를 미끄러짐으로 해석하면 반복해서 멈추거나 힘을 높이게 됩니다. 이런 사례를 의도적으로 모으면, 멈출지, 관측을 하나 더 할지, 장비의 승인된 동작 범위 내에서 안정된 상태로 계속 잡을지를 판단하는 데 도움이 됩니다.
경보가 울린 일과 개입이 효과를 낸 일은 나눠 기록할 가치가 있습니다. 로봇이 도는 도중 측정 곡선으로 미끄러짐 가능성을 감지했다고 가정해 봅니다. 한 시험에서는 컨트롤러가 제때 멈춰 파우치가 그대로 남습니다. 다른 시험에서는 같은 경보가 울렸지만 파우치가 이미 회복할 수 없는 위치까지 움직였습니다. 두 로그 모두에 경보가 있지만 결과를 바꾼 것은 첫 번째입니다. 육안으로 확인된 첫 이동, 경보, 대응 명령, 대응 완료를 각각 다른 시각으로 기록합니다. 손상 없이 옮겼는지, 다시 집었는지도 같이 적으면 감지 로직과 대응 방식, 이동 자체 가운데 무엇을 바꿀지 판단하기가 쉬워집니다.
Melexis의 평가 키트를 쓰면 세 방향의 힘을 평가대에서 관찰할 수 있습니다. 로봇에 적용했을 때의 증거는 어떤 변경이 효과를 냈는지 설명하고 재현할 수 있으며, 요구된 속도로 포장물을 손상 없이 옮기는 데 있습니다. 더 이른 정지일 수도, 더 안정된 그립일 수도 있습니다. 어느 쪽이든 측정 곡선과 이송 결과에서 확인할 수 있습니다.
출처
- Melexis 출시 발표, 2026년 11월 12일
- Melexis MLX90901 사양, 제품 사진 및 시연 영상
- Melexis DVK90901 키트 사진, 소프트웨어 및 주문 정보
- Melexis DVK90901 요약 데이터 자료
- Melexis 사이트 이용약관 제5조, 사이트 이미지 복제·재전송에 명시적 허가 필요
- Li, Dong, Adelson, 촉각과 시각 정보를 결합한 미끄러짐 검출, 2018년
- Griffa, Sferrazza, D'Andrea, 분포된 접촉력 측정을 이용한 미끄러짐 검출, 2021년 프리프린트
시험 기록과 장비 관찰 내용, 이를 근거로 내린 결정을 검색 가능한 형태로 정리하려면 Telli.sh 계정을 만들어 보세요.