Un robot può accorgersi che una confezione scivola prima che cada?
Il polpastrello MLX90901 di Melexis misura le forze perpendicolari e parallele alla superficie di presa. Una prova proposta con buste sottili aiuterebbe a capire se queste misure riducono scivolamenti e danni.
Un robot chiude i due cuscinetti della pinza attorno a una busta sottile. La telecamera mostra una presa riuscita, ma quando il braccio ruota la busta inizia a scivolare tra le dita. Stringere di più potrebbe salvare la presa o lasciare una piega sulla confezione. La decisione dipende da ciò che accade sulla superficie di contatto nel breve intervallo in cui è ancora possibile trattenere l’oggetto.
Il 12 novembre 2026 il produttore belga di semiconduttori Melexis ha presentato MLX90901, un modulo tattile per i polpastrelli di mani e pinze robotiche. Il modulo misura la forza perpendicolare alla superficie e le forze tangenziali lungo due assi. Secondo Melexis, il kit di valutazione DVK90901 è disponibile. La pagina del modulo indica che i campioni di ingegneria sono disponibili in quantità limitata. I gruppi di sviluppo possono quindi valutare la retroazione al banco mentre il modulo singolo è ancora nella fase di campionatura. Annuncio di Melexis · Specifiche del MLX90901
Per chi progetta una pinza, la prova interessante è capire se questi segnali cambiano l’esito di una presa normale. Una busta sottile offre un caso concreto da misurare. Il robot riesce a completare il movimento con meno scivolamenti o danni, e di quanto rallenta per riuscirci?
Tre direzioni di forza rivelano ciò che una telecamera può perdere
La forza normale è la componente perpendicolare al cuscinetto. Nell’esempio della busta, cambia quando le due dita si chiudono. La forza tangenziale agisce lungo la superficie. Quando il robot solleva la busta o ruota, il peso e il cambiamento di moto possono caricare lateralmente il contatto. Separare la forza tangenziale in due direzioni permette di distinguere una trazione lungo un bordo da una che lo attraversa. Il modulo restituisce queste grandezze nel proprio sistema di coordinate.
Nel MLX90901, Melexis combina un sensore magnetico, un magnete, un elastomero, un gruppo meccanico e l’elettronica. Il contatto deforma la superficie cedevole e il modulo ricava le componenti della forza tramite il sensore magnetico. Il gruppo viene fornito calibrato. Le specifiche pubbliche comprendono anche la posizione del contatto sulla superficie sensibile e i segnali di contatto e di forza eccessiva. Per una mano robotica, ogni informazione risponde a una domanda diversa. Il cuscinetto ha toccato qualcosa? In quale punto? Com’è cambiato il carico dopo l’avvio del movimento? Specifiche e dimostrazione di MLX90901
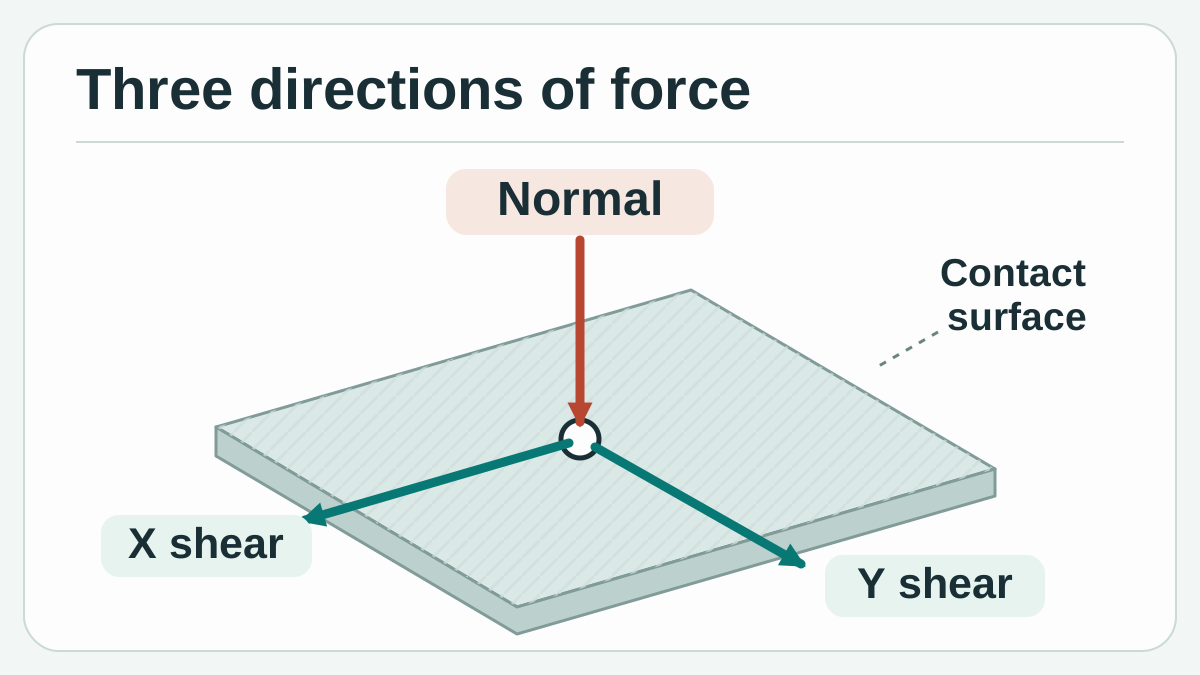
Una direzione normale e due tangenziali descrivono il carico al contatto. Illustrazione concettuale originale di Telli.sh basata sulle specifiche di Melexis.
La telecamera rimane utile. Può individuare la busta prima che le dita si chiudano e mostrare se l’oggetto si è mosso dopo la presa. Una lettura tattile aggiunge indicazioni su una superficie che può risultare parzialmente nascosta a mano chiusa. Immaginiamo due prese all’apparenza identiche in un’inquadratura dall’alto. Nella prima un dito tocca la busta lontano dal bordo. Nella seconda tocca un angolo che si piega quando il braccio accelera. Il punto di contatto e il carico che segue possono cambiare anche se l’immagine iniziale è simile.
Per questo un aumento della forza laterale richiede interpretazione. Una confezione stabile può esercitare più forza tangenziale quando il braccio accelera. Un oggetto può cominciare a spostarsi su un contatto mentre l’altro dito lo trattiene ancora. Il segnale utile è un andamento che coincide con l’inizio del moto in condizioni ripetibili. Una variazione di forza registrata indica da sola solo che è cambiato il carico sul sensore.
Campo di forza, limite di rilevamento e tempi vanno letti separatamente
Melexis indica un campo di forza normale standard di 15 N, uno esteso di 25 N e un campo tangenziale di 4 N. Dichiara un’accuratezza del 10% del fondo scala. La pagina del modulo definisce 200 mN come limite di rilevamento, mentre l’annuncio descrive lo stesso valore come risoluzione tipica. Per imballaggi che tollerano un intervallo ristretto di forze, vale la pena chiedere la scheda tecnica e controllare le condizioni di prova. Il limite di rilevamento e l’errore di una piccola misura sono grandezze diverse. Annuncio di Melexis · Specifiche del modulo Melexis
La pagina specifica vettori di forza digitali fino a 400 Hz e comunicazione I²C fino a 1 Mbps. A 400 campioni al secondo l’intervallo nominale è di 2,5 millisecondi. Il tempo che precede una correzione fisica si misura a parte. Comprende la lettura e il trasferimento dei dati, l’eventuale filtraggio, la decisione del controllore e il tempo necessario al motore per cambiare la presa. Anche un prototipo con un sensore rapido può perdere una busta se la correzione arriva oltre l’intervallo utile.
| Dato pubblicato sul modulo | Che cosa aiuta a pianificare | Che cosa misurare sulla pinza |
|---|---|---|
| Campo normale standard di 15 N e tangenziale di 4 N | Se le forze di contatto previste giustificano una prova al banco | I carichi nei punti di presa effettivi, compresi i picchi transitori |
| Rilevamento a 200 mN e accuratezza del 10% del fondo scala | Quali aspetti della precisione verificare nella scheda tecnica | Rumore, ripetibilità ed errore con forze piccole nel campo d’uso |
| Uscita fino a 400 Hz e I²C fino a 1 Mbps | Come impostare la prima acquisizione | Il tempo tra contatto e risposta del controllore, inclusi i cicli più lenti |
| Posizione di contatto e segnali di forza eccessiva | Quali altri eventi registrare | Se gli eventi corrispondono al contatto di interesse e a una reazione utile |
Le dimensioni dichiarate sono 18,5 × 23,6 × 9,4 mm. Conviene partire dalla geometria completa del dito, con cuscinetto, supporto e cavo installati. Un supporto può flettersi leggermente o coprire una parte della superficie sensibile. Uno strato superficiale sostituibile può cambiare il modo in cui la busta tocca il cuscinetto e scivola. Se queste parti saranno presenti sulla mano finale, includile nella valutazione prima di trarre conclusioni dal modulo smontato. Specifiche meccaniche ed elettriche di Melexis
La presa deve mostrare se il sensore fa la differenza
La busta sottile è un buon caso di prova perché il progetto deve fare i conti sia con i danni sia con lo scivolamento. Per la prima prova scegli un oggetto rappresentativo che si possa maneggiare senza rischi, un punto di presa fisso e un movimento che il gruppo può già ripetere. Applica all’oggetto un riferimento visivo mobile o usa una telecamera che mostri lo spostamento rispetto al dito. Con un riferimento indipendente si può stabilire se la confezione si è mossa e quando, senza usare il segnale di forza per assegnare un’etichetta ai propri risultati.
Un confronto semplice mantiene uguali la pinza, il polpastrello e il movimento. Nella prima condizione il controllore esegue il ciclo normale e il modulo si limita a registrare i dati. Nella seconda, un’azione di controllo autorizzata dipende dal sensore. Una prima risposta utile potrebbe essere sospendere il movimento dell’attrezzatura o appoggiare l’oggetto per un nuovo tentativo. Si può anche regolare la forza di presa quando i limiti del pezzo e i controlli dell’attrezzatura lo consentono già. Mantieni le condizioni confrontabili affinché un cambio di superficie o di traiettoria non introduca un miglioramento che rimane fuori dalla misura.
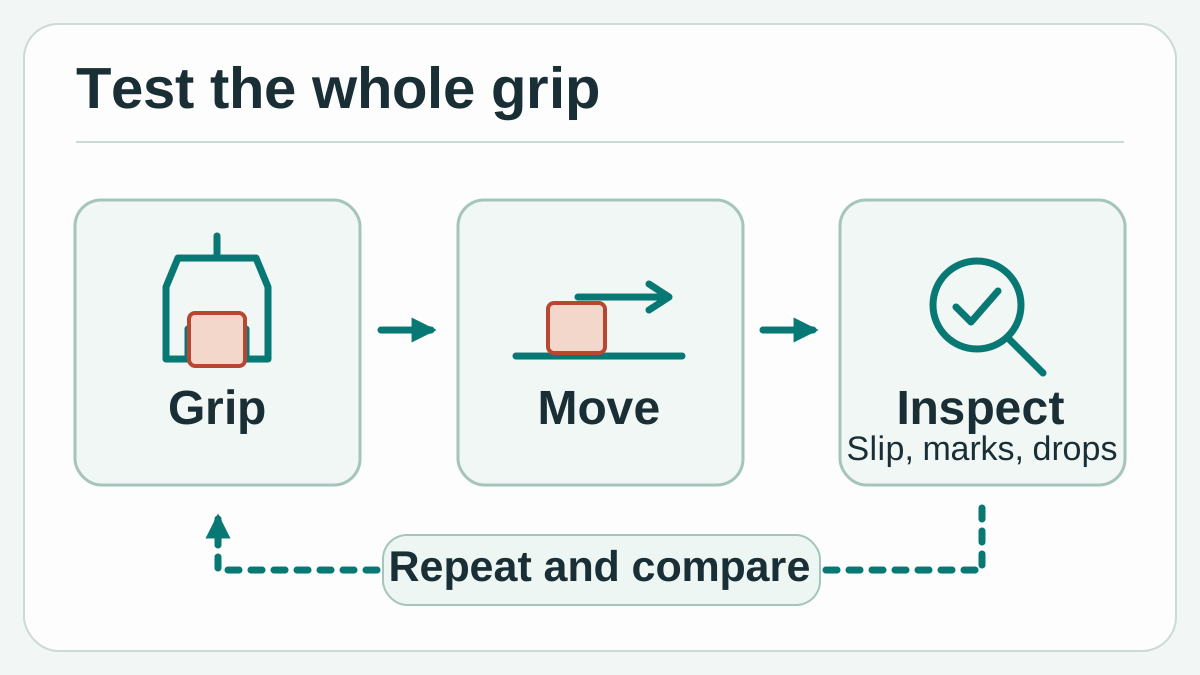
Confronta la sola registrazione con la retroazione attiva sullo stesso trasferimento autorizzato. Valuta entrambe con evidenze indipendenti sul moto e controllando lo stato della confezione. Illustrazione concettuale originale di Telli.sh.
Un secondo esercizio avvicina un pezzo rigido di prova a un’attrezzatura di posizionamento. La stima della posizione può sembrare corretta anche se un angolo tocca prima che il pezzo sia in sede. Posizione di contatto, forza normale e carico tangenziale offrono insieme informazioni che l’operatore può indagare. Inizia registrando alcuni posizionamenti riusciti e altri volutamente disallineati sotto supervisione. Se le tracce sono simili, mantieni il segnale di posizione o di ispezione in uso per distinguere i casi e usa il sensore tattile nelle condizioni in cui aggiunge informazioni.
Esistono precedenti per la combinazione di più segnali. Nel 2018 Li, Dong e Adelson hanno provato a rilevare lo scivolamento con una telecamera montata sulla pinza e un sensore ottico GelSight. La prova ha incluso 152 prese su dieci oggetti mai visti prima. Nel 2021 Griffa, Sferrazza e D’Andrea hanno studiato l’avvio del movimento sfruttando forze distribuite rilevate con un altro sistema ottico. Questi lavori suggeriscono idee di verifica, tra cui provare oggetti nuovi e distinguere traslazioni e rotazioni. I risultati riguardano le rispettive attrezzature e metodologie. Li, Dong e Adelson, 2018 · Griffa, Sferrazza e D’Andrea, 2021
Il kit serve a registrare una traccia prima di chiudere l’anello di controllo
Il DVK90901 comprende un modulo tattile, un’interfaccia USB Melexis.IO, una scheda adattatrice e i cavi. L’interfaccia invia le letture a un PC e Melexis mette a disposizione un programma grafico per visualizzarle, registrarle ed esportarle. Una libreria Python associata è disponibile previa registrazione. Il banco offre un modo pratico per controllare il segno delle letture, gli eventi di contatto e i dati esportati prima dell’integrazione con un controllore. Kit DVK90901, scheda e software Melexis
- Registra un riferimento. Collega il kit secondo la guida Melexis. Registra la lettura a vuoto e applica carichi noti in direzione normale e lungo ciascun asse tangenziale in un’attrezzatura approvata. Confronta direzione, ripetibilità e tempi con il riferimento prima di usare le letture per decidere.
- Definisci le regole di accettazione per la busta. Annota il movimento, il punto di presa, i limiti di forza e i criteri con cui riconoscere uno spostamento o un danno. Classifica le prove con una ripresa video o un altro riferimento indipendente dello spostamento.
- Comincia dalla registrazione. Durante i trasferimenti con presa fissa, registra le tre componenti di forza, gli eventi di contatto e il momento in cui il braccio si muove. Conserva le prove riuscite e quelle fallite. Se si comportano in modo diverso, separa le confezioni più leggere da quelle più rigide.
- Confronta lo stesso trasferimento con la retroazione. Rivedi la risposta proposta con i responsabili dell’attrezzatura. Cambia soltanto la logica di retroazione e conta cadute, danni visibili, arresti inutili e tempi di recupero con gli stessi criteri.
- Ripeti con un cambiamento ordinario. Usa un nuovo lotto di buste o un cambiamento approvato della finitura del cuscinetto. Mantieni gli stessi criteri e documenta ogni nuova taratura prima di proseguire. La prova diventa più utile quando il gruppo sa spiegare che cosa è cambiato e perché.
Le prime tracce possono rivelare un problema nella misura stessa. Un asse tangenziale può sembrare variare quando si carica quello normale, per via del contatto dell’oggetto con il cuscinetto, della flessione del supporto o della risposta del sensore. Controlla il carico applicato e applicalo di nuovo nello stesso punto. Prova poi in un’altra zona della superficie sensibile. Una traccia coerente in un punto può nascondere un problema di montaggio o contatto che si vede al bordo.
Conviene anche controllare subito la sincronizzazione. Il log del PC può registrare l’arrivo di un messaggio del sensore. Quello del controllore può segnare il momento della decisione. Un fotogramma offre un’osservazione diversa e può avere una risoluzione temporale più grossolana di entrambi i log. Registra un evento comune visibile nei diversi flussi e annota l’incertezza sui tempi. Una differenza inferiore alla risoluzione della misura potrebbe venire scambiata per un avviso anticipato.
Una presa delicata comporta compromessi che si possono misurare
Parti dal numero di trasferimenti riusciti sul totale dei tentativi e da quello delle confezioni danneggiate. Includi anche le prove riuscite solo dopo una pausa o una seconda presa. Riporta il tempo tipico del ciclo e i casi più lenti. Se la retroazione riduce gli scivolamenti ma raddoppia le interruzioni, una linea con vincoli stretti sul ciclo potrebbe avere bisogno di un’altra risposta. Per un’attività supervisionata con confezioni costose o delicate, è ragionevole dare un peso diverso agli stessi risultati.
Dedica ai falsi allarmi la stessa attenzione degli eventi non rilevati. Il contenuto di una busta stabile può assestarsi senza che la busta scivoli sul cuscinetto. Un controllore che interpreta ogni variazione di forza come scivolamento può fermarsi o stringere ripetutamente. Raccogli appositamente casi di questo tipo. Aiutano a stabilire se sia utile sospendere il movimento, osservare di nuovo o lasciare invariata una presa stabile entro i limiti ammessi per l’attrezzatura.
Conviene distinguere l’allarme dall’intervento utile. Immaginiamo che una traccia segnali un possibile scivolamento durante una rotazione. In una prova il controllore ferma in tempo il movimento e la busta resta in posizione. In un’altra, lo stesso avviso arriva quando la busta ha superato il punto in cui si può recuperare. Entrambe le tracce contengono un avviso e solo nel primo caso cambia l’esito. Registra separatamente i tempi del primo movimento visibile, dell’allarme, del comando e della risposta completata. Aggiungi se la consegna è avvenuta senza danni e se la presa è stata ripetuta, così da capire se cambiare la rilevazione, la risposta o il movimento.
Il kit di Melexis rende accessibili al banco le tre componenti della forza. Per il robot, la prova è la confezione che arriva intatta, al ritmo richiesto, dopo un cambiamento identificabile e ripetibile. Il risultato utile può essere un arresto più tempestivo o una presa più sicura. In entrambi i casi si riconosce tanto nel trasferimento quanto nella traccia.
Fonti
- Annuncio di Melexis, 12 novembre 2026
- Specifiche, fotografie e video dimostrativi di Melexis MLX90901
- Foto, software e informazioni per ordinare il kit Melexis DVK90901
- Scheda del kit Melexis DVK90901
- Condizioni del sito Melexis, sezione 5, sul permesso espresso per copiare o ritrasmettere le immagini
- Li, Dong e Adelson, rilevamento dello scivolamento combinando informazioni tattili e visive, 2018
- Griffa, Sferrazza e D’Andrea, rilevamento dello scivolamento con misure distribuite della forza di contatto, preprint del 2021
Per conservare in un archivio consultabile le prove, le osservazioni sull’attrezzatura e le decisioni che ne derivano, crea un account Telli.sh.