Un robot peut-il sentir un emballage glisser avant de le laisser tomber ?
Le bout de doigt MLX90901 de Melexis mesure les forces perpendiculaires et parallèles à la surface de prise. Un essai avec des sachets fins montrerait si ces mesures réduisent les glissements et les dégâts.
Un robot referme les deux surfaces de sa pince sur un sachet fin. La prise semble correcte à la caméra, mais le sachet commence à glisser entre les doigts quand le bras pivote. Serrer davantage pourrait le retenir ou marquer un pli dans l’emballage. Tout dépend de ce qui se passe au point de contact tant que l’objet reste à portée.
Le 12 novembre 2026, le fabricant belge de semi-conducteurs Melexis a présenté le MLX90901, un module tactile destiné aux doigts des mains et pinces robotiques. Il mesure la force exercée perpendiculairement à sa surface et les efforts latéraux selon deux axes. Melexis indique que le kit d’évaluation DVK90901 est disponible. La fiche du module mentionne des échantillons d’ingénierie en quantité limitée. Les équipes peuvent donc évaluer la rétroaction sur banc pendant cette phase d’échantillonnage. Annonce de Melexis · Caractéristiques du MLX90901
Pour un concepteur de pinces, l’essai intéressant consiste à voir si ces signaux changent le résultat d’une prise ordinaire. Un sachet fin donne un objet d’essai concret. Le robot peut-il terminer le mouvement en réduisant les glissements ou les dégâts, et à quel coût en temps ?
Trois directions de force révèlent ce que la caméra peut manquer
La force normale est la composante perpendiculaire à la surface de prise. Pour le sachet, elle varie lorsque les deux doigts se ferment. La force de cisaillement agit parallèlement à la surface. Lorsque le robot soulève le sachet ou pivote, son poids et le changement de mouvement peuvent charger le contact latéralement. Décomposer le cisaillement sur deux axes distingue une traction le long d’un bord d’une traction transversale. Le module fournit ces valeurs dans son repère local.
Le MLX90901 combine un capteur magnétique, un aimant, un élastomère, un assemblage mécanique et de l’électronique. Le contact déforme la surface souple. Le module utilise la mesure magnétique pour estimer les composantes de force. L’assemblage est livré étalonné. Les caractéristiques publiques mentionnent aussi la position du contact et les signaux de contact et de dépassement de force. Une main robotique peut ainsi traiter des questions distinctes. La surface a-t-elle touché quelque chose ? À quel endroit ? Comment l’effort a-t-il changé quand le robot s’est mis en mouvement ? Caractéristiques et démonstration du MLX90901
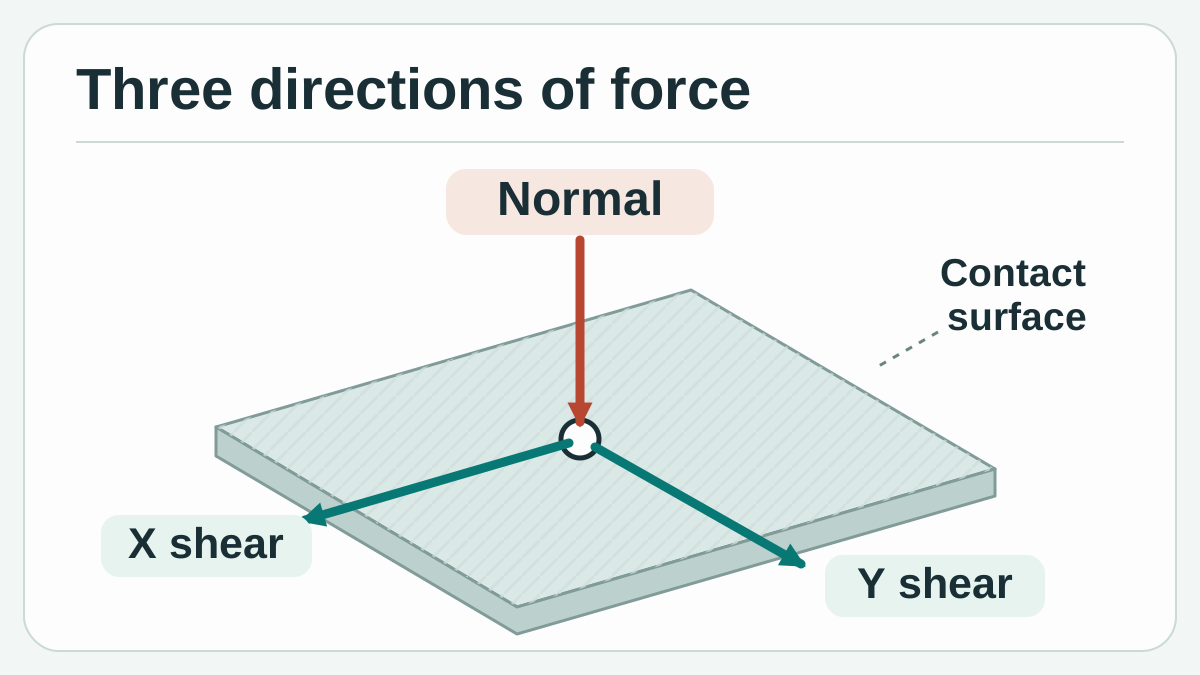
Une direction normale et deux directions le long de la surface décrivent la charge du contact. Schéma original de Telli.sh d’après les caractéristiques de Melexis.
Une caméra reste utile. Elle repère le sachet avant la fermeture des doigts et montre s’il a bougé après la prise. La mesure tactile renseigne sur une surface que la pince peut masquer en partie. Imaginez deux prises identiques à la caméra du dessus. Dans la première, un doigt touche le sachet bien à l’intérieur du bord. Dans la seconde, il touche un coin qui se plie quand le bras accélère. La position du contact et la charge qui s’ensuit peuvent différer alors que la vue initiale est similaire.
Une hausse de la force latérale demande donc une interprétation. Un sachet stable peut exercer un cisaillement plus fort pendant une accélération. Il peut aussi commencer à bouger sur un contact alors que l’autre doigt le retient. Le signal utile est un motif qui coïncide avec le début du mouvement dans des conditions reproductibles. Une variation enregistrée montre seulement que la charge du capteur a changé.
Distinguez plage de mesure, limite de détection et délai
Melexis indique une plage normale standard de 15 N, une plage normale étendue de 25 N et une plage de cisaillement de 4 N. La précision annoncée vaut 10 % de la pleine échelle. La fiche produit appelle 200 mN la limite de détection, tandis que l’annonce parle d’une résolution typique de 200 mN. Si l’emballage ne supporte qu’une plage étroite de force, demandez la fiche technique et vérifiez les conditions de mesure. Le seuil de détection ne renseigne pas sur l’erreur de chaque petite mesure. Annonce de Melexis · Caractéristiques du module
La fiche indique des vecteurs numériques jusqu’à 400 Hz et une liaison I²C jusqu’à 1 Mbit/s. À 400 mesures par seconde, l’intervalle nominal est de 2,5 millisecondes. Le délai avant une correction physique est une autre mesure. Il comprend l’acquisition, le transport des données, le filtrage éventuel, la décision du contrôleur et le délai avant que le moteur ne modifie la prise. Un prototype doté d’un capteur rapide peut perdre un sachet si la correction intervient trop tard.
| Caractéristique publiée | Ce qu’elle aide à préparer | Ce qu’il faut mesurer sur la pince |
|---|---|---|
| Plage normale standard de 15 N et cisaillement jusqu’à 4 N | Décider si les forces attendues justifient un essai sur banc | Charges aux points de prise réels, y compris les pics transitoires |
| Détection à 200 mN et précision de 10 % de la pleine échelle | Repérer les questions de précision à vérifier dans la fiche | Bruit, répétabilité et erreur pour les faibles forces de la plage de travail |
| Sortie jusqu’à 400 Hz et I²C jusqu’à 1 Mbit/s | Préparer l’acquisition des données | Temps du contact à la réponse du contrôleur, cas lents compris |
| Position du contact et signal de dépassement de force | Choisir les autres événements à enregistrer | Vérifier que les signaux correspondent au bon contact et permettent une réaction utile |
Les dimensions annoncées sont de 18,5 × 23,6 × 9,4 mm. Commencez par vérifier la géométrie du doigt avec sa garniture, son support et son câble. Un montage peut fléchir ou masquer une partie de la surface de mesure. Un revêtement remplaçable peut changer le contact et le glissement du sachet. Si ces pièces font partie de la main finale, incluez-les dans l’évaluation avant de tirer des conclusions d’un module nu. Caractéristiques mécaniques et électriques de Melexis
Vérifiez que le capteur change le résultat de la prise
Un sachet fin est utile parce que limiter les dégâts et éviter le glissement imposent des contraintes différentes. Pour le premier essai, choisissez un objet représentatif sans danger, un point de prise fixe et un mouvement que l’équipe sait répéter. Posez un repère visible sur l’objet ou choisissez une vue qui montre son déplacement par rapport au doigt. Une référence indépendante établit si le sachet a bougé et quand, sans demander au signal de force de servir à la fois de mesure et de vérité de référence.
Gardez la même pince, le même capteur et le même mouvement dans les deux conditions. Dans la première, le contrôleur utilise la prise habituelle et le module enregistre. Dans la seconde, un signal du capteur déclenche une réaction approuvée. Commencer par mettre le dispositif en pause ou reposer l’objet pour réessayer peut être utile. Régler la force de prise est aussi envisageable si les limites de l’objet et les commandes de l’équipement le permettent. Gardez des conditions comparables pour qu’un changement de surface ou de trajectoire ne soit pas confondu avec l’effet de la rétroaction.
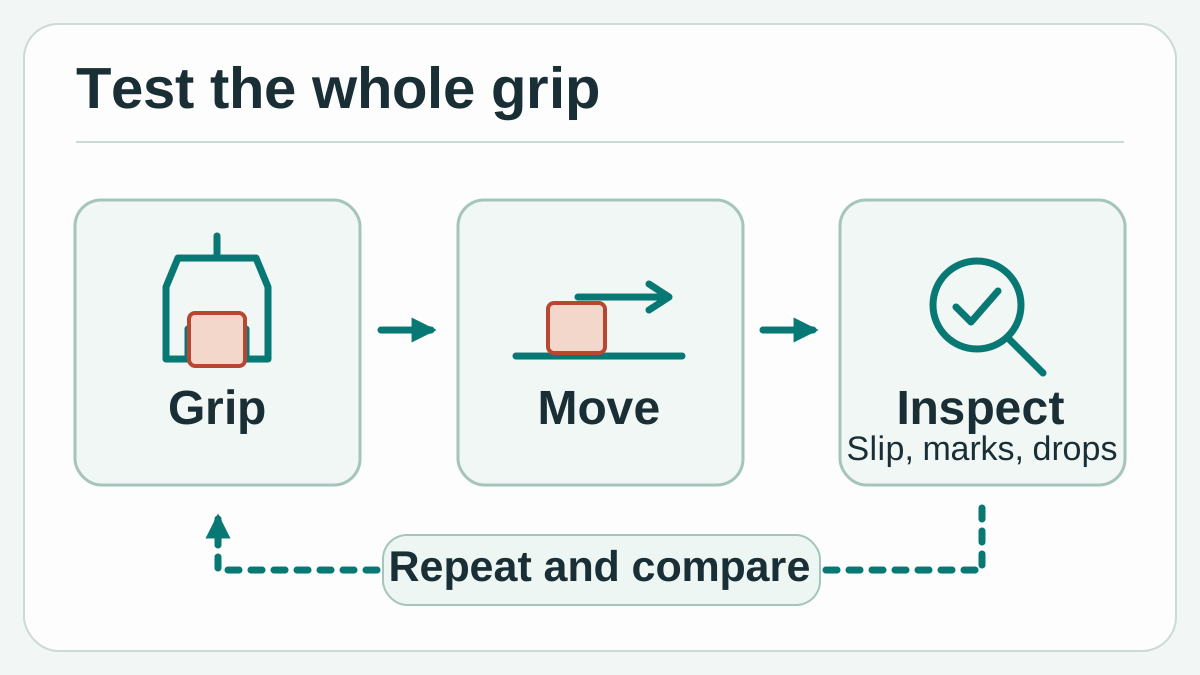
Comparez l’enregistrement seul et la rétroaction active sur le même transfert autorisé. Jugez les deux à partir d’une mesure indépendante du mouvement et de l’état de l’emballage. Schéma original de Telli.sh.
Un deuxième exercice utilise une pièce d’essai rigide qui se dirige vers un montage. La position estimée peut sembler correcte alors qu’un angle touche le montage avant que la pièce soit en place. La position du contact, la force normale et la charge latérale donnent à l’opérateur des informations à examiner. Sous supervision, enregistrez quelques placements réussis et quelques placements volontairement désalignés. Si les traces se ressemblent, utilisez le signal de position ou d’inspection existant pour les distinguer. Réservez le capteur tactile aux conditions dans lesquelles il apporte une information supplémentaire.
Des recherches ont déjà combiné plusieurs sources de mesure. En 2018, Li, Dong et Adelson ont évalué la détection du glissement à l’aide d’une caméra montée sur la pince et d’un capteur optique GelSight, avec notamment 152 prises sur dix objets encore inconnus. En 2021, Griffa, Sferrazza et D’Andrea ont étudié le début du mouvement à partir de forces réparties mesurées avec un autre dispositif optique. Ces études suggèrent des pistes d’évaluation, comme l’usage d’objets inédits et la distinction entre translation et rotation. Leurs résultats concernent leurs propres équipements et méthodes. Li, Dong et Adelson, 2018 · Griffa, Sferrazza et D’Andrea, 2021
Enregistrez des mesures avec le kit avant de fermer la boucle
Le DVK90901 comprend un module tactile, une interface USB Melexis.IO, une carte d’adaptation et des câbles. L’interface transmet les mesures à un PC. Melexis fournit une interface graphique pour les afficher, les enregistrer et les exporter. Une bibliothèque Python complémentaire est disponible après inscription. Le banc permet de vérifier les signes, les événements de contact et les données exportées avant l’intégration directe à un contrôleur. Kit Melexis DVK90901, fiche et logiciel
- Enregistrez une référence. Branchez le kit selon le guide de Melexis. Mesurez à vide, puis appliquez des charges connues selon la normale et chacun des axes de cisaillement dans un montage approuvé. Comparez la direction, la répétabilité et les délais à la référence avant d’utiliser les mesures pour décider.
- Fixez les critères pour le sachet. Notez le mouvement, le point de prise, les limites de force et ce qui compte comme déplacement ou dégât. Utilisez une vue caméra ou une autre référence indépendante de déplacement pour annoter les essais.
- Commencez par l’enregistrement. Pendant les transferts avec une prise fixe, relevez les trois composantes de force, les contacts et le moment du mouvement du bras. Conservez les réussites et les échecs. Séparez les emballages légers et plus rigides s’ils se comportent différemment.
- Comparez le même transfert avec rétroaction. Faites examiner la réaction prévue par les responsables de l’équipement. Changez uniquement la règle de rétroaction. Comptez les chutes, les marques visibles, les arrêts inutiles et le temps de reprise avec les mêmes critères.
- Recommencez avec une variation ordinaire. Utilisez un nouveau lot de sachets ou une finition de surface autorisée. Gardez les mêmes règles et notez tout réglage supplémentaire. Les résultats sont plus utiles si l’équipe peut expliquer les changements et leur cause.
Les premières traces peuvent révéler un problème de mesure. Une composante de cisaillement peut sembler varier quand on charge l’axe normal, en raison du contact avec la surface, de la flexion du montage ou de la réponse du capteur. Vérifiez la charge maintenue et appliquez-la à nouveau au même endroit. Essayez ensuite une autre zone. Une trace régulière à un endroit peut cacher un problème de montage ou de contact qui se révèle au bord.
Vérifiez tôt la synchronisation. Le journal d’un PC peut indiquer la réception d’un message du capteur. Celui du contrôleur peut indiquer l’instant de décision. Une image vidéo donne une autre observation et peut être moins précise dans le temps. Enregistrez un événement commun visible dans les flux et notez l’incertitude temporelle. Sans cela, un écart inférieur à la résolution de la mesure peut passer pour une alerte précoce.
Mesurez le compromis d’une prise qui n’abîme pas l’objet
Comptez les transferts réussis sur l’ensemble des essais et les emballages endommagés. Incluez les transferts achevés seulement après une pause ou une nouvelle prise. Indiquez le temps de cycle typique et les cas plus lents. Si la rétroaction réduit les glissements mais double les interruptions, une ligne à cadence stricte peut avoir besoin d’une autre réaction. Une tâche supervisée avec des emballages coûteux ou délicats peut pondérer autrement ces mêmes résultats.
Examinez les fausses alertes aussi attentivement que les glissements manqués. Le contenu d’un sachet stable peut se tasser sans que l’emballage glisse le long de la pince. Un contrôleur qui assimile chaque variation à un glissement risque de s’arrêter ou de serrer davantage à répétition. Recueillez ces cas. Ils aident à choisir entre une pause, une autre observation et le maintien d’une prise stable dans les limites approuvées de l’équipement.
Comparez également l’alerte à l’intervention utile. Supposons qu’une trace signale un glissement possible pendant un virage. Dans un essai, le contrôleur s’arrête assez tôt et le sachet reste en place. Dans un autre, l’alerte identique arrive une fois le seuil de récupération dépassé. Les deux traces contiennent une alerte, mais seule la première change le résultat. Notez séparément l’instant du premier mouvement visible, celui de l’alerte, celui de la commande et celui de la réponse achevée. Notez aussi si l’emballage est arrivé intact et s’il a fallu le reprendre. L’équipe pourra décider s’il faut modifier la détection, la réaction ou le mouvement même.
Le kit Melexis permet de lire les trois composantes de force sur banc. Pour le robot, la preuve est le sachet qui arrive intact à la cadence attendue, après un changement que l’équipe peut nommer et reproduire. Le gain peut être un arrêt plus précoce ou une prise plus fiable. Dans les deux cas, il se voit dans le transfert et dans la trace.
Sources
- Annonce de Melexis du 12 novembre 2026
- Melexis MLX90901, caractéristiques, photos officielles et vidéos de démonstration
- Melexis DVK90901, photo, logiciel et commande du kit
- Fiche d’information Melexis du DVK90901
- Conditions d’utilisation de Melexis, section 5 sur l’autorisation expresse de copier ou de retransmettre les images
- Li, Dong et Adelson, détection du glissement par données tactiles et visuelles combinées, 2018
- Griffa, Sferrazza et D’Andrea, détection du glissement par mesures réparties des forces de contact, prépublication de 2021
Pour retrouver les essais, les observations sur les équipements et les décisions qui en découlent, créez un compte Telli.sh.