¿Puede un robot notar que un paquete resbala antes de que caiga?
La yema MLX90901 de Melexis mide las fuerzas perpendiculares y paralelas al apoyo de la pinza. Un ensayo propuesto con bolsas finas permitiría comprobar si esas lecturas ayudan a reducir deslizamientos y daños.
Un robot cierra dos apoyos de su pinza sobre una bolsa fina. La cámara muestra que la ha cogido bien, pero cuando el brazo gira, la bolsa empieza a deslizarse entre los dedos. Apretar más podría salvar la maniobra o dejar un pliegue que atraviese el envase. La decisión depende de lo que ocurre en la superficie de contacto durante el breve intervalo en el que todavía se puede retener el objeto.
El 12 de noviembre de 2026, el fabricante belga de semiconductores Melexis presentó el módulo táctil MLX90901 para las yemas de manos y pinzas robóticas. El módulo mide la fuerza perpendicular a la superficie de la yema y las fuerzas tangenciales en dos ejes. Melexis afirma que el kit de evaluación DVK90901 está disponible. La ficha del módulo indica que hay muestras de ingeniería en cantidades limitadas. Así, los equipos tienen una forma de evaluar la realimentación en banco mientras el módulo independiente sigue en fase de muestreo. Anuncio de Melexis · Especificaciones del MLX90901
Para quien diseña una pinza, el experimento interesante es comprobar si estas señales cambian el resultado de un agarre corriente. Una bolsa fina ofrece algo concreto que medir. ¿Puede el robot completar el movimiento con menos deslizamientos o menos daños, y cuánto se ralentiza para conseguirlo?
Tres direcciones de fuerza revelan algo que la cámara puede pasar por alto
La fuerza normal es la componente de la fuerza perpendicular al apoyo. En el ejemplo de la bolsa, cambia al cerrarse los dos dedos. La fuerza tangencial actúa a lo largo de la superficie. Cuando el robot levanta la bolsa o gira, su peso y el cambio de movimiento pueden cargar lateralmente el contacto. Descomponer esa fuerza en dos direcciones permite distinguir un tirón a lo largo de un borde del apoyo de otro que lo cruza. Esas son las magnitudes que el módulo comunica en su sistema de coordenadas local.
Melexis combina un sensor magnético, un imán, un elastómero, un conjunto mecánico y electrónica en el MLX90901. El contacto deforma la superficie flexible y el módulo utiliza la detección magnética para estimar las componentes de fuerza. El conjunto se entrega calibrado. Las especificaciones públicas también incluyen la posición del contacto en la superficie sensible y señales de contacto y exceso de fuerza. Cada salida responde a una pregunta distinta en una mano robótica. ¿Ha tocado algo el apoyo? ¿En qué punto? ¿Cómo cambió la carga una vez que el robot empezó a moverse? Especificaciones y demostración del MLX90901
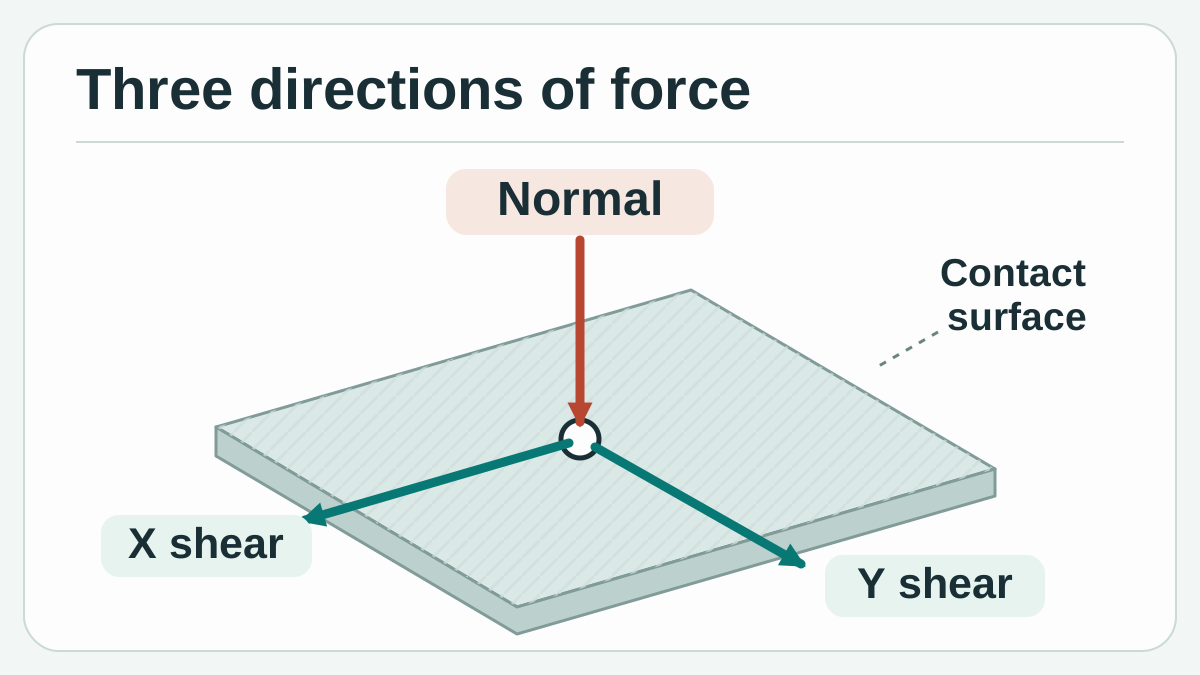
Una dirección normal y dos tangenciales describen la carga en el contacto. Ilustración conceptual original de Telli.sh basada en las especificaciones de Melexis.
La cámara sigue siendo útil. Puede localizar la bolsa antes de que se cierren los dedos y mostrar si el objeto se desplazó tras el agarre. La lectura táctil aporta información de una superficie que puede quedar parcialmente oculta al cerrarse la mano. Imagina dos agarres que se ven iguales desde arriba. En el primero, un dedo toca la bolsa lejos del borde. En el segundo, toca una esquina que se dobla cuando el brazo acelera. El punto de contacto y la carga posterior pueden ser diferentes aunque la primera vista de la cámara sea parecida.
Por eso, un aumento de fuerza lateral requiere interpretación. Una bolsa estable puede ejercer más fuerza tangencial al acelerar el brazo. Un objeto puede empezar a moverse en uno de los contactos mientras el otro dedo todavía lo sujeta. La señal útil es un patrón que coincida con el inicio del desplazamiento en condiciones repetibles. Un cambio de fuerza registrado por sí solo indica que varió la carga sobre el sensor.
Rango de fuerzas, límite de detección y tiempos aportan datos distintos
Melexis publica un rango normal estándar de 15 N, un rango normal ampliado de 25 N y un rango tangencial de 4 N. Indica una exactitud del 10 % del fondo de escala. La ficha denomina límite de detección al valor de 200 mN, mientras que el anuncio presenta 200 mN como resolución típica. Si el envase tolera un margen de fuerzas estrecho, conviene pedir la hoja de datos y revisar las condiciones de ensayo. El límite de detección y el error en una lectura pequeña son magnitudes distintas. Anuncio de Melexis · Especificaciones del módulo
La ficha especifica vectores de fuerza digitales de hasta 400 Hz y comunicación I²C de hasta 1 Mbps. A 400 muestras por segundo, el intervalo nominal es de 2,5 milisegundos. El tiempo hasta la corrección física se mide por separado. Incluye la lectura y el transporte de datos, el filtrado, la decisión del controlador y el tiempo que necesita el motor para modificar el agarre. Incluso con un sensor rápido, un prototipo puede perder la bolsa si el ajuste llega después del momento útil.
| Especificación publicada del módulo | Qué permite planificar | Qué medir en la pinza |
|---|---|---|
| Rango normal estándar de 15 N y tangencial de 4 N | Si las fuerzas de contacto previstas justifican un ensayo en banco | Cargas en los puntos reales de agarre, incluidos los picos transitorios |
| Detección de 200 mN y exactitud del 10 % del fondo de escala | Qué aspectos de precisión consultar en la hoja de datos | Ruido, repetibilidad y error con fuerzas pequeñas dentro del rango de trabajo |
| Salida de hasta 400 Hz e I²C de hasta 1 Mbps | Cómo empezar a planificar la adquisición | Tiempo desde el contacto hasta la respuesta del controlador, incluidos los ciclos lentos |
| Posición del contacto y señales de exceso de fuerza | Qué otros eventos registrar | Si corresponden al contacto de interés y permiten una reacción útil |
Las dimensiones publicadas del módulo son 18,5 × 23,6 × 9,4 mm. Empieza por comprobar la geometría completa del dedo con el apoyo, el soporte y el cable montados. Un soporte puede flexionar levemente o tapar parte de la cara sensible. Una capa superficial reemplazable puede cambiar la forma en que la bolsa toca el apoyo y se desliza. Si esas piezas se usarán en la mano definitiva, inclúyelas en la evaluación antes de sacar conclusiones a partir del módulo sin montar. Especificaciones mecánicas y eléctricas de Melexis
El agarre debe demostrar si el sensor aporta un cambio
La bolsa fina es un buen caso porque el diseño debe lidiar tanto con los daños como con el deslizamiento. Para la primera prueba, elige un objeto representativo que pueda manipularse sin riesgo, un punto de recogida fijo y un movimiento que el equipo ya sepa repetir. Coloca un marcador visual móvil en el objeto de prueba o usa una cámara que muestre el desplazamiento respecto al dedo. Una referencia independiente permite determinar si el paquete se movió y cuándo, sin usar la señal de fuerza para etiquetar sus propios resultados.
Una comparación sencilla mantiene la misma pinza, la misma yema y la misma trayectoria. En la primera condición, el controlador usa el agarre habitual y el módulo solo registra datos. En la segunda, una acción de control autorizada depende del sensor. Una primera respuesta útil podría ser pausar el mecanismo o depositar el objeto para volver a intentarlo. También se puede ajustar la fuerza de agarre si ya lo permiten los límites del objeto y los controles del equipo. Mantén las condiciones comparables para evitar que un cambio de superficie o de trayectoria introduzca una mejora sin medir.
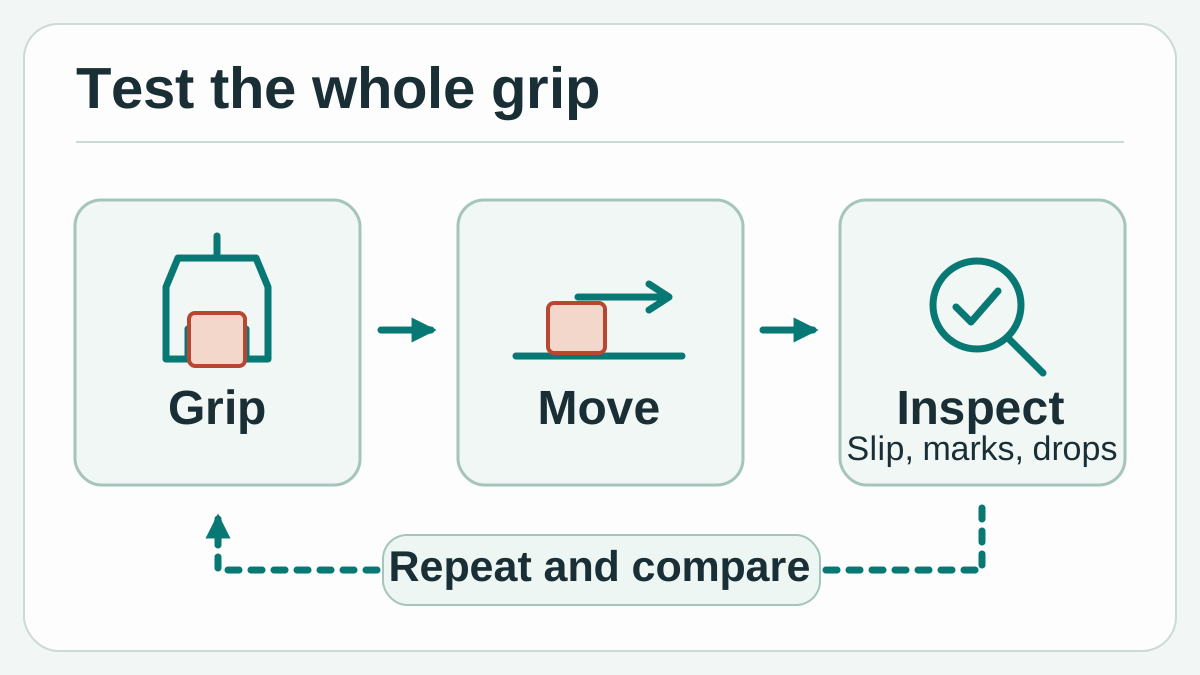
Compara el registro pasivo con la realimentación activa en el mismo traslado autorizado. Evalúa ambos con una referencia independiente de movimiento y con el estado del envase. Ilustración conceptual original de Telli.sh.
En un segundo ejercicio, una pieza rígida de prueba se acerca a un útil. La estimación de posición puede parecer correcta aunque una esquina haga contacto antes de que la pieza encaje. La combinación de posición de contacto, fuerza normal y carga tangencial da al operario algo que investigar. Empieza registrando varias colocaciones correctas y otras en las que se introduzca deliberadamente una desalineación bajo supervisión. Si ambas generan trazas similares, usa la señal de posición o inspección habitual para distinguirlas y reserva la detección táctil para las condiciones en las que aporte información.
Hay precedentes de combinar varias fuentes de información. En 2018, Li, Dong y Adelson probaron la detección del deslizamiento con una cámara montada en la pinza y un sensor óptico GelSight. El ensayo incluyó 152 agarres de diez objetos que el sistema no había visto antes. En 2021, Griffa, Sferrazza y D’Andrea estudiaron el inicio del movimiento a partir de fuerzas distribuidas medidas con otro sistema óptico. Estos trabajos aportan ideas de evaluación, como usar objetos nuevos y separar los desplazamientos lineales de los giros. Los resultados corresponden a sus respectivos equipos y métodos. Li, Dong y Adelson, 2018 · Griffa, Sferrazza y D’Andrea, 2021
El kit permite registrar una traza antes de cerrar el lazo de control
El DVK90901 incluye un módulo de yema, una interfaz USB Melexis.IO, una placa adaptadora y cables. La interfaz envía las lecturas al PC y Melexis ofrece un programa gráfico para verlas, registrarlas y exportarlas. También hay una biblioteca de Python disponible previa inscripción. El banco es un lugar práctico para comprobar los signos, los eventos de contacto y los datos exportados antes de integrar el módulo directamente con un controlador. Kit DVK90901, ficha y software de Melexis
- Captura una referencia. Conecta el kit según la guía de Melexis. Registra la lectura sin carga y aplica cargas conocidas a lo largo del eje normal y de cada eje tangencial en un útil autorizado. Contrasta la dirección, la repetibilidad y los tiempos con la referencia antes de usar las lecturas para decidir.
- Fija los criterios de aceptación para la bolsa. Anota el movimiento, el punto de agarre, los límites de fuerza y qué contará como desplazamiento o daño. Etiqueta las pruebas con una vista de cámara u otra referencia independiente de desplazamiento.
- Empieza registrando. Durante los traslados con agarre fijo, guarda las tres componentes de fuerza, los eventos de contacto y el instante del movimiento del brazo. Conserva tanto las pruebas correctas como las fallidas. Separa los envases ligeros de los más rígidos si se comportan de forma diferente.
- Compara el mismo traslado con realimentación activa. Revisa la respuesta propuesta con las personas responsables del equipo. Modifica solo la lógica de realimentación y cuenta caídas, daños visibles, paradas innecesarias y tiempos de recuperación con los mismos criterios.
- Repite con un cambio habitual. Usa un nuevo lote de bolsas o una modificación autorizada del acabado del apoyo. Conserva las reglas y documenta cualquier reajuste antes de seguir. La prueba aporta información cuando el equipo puede explicar qué cambió y por qué.
Las primeras trazas pueden revelar un problema en la propia medición. Un eje tangencial puede parecer que cambia al cargar el eje normal, por cómo toca el objeto el apoyo, por la flexión del útil o por la respuesta del sensor. Examina la carga aplicada y repítela en el mismo punto. Después prueba otra zona de la superficie sensible. Una traza coherente en un punto puede ocultar un problema de montaje o contacto que se manifiesta en el borde.
Vale la pena comprobar pronto la sincronización. El PC puede registrar cuándo llegó un mensaje del sensor. El controlador puede marcar cuándo tomó una decisión. Un fotograma aporta otra observación y puede tener menos resolución temporal que ambos registros. Guarda un evento común que se aprecie en todos los registros y anota la incertidumbre temporal. Si la diferencia observada es menor que la resolución de la medición, puede parecer una alerta temprana.
Un agarre delicado implica un compromiso que se puede medir
Empieza por el número de traslados correctos sobre el total de intentos y el número de envases dañados. Incluye también los que solo se completaron tras una pausa o un segundo agarre. Informa de un tiempo típico de ciclo y de los casos más lentos. Si la realimentación reduce los deslizamientos pero duplica las interrupciones, una línea de envasado con un ciclo estricto quizá necesite otra respuesta. En un trabajo supervisado con envases caros o delicados se puede dar un peso distinto a esos mismos resultados.
Dedica a las falsas alarmas la misma atención que a los eventos no detectados. El contenido de una bolsa estable puede redistribuirse sin que la bolsa resbale sobre el apoyo. Un controlador que interpreta cada cambio de fuerza como un deslizamiento puede detenerse o apretar una y otra vez. Recoge esos casos de forma deliberada. Ayudan a determinar si conviene pausar, hacer otra observación o mantener un agarre estable dentro del comportamiento autorizado del equipo.
Merece la pena distinguir la alerta de la intervención útil. Supongamos que una traza avisa de un posible deslizamiento durante un giro. En una prueba, el controlador detiene el movimiento a tiempo y la bolsa se mantiene en su sitio. En otra, la misma alerta se produce cuando la bolsa ya ha pasado el punto de recuperación. Ambas trazas contienen una alerta y solo la primera cambia el resultado. Registra por separado el primer movimiento visible, la alerta, la orden y la respuesta completada. Añade si la entrega fue intacta y si hizo falta repetir el agarre para decidir si conviene cambiar la detección, la respuesta o el movimiento.
El kit de evaluación de Melexis permite consultar las tres componentes de fuerza en un banco. Para el robot, la prueba es que el paquete llegue intacto y al ritmo requerido después de un cambio que el equipo pueda identificar y repetir. El resultado puede ser una parada más temprana o un agarre más seguro. En ambos casos, se aprecia tanto en el traslado como en la traza.
Fuentes
- Anuncio de Melexis, 12 de noviembre de 2026
- Especificaciones, fotos y vídeos de demostración del MLX90901 de Melexis
- Foto, software e información de pedido del kit Melexis DVK90901
- Ficha del kit Melexis DVK90901
- Condiciones del sitio de Melexis, sección 5, que exige permiso expreso para copiar o retransmitir imágenes
- Li, Dong y Adelson, Detección del deslizamiento combinando información táctil y visual, 2018
- Griffa, Sferrazza y D’Andrea, Detección del deslizamiento con mediciones distribuidas de fuerza de contacto, prepublicación de 2021
Para guardar y buscar los ensayos, las observaciones sobre el equipo y las decisiones que sustentan, crea una cuenta en Telli.sh.