Jak LYNX-10 przewrócił stronę książki nadgarstkiem napędzanym linkami
Robot badawczy o dziesięciu stopniach swobody przewrócił stronę, koordynując ruch dwóch palców, nadgarstka i ramienia. Sprawdzamy, co eksperyment mówi o prowadzeniu linek, precyzji i niezawodności chwytu.
Otwarta książka stawia przed robotem dwa zadania w tym samym miejscu. Jeden palec musi przytrzymać stronę, gdy drugi podnosi pojedynczy róg. Po odłączeniu kartki chwytak ma przełożyć ją na drugą stronę grzbietu, nie przesuwając książki. W pokazie badawczym ramię LYNX-10 wykonało tę sekwencję dzięki silnikom umieszczonym bliżej podstawy i linkom przekazującym ruch do nadgarstka i chwytaka.
13 listopada 2026 r. czasopismo Scientific Reports opublikowało zrecenzowaną i przyjętą do druku wersję artykułu o LYNX-10 przed wydaniem ostatecznej redakcji. Zespół z Nanyang Technological University i Procter & Gamble zbudował prototyp z ramieniem o sześciu stopniach swobody oraz chwytakiem o czterech. Eksperyment pokazuje konkretny problem mechaniczny. Gdy porusza się jeden przegub, może zmienić długość toru linki sterującej innym przegubem. Przy krawędzi kartki wynikający z tego ruch nadgarstka może przesunąć nawet dobrze ustawiony palec. Artykuł w Scientific Reports i historia publikacji
Artykuł przedstawia pokaz przewracania strony razem z pomiarami powtarzalności położenia, udźwigu i siły chwytu szczypcowego. Każdy pomiar odpowiada na inne pytanie. Przewrócenie strony pokazuje, co umożliwiła konstrukcja mechaniczna. Można potem zapytać, jakich danych zespół potrzebowałby, żeby powierzyć temu rozwiązaniu całodzienną obsługę delikatnych materiałów.
Przeniesienie silników zmienia obciążenie nadgarstka
Silnik przymocowany blisko chwytaka przemieszcza się z nim wraz z obrotem ramienia. Przesunięcie napędu bliżej podstawy i poprowadzenie linki do przegubu pozwala utrzymać większą część masy napędu dalej od końcówki. Odległość ma znaczenie, bo masa położona dalej od osi silniej wpływa na bezwładność, którą pokonuje obracający się przegub. Rzeczywista korzyść zależy od wprawianego w ruch zespołu, jego pozycji, zadania i przekładni zastępującej silnik przy przegubie. Dynamika w Modern Robotics, rozdział 8
LYNX-10 łączy pionowy mechanizm podnoszenia i człon pozycjonujący SCARA z nadgarstkiem obracającym się wokół trzech osi. SCARA to popularny układ ramienia, w którym przeguby obrotowe pozycjonują narzędzie w płaszczyźnie. W tym prototypie układ podnoszenia zmienia wysokość, człon pozycjonujący przenosi nadgarstek nad obszar roboczy, a nadgarstek ustawia palce przed kontaktem. Cztery stopnie swobody chwytaka zapewniają kciukowi i palcowi wskazującemu niezależne ruchy. Dzięki temu jeden może podtrzymywać kartkę, gdy drugi ją podnosi. Przyjęty manuskrypt, budowa mechanizmu i pokaz manipulacji
Spójrzmy, jak ten podział zmienia pracę przy rogu kartki. Ramię ustawia nadgarstek nad krawędzią, która może być już podwinięta. Nadgarstek musi skierować opuszki tak, aby pierwszy kontakt był wystarczająco lekki i nie przesunął strony. Palce potrzebują potem miejsca, żeby zmienić położenie względem siebie bez wypuszczania krawędzi. Lżejszy ruchomy nadgarstek sprzyja takiej koordynacji. Artykuł przedstawia osobne wyniki pozycjonowania i pracy pod obciążeniem. Oszacowanie tempa zadania lub oszczędności energii wymagałoby kontrolowanego porównania z cięższym nadgarstkiem.
Ruch łokcia może zmienić długość toru linki nadgarstka
Wyobraź sobie linkę przechodzącą przez zawias. Jeśli biegnie po zewnętrznej stronie zgięcia, złożenie zawiasu może wydłużyć jej tor. Poprowadzenie linki bliżej osi obrotu może ograniczyć tę zmianę. W robocie linka biegnie dalej do następnego przegubu. Nawet niewielka zmiana toru wcześniej może więc poruszyć nadgarstkiem przy niezmienionym kącie zadanym. Inżynierowie nazywają tę zależność sprzężeniem.
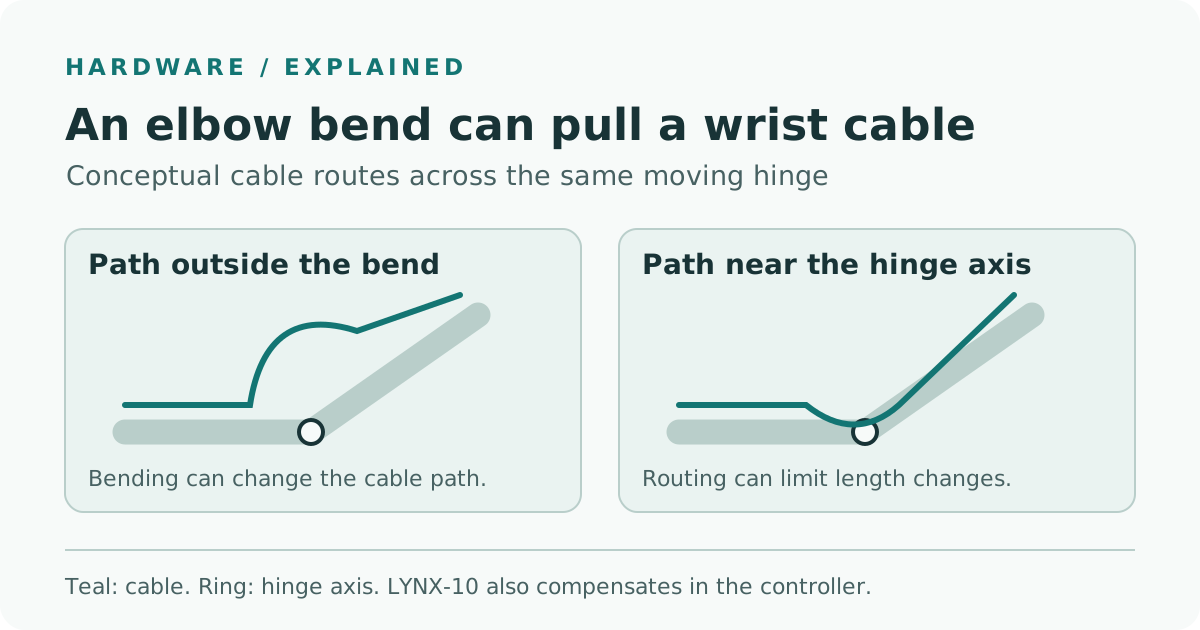
Autorski schemat prowadzenia linek i sprzężenia z wcześniejszym przegubem. Oznaczone tory pokazują zasadę działania.
Zespół LYNX-10 ograniczył sprzężenie w dwóch miejscach. Mechanizm prowadzenia linek w łokciu zmniejszał to oddziaływanie mechanicznie. Sterownik używał następnie modelu geometrycznego, żeby oszacować pozostałe zmiany długości przy ruchu przegubów i odpowiednio skorygować polecenia. Autorzy podają, że kompensacja istotnie ograniczyła niezamierzony obrót nadgarstka w osi pionowej przy obrocie łokcia oraz niezamierzone pochylenie przy połączonym obrocie łokcia i nadgarstka. W tym opisie yaw oznacza obrót w lewo lub w prawo, a pitch pochylenie w górę lub w dół. Przyjęty manuskrypt, mechanizm sprzężenia i eksperymenty
Autorzy określają kompensację jako quasi-statyczną. Aby obliczyć korektę, model szacuje, jak zmiana ustawienia przegubów wpływa na rozkład długości linek. Szybszy ruch, zmiana napięcia wstępnego albo inne obciążenie mogą wywołać zjawiska, które trudniej oszacować z samej geometrii. Przy powtarzaniu testu warto zapisać prędkość, kierunek ruchu i stan przekładni. Robot może po ustabilizowaniu się trafić we właściwą pozycję, a po drodze przyjąć ustawienie, w którym otrze o papier.
Widać tu też znaczenie mechaniki dla robotyki wykorzystującej AI. Polityka sterowania może zadać kąt nadgarstka lub położenie narzędzia, a układ niskiego poziomu musi zamienić polecenie na ruch. Autorzy LYNX-10 ocenili prowadzenie mechaniczne, kompensację opartą na modelu i skoordynowaną sekwencję manipulacji. Ocena wyuczonej polityki wymagałaby również sprawdzenia, w jaki sposób robot wybiera lub dostosowuje sekwencję po zmianie obiektu albo jego położenia. Ruch przegubów i kontakt z materiałem wpływają na dane, z którymi taka polityka musiałaby pracować. Artykuł w Scientific Reports · Modern Robotics o ruchu przegubów i siłach działających na narzędzie
Palce, nadgarstek i ramię mają różne role przy przewracaniu strony
Na rysunku 9 przyjętego manuskryptu widać pełny cykl. Palec wskazujący stabilizuje stronę, a kciuk unosi róg. Oba palce ściskają podniesioną krawędź. Ramię razem z nadgarstkiem przekładają kartkę przez grzbiet. Następnie chwytak układa kartkę, otwiera się i wraca do pozycji wyjściowej. Niezależne ruchy pozwalają zmieniać palec podtrzymujący papier na kolejnych etapach. Przyjęty manuskrypt, rysunek 9 i jego opis
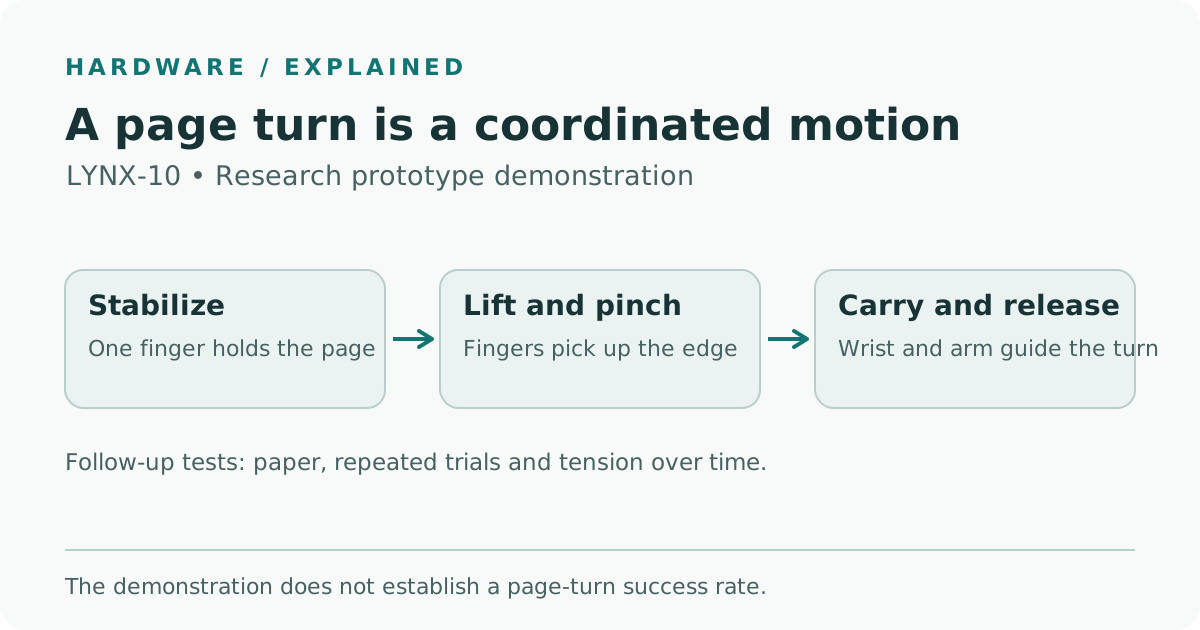
Autorski schemat pokazuje role palców, nadgarstka i ramienia przy przewracaniu jednej strony. Zdjęcia pokazu są dostępne w przyjętym manuskrypcie.
Trudność zmienia się z chwilą, gdy róg znajdzie się w chwytaku. Początkowo opuszki muszą oddzielić jedną kartkę od stosu bez chwytania pozostałych. Podczas przekładania papier się zgina, a styczna przy krawędzi kontaktu zmienia kierunek. Nadgarstek może dopasować się do tej zmiany, podczas gdy ramię zapewnia zasięg. Na końcu otwarcie chwytaka uwalnia papier, ale wycofanie ramienia pod złym kątem nadal może pociągnąć kartkę lub ją podnieść.
Zwróć uwagę na kartkę pomiędzy ujęciami. Robot może wykonać główny ruch ramienia i mimo to nie ukończyć zadania, jeśli chwyci dwie strony albo straci krawędź przed dotarciem na drugą stronę. Zapis takich wyników pozwoliłby stwierdzić, czy zmienić sposób podnoszenia rogu, tor chwytaka czy moment zwolnienia. Ukończony cykl w artykule pokazuje dostępne ruchy manipulacyjne. Wyznaczenie skuteczności przewracania jednej strony wymagałoby serii prób z jasno określonym kryterium zaliczenia.
Wartość 0,4 mm opisuje powtarzalność w trzech sprawdzonych pozycjach
Autorzy podają, że powtarzalność pozycjonowania końcówki roboczej była lepsza niż 0,4 mm przy obliczeniu oddzielnie dla każdej zmierzonej współrzędnej, z trzema odchyleniami standardowymi w trzech sprawdzonych pozycjach. Końcówka robocza to narzędzie na końcu ramienia. Powtarzalność określa, jak blisko siebie skupiają się kolejne osiągnięte punkty. Robot może raz po raz trafiać w punkt przesunięty względem zamierzonego celu. Pomiar przesunięcia odpowiadałby na inne pytanie, o bezwzględną dokładność pozycjonowania. Przyjęty manuskrypt, eksperyment dotyczący powtarzalności
W artykule podano też, że zespół o masie 6 kg obsłużył w teście ładunek o masie do 6 kg. Wraz ze wzrostem obciążenia użyteczne zakresy ruchu barku i łokcia zmniejszały się. Osobno chwytak uzyskał średnią utrzymywaną siłę chwytu szczypcowego około 30 N w pięciu pomiarach. Wynik 30 N charakteryzuje chwytak w tym teście, a dopuszczalna dla kartki siła zależy od materiału i sposobu kontaktu. Przy pracy z cienkim papierem trzeba też sprawdzić, jak dokładnie chwytak kontroluje delikatny nacisk i czy powtarza go w kolejnych cyklach. Streszczenie Scientific Reports i przyjęty manuskrypt
| Podany wynik | Co zmierzono | Co można sprawdzić przed wdrożeniem |
|---|---|---|
| Poniżej 0,4 mm w trzech pozycjach, oddzielnie dla każdej współrzędnej przy 3σ | Rozrzut powtórzeń pozycji końcówki roboczej w testowanym układzie | Bezwzględny błąd pozycji i odchylenie toru przy zamierzonym obciążeniu i prędkości |
| Ładunek do 6 kg przy masie zespołu 6 kg | Ładunek obsłużony w badanych zakresach ruchu | Zasięg, prędkość i cykl pracy pod obciążeniem w docelowym układzie |
| Średnia utrzymywana siła chwytu szczypcowego około 30 N w pięciu pomiarach | Siła utrzymywana w teście chwytaka | Sterowanie małą siłą, poślizg i granice uszkodzeń docelowego materiału |
| Pokazany cykl przewracania strony | Koordynacja palców, nadgarstka i ramienia na cienkim papierze | Skuteczność w serii prób pojedynczej kartki, czas cyklu, uszkodzenia i wznowienie pracy |
Próby przeprowadził zespół badawczy na swoim prototypie. Uwzględnienie warunków pomiaru ułatwia wykorzystanie artykułu podczas projektowania. Gdy zadaniem jest podnoszenie większego ciężaru przy krótkim zasięgu, punktem wyjścia są dane o obciążeniu i ruchu. Gdy celem jest podniesienie jednej strony bez pozostawienia śladu, powtarzalność, zachowanie przy kontakcie i skuteczność w wielu próbach mają większe znaczenie niż maksymalna siła, którą utrzyma chwytak.
Kolejny test może wskazać, który fragment ruchu wymaga poprawy
Wyobraź sobie archiwum, które chce przewracać strony oprawionego tomu pod nieruchomą kamerą. Celem jest czyste przełożenie jednej kartki przy zachowaniu położenia książki do kolejnego zdjęcia. Liczyć się może nawet niewielkie zagięcie krawędzi, a chwycenie dwóch stron naraz może zostawić lukę w zapisie. Artykuł o LYNX-10 daje takiemu zespołowi sekwencję do sprawdzenia. Przed próbą na wartościowych dokumentach archiwum musiałoby zbadać swoje materiały, podpory książek i zasady obchodzenia się z nimi.
Laboratorium opakowań mogłoby przeprowadzić podobny test na cienkich arkuszach przekładkowych. W takim przypadku mniej ważne może być utrzymanie położenia książki, a ważniejsze przewidywalne wznowienie pracy po niepełnym podebraniu. Arkusze mogą różnić się sztywnością lub się sklejać. Warto liczyć przypadki podwójnego pobrania oddzielnie od upuszczeń arkuszy i uszkodzeń powierzchni. Mogą one wymagać różnych zmian mocowania lub chwytaka, nawet jeżeli wspólny wskaźnik oznacza je wszystkie jako nieudane próby.
- Wybierz materiały i ustal kryterium zaliczenia. Zacznij od materiału łatwego do zastąpienia i pogrupuj próbki według grubości, wykończenia powierzchni i sztywności. Przy przewracaniu strony zalicz próbę, gdy dokładnie jedna kartka ląduje po właściwej stronie, a książka pozostaje w ustalonej tolerancji położenia. Zrób zdjęcie po zwolnieniu chwytu, aby móc później sprawdzić wynik.
- Wykonaj pomiary przed kontaktem z materiałem. Przeprowadź odpowiednie ruchy łokcia i nadgarstka na zabezpieczonym stanowisku laboratoryjnym. Zapisz pozycję zadaną i zmierzoną wzdłuż toru, szczególnie przy podejściu, podebraniu i zwolnieniu. Powtarzaj próby z tym samym obciążeniem i zatwierdzonymi prędkościami, aby porównać zmiany pochylenia i obrotu.
- Zmieniaj po jednym warunku. Porównując układy sterowania lub sprzęt, zachowaj mocowanie, położenie kartki i sekwencję ruchów. Następnie zmień pozycję początkową lub rodzaj kartki, by ustalić, które wyniki zależą od konfiguracji. Jeśli wyposażenie na to pozwala, powtarzaj podejścia z obu kierunków, aby wykryć błąd zależny od kierunku.
- Zapisuj rodzaje wyników wraz z czasem cyklu. Policz prawidłowe przełożenia jednej kartki, podwójne pobrania, upuszczenia, widoczne uszkodzenia i interwencje. Zapisz moment pierwszego błędu pobrania i to, czy maszyna wznowiła pracę. Obok procentów podaj liczby prób, aby wyniki krótkiego pilotażu i dłuższej serii dało się właściwie odczytać.
- Powtórz test po eksploatacji i konserwacji. Zestaw zapisy po uzgodnionej liczbie cykli, po oględzinach i po obsłudze przekładni. Przed zmianą kalibracji sprawdź te same pozycje i próbki. Porównaj zmiany toru końcówki i wyników przekładania ze zmianami napięcia albo zużyciem zauważonym podczas konserwacji.
Poprawa toru końcówki roboczej jest powodem, żeby przyjrzeć się samemu przekładaniu. Korekta może ograniczyć niezamierzony obrót nadgarstka przy dalszym zaczepianiu papieru o mocowanie. Z kolei zmiana sposobu podparcia książki może poprawić przekładanie przy identycznych ustawieniach ramienia. Rejestrowanie toru razem z wynikiem pracy na kartce pomaga wskazać, czy poprawę przyniosło mocowanie, chwytak czy sterownik.
Przewróconej stronie warto się przyjrzeć, bo wiele części maszyny musi zadziałać razem, zanim kartka położy się płasko. LYNX-10 daje badaczom fizyczny przykład tej koordynacji popartej pomiarami nadgarstka, końcówki i chwytaka. W następnym eksperymencie zaznaczyłbym moment uniesienia kartki i moment, gdy się ułoży. To ruch pomiędzy tymi punktami pokaże, czy zmiana prowadzenia linek lub sterowania przynosi korzyść.
Źródła
- Zhu i współautorzy, Scientific Reports, pierwsza publikacja przyjętego artykułu 13 listopada 2026 r.
- PDF przyjętego manuskryptu u wydawcy z eksperymentami i zdjęciami na rysunku 9
- Licencja Creative Commons Attribution-NonCommercial-NoDerivatives 4.0 podana w artykule
- Lynch i Park, Modern Robotics, kinematyka prędkości i statyka
- Lynch i Park, Modern Robotics, dynamika manipulatorów
Aby przechowywać filmy z prób, notatki z obserwacji i decyzje projektowe w jednym miejscu z wyszukiwarką, załóż konto Telli.sh.