Come LYNX-10 ha voltato la pagina di un libro con un polso azionato da cavi
Un robot di ricerca a 10 gradi di libertà ha voltato una pagina coordinando due dita, polso e braccio. L’esperimento mostra quanto contano il percorso dei cavi, la precisione e l’affidabilità della presa.
Un libro aperto dà al robot due compiti nello stesso punto. Un dito deve tenere ferma la pagina mentre l’altro solleva un solo angolo. Quando il foglio si stacca, la pinza deve portarlo oltre il dorso senza trascinare il libro. In una dimostrazione di ricerca, il braccio LYNX-10 ha completato la sequenza con motori collocati più vicino alla base e cavi che trasmettono il movimento verso polso e pinza.
Il 13 novembre 2026, Scientific Reports ha pubblicato in anticipo la versione accettata e sottoposta a revisione paritaria dell’articolo su LYNX-10, prima della versione editoriale definitiva. Il gruppo della Nanyang Technological University e di Procter & Gamble ha costruito un prototipo con un braccio a sei gradi di libertà e una pinza a quattro gradi di libertà. L’esperimento rende visibile un problema meccanico. Il movimento di un’articolazione può cambiare la lunghezza del percorso di un cavo che ne comanda un’altra. Al bordo di una pagina, il movimento risultante del polso può spostare persino un polpastrello ben posizionato. Articolo di Scientific Reports e cronologia della pubblicazione
L’articolo descrive la dimostrazione di una pagina voltata insieme a misure di ripetibilità di posizione, capacità di carico e forza di presa a pinza. Ogni misura risponde a una domanda diversa. Possiamo partire dal gesto per capire cosa ha reso possibile il progetto meccanico, poi chiederci quali prove servirebbero prima di affidare allo stesso approccio materiali delicati per un’intera giornata.
Spostare i motori cambia il peso che il polso deve muovere
Un motore vicino alla pinza si muove con essa quando il braccio ruota. Installando l’attuatore più vicino alla base e collegandolo all’articolazione con un cavo, una parte maggiore della sua massa può restare più lontana dalla punta. La distanza conta perché la massa più periferica incide maggiormente sull’inerzia che un’articolazione rotante deve vincere. Il beneficio effettivo dipende dall’insieme mosso, dalla posa, dal compito e dalla trasmissione che sostituisce il motore locale. Dinamica dei robot in Modern Robotics, capitolo 8
LYNX-10 unisce un gruppo di sollevamento verticale e uno stadio di posizionamento SCARA a un polso che ruota su tre assi. SCARA è una configurazione diffusa in cui giunti rotanti posizionano l’utensile su un piano. In questo prototipo, il gruppo di sollevamento regola l’altezza, lo stadio di posizionamento porta il polso sopra il punto di lavoro e il polso orienta le dita per il contatto. I quattro gradi di libertà della pinza danno movimenti distinti a pollice e indice, così uno può sostenere il foglio mentre l’altro lo muove. Manoscritto accettato, progetto del meccanismo e dimostrazione di manipolazione
Guarda come questa distribuzione cambia il lavoro intorno all’angolo di una pagina. Il braccio deve posizionare il polso sopra un bordo che può già piegarsi verso l’alto. Il polso orienta le punte delle dita in modo che il primo contatto sia abbastanza delicato da lasciare la pagina dov’è. Le dita devono poi potersi spostare l’una rispetto all’altra continuando a tenere lo stesso bordo. Un polso più leggero è interessante per un compito così coordinato. Il lavoro offre misure distinte sul posizionamento e sul carico del prototipo, mentre per quantificare tempi di esecuzione o risparmi energetici servirebbe un confronto controllato con un polso più pesante.
Muovere il gomito può cambiare la lunghezza del cavo del polso
Immagina un cavo disposto attraverso una cerniera. Se passa all’esterno della piega, flettere la cerniera può allungare il percorso che deve seguire. Un percorso più vicino all’asse di rotazione può limitare questa variazione. In un robot, il cavo prosegue verso un’articolazione. Una piccola variazione a monte può quindi far muovere il polso anche quando l’angolo desiderato resta fisso. In ingegneria questa interazione si chiama accoppiamento.
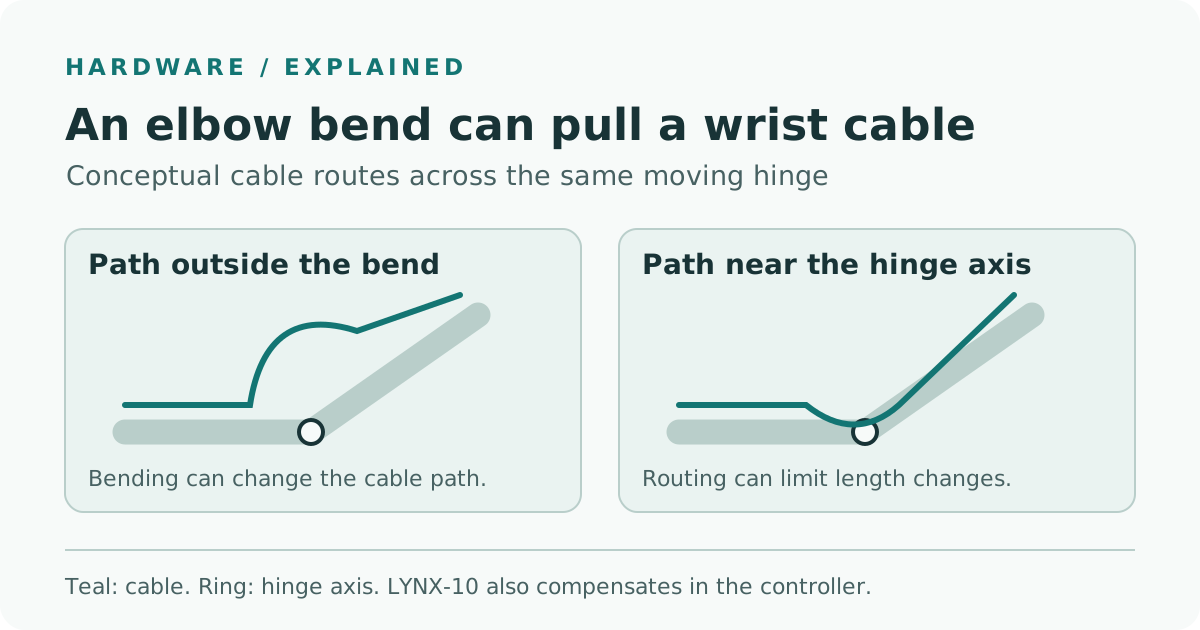
Schema originale del percorso del cavo e dell’accoppiamento a monte. I percorsi indicati illustrano il principio.
Il gruppo di LYNX-10 ha affrontato l’accoppiamento in due punti. Un meccanismo di instradamento nel gomito ha attenuato l’interazione per via meccanica. Il controller ha poi usato un modello geometrico per stimare le variazioni di lunghezza residue durante il movimento dei giunti e correggere i comandi. Gli autori riportano che la compensazione ha ridotto sensibilmente l’imbardata involontaria del polso durante la rotazione del gomito e il beccheggio involontario durante il movimento combinato di gomito e imbardata del polso. Qui l’imbardata è la rotazione laterale, mentre il beccheggio è l’inclinazione verso l’alto o il basso. Manoscritto accettato, meccanismo di accoppiamento ed esperimenti
Gli autori definiscono la compensazione quasi statica. Per applicarla, il modello calcola come le variazioni di posizione dei giunti ridistribuiscono la lunghezza del cavo. Un movimento più rapido, una diversa pretensione del cavo o carichi differenti possono introdurre effetti che una stima geometrica rappresenta meno bene. Perciò, nel ripetere la prova conviene registrare velocità, direzione di movimento e condizioni della trasmissione. Un robot che arriva alla posa corretta una volta fermo potrebbe comunque passare per una posa in cui sfrega contro la carta.
Questo è anche un punto in cui l’hardware conta per la robotica basata sull’IA. Una politica di controllo può chiedere un angolo del polso o una posizione dell’utensile, e il controller di basso livello deve tradurre la richiesta in movimento. Gli autori di LYNX-10 hanno valutato il percorso meccanico, la compensazione basata su un modello e una sequenza coordinata di manipolazione. Per valutare una politica appresa servirebbe anche una prova di come il robot sceglie o adatta la sequenza quando cambia l’oggetto o la sua posizione. Il movimento delle articolazioni e il contatto incidono sui dati che una politica del genere dovrebbe usare. Articolo di Scientific Reports · Modern Robotics sul movimento articolare e sulle forze all’utensile
Dita, polso e braccio svolgono ciascuno una parte del gesto
La figura 9 del manoscritto accettato mostra un ciclo completo. L’indice tiene ferma la pagina mentre il pollice ne solleva un angolo. Le due dita stringono il bordo sollevato con una presa a pinza. Braccio e polso coordinano il trasferimento oltre il dorso. Poi la pinza posa il foglio, si apre e torna al punto di partenza. I movimenti separati consentono di cambiare quale dito sostiene la carta nei diversi passaggi. Manoscritto accettato, figura 9 e descrizione
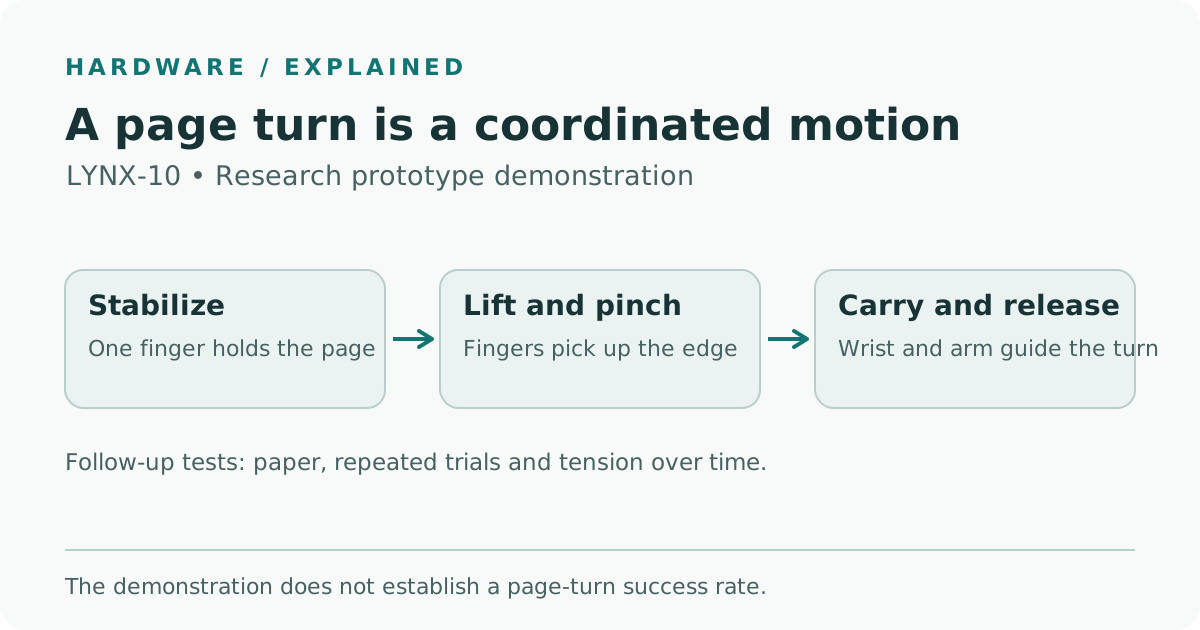
Schema originale del ruolo di dita, polso e braccio nel voltare una pagina. Il manoscritto accettato contiene le fotografie della dimostrazione.
La difficoltà cambia quando l’angolo è nella pinza. All’inizio, le punte delle dita devono separare un foglio dalla pila senza stringere l’intera pila. Nel trasferimento la carta si piega e la tangente al bordo di contatto cambia durante il movimento. Il polso può assecondare quel cambiamento mentre il braccio copre la distanza. Alla fine l’apertura della pinza lascia andare il foglio, ma se il braccio si ritrae con l’angolazione sbagliata può ancora trascinarlo o sollevarlo.
Osserva cosa succede al foglio tra un fotogramma e l’altro. Il robot può compiere il movimento generale del braccio e mancare comunque il compito, se prende due pagine o perde il bordo prima di raggiungere l’altro lato. Registrare questi esiti direbbe al gruppo se modificare il sollevamento dell’angolo, la traiettoria della pinza o il momento del rilascio. L’articolo usa il ciclo completato per mostrare i movimenti di manipolazione disponibili. Per calcolare la percentuale di successo per una sola pagina servirebbero più tentativi e un criterio esplicito.
Gli 0,4 mm indicano la ripetibilità in tre posizioni di prova
Gli autori dichiarano una ripetibilità della posizione dell’organo terminale migliore di 0,4 mm, valutata separatamente per ogni coordinata misurata con tre deviazioni standard, in tre posizioni di prova. L’organo terminale è l’utensile in punta al braccio. La ripetibilità descrive quanto sono vicine le posizioni raggiunte ripetutamente. Un robot potrebbe raggiungere più volte un punto spostato rispetto a quello desiderato. Misurare quello scarto risponderebbe a una domanda distinta sulla precisione di posizionamento assoluta. Manoscritto accettato, esperimento sulla ripetibilità
L’articolo riporta inoltre che il gruppo meccanico di 6 kg ha sostenuto fino a 6 kg di carico utile durante la prova. Gli intervalli di movimento utilizzabili di spalla e gomito si sono ridotti all’aumentare del carico. Separatamente, la pinza ha generato circa 30 N di forza media sostenuta nella presa, su cinque misure. I 30 N caratterizzano la pinza in quella prova, mentre la forza che il foglio può tollerare dipende dal materiale e dal contatto. Per afferrare carta sottile serve anche sapere quanto finemente si può controllare un contatto più lieve e se il controllo regge su più cicli. Abstract e manoscritto accettato di Scientific Reports
| Risultato riportato | Cosa misura | Cosa aggiungerebbe una valutazione per l’impiego |
|---|---|---|
| Meno di 0,4 mm in tre posizioni per coordinata a 3σ | Dispersione delle posizioni ripetute dell’organo terminale nella configurazione provata | Errore assoluto di posa e di traiettoria con il carico e la velocità previsti |
| Fino a 6 kg di carico utile con un gruppo da 6 kg | Carico sostenuto negli intervalli di movimento provati | Portata, velocità e ciclo di lavoro con quel carico nella configurazione prevista |
| Circa 30 N di forza media sostenuta nella presa su cinque misure | Forza sostenuta nella prova della pinza | Controllo a basse forze, slittamento e soglia di danno sul materiale di destinazione |
| Un ciclo dimostrato di voltapagina | Coordinamento di dita, polso e braccio sulla carta sottile | Successo ripetuto con una sola pagina, tempo di ciclo, danni e recupero |
Il gruppo di ricerca ha condotto le prove sul proprio prototipo. Tenere a vista le condizioni di misura aiuta a usare l’articolo nelle discussioni di progetto. Se il compito prevede il sollevamento di un peso maggiore a corto raggio, i dati su carico e movimento sono un punto di partenza. Se serve prendere una sola pagina senza lasciare segni, contano più la ripetibilità, il contatto e gli esiti su molti tentativi che la massima forza mantenibile dalla pinza.
Una prova successiva può mostrare quale parte del gesto va migliorata
Immagina un archivio che voglia far avanzare un volume rilegato sotto una fotocamera fissa. L’obiettivo è voltare una sola pagina senza danni e lasciare il libro allineato per lo scatto successivo. Una piccola piega sul bordo può fare la differenza e prendere due pagine insieme può lasciare un vuoto nella documentazione. L’articolo su LYNX-10 offre all’archivio una sequenza da esaminare. Prima di provarla su documenti di valore, l’archivio dovrebbe valutare i propri materiali, i supporti del libro e le regole di manipolazione.
Un laboratorio di imballaggio potrebbe condurre una prova simile con sottili fogli separatori. In quel caso interessa meno tenere un libro allineato, e più ripartire in un tempo prevedibile dopo una presa incompleta. I fogli possono avere rigidità diversa o aderire tra loro. Una prova utile conterebbe le prese doppie separatamente dalle cadute e dai danni in superficie. I casi possono richiedere modifiche diverse al fissaggio o alla pinza, anche se una sola metrica li riporta tutti come prese fallite.
- Scegli i materiali e definisci il successo. Comincia con materiali sostituibili e raggruppa i campioni per spessore, finitura superficiale e rigidità. Per una pagina, conta un successo quando esattamente un foglio arriva sul lato voluto e il libro resta entro la tolleranza di posizione concordata. Scatta una foto dopo il rilascio per verificare l’esito in seguito.
- Misura prima di toccare il materiale. Esegui con il braccio i movimenti rilevanti di gomito e polso in una configurazione di laboratorio protetta. Registra la posa comandata e quella misurata lungo il percorso, soprattutto vicino all’avvicinamento, alla presa e al rilascio. Ripeti con lo stesso carico utile e le velocità autorizzate così da confrontare eventuali variazioni di beccheggio e imbardata tra le prove.
- Cambia una condizione per volta. Mantieni fissi il fissaggio, la posizione del foglio e la sequenza di movimento quando confronti controller o hardware. Varia poi posizione iniziale o tipo di foglio per capire quali esiti dipendono dall’allestimento. Ripeti l’avvicinamento da entrambe le direzioni, se l’apparecchiatura lo permette, per rilevare errori che dipendono dal verso.
- Registra gli esiti per categoria insieme al tempo di ciclo. Conta i trasferimenti riusciti di un solo foglio, le prese doppie, le cadute, i danni visibili e gli interventi. Registra il momento del primo errore nella presa e se la macchina è riuscita a recuperare. Indica il numero di prove insieme alle percentuali per interpretare alla giusta scala una prova pilota e una sessione più lunga.
- Ripeti dopo l’uso e la manutenzione. Confronta i risultati dopo il numero di cicli concordato e dopo l’ispezione o la manutenzione della trasmissione. Controlla le stesse pose e gli stessi campioni prima di cambiare la calibrazione. Cerca variazioni nella traiettoria dell’utensile e negli esiti sui fogli insieme ai cambiamenti di tensione o usura osservati nella manutenzione.
Usa un miglioramento nella traiettoria dell’organo terminale come motivo per esaminare il trasferimento. Una regolazione potrebbe ridurre la rotazione involontaria del polso anche se il foglio continua a impigliarsi nel supporto. Al contrario, cambiare il modo di tenere il libro può migliorare i trasferimenti lasciando identiche le impostazioni del braccio. Registrare insieme la traiettoria e l’esito sul foglio aiuta a capire se il miglioramento viene dal fissaggio, dalla pinza o dal controller.
Il motivo migliore per guardare da vicino una pagina voltata è capire quante parti della macchina debbano coordinarsi prima che la pagina resti distesa. LYNX-10 dà ai ricercatori un esempio fisico di quel coordinamento, con misure del polso, della punta e della pinza. Nel prossimo esperimento segnerei l’istante in cui il foglio si solleva e quello in cui si posa. È tra questi due punti che le modifiche al percorso dei cavi o al controllo devono dimostrare il proprio valore.
Fonti
- Zhu e colleghi, Scientific Reports, articolo accettato pubblicato per la prima volta il 13 novembre 2026
- PDF del manoscritto accettato dell’editore, con esperimenti e fotografie della figura 9
- Licenza Creative Commons Attribuzione-NonCommerciale-NonOpereDerivate 4.0 citata nell’articolo
- Lynch e Park, Modern Robotics, cinematica delle velocità e statica
- Lynch e Park, Modern Robotics, dinamica dei manipolatori
Per riunire video di prova, note di osservazione e decisioni di progetto in una raccolta consultabile, crea un account Telli.sh.