Comment LYNX-10 a tourné une page avec un poignet actionné par câbles
Un robot de recherche à 10 degrés de liberté a tourné une page en coordonnant deux doigts, son poignet et son bras. L’expérience éclaire le cheminement des câbles, la précision et la fiabilité de la prise.
Face à un livre ouvert, un robot doit faire deux gestes au même endroit. Un doigt maintient la page pendant que l’autre soulève un seul coin. Une fois la feuille dégagée, la pince doit la faire passer au-dessus de la reliure sans entraîner le livre. Lors d’une démonstration de recherche, le bras LYNX-10 a réalisé cette séquence avec des moteurs placés près de sa base et des câbles qui transmettent le mouvement vers le poignet et la pince.
Le 13 novembre 2026, Scientific Reports a publié la version acceptée et évaluée par les pairs de l’article sur LYNX-10, avant la version finale révisée. Une équipe de l’Université technologique de Nanyang et de Procter & Gamble a construit un prototype doté d’un bras à six degrés de liberté et d’une pince à quatre degrés de liberté. Son expérience met en évidence un problème mécanique. Le mouvement d’une articulation peut changer la longueur du trajet du câble qui en commande une autre. Au bord d’une page, le mouvement qui en résulte au poignet peut déplacer un doigt pourtant correctement placé. Article de Scientific Reports et historique de publication
L’article présente une démonstration de passage de page ainsi que des mesures de répétabilité de position, de charge admissible et de force de pincement. Chaque mesure répond à une question différente. Le passage de page montre ce que permet la conception mécanique. Il reste à déterminer de quelles données une équipe aurait besoin avant d’utiliser la même approche toute la journée sur des matériaux délicats.
Déplacer les moteurs réduit la masse que le poignet doit déplacer
Un moteur fixé près de la pince se déplace avec elle lorsque le bras pivote. En rapprochant l’actionneur de la base et en reliant l’articulation par câble, on peut maintenir une plus grande part de sa masse à distance de l’extrémité. La distance compte, car une masse plus éloignée augmente davantage l’inertie qu’une articulation en rotation doit vaincre. Le bénéfice réel dépend de l’ensemble mobile, de sa posture, de la tâche et de la transmission qui remplace le moteur local. Chapitre 8 de Modern Robotics sur la dynamique
LYNX-10 combine un système de levage vertical et un étage de positionnement SCARA avec un poignet qui tourne autour de trois axes. Dans une architecture SCARA, des articulations rotatives placent l’outil dans un plan. Sur ce prototype, l’étage de levage règle la hauteur, l’étage de positionnement place le poignet au-dessus de la zone de travail et le poignet oriente les doigts avant le contact. Les quatre degrés de liberté de la pince permettent au pouce et à l’index de se déplacer séparément, de sorte que l’un puisse maintenir la feuille pendant que l’autre la déplace. Manuscrit accepté, conception du mécanisme et démonstration de manipulation
Voyons ce que cette répartition change au coin d’une page. Le bras doit placer le poignet au-dessus d’un bord qui peut déjà se recourber. Le poignet doit orienter le bout des doigts pour que le premier contact soit assez léger pour laisser la page en place. Les doigts doivent ensuite pouvoir bouger l’un par rapport à l’autre tout en tenant le même bord. Un poignet mobile plus léger présente un intérêt pour ce travail coordonné. L’article établit séparément avec quelle répétabilité on peut positionner le prototype et quelle charge il accepte. Mesurer le gain de vitesse ou d’énergie demanderait une comparaison contrôlée avec un poignet plus lourd.
Un mouvement du coude peut modifier la longueur du trajet d’un câble du poignet
Imaginez un câble qui franchit une charnière. S’il passe à l’extérieur du coude, le pliage de la charnière peut allonger son trajet. Un cheminement plus proche de l’axe de rotation peut limiter cette variation. Sur un robot, le câble continue jusqu’à une autre articulation. Une faible variation en amont peut donc déplacer le poignet alors que l’angle demandé reste fixe. En mécanique, on appelle cela un couplage.
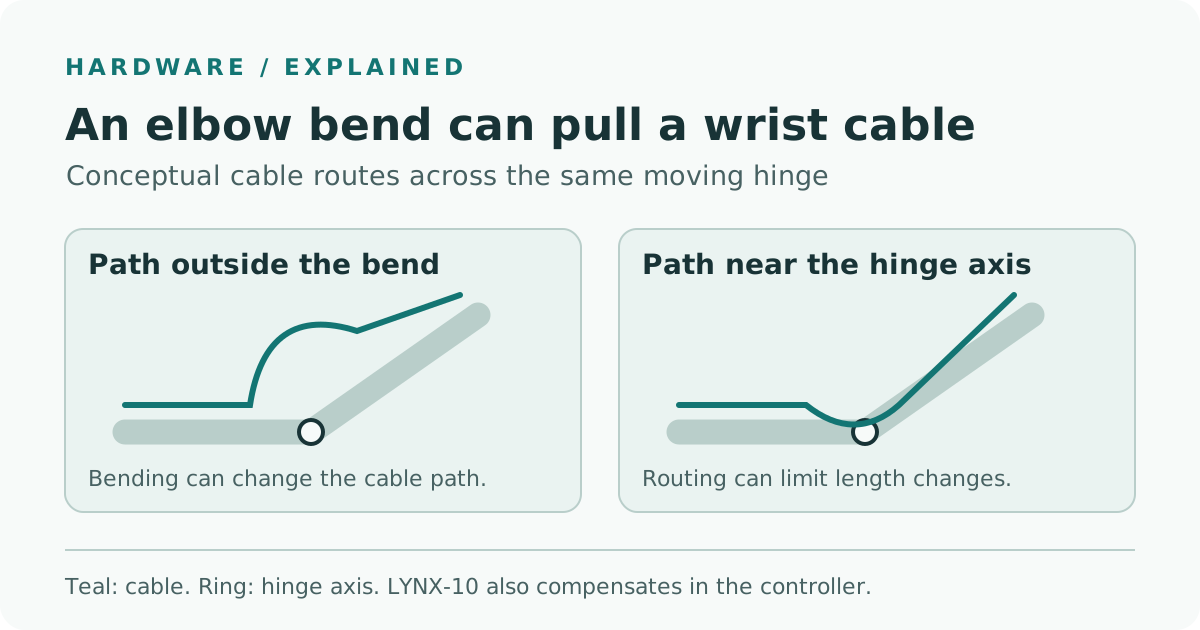
Schéma original du cheminement des câbles et du couplage en amont. Les trajets indiqués illustrent le principe.
L’équipe de LYNX-10 a traité ce couplage à deux niveaux. Un mécanisme de guidage au coude réduit l’interaction mécanique. Le contrôleur s’appuie ensuite sur un modèle géométrique pour estimer les variations de longueur restantes pendant le mouvement et ajuster les commandes. D’après les auteurs, cette compensation a nettement réduit le lacet involontaire du poignet quand le coude tourne, ainsi que le tangage involontaire lors d’une rotation combinée du coude et du poignet en lacet. Le lacet est ici une rotation de gauche à droite. Le tangage est une inclinaison vers le haut ou le bas. Manuscrit accepté, mécanisme de couplage et expériences
Les auteurs décrivent la compensation comme quasi statique. Pour appliquer cette correction, le modèle calcule comment les changements de position des articulations redistribuent la longueur de câble. Des mouvements plus rapides, des changements de prétension des câbles ou des charges différentes peuvent produire des effets qu’une estimation géométrique modélise moins bien. Lors d’un nouvel essai, il est donc utile de noter la vitesse, le sens du déplacement et l’état de la transmission. Un robot peut arriver à la bonne posture après stabilisation et passer par une posture intermédiaire qui frotte le papier.
Le matériel a ici un effet direct sur la robotique d’IA. Une politique de commande peut demander un angle de poignet ou une position d’outil et le contrôleur de bas niveau doit transformer cette demande en mouvement. Les auteurs de LYNX-10 ont évalué le guidage mécanique, la compensation par modèle et une séquence de manipulation coordonnée. L’évaluation d’une politique apprise demanderait également de vérifier comment le robot choisit ou adapte la séquence quand l’objet ou sa position change. Le mouvement des articulations et les contacts influencent tous deux les données que cette politique devrait traiter. Article de Scientific Reports · Modern Robotics sur le mouvement des articulations et les forces à l’outil
Les doigts, le poignet et le bras interviennent chacun à leur tour dans le mouvement
La figure 9 du manuscrit accepté présente un cycle complet. L’index stabilise la page pendant que le pouce soulève un coin. Les deux doigts pincent ensuite le bord relevé. Le bras et le poignet coordonnent le passage de l’autre côté du livre. La pince dépose alors la feuille, s’ouvre et revient au point de départ. Ces mouvements distincts permettent de changer quel élément soutient la feuille à chaque étape. Figure 9 du manuscrit accepté et sa description
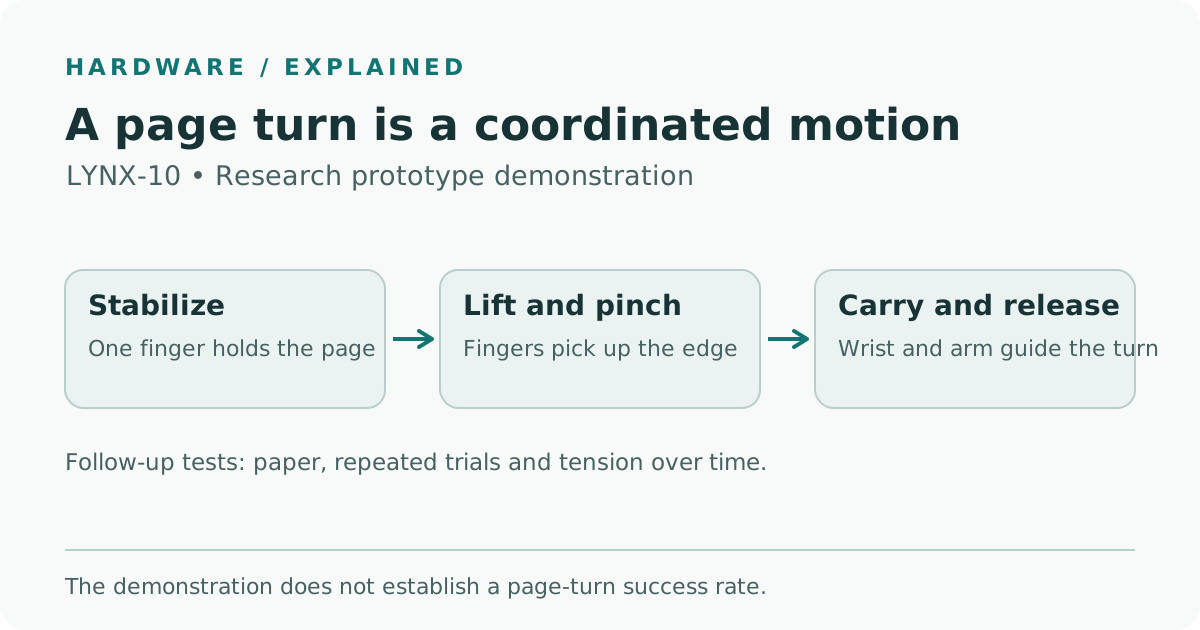
Schéma original des rôles des doigts, du poignet et du bras pour tourner une page. Le manuscrit accepté contient des photographies de la démonstration.
La difficulté change une fois le coin saisi. Au départ, le bout des doigts doit séparer une feuille de la pile sans saisir la pile elle-même. Pendant le passage, le papier se courbe et la tangente au point de contact évolue. Le poignet peut suivre cette variation pendant que le bras fournit l’amplitude nécessaire. À la fin, la pince libère la feuille en s’ouvrant, mais retirer le bras sous un mauvais angle peut encore la tirer ou la soulever.
Regardez ce qui arrive à la feuille entre deux images. Un robot peut exécuter le mouvement général du bras et manquer quand même la tâche s’il prend deux pages ou perd le bord avant d’atteindre l’autre côté. Consigner ces résultats permettrait de déterminer s’il faut modifier le soulèvement du coin, le trajet de la pince ou le moment où elle s’ouvre. L’article montre grâce au cycle terminé les mouvements de manipulation disponibles. Pour établir un taux de réussite sur une seule page, il faudrait répéter les tentatives avec un critère de réussite explicite.
Les 0,4 mm mesurent la répétabilité à trois positions d’essai
Les auteurs font état d’une répétabilité de position de l’effecteur inférieure à 0,4 mm lorsque le calcul est fait séparément pour chaque coordonnée mesurée, sur la base de trois écarts types à trois positions d’essai. L’effecteur est l’outil situé à l’extrémité du bras. La répétabilité décrit à quel point les positions atteintes se regroupent d’un passage à l’autre. Un robot peut revenir systématiquement à un point décalé par rapport à sa cible. Mesurer ce décalage répond à une autre question, celle de l’exactitude absolue du positionnement. Manuscrit accepté, essai de répétabilité
L’article indique aussi que l’ensemble de 6 kg a supporté jusqu’à 6 kg de charge utile pendant l’essai. Les amplitudes utilisables de l’épaule et du coude se réduisaient avec la charge. Séparément, la pince a produit une force de pincement moyenne maintenue d’environ 30 N sur cinq mesures. Ce résultat décrit la pince dans l’essai. La force qu’une feuille peut supporter dépend du matériau et du contact. Pour saisir du papier fin, il faut aussi connaître la finesse du contrôle à faible force et sa stabilité après plusieurs cycles. Résumé de Scientific Reports et manuscrit accepté
| Résultat annoncé | Ce qu’il mesure | Ce qu’une évaluation de déploiement pourrait ajouter |
|---|---|---|
| Moins de 0,4 mm à trois positions, par coordonnée à 3σ | Dispersion des positions répétées de l’effecteur dans la configuration d’essai | Erreur absolue de posture et erreur de trajectoire à la charge et à la vitesse prévues |
| Jusqu’à 6 kg de charge utile avec un ensemble de 6 kg | Charge supportée dans les amplitudes testées | Portée, vitesse et cycle de service sous cette charge dans la configuration réelle |
| Environ 30 N de force moyenne de pincement maintenue sur cinq mesures | Force soutenue pendant l’essai de la pince | Maîtrise des faibles forces, glissement et seuils d’endommagement du matériau ciblé |
| Un cycle de passage de page démontré | Coordination des doigts, du poignet et du bras sur du papier fin | Réussite répétée à une seule feuille, durée du cycle, dommages et reprise |
L’équipe de recherche a mené ces essais sur son prototype. Garder les conditions de mesure visibles rend l’article plus utile pour discuter de conception. Si la tâche consiste à soulever une charge plus lourde à portée courte, les données sur la charge et le mouvement donnent un point de départ. S’il s’agit de saisir une page sans laisser de marque, la répétabilité, le comportement au contact et le taux de réussite sur de nombreux essais comptent davantage que la plus grande force de pincement que la main peut maintenir.
Un essai complémentaire peut montrer quel geste doit être amélioré
Imaginons des archives qui veulent faire défiler un volume relié sous une caméra fixe. Leur objectif est de faire passer proprement une seule page en gardant le livre aligné pour la prise de vue suivante. Un petit pli sur le bord peut compter et saisir deux pages ensemble peut laisser une lacune dans le relevé. L’article sur LYNX-10 offre une séquence dont l’équipe peut s’inspirer. Elle devrait évaluer ses propres matériaux, supports de livres et règles de manipulation avant d’essayer ce mouvement sur des documents précieux.
Un laboratoire d’emballage pourrait faire un essai comparable avec de minces feuilles intercalaires. L’équipe se souciera peut-être moins de l’alignement d’un livre que d’une reprise rapide et prévisible après une prise incomplète. Les feuilles peuvent varier en rigidité ou adhérer entre elles. Un bon essai compterait séparément les doubles prises, les chutes et les dommages de surface. Ces cas peuvent appeler des changements de support ou de pince différents, même s’ils se retrouvent tous dans un indicateur global d’échec.
- Choisissez les matériaux et définissez la réussite. Commencez par du matériel remplaçable, puis regroupez les échantillons par épaisseur, finition et rigidité. Pour une page, comptez une réussite quand une seule feuille arrive du côté prévu et que le livre reste dans la tolérance de position convenue. Prenez une photo après le lâcher pour pouvoir contrôler le résultat plus tard.
- Mesurez avant que le bras touche le matériau. Faites exécuter au bras les mouvements de coude et de poignet concernés dans un espace de laboratoire protégé. Consignez les postures commandées et mesurées le long du trajet, notamment à l’approche, à la saisie et au lâcher. Répétez avec la même charge et les mêmes vitesses autorisées pour pouvoir comparer les variations de tangage et de lacet entre les essais.
- Changez une seule condition à la fois. Gardez le support, la position de la feuille et la séquence identiques pour comparer différentes commandes ou pièces de matériel. Faites ensuite varier la position initiale ou le type de feuille pour voir quels résultats dépendent de la configuration. Répétez les approches dans les deux sens lorsque l’installation le permet pour détecter une erreur liée au sens du mouvement.
- Notez les résultats par catégorie et la durée du cycle. Comptez les transferts réussis d’une seule feuille, les doubles prises, les chutes, les dommages visibles et les interventions. Consignez à quel moment la prise a échoué et si la machine a pu reprendre. Donnez le nombre d’essais avec chaque pourcentage pour distinguer un premier essai d’une série plus longue.
- Répétez après utilisation et après maintenance. Comparez les résultats aux nombres de cycles convenus et après inspection ou entretien de la transmission. Vérifiez les mêmes postures et échantillons avant de modifier l’étalonnage. Examinez l’évolution du trajet de l’outil et de l’état des feuilles en parallèle de toute variation de tension ou d’usure relevée pendant l’entretien.
Une meilleure trajectoire de l’effecteur invite à regarder le transfert de plus près. Un réglage peut réduire la rotation involontaire du poignet même si la feuille accroche encore le support. À l’inverse, modifier le maintien du livre peut améliorer le transfert avec les mêmes réglages du bras. Consigner à la fois la trajectoire et le résultat sur la feuille aide à localiser l’amélioration, qu’elle vienne du support, de la pince ou du contrôleur.
Ce qu’il faut observer dans une page tournée, c’est le nombre de pièces qui doivent travailler ensemble avant qu’elle repose à plat. LYNX-10 donne aux chercheurs un exemple concret de cette coordination, avec des mesures du poignet, de l’effecteur et de la pince. Au prochain essai, je noterais le moment où la feuille se soulève et celui où elle se repose. C’est entre ces deux points que les changements de guidage des câbles ou de commande doivent faire leurs preuves.
Sources
- Zhu et ses collègues dans Scientific Reports, article accepté publié pour la première fois le 13 novembre 2026
- PDF du manuscrit accepté chez l’éditeur, avec les expériences et les photographies de la figure 9
- Licence Creative Commons Attribution, Pas d’utilisation commerciale, Pas de modification 4.0, citée dans l’article
- Lynch et Park, Modern Robotics, cinématique des vitesses et statique
- Lynch et Park, Modern Robotics, dynamique des manipulateurs
Pour retrouver au même endroit les vidéos d’essai, les notes d’observation et les décisions de conception, créez un compte Telli.sh.