Cómo LYNX-10 pasó la página de un libro con una muñeca accionada por cables
Un robot de investigación con 10 grados de libertad pasó una página coordinando dos dedos, la muñeca y el brazo. Esto es lo que el experimento revela sobre el recorrido de los cables, la precisión y la fiabilidad del agarre.
Un libro abierto plantea al robot dos tareas en el mismo sitio. Un dedo tiene que sujetar la página mientras el otro levanta una sola esquina. Una vez separada la hoja, la pinza debe llevarla al otro lado del lomo sin arrastrar el libro. En una demostración de laboratorio, el brazo LYNX-10 completó esa secuencia con los motores situados más cerca de la base y cables que transmitían el movimiento a la muñeca y a la pinza.
El 13 de noviembre de 2026, Scientific Reports publicó la versión aceptada y revisada por pares del artículo sobre LYNX-10 antes de editar la versión definitiva. El equipo de la Universidad Tecnológica de Nanyang y Procter & Gamble construyó un prototipo con un brazo de seis grados de libertad y una pinza de cuatro. Su experimento pone de manifiesto un problema mecánico. Al moverse una articulación, puede variar la longitud del recorrido de un cable que controla otra. En el borde de una página, el movimiento resultante de la muñeca puede desplazar incluso la punta de un dedo bien colocada. Artículo e historial de publicación en Scientific Reports
Además de mostrar cómo el robot pasa una página, el artículo presenta mediciones de repetibilidad de posición, capacidad de carga y fuerza de pinzado. Cada medición responde a una pregunta distinta. La demostración permite ver qué hizo posible el diseño mecánico y plantear qué pruebas harían falta para confiar en el mismo sistema al manipular materiales delicados durante toda una jornada.
La posición de los motores cambia la masa que mueve la muñeca
Un motor montado cerca de la pinza se desplaza con ella cuando gira el brazo. Al colocar el actuador más cerca de la base y conectarlo a la articulación con un cable, buena parte de su masa queda más lejos del extremo del brazo. La distancia importa porque una masa más alejada del eje tiene mayor efecto sobre la inercia que debe vencer una articulación al girar. La ventaja real depende del conjunto que se mueve, de su pose, de la tarea y de la transmisión que sustituye al motor montado junto a la articulación. Modern Robotics, dinámica, capítulo 8
LYNX-10 combina un mecanismo de elevación vertical, una etapa de posicionamiento SCARA y una muñeca que gira sobre tres ejes. SCARA es una configuración habitual de brazo en la que unas articulaciones giratorias sitúan la herramienta en un plano. En este prototipo, el mecanismo de elevación ajusta la altura, la etapa de posicionamiento coloca la muñeca sobre la pieza y la muñeca orienta los dedos para el contacto. Los cuatro grados de libertad de la pinza permiten mover por separado el pulgar y el índice, de modo que uno pueda sostener la hoja mientras el otro la desplaza. Manuscrito aceptado, diseño del mecanismo y demostración de manipulación
En la esquina de una página se aprecia el efecto de este reparto. El brazo tiene que colocar la muñeca sobre un borde que quizá ya esté curvado hacia arriba. La muñeca debe orientar las puntas de los dedos para que el primer contacto sea lo bastante suave como para que la página no se desplace. Luego los dedos necesitan espacio para cambiar de posición entre sí mientras sujetan el mismo borde. Una muñeca con menos masa en movimiento resulta atractiva para una tarea que exige esta coordinación. El artículo presenta mediciones específicas sobre el posicionamiento del prototipo y la carga que soporta. Para cuantificar la velocidad de la tarea o el ahorro de energía haría falta una comparación controlada con una muñeca más pesada.
El movimiento del codo puede cambiar el recorrido de un cable de la muñeca
Imaginemos un cable que pasa por una bisagra. Si rodea la parte exterior de la curva, al flexionar la bisagra puede aumentar la longitud del recorrido que debe seguir. Un recorrido más cercano al eje de giro puede limitar esa variación. En un robot, el cable continúa hasta otra articulación. Por eso, una pequeña variación al principio del recorrido puede mover la muñeca aunque el ángulo deseado se mantenga fijo. En ingeniería, esta interacción se llama acoplamiento.
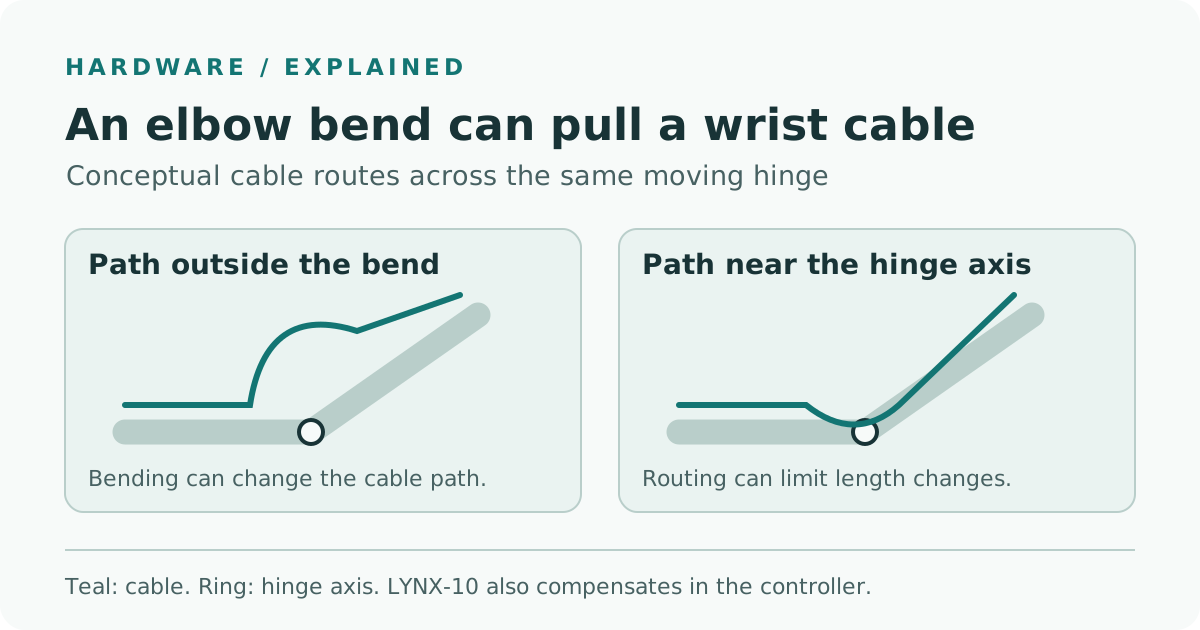
Diagrama conceptual original del recorrido de los cables y del acoplamiento que se origina en una articulación anterior. Los recorridos señalados ilustran el principio.
El equipo de LYNX-10 abordó el acoplamiento en dos puntos. Un mecanismo de guiado en el codo redujo la interacción por medios mecánicos. Después, el controlador usó un modelo geométrico para estimar las variaciones de longitud que persistían al mover las articulaciones y ajustar las órdenes en consecuencia. Los autores indican que, al aplicar la compensación, se redujeron considerablemente el giro involuntario de la muñeca durante la rotación del codo y la inclinación involuntaria al combinar el movimiento del codo con el giro lateral de la muñeca. Aquí, el giro lateral se denomina guiñada y la inclinación hacia arriba o hacia abajo se denomina cabeceo. Manuscrito aceptado, mecanismo de acoplamiento y experimentos
Los autores describen la compensación como cuasiestática. Para aplicar la corrección, el modelo calcula cómo el cambio de posición de las articulaciones redistribuye la longitud del cable. Un movimiento más rápido, un cambio en la tensión inicial del cable o una carga distinta podrían producir efectos que una estimación geométrica refleje con menor fidelidad. Por eso conviene registrar la velocidad, el sentido del movimiento y el estado de la transmisión al repetir una prueba. Un robot puede llegar a la pose correcta una vez estabilizado y, durante el recorrido, pasar por una posición en la que roce el papel.
Aquí también se ve por qué la mecánica importa en la robótica con IA. Una política de control puede pedir un ángulo de muñeca o una posición de la herramienta, y el controlador de bajo nivel tiene que convertir esa orden en movimiento. Los autores de LYNX-10 evaluaron el guiado mecánico de los cables, la compensación basada en un modelo y una secuencia coordinada de manipulación. Para evaluar una política aprendida habría que comprobar además cómo el robot elige o adapta la secuencia cuando cambia el objeto o su posición. Tanto el movimiento de las articulaciones como el contacto condicionan las entradas con las que tendría que trabajar esa política. Artículo en Scientific Reports · Modern Robotics sobre el movimiento de las articulaciones y las fuerzas en la herramienta
Los dedos, la muñeca y el brazo cumplen funciones distintas al pasar la página
La figura 9 del manuscrito aceptado muestra un ciclo completo. El índice estabiliza la página mientras el pulgar levanta una esquina. Los dos dedos sujetan entre sí el borde levantado. El brazo y la muñeca coordinan el traslado al otro lado del libro. Después, la pinza deposita la hoja, se abre y vuelve a la posición inicial. Al moverse por separado, los componentes de la pinza pueden repartirse el apoyo de la hoja a lo largo de la secuencia. Manuscrito aceptado, figura 9 y su descripción
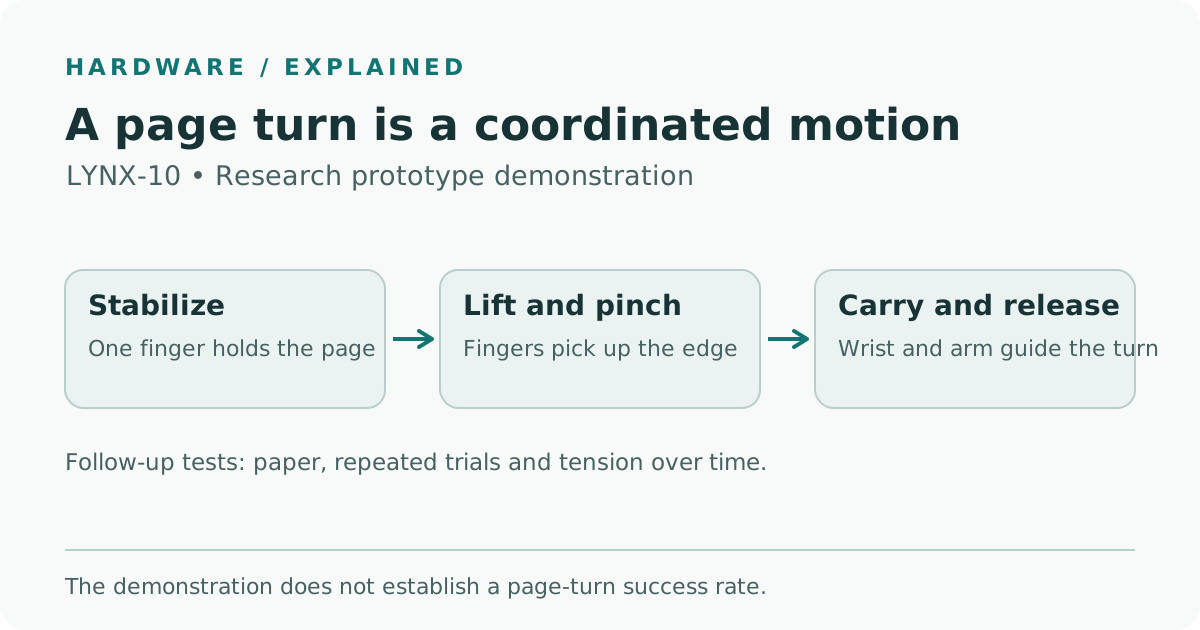
Diagrama original que muestra el papel de los dedos, la muñeca y el brazo al pasar una página. El manuscrito aceptado contiene fotografías de la demostración.
La dificultad cambia cuando la esquina ya está entre los dedos. Al principio, las puntas deben separar una sola hoja sin agarrar el resto. Durante el traslado, el papel se curva y cambia la tangente en el borde de contacto. La muñeca puede seguir ese cambio mientras el brazo proporciona el alcance necesario. Al final, la pinza se abre y suelta el papel. Si el brazo se retira con un ángulo inadecuado, todavía puede arrastrarlo o levantarlo.
Entre una imagen y la siguiente conviene fijarse en la hoja. El robot puede hacer todo el movimiento principal del brazo y aun así fallar si agarra dos páginas o pierde el borde antes de llegar al otro lado. Registrar esos resultados ayudaría a decidir si conviene modificar el gesto con el que se levanta la esquina, la trayectoria de la pinza o el momento de soltar el papel. Los autores usan el ciclo completado para mostrar los movimientos de manipulación que puede ejecutar el prototipo. Calcular la tasa de éxito al pasar una sola página exigiría una serie de intentos con un criterio de éxito claro.
La cifra de 0,4 mm describe la repetibilidad en tres posiciones de ensayo
Los autores indican que la repetibilidad de posición del efector final fue inferior a 0,4 mm al calcularla por separado para cada coordenada medida, con un criterio de tres desviaciones estándar en tres posiciones de ensayo. El efector final es la herramienta situada en el extremo del brazo. La repetibilidad indica cuánto se agrupan las posiciones alcanzadas en sucesivas repeticiones. Un robot puede llegar una y otra vez a un punto desplazado con respecto al objetivo. Medir ese desplazamiento respondería a otra pregunta, la de la exactitud absoluta del posicionamiento. Manuscrito aceptado, experimento de repetibilidad
El artículo indica también que el conjunto, con una masa de 6 kg, manejó hasta 6 kg de carga útil en el ensayo. Los rangos de movimiento utilizables del hombro y del codo se redujeron al aumentar la carga. En otra prueba, la pinza generó una fuerza sostenida media de unos 30 N en cinco mediciones. Ese valor caracteriza a la pinza en las condiciones del ensayo. La cantidad de fuerza que soporta una hoja depende del material y del contacto. Para recoger papel fino también hace falta saber con qué precisión puede regularse un contacto más suave y si el control se mantiene durante varios ciclos. Resumen y manuscrito aceptado en Scientific Reports
| Resultado comunicado | Qué mide | Qué podría añadir una evaluación para su uso real |
|---|---|---|
| Menos de 0,4 mm en tres posiciones, por coordenada y con un criterio de 3σ | Dispersión de las posiciones finales repetidas en las condiciones del ensayo | Error absoluto de pose y error de trayectoria con la carga y la velocidad previstas |
| Hasta 6 kg de carga útil con un conjunto de 6 kg | Carga manejada dentro de los rangos de movimiento ensayados | Alcance, velocidad y ciclo de trabajo con esa carga en la instalación prevista |
| Unos 30 N de fuerza media sostenida de pinzado en cinco mediciones | Fuerza sostenida durante el ensayo de la pinza | Control a baja fuerza, deslizamiento y umbrales de daño en el material de destino |
| Un ciclo demostrado de paso de página | Coordinación de dedos, muñeca y brazo con papel fino | Éxito repetido al pasar una sola página, tiempo de ciclo, daños y recuperación tras fallos |
El equipo de investigación realizó las pruebas con su prototipo. Tener presentes las condiciones de medida facilita el uso del artículo al decidir un diseño. Si la tarea consiste en levantar más peso a poca distancia, los datos de carga y movimiento son un punto de partida. Si consiste en recoger una sola página sin dejar marcas, pesan más la repetibilidad, el comportamiento en el contacto y los resultados en muchos intentos que la máxima fuerza que puede sostener la pinza.
Una prueba posterior puede mostrar qué parte del movimiento conviene mejorar
Imaginemos un archivo que quiere ir pasando las páginas de un volumen encuadernado bajo una cámara fija. El objetivo es pasar limpiamente una sola página y mantener el libro alineado para la siguiente captura. Un pequeño doblez en el borde puede importar, y pasar dos páginas juntas puede dejar un hueco en el registro. El artículo de LYNX-10 ofrece a ese equipo una secuencia que puede estudiar. Antes de probarla con documentos valiosos, el archivo tendría que evaluar sus propios materiales, los soportes de los libros y las normas de manipulación.
Un laboratorio de embalaje podría hacer una prueba similar con separadores finos. Para este equipo quizá importe más reanudar la operación en un tiempo previsible tras una recogida incompleta que mantener alineado un libro. Las hojas pueden tener distinta rigidez o adherirse entre sí. En un ensayo convendría contar por separado las recogidas dobles, las caídas y los daños superficiales. Cada caso puede requerir cambios distintos en el soporte o en la pinza, aunque una sola métrica los agrupe todos como fallos de recogida.
- Elegir los materiales y definir qué cuenta como éxito. Empezar con material reemplazable y agrupar las muestras por grosor, acabado superficial y rigidez. En el caso de una página, contar un acierto cuando una sola hoja queda del lado previsto y el libro se mantiene dentro de la tolerancia de posición acordada. Tomar una foto después de soltar la hoja para poder revisar el resultado.
- Medir antes de tocar el material. Hacer que el brazo ejecute los movimientos pertinentes de codo y muñeca en un entorno de laboratorio con resguardos. Registrar la pose ordenada y la medida en el recorrido, sobre todo al acercarse, recoger y soltar. Repetir con la misma carga útil y las velocidades autorizadas para poder comparar las variaciones de cabeceo y guiñada entre ensayos.
- Cambiar una sola condición cada vez. Mantener fijos el soporte, la posición de la hoja y la secuencia de movimientos al comparar controles o componentes mecánicos. Después, variar la posición inicial o el tipo de hoja para ver qué resultados dependen de la configuración. Repetir las aproximaciones en ambos sentidos donde lo permita el equipo para detectar errores que dependan del sentido del movimiento.
- Registrar los resultados por tipo junto con el tiempo de ciclo. Contar los traslados completos de una sola hoja, las recogidas dobles, las caídas, los daños visibles y las intervenciones. Anotar en qué momento falló por primera vez la recogida y si la máquina se recuperó. Indicar el número de intentos junto con los porcentajes para interpretar en su justa medida tanto un piloto inicial como una prueba más larga.
- Repetir tras el uso y el mantenimiento. Comparar los registros después de los números de ciclos acordados y tras inspeccionar o revisar la transmisión. Comprobar las mismas poses y muestras antes de tocar la calibración. Buscar cambios en la trayectoria de la herramienta y en el resultado de cada traslado, junto con las variaciones de tensión o desgaste observadas durante el mantenimiento.
Una mejora en la trayectoria medida en el extremo del brazo invita a examinar el traslado de la hoja. Un ajuste puede reducir la rotación involuntaria de la muñeca y aun así dejar que la hoja se enganche en el soporte. Cambiar la sujeción del libro también podría mejorar el traslado con los mismos ajustes del brazo. Registrar juntos la trayectoria y el resultado de la hoja ayuda a localizar la mejora en el soporte, la pinza o el controlador.
Al observar de cerca cómo se pasa una página se ve cuántas partes de la máquina tienen que coordinarse para que la hoja quede plana. LYNX-10 ofrece a los investigadores un ejemplo físico de esa coordinación, con mediciones de la muñeca, el extremo del brazo y la pinza. En el siguiente experimento marcaría el instante en que se levanta la hoja y aquel en que se asienta. El recorrido entre ambos es donde cualquier cambio en el guiado de los cables o en el control tendría que demostrar su valor.
Fuentes
- Zhu y colaboradores, Scientific Reports, artículo aceptado publicado por primera vez el 13 de noviembre de 2026
- PDF del manuscrito aceptado publicado por la editorial, con los experimentos y las fotografías de la figura 9
- Licencia Creative Commons Atribución-NoComercial-SinDerivadas 4.0 citada en el artículo
- Lynch y Park, Modern Robotics, cinemática de velocidades y estática
- Lynch y Park, Modern Robotics, dinámica de manipuladores
Para reunir vídeos de los ensayos, notas de observación y decisiones de diseño en un registro con búsqueda, crea una cuenta en Telli.sh.