LG pokazało CLOiD w fabryce. Co trzeba zrobić, żeby robot przeszedł na drugą linię?
LG i NVIDIA połączyły dane z fabryki, warianty syntetyczne, symulację i obliczenia na robocie. Sprawdź, które etapy da się wykorzystać na kolejnej linii.
Robot może się nauczyć przenosić część z jednej tacki na drugą. Co się stanie, gdy następna linia ma tackę o wyższych brzegach, inne oświetlenie stanowiska i krótszy cykl produkcyjny? Z drugiego końca hali ruch wygląda podobnie. Z bliska robot musi znaleźć element, sięgnąć po niego bez dotykania pojemnika i ułożyć go wystarczająco dokładnie do kolejnego etapu.
LG Electronics i NVIDIA opisały demonstrację robota CLOiD, która obejmowała manipulację i zadania produkcyjne w rzeczywistym środowisku fabrycznym. NVIDIA omówiła prace podczas AI Day Seoul 9 listopada 2026 roku czasu koreańskiego. Według opisu w procesie wykorzystano rzeczywiste dane, NVIDIA Cosmos do rozszerzania danych, Isaac GR00T do treningu, symulację do oceny oraz Jetson AGX Thor do obliczeń na robocie. Partnerzy opisali prace nad powtarzalnym procesem rozwoju i weryfikacji. Relacja NVIDIA Korea z wydarzenia · Relacja NVIDIA o współpracy z LG
To stawia konkretne pytanie o roboty uczące się z danych. Które etapy zespół może wykorzystać ponownie po zmianie stanowiska? Próba na drugiej linii powiedziałaby więcej niż udany przebieg na pierwszej. Pokazałaby, czy założenia dotyczące danych, symulacji i sterowania sprawdzają się w innym otoczeniu fizycznym.
Zacznij od tego, co naprawdę pokazano
LG przedstawiło CLOiD jako robota domowego podczas CES 2026. Styczniowe ogłoszenie opisywało m.in. prace domowe w inteligentnym domu. Listopadowa relacja dotyczy projektu przemysłowego z robotem o tej samej nazwie. Publiczne opisy pokazują dwa zastosowania platformy. Próba fabryczna ma własne części, harmonogramy, ograniczenia procesu i wymogi bezpieczeństwa, więc jej ocenę trzeba oprzeć na pracach produkcyjnych. Wprowadzenie CLOiD na CES 2026 przez LG · Relacja NVIDIA o współpracy z LG
Listopadowy opis potwierdza, że w ramach współpracy robot wykonywał manipulacje i zadania produkcyjne w środowisku fabrycznym. Publicznie nie podano liczby powtórzeń, rozkładu czasów cyklu ani częstotliwości interwencji operatora. Te trzy pytania pozostają otwarte przy ocenie, na ile da się przenieść demonstrację. Powtarzalny proces badawczy może być cenny na długo przed osiągnięciem niezawodności potrzebnej operatorowi na zwykłej zmianie.
Poniższe przykłady są hipotetyczne. Wyobraź sobie zakład, w którym robot ma pobrać element z pojemnika i umieścić go w uchwycie do kolejnego etapu. Za sukces uznaj właściwy element osadzony w prawidłowej orientacji, w zwykłym oknie czasowym, ze stanowiskiem gotowym do następnego cyklu. Udany chwyt nie wystarczy, jeśli człowiek co kilka prób musi poprawiać ułożenie.
W drugim przykładzie robot przenosi puste nośniki z miejsca przygotowania. Przedmiot może być większy, a wymagana dokładność odkładania mniejsza. To może być prostsza pierwsza próba przeniesienia, jeśli nośniki mają przewidywalne uchwyty i jasno oznaczone miejsce docelowe. Ustal, gdzie pozostaje zmienność. Może dotyczyć obrazu z kamery, zasięgu robota, uchwytu albo stanu następnego stanowiska.
Jeden cykl treningowy daje kilka szans na wykrycie błędu
Komunikat NVIDIA łączy pięć etapów. Zespół zbiera rzeczywiste obserwacje, rozszerza dane za pomocą Cosmos, trenuje model w GR00T, ocenia go w symulacji i używa Jetson AGX Thor do obliczeń na robocie. Materiały deweloperskie NVIDIA rozwijają ogólny proces, w tym wykorzystanie demonstracji do treningu polityki i symulacji do oceny przed wdrożeniem fizycznym. Opisują platformę referencyjną. Nie identyfikują dokładnej wersji modelu ani protokołu oceny użytego przez LG. Ogłoszenie współpracy NVIDIA · Proces deweloperski GR00T według NVIDIA
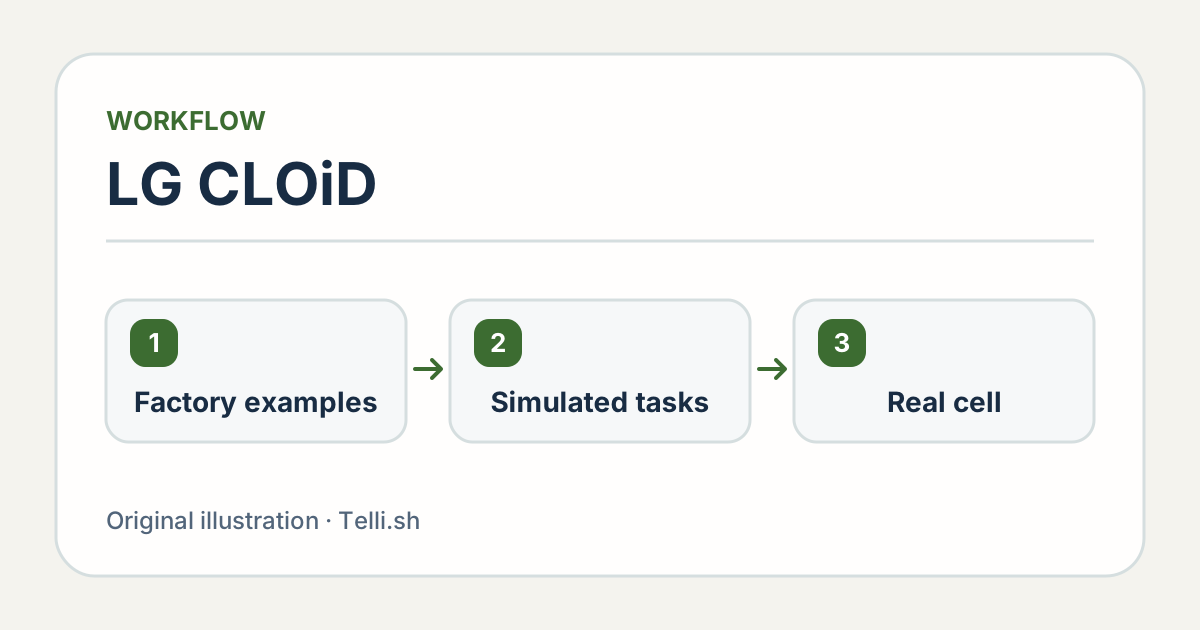
Przykłady rzeczywiste, testy w symulacji i próby fizyczne odpowiadają na różne pytania w cyklu treningowym robota. Ilustracja Telli.sh.
Zacznij od zebranych przykładów. Pokaz człowieka obsługującego część może ujawnić, gdzie można ją bezpiecznie chwycić, jak zmienia się jej orientacja i kiedy jest prawidłowo ułożona. Zbiór wyłącznie z wyśrodkowanymi, dobrze oświetlonymi elementami daje mniej wiedzy o trudnych przypadkach. Zapisz użyte tacki, kąty widzenia i warianty części, aby zespół mógł wybrać odmienne warunki do oceny.
Rozszerzanie danych pozwala wprowadzić kontrolowaną zmienność bez odtwarzania każdej sceny przez operatora. W hipotetycznej próbie można zmienić tło lub położenie zgodnej tacki w symulacji. To pomaga wykryć model zależny od stałego obrazu. Zmiana obrazu nie wykazuje, czy prawdziwy chwytak poradzi sobie z innym tarciem, masą lub wymiarami. Do oceny tych zmian potrzeba odpowiedniego modelu fizycznego i sprawdzenia na prawdziwym stanowisku.
Wyuczona polityka robota przypisuje działania do obserwacji i celu zadania. Trening może pomóc reagować na drobne różnice, które trudno wymienić w ręcznie pisanych regułach. Nadal potrzebne jest właściwe oprzyrządowanie. Uchwyty decydują, czy ułożenie jest wykonalne. Czujniki dostarczają danych o elemencie i stanowisku. Sterownik linii określa, czy rozpocząć kolejny etap. Wszystko to ma znaczenie, nawet gdy wyuczony ruch jest płynny.
Inna linia zmienia więcej niż obraz z kamery
Symulacja pozwala sprawdzić kombinacje, które długo przygotowuje się na hali. Zamodeluj konkretne warunki stanowiska i opisuj przypadki tak, żeby dało się wyjaśnić wynik. Łatwiej go użyć, gdy wiadomo, że pochodzi z przesuniętego pojemnika, częściowo zasłoniętego elementu albo spóźnionego sygnału. Wynik zbiorczy może ukryć błąd występujący codziennie. Materiały Isaac Sim opisują narzędzia do budowania scen opartych na fizyce i uwzględniania modeli robota, czujników i otoczenia. Dokumentacja NVIDIA Isaac Sim
Załóżmy, że druga linia ma prowadnicę obok uchwytu. Jeśli zmienia drogę podejścia, stary ruch może przebiegać za blisko przeszkody. Kamera nadal może poprawnie rozpoznać część, więc test klasyfikacji obrazu przeoczy problem. Próba musi uwzględniać ruch robota w zmienionej przestrzeni. Symulacja pozwala zawęzić warunki do sprawdzenia przed kontrolowaną próbą fizyczną.
Z kolei uchwyt może pozostać ten sam, ale druga linia może mieć bardziej odblaskowe opakowania. Niektóre przypadki udane w symulacji zawiodą, gdy prawdziwy czujnik się nasyci lub jasna powierzchnia zasłoni krawędź. Zachowaj małą grupę fizycznych przykładów poza zbiorem treningowym. Pomogą odróżnić opanowanie zadania od dostosowania do cech środowiska treningowego.
| Zmiana między liniami | Przydatne porównanie kontrolowane | Co potwierdzić fizycznie |
|---|---|---|
| Kształt lub wysokość tacki | Zasymuluj nową geometrię i drogi podejścia | Odstęp i niezawodny chwyt w zatwierdzonych warunkach |
| Oświetlenie lub powierzchnia opakowania | Zmień warunki rejestrowania lub symulowania obrazu | Rozpoznanie i ułożenie na fizycznym stanowisku |
| Czas zmiany lub przepustowość | Odtwórz zadanie przy oczekiwanych ograniczeniach czasu | Ukończone cykle i rozkład ich czasów |
| Brak lub złe ustawienie części | Sprawdź wykrywanie, bezpieczne zatrzymanie i przekazanie | Operator dostaje właściwy stan i może przywrócić pracę |
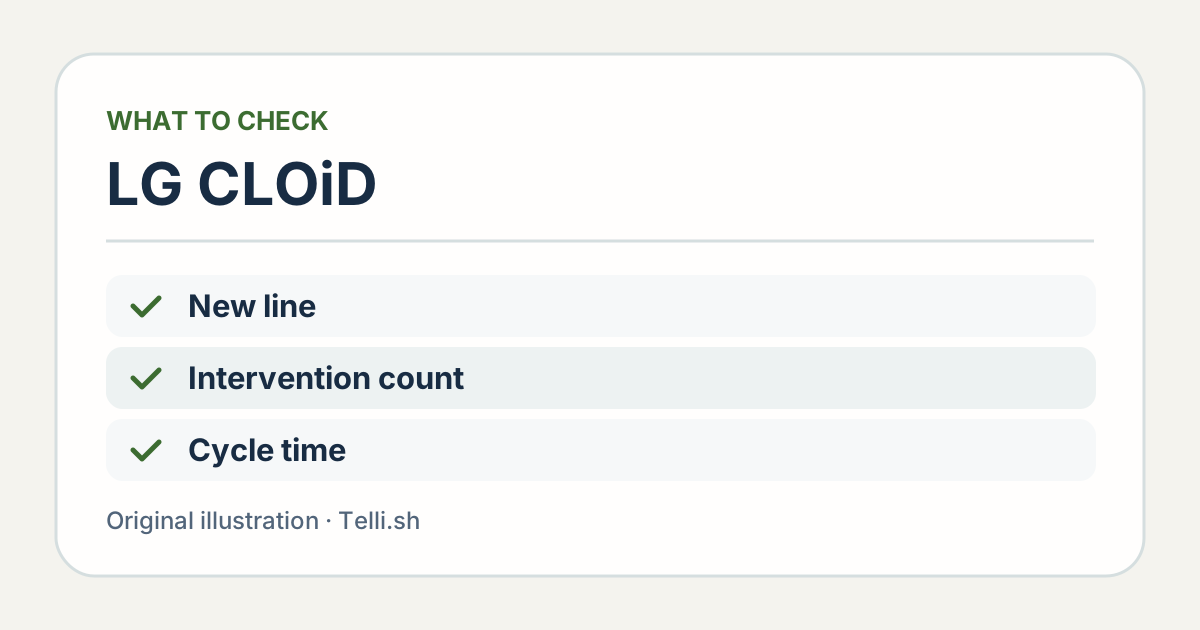
Zmieniaj po jednym warunku stanowiska, żeby przy nieudanym przeniesieniu zespół miał konkretny punkt do sprawdzenia. Ilustracja Telli.sh.
Zespół musi liczyć interwencje i czas przywrócenia pracy
Obliczenia na pokładzie pozwalają wykonywać część wnioskowania blisko robota. NVIDIA podaje, że Jetson AGX Thor był elementem opisanego procesu LG. Środowisko wykonawcze robota należy więc do oceny. Sprawdź zachowanie po zmianie zasobów obliczeniowych, częstotliwości kamery lub czasu sygnału stanowiska. Pojedynczy pokaz może wyglądać płynnie, choć zespół nie zbadał jeszcze najwolniejszych przebiegów przy powtórzeniach. Ogłoszenie współpracy NVIDIA
Raportuj poprawne i błędne ułożenia, interwencje oraz czas wraz z mianownikami lub oknami pomiaru. Jeśli próbę ukończono po przesunięciu pojemnika przez operatora, zapisz to. Jeśli robot prawidłowo się zatrzymał, bo część była poza dopuszczalnym położeniem, zapisz zatrzymanie i sposób wznowienia przez operatora. W scenariuszu awarii poprawne zatrzymanie może być oczekiwanym wynikiem.
Hipotetyczna linia pokazuje różnicę. Jedna konfiguracja może bez pomocy prawidłowo ułożyć 18 części na 20 i zatrzymać się przy dwóch trudnych. Druga może skończyć wszystkie 20, ale wymagać pięciu resetów lub poprawek operatora. Żaden wynik nie pochodzi z demonstracji CLOiD. Oba ilustrują, dlaczego decyzja wdrożeniowa wymaga znajomości wyniku i wysiłku potrzebnego do jego uzyskania.
Czas daje podobne rozróżnienie. Mediana mieszcząca się w limicie stanowiska wygląda zachęcająco, ale sporadyczny długi cykl może zablokować następny etap. Porównaj czas zwykłych przebiegów i pracy po usuwalnym zakłóceniu. Sprawdź, ile trwa powrót do gotowości po interwencji. Te obserwacje pomagają wybrać zadanie o zmienności, z którą zakład sobie poradzi.
Drugie stanowisko nadaje ponownemu wykorzystaniu mierzalny cel
- Zdefiniuj jedno ograniczone zadanie i warunki zatwierdzone do jego wykonania. Zapisz część, uchwyt, oczekiwany stan końcowy, czas procesu i sposób przejęcia pracy przez człowieka. Kryteria sukcesu i zatrzymania ustal z odpowiedzialnymi zespołami produkcji i bezpieczeństwa.
- Zbierz i oznacz przykłady odniesienia na pierwszym stanowisku. Zachowaj mały zbiór osobno do oceny. Zapisz, które warianty weszły do treningu, a które przeznaczono do testów.
- Oceń zmiany w symulacji z uwzględnieniem znanych ograniczeń. Wybierz scenariusze odpowiadające drugiemu stanowisku i zapisz powód każdego. Zachowaj dane o warunkach, których symulacja wiarygodnie nie odtwarza.
- Powtórz na drugim stanowisku w zatwierdzonej próbie pod nadzorem. Porównaj poprawność, interwencje, powrót do pracy i czas w podobnych partiach. Przed zmianami uruchom ograniczony zestaw na starej polityce, aby zespół zobaczył, które poprawki miały wpływ.
- Zapisz, co przeniesiono bez zmian, co wymagało lokalnych danych, a co zmiany narzędzi lub procesu. Taki zapis przyda się na trzecim stanowisku i pomoże policzyć oszczędność z pierwszego przeniesienia.
Sprawny pilotaż potrzebuje odniesienia pasującego do zadania. Jeśli stały uchwyt i tradycyjna automatyka niezawodnie obsługują powtarzalną operację, porównaj z tym procesem. Wyuczona polityka może dawać większą wartość tam, gdzie stanowisko obsługuje kilka zgodnych wariantów części. Dolicz czas zbierania danych, ponownych testów i utrzymania, ponieważ koszty mogą wracać przy każdej zmianie.
Koszt utrzymania można sprawdzić, zostawiając małą, zatwierdzoną zmianę na koniec. Wystarczy nowy dostawca tacki albo inaczej zabarwiona partia tych samych części. Ustal, kto zauważy pogorszenie, z jakich danych skorzysta i jaki test uzasadni powrót do normalnej pracy. Drugie stanowisko zyskuje w ten sposób osobę odpowiedzialną także po odejściu zespołu deweloperskiego.
Opisane prace z CLOiD pokazują, jak projekt robotyczny może połączyć rzeczywiste dane, trening, symulację i wykonanie na urządzeniu. Próba na drugiej linii ułatwiłaby ocenę kolejnego twierdzenia. Pokazałaby, które etapy rzeczywiście pomagają fabryce odtworzyć wynik po zmianie zadania.
Źródła
- Relacja NVIDIA Korea z AI Day Seoul, 9 listopada 2026 roku
- Relacja NVIDIA z pokazu produkcyjnego LG i procesu fizycznej AI
- Prezentacja CLOiD przez LG Electronics na CES 2026
- Oficjalna galeria CLOiD firmy LG Electronics
- Proces deweloperski NVIDIA Isaac GR00T, 7 lipca 2026 roku
- Omówienie NVIDIA Isaac Sim dla deweloperów
Aby zebrać notatki i decyzje z prób sprzętu w jednym miejscu, załóż konto Telli.sh.