CLOiD di LG ha lavorato in una dimostrazione in fabbrica. Cosa serve per passare a una seconda linea?
LG e NVIDIA hanno unito dati di fabbrica, varianti sintetiche, simulazione e calcolo a bordo per CLOiD. Ecco come capire quali parti del lavoro si trasferirebbero su un’altra linea.
Un robot può imparare a spostare un pezzo da un vassoio all’altro. Cosa succede se la linea successiva usa vassoi con sponde più alte, illumina diversamente la postazione e lavora con un ciclo più breve? Da lontano il movimento sembra simile. Da vicino, il robot deve individuare il pezzo, raggiungerlo senza toccare il contenitore e posarlo con la precisione richiesta dalla fase seguente.
LG Electronics e NVIDIA hanno riferito di una dimostrazione di CLOiD con attività di manipolazione e produzione in un ambiente industriale reale. NVIDIA ha discusso il lavoro all’AI Day Seoul del 9 novembre 2026, ora coreana. Il processo descritto ha usato dati reali, NVIDIA Cosmos per ampliare i dati, Isaac GR00T per l’addestramento, la simulazione per la valutazione e Jetson AGX Thor per il calcolo a bordo. Le due aziende hanno descritto il lavoro su un processo di sviluppo e validazione ripetibile. Resoconto dell’evento di NVIDIA Corea · Resoconto di NVIDIA sulla collaborazione con LG
La dimostrazione pone una domanda concreta sui robot che imparano dai dati. Quali fasi si potrebbero riutilizzare quando cambia la postazione? Una prova di trasferimento su una seconda linea rivelerebbe più di un’esecuzione riuscita sulla prima. Mostrerebbe se le ipotesi su dati, simulazione e controllo reggono in un altro ambiente fisico.
Parti dal lavoro che il gruppo ha effettivamente dimostrato
LG ha presentato CLOiD come robot domestico al CES 2026. L’annuncio di gennaio comprendeva faccende in una casa connessa. Il resoconto di novembre descrive un progetto industriale con un robot che porta lo stesso nome. Le comunicazioni illustrano due contesti per la piattaforma. Una prova in fabbrica ha componenti, tempi, vincoli di processo e requisiti di sicurezza propri. Le evidenze per valutarla vengono dal lavoro produttivo. Presentazione di CLOiD al CES 2026 da parte di LG · Resoconto di NVIDIA sulla collaborazione con LG
La comunicazione di novembre attesta che il robot ha svolto attività di manipolazione e produzione in un ambiente industriale durante la collaborazione. Non pubblica il numero di ripetizioni, la distribuzione dei tempi di ciclo o una misura degli interventi umani. Tieni aperte queste tre domande quando valuti la portata della dimostrazione. Un processo di ricerca ripetibile può avere valore molto prima di raggiungere l’affidabilità richiesta durante un turno normale.
Gli esempi che seguono sono ipotetici. Immagina una fabbrica che voglia far prelevare un componente da una cassetta per posarlo in un’attrezzatura di fissaggio in vista di una fase successiva. Una prova riesce quando il componente giusto è sistemato nell’orientamento corretto, entro il tempo normale, e la postazione è pronta per il ciclo seguente. Una presa riuscita non basta se una persona deve correggere la posa ogni pochi tentativi.
Nel secondo esempio il robot sposta portapezzi vuoti da un punto di preparazione. L’oggetto può essere più grande, con una tolleranza di posa più ampia. Se le impugnature sono prevedibili e la destinazione è indicata chiaramente, potrebbe essere un primo trasferimento più semplice. Per ciascuna attività, individua la variabilità residua. Può riguardare l’inquadratura, il raggio d’azione del robot, l’attrezzatura o lo stato della postazione a valle.
Un ciclo di addestramento offre più occasioni per trovare un errore
L’annuncio di NVIDIA collega cinque passaggi. Il gruppo raccoglie osservazioni reali, amplia i dati con Cosmos, addestra un modello con GR00T, lo valuta in simulazione e usa Jetson AGX Thor per il calcolo a bordo. Il materiale per sviluppatori di GR00T approfondisce il processo generale, comprese le dimostrazioni per addestrare la politica di controllo e la simulazione prima di un impiego fisico. Descrive una piattaforma di riferimento. La versione esatta del modello e il protocollo di valutazione usato da LG non sono indicati. Annuncio della collaborazione da parte di NVIDIA · Flusso GR00T per gli sviluppatori
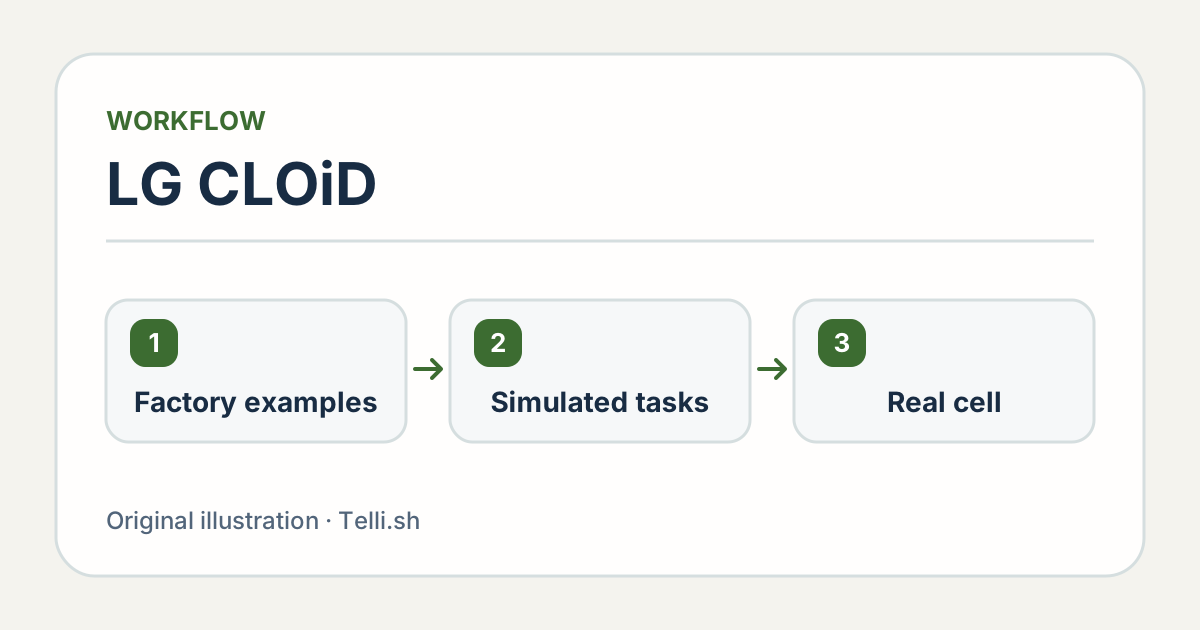
Esempi reali, prove simulate e prove fisiche rispondono a domande diverse durante l’addestramento di un robot. Illustrazione originale di Telli.sh.
Parti dagli esempi raccolti. Una dimostrazione in cui una persona maneggia un pezzo può mostrare dove afferrarlo in sicurezza, come cambia il suo orientamento e quando la posa è completa. Un insieme di pezzi centrati e ben illuminati offre pochi indizi sui casi difficili. Registra i vassoi, le inquadrature e le varianti presenti nelle dimostrazioni per poter scegliere condizioni diverse durante la valutazione.
L’ampliamento dei dati può introdurre variazioni controllate senza far ricreare ogni scena a un operatore. Per ipotizzare il trasferimento di un vassoio, puoi variare in simulazione lo sfondo o la posizione di un vassoio compatibile. Questo può rivelare se il modello si basa su una scena fissa. Per verificare se una pinza fisica tollera attrito, peso o dimensioni diversi servono un modello fisico adatto e un controllo sulla postazione reale.
Una politica robotica appresa associa osservazioni e attività richiesta alle azioni. L’addestramento può aiutare a reagire a piccole differenze difficili da elencare con regole scritte a mano. Le attrezzature intorno al modello restano necessarie. I dispositivi di fissaggio determinano se una posa è possibile. I sensori danno informazioni sull’oggetto e sulla postazione. Il controllo di linea decide quando avviare la fase seguente. Questi elementi contano anche se il movimento appreso appare fluido.
Una nuova linea cambia più dell’inquadratura
La simulazione può provare combinazioni che richiederebbero tempo per essere allestite in fabbrica. Modella la postazione con condizioni specifiche e rendi spiegabili i casi di valutazione. Un risultato è più utile se sai che dipende da una cassetta spostata, un pezzo parzialmente nascosto o un segnale in ritardo. Un valore aggregato può nascondere un errore quotidiano. I materiali di Isaac Sim descrivono strumenti per creare scene fisiche che includono modelli del robot, dei sensori e dell’ambiente. Documentazione NVIDIA Isaac Sim
Supponi che la seconda linea abbia un binario di guida vicino all’attrezzatura. Se il binario cambia l’accesso, il movimento precedente può passare troppo vicino all’ostacolo. La telecamera potrebbe riconoscere comunque il pezzo e una prova di classificazione delle immagini non rileverebbe il problema. Una verifica di trasferimento deve includere il movimento nello spazio modificato. La simulazione può delimitare le condizioni da verificare prima di una prova fisica controllata.
Supponi invece che l’attrezzatura resti uguale e che la seconda linea abbia imballaggi più riflettenti. Alcuni casi riusciti in simulazione possono fallire se il sensore reale si satura o una superficie brillante nasconde un bordo. Tieni da parte alcuni esempi fisici esclusi dall’addestramento. Aiutano a capire se la nuova politica ha imparato l’attività o si è adattata ai dettagli dell’ambiente di addestramento.
| Modifica tra le linee | Confronto controllato utile | Da confermare fisicamente |
|---|---|---|
| Forma o altezza del vassoio | Simulare nuova geometria e traiettorie di avvicinamento | Spazio libero e presa affidabile nelle condizioni approvate |
| Illuminazione o finitura degli imballaggi | Variare le condizioni di ripresa registrate o simulate | Riconoscimento e posa su una postazione reale |
| Ritmo del turno o capacità produttiva | Ripetere l’attività con i tempi previsti | Cicli completati e distribuzione delle durate |
| Pezzo mancante o disallineato | Provare rilevamento, arresto sicuro e passaggio all’operatore | L’operatore riceve lo stato corretto e può ripristinare il processo |
Modifica una condizione della postazione alla volta per poter esaminare la causa di un problema nel trasferimento. Illustrazione originale di Telli.sh.
Conta gli interventi e misura i tempi di ripristino
Il calcolo a bordo può mantenere parte dell’inferenza vicino al robot. NVIDIA afferma che Jetson AGX Thor faceva parte del processo descritto per LG. Anche il funzionamento a bordo va valutato. Osserva come il robot reagisce se cambiano la capacità di calcolo disponibile, la frequenza della telecamera o il momento in cui arriva un segnale. Una singola dimostrazione può sembrare impeccabile anche se le prove ripetute non hanno ancora misurato la parte più lenta della distribuzione. Annuncio della collaborazione da parte di NVIDIA
Registra le pose completate e quelle sbagliate, gli interventi e il tempo trascorso, con i relativi denominatori o intervalli di misura. Se un’operazione finisce dopo che una persona ha spostato la cassetta, registra l’intervento. Se il robot si ferma correttamente perché il pezzo è fuori dalla posizione approvata, annota l’arresto e come l’operatore ha riportato il processo alla normalità. Un arresto corretto può essere l’esito atteso di uno scenario di errore.
Una linea ipotetica mostra la differenza. Una configurazione potrebbe completare correttamente 18 pose su 20 senza intervento e fermarsi nei due casi difficili. Un’altra potrebbe finire tutte e 20 le pose ma richiedere cinque riavvii o correzioni. Nessuno dei risultati viene dalla dimostrazione di CLOiD. Servono a capire perché una decisione di adozione richiede il risultato e lo sforzo necessario a ottenerlo.
Anche il tempo può raccontare una storia simile. Una mediana sotto il tempo assegnato alla postazione è incoraggiante, ma un ciclo lungo occasionale può bloccare il passaggio successivo. Confronta le durate ordinarie e quelle dopo un’interruzione risolvibile. Misura il tempo per tornare allo stato di pronto quando interviene una persona. Queste osservazioni aiutano la fabbrica a scegliere un’attività di cui può gestire le variazioni.
La seconda postazione rende misurabile il riuso
- Definisci un’attività delimitata e le condizioni in cui è autorizzata. Includi pezzo, attrezzatura, stato finale, tempi e passaggio a una persona. Stabilisci i criteri di successo e arresto con chi si occupa di operazioni e sicurezza.
- Raccogli ed etichetta esempi di riferimento alla prima postazione. Tienine alcuni separati per la valutazione. Registra quali varianti entrano nell’addestramento e quali restano per le prove.
- Valuta le modifiche in simulazione in base ai vincoli noti. Scegli casi che riflettano la seconda postazione e registra il motivo di ciascuno. Conserva le evidenze delle condizioni che la simulazione non rappresenta in modo affidabile.
- Ripeti sulla seconda postazione con una prova autorizzata e supervisionata. Confronta correttezza, interventi, ripristino e tempi su lotti simili. Fai alcune prove con la politica precedente prima di modificarla per capire quali adattamenti sono serviti.
- Registra cosa è passato senza modifiche, cosa ha richiesto dati locali e cosa ha imposto un cambio di attrezzature o di processo. Il risultato può guidare la terza postazione e stimare lo sforzo risparmiato nel primo trasferimento.
Una prova efficiente ha bisogno anche di un riferimento adatto. Se un’attrezzatura fissa e l’automazione convenzionale gestiscono già un’operazione molto ripetitiva in modo affidabile, confronta quel flusso. Una politica appresa può avere più valore in una postazione con diverse varianti compatibili. Includi il tempo per raccogliere i dati, ripetere le prove e mantenere il processo, perché questi costi possono tornare a ogni modifica.
Per verificare il costo di manutenzione, conserva una piccola modifica approvata per la fine del progetto pilota. Può bastare un nuovo fornitore di vassoi o un lotto di pezzi identici in tutto tranne che nel colore. Chiedi chi noterebbe un calo, quali registri userebbe e quale prova giustificherebbe il ritorno alla normalità. L’esercizio assegna una responsabilità operativa alla seconda linea quando il gruppo di sviluppo passa oltre.
Il lavoro industriale riportato per CLOiD mostra come un progetto possa unire dati reali, addestramento, simulazione ed esecuzione a bordo. Una prova su una seconda linea renderebbe più facile giudicare il passo successivo. Indicherebbe quali fasi aiutano a riprodurre il risultato quando cambia il lavoro.
Fonti
- Copertura dell’AI Day Seoul del 9 novembre 2026 da parte di NVIDIA Corea
- Resoconto di NVIDIA sulla dimostrazione industriale di LG e il flusso di IA fisica
- Presentazione di CLOiD da parte di LG Electronics al CES 2026
- Galleria fotografica ufficiale di CLOiD di LG Electronics
- Flusso per sviluppatori NVIDIA Isaac GR00T, 7 luglio 2026
- Panoramica di NVIDIA Isaac Sim per sviluppatori
Per tenere insieme appunti e decisioni sulle prove delle attrezzature, crea un account Telli.sh.