CLOiD de LG a travaillé dans une usine en démonstration. Que faudrait-il pour passer à une deuxième ligne ?
LG et NVIDIA ont associé données d’usine, variations synthétiques, simulation et calcul embarqué pour CLOiD. Voici comment vérifier ce qui pourrait être réutilisé sur une autre ligne.
Un robot peut apprendre à déplacer une pièce d’un bac à un autre. Que se passe-t-il si la ligne suivante utilise des bacs aux parois plus hautes, éclaire autrement le poste et impose un cycle plus court ? De loin, le mouvement paraît semblable. De près, le robot doit trouver la pièce, l’atteindre sans heurter le bac et la déposer avec la précision qu’exige l’étape suivante.
LG Electronics et NVIDIA ont présenté une démonstration de CLOiD portant sur la manipulation et des tâches de fabrication en milieu industriel réel. NVIDIA a évoqué ces travaux à l’AI Day Seoul, le 9 novembre 2026, heure coréenne. Le processus décrit utilisait des données réelles, NVIDIA Cosmos pour les enrichir, Isaac GR00T pour l’entraînement, la simulation pour l’évaluation et Jetson AGX Thor pour le calcul embarqué. Les partenaires ont présenté leurs travaux sur un processus de développement et de validation reproductible. Compte rendu de NVIDIA Corée · Récit de NVIDIA sur la collaboration avec LG
Une question concrète se pose pour les robots qui apprennent à partir de données. Quelles étapes l’équipe pourrait-elle réutiliser si le poste change ? Un essai de transfert vers une deuxième ligne en dirait davantage qu’un passage réussi au premier poste. Il montrerait si les hypothèses sur les données, la simulation et la commande tiennent dans un autre environnement physique.
Partez du travail que l’équipe a effectivement démontré
LG a présenté CLOiD comme robot domestique au CES 2026. L’annonce de janvier montrait notamment des tâches ménagères dans une maison connectée. Le récit de novembre décrit un projet de développement industriel qui utilise le robot du même nom. Les déclarations publiques illustrent deux contextes pour la plateforme. Un pilote d’usine a ses pièces, ses cadences, ses contraintes de procédé et ses exigences de sécurité. Les éléments qui permettent de le juger viennent des travaux en production. Présentation de CLOiD au CES 2026 par LG · Récit de NVIDIA sur la collaboration avec LG
La communication de novembre établit que le robot a effectué des tâches de manipulation et de fabrication dans un environnement industriel dans le cadre de la collaboration. Elle ne publie ni nombre de répétitions, ni distribution des temps de cycle, ni mesure des interventions. Gardez ces trois questions ouvertes pour évaluer la portée de la démonstration. Une méthode de recherche reproductible peut avoir de la valeur bien avant d’atteindre la fiabilité requise pendant un poste ordinaire.
Les exemples suivants sont hypothétiques. Imaginons une usine qui veut prélever un composant dans un bac et le déposer dans un dispositif de maintien pour une étape ultérieure. Un essai réussit si le bon composant est posé dans le bon sens, dans le délai normal, et que le poste est prêt pour le cycle suivant. Une prise réussie ne suffit pas si une personne doit corriger la pose tous les quelques essais.
Dans un deuxième exemple, le robot déplace des supports vides depuis une zone de préparation. L’objet peut être plus grand avec une tolérance de pose plus large. Si les prises sont prévisibles et la destination bien indiquée, ce peut être un premier transfert plus facile. Il faut repérer les variations restantes, qu’elles tiennent au champ de la caméra, à la portée du robot, au dispositif de maintien ou à l’état du poste en aval.
Un cycle d’entraînement donne plusieurs occasions de repérer une erreur
L’annonce de NVIDIA relie cinq étapes. Une équipe recueille des observations réelles, les enrichit avec Cosmos, entraîne un modèle avec GR00T, l’évalue en simulation et utilise Jetson AGX Thor pour le calcul embarqué. La documentation GR00T destinée aux développeurs décrit le processus général plus en détail, notamment l’entraînement des politiques de commande à partir de démonstrations et l’évaluation simulée avant déploiement physique. Elle présente une plateforme de référence. La version exacte du modèle et le protocole d’évaluation de la démonstration de LG ne sont pas précisés. Annonce de la collaboration par NVIDIA · Processus GR00T pour les développeurs
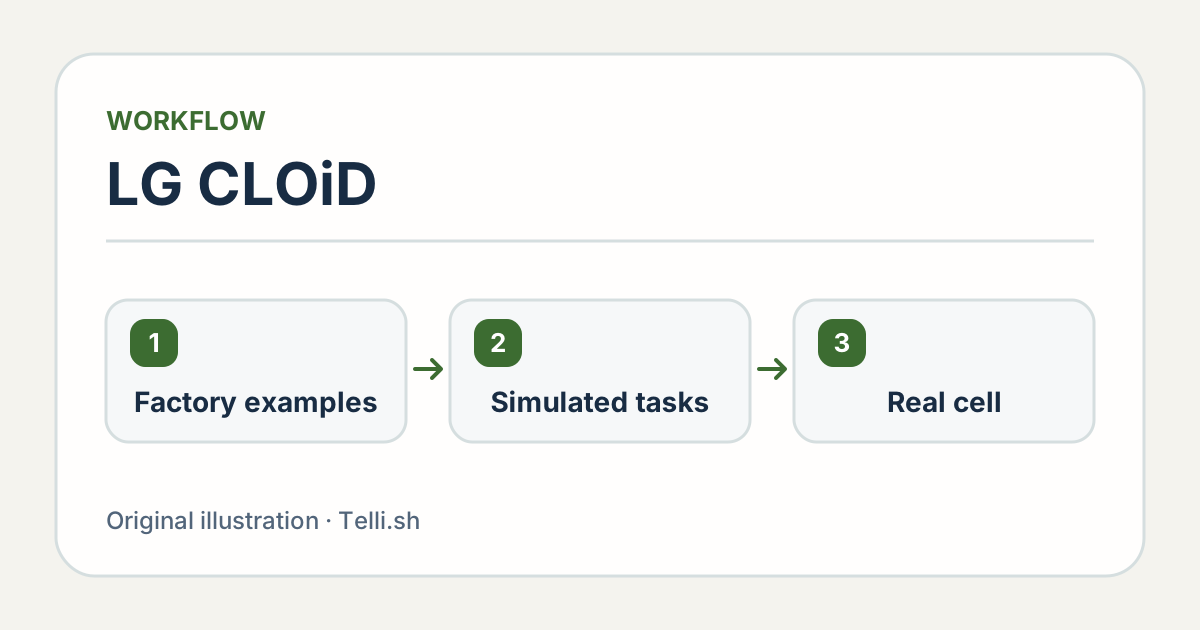
Les exemples réels, les tests simulés et les essais physiques répondent à des questions différentes pendant l’entraînement. Illustration originale de Telli.sh.
Commencez par les exemples recueillis. Voir une personne manipuler une pièce montre où la saisir en sécurité, comment son orientation change et à quel moment la pose est achevée. Un jeu de données composé de pièces centrées et bien éclairées renseigne peu sur les cas difficiles. Notez les bacs, angles de vue et variantes de pièces présents dans les démonstrations pour choisir d’autres conditions d’évaluation.
L’enrichissement des données ajoute des variations contrôlées sans demander à l’opérateur de recréer chaque scène. Pour un transfert de bac hypothétique, vous pouvez varier le fond ou la position d’un bac compatible dans la simulation. Cela peut révéler une dépendance du modèle à une scène fixe. La tolérance d’une pince aux variations de friction, de poids ou de dimensions demande un modèle physique adapté et une vérification sur le vrai poste.
Une politique robotique apprise transforme les observations et la tâche voulue en actions. L’entraînement peut aider à traiter de petites différences fastidieuses à énumérer dans des règles manuelles. L’équipement autour du modèle reste nécessaire. Les dispositifs de maintien déterminent si une pose est physiquement possible. Les capteurs renseignent sur l’objet et le poste. La commande de ligne détermine quand commencer l’étape suivante. Ces éléments restent importants même si le mouvement appris paraît fluide.
Une autre ligne change davantage que le champ de la caméra
La simulation peut tester des combinaisons longues à monter dans l’atelier. Modélisez le poste par conditions précises et rendez les cas compréhensibles. Un résultat est plus utile quand on sait qu’il vient d’un bac décalé, d’une pièce partiellement masquée ou d’un signal de poste en retard. Un chiffre global peut cacher un problème quotidien. La documentation d’Isaac Sim décrit des outils de construction de scènes physiques qui incluent des modèles de robots, de capteurs et d’environnements. Documentation NVIDIA Isaac Sim
Supposons que la seconde ligne place un rail de guidage près du dispositif de maintien. Si le rail change l’approche, un mouvement ancien peut passer trop près de l’obstacle. La caméra pourrait toujours reconnaître la pièce, et un test de classification d’images passerait à côté du problème. Un essai de transfert doit inclure le mouvement dans l’espace modifié. La simulation aide à cerner les conditions à vérifier avant un essai physique contrôlé.
Supposons à l’inverse que le dispositif reste identique et que la deuxième ligne ait des emballages plus réfléchissants. Des cas qui réussissent en simulation peuvent échouer si le capteur réel sature ou si une surface brillante masque un bord. Réservez quelques exemples physiques exclus de l’entraînement. Ils aident à savoir si la nouvelle commande a appris la tâche ou s’est adaptée aux détails de son environnement d’entraînement.
| Changement entre les lignes | Comparaison contrôlée utile | À confirmer physiquement |
|---|---|---|
| Forme ou hauteur du bac | Simuler la nouvelle géométrie et les trajectoires d’approche | Dégagement et prise fiable dans les conditions approuvées |
| Éclairage ou finition des emballages | Varier les conditions de caméra enregistrées ou simulées | Reconnaissance et pose sur un poste réel |
| Cadence ou débit | Rejouer la tâche avec les contraintes de temps attendues | Cycles terminés et distribution de leur durée |
| Pièce manquante ou mal alignée | Tester détection, arrêt sûr et transfert | L’opérateur reçoit le bon état et peut rétablir le processus |
Changez une condition du poste à la fois afin de pouvoir examiner la cause d’un échec de transfert. Illustration originale de Telli.sh.
Comptez les interventions et mesurez le temps de reprise
Le calcul embarqué peut rapprocher une partie de l’inférence du robot. NVIDIA indique que Jetson AGX Thor faisait partie du processus de LG. Le fonctionnement embarqué fait donc partie de l’évaluation. Observez le comportement quand les ressources de calcul, la fréquence de la caméra ou le moment d’un signal changent. Une démonstration unique peut paraître maîtrisée alors que les cycles les plus lents restent à mesurer sur des essais répétés. Annonce de la collaboration par NVIDIA
Indiquez les poses terminées, les poses erronées, les interventions et les durées, avec les dénominateurs ou fenêtres de mesure. Si un cycle s’achève après qu’un opérateur a poussé le bac, consignez son intervention. Si le robot s’arrête à juste titre parce qu’un composant est hors de la position autorisée, notez l’arrêt et la façon dont l’opérateur a rétabli le fonctionnement. Un arrêt correct peut être le résultat attendu dans un scénario d’échec.
Une ligne hypothétique illustre la différence. Une configuration pourrait réussir 18 poses sur 20 sans intervention et s’arrêter dans deux cas difficiles. Une autre pourrait finir les 20 mais demander cinq redémarrages ou corrections humaines. Aucun de ces chiffres ne vient de la démonstration de CLOiD. Ils montrent pourquoi une décision de déploiement doit tenir compte du résultat et du travail requis pour l’obtenir.
Les durées peuvent raconter la même chose. Une médiane sous le temps alloué au poste paraît encourageante. Un cycle occasionnellement long peut tout de même bloquer la suite. Comparez les durées ordinaires et celles qui suivent des interruptions récupérables. Mesurez le retour à l’état prêt quand quelqu’un intervient. Cela aide l’usine à choisir une tâche dont elle peut absorber les variations.
Un deuxième poste donne un objectif mesurable à la réutilisation
- Définissez une tâche délimitée et ses conditions de fonctionnement approuvées. Incluez la pièce, le dispositif, l’état final, le délai et la façon dont une personne prend le relais. Fixez les critères de réussite et d’arrêt avec la production et la sécurité.
- Recueillez et étiquetez des exemples de référence au premier poste. Réservez-en quelques-uns à l’évaluation. Notez les variations d’entraînement et celles gardées pour le test.
- Évaluez les changements en simulation à partir des contraintes connues. Choisissez des cas qui reflètent le deuxième poste et documentez leur raison. Conservez les observations sur les conditions mal représentées par la simulation.
- Répétez au deuxième poste lors d’un essai supervisé et approuvé. Comparez la conformité, les interventions, la reprise et les durées sur des lots semblables. Faites quelques essais avec l’ancienne commande avant d’y toucher pour comprendre quelles adaptations ont compté.
- Notez ce qui a été repris tel quel, ce qui a demandé des données locales et ce qui a exigé un changement d’outillage ou de procédé. Ces éléments peuvent guider un troisième poste et chiffrer l’effort économisé au premier transfert.
Un pilote efficace a aussi besoin d’une référence adaptée à la tâche. Si un dispositif fixe et une automatisation classique gèrent déjà de façon fiable une opération très répétitive, comparez à ce processus. Une politique apprise peut avoir plus d’intérêt avec plusieurs variantes compatibles. Incluez le temps de collecte, de nouvelle vérification et de maintenance, car ces coûts peuvent se représenter à chaque changement.
Pour examiner le coût de maintenance, gardez une petite modification approuvée pour la fin du pilote. Un autre fournisseur de bacs ou un lot de pièces identiques d’une autre couleur peut suffire. Demandez qui verrait une baisse, sur quels relevés enquêter et quel test permettrait de revenir au fonctionnement normal. Cet exercice donne un responsable opérationnel à la seconde ligne après le départ de l’équipe de développement.
Les travaux industriels rapportés pour CLOiD montrent comment un projet peut relier données réelles, entraînement, simulation et exécution embarquée. Un essai sur une deuxième ligne rendrait la prochaine affirmation plus facile à juger. Il montrerait quelles étapes permettent de reproduire le résultat quand le travail change.
Sources
- Couverture de l’AI Day Seoul du 9 novembre 2026 par NVIDIA Corée
- Rapport de NVIDIA sur la démonstration industrielle de LG et son processus d’IA physique
- Présentation de CLOiD au CES 2026 par LG Electronics
- Galerie officielle de photos de CLOiD par LG Electronics
- Processus NVIDIA Isaac GR00T pour les développeurs, 7 juillet 2026
- Présentation d’Isaac Sim pour les développeurs
Pour conserver ensemble vos notes et décisions d’essais d’équipements, créez un compte Telli.sh.