CLOiD de LG trabajó en una demostración en fábrica. ¿Qué haría falta para llevarlo a una segunda línea?
LG y NVIDIA combinaron datos de planta, variaciones sintéticas, simulación y cómputo a bordo en CLOiD. Así se puede comprobar qué parte del trabajo se trasladaría a otra línea.
Un robot puede aprender a mover una pieza de una bandeja a otra. ¿Qué ocurre si la segunda línea usa bandejas con paredes más altas, ilumina el puesto de otra manera y trabaja con un ciclo más corto? Desde lejos, el movimiento parece similar. De cerca, el robot tiene que localizar la pieza, alcanzarla sin tocar el recipiente y colocarla con la precisión que exige el paso siguiente.
LG Electronics y NVIDIA comunicaron una demostración de CLOiD con tareas de manipulación y fabricación en un entorno industrial real. NVIDIA habló del trabajo en AI Day Seoul el 9 de noviembre de 2026, hora de Corea. El proceso descrito utilizó datos reales, NVIDIA Cosmos para ampliarlos, Isaac GR00T para el entrenamiento, simulación para evaluar y Jetson AGX Thor para el cómputo a bordo. Los colaboradores describieron su trabajo en un proceso reproducible de desarrollo y validación. Cobertura de NVIDIA Corea · Informe de NVIDIA sobre la colaboración con LG
Eso plantea una pregunta concreta sobre los robots que aprenden a partir de datos. ¿Qué etapas se podrían reutilizar al cambiar de puesto? Una prueba de transferencia a una segunda línea aportaría más información que una ejecución exitosa en el primer puesto. Mostraría si los supuestos sobre datos, simulación y control se mantienen en otras condiciones físicas.
Parte del trabajo que el equipo mostró realmente
LG presentó CLOiD como robot doméstico en CES 2026. El anuncio de enero incluía tareas del hogar en una vivienda conectada. El relato de noviembre describe un proyecto de desarrollo industrial con el robot del mismo nombre. Las publicaciones ilustran dos ámbitos para la plataforma. Un piloto en fábrica tiene sus propias piezas, ritmos, limitaciones y requisitos de seguridad. Las pruebas para juzgarlo deben venir del trabajo en fabricación. Presentación de CLOiD por LG en CES 2026 · Informe de NVIDIA sobre la colaboración con LG
La comunicación de noviembre establece que el robot realizó tareas de manipulación y fabricación en un entorno industrial como parte de la colaboración. No publica cuántas veces se repitió el ensayo, cómo se distribuyeron los tiempos de ciclo ni cuántas intervenciones se necesitaron. Deja abiertas esas tres preguntas al valorar el alcance de la demostración. Un proceso de investigación reproducible puede tener valor mucho antes de alcanzar la fiabilidad necesaria para un turno corriente.
Los ejemplos siguientes son hipotéticos. Imagina una planta que quiere recoger un componente de una caja y colocarlo en un útil de sujeción para un paso posterior. Una prueba tiene éxito si la pieza correcta queda asentada en la orientación adecuada, dentro del plazo normal y con el puesto listo para el ciclo siguiente. Un agarre por sí solo no basta si una persona debe corregir la colocación cada pocos intentos.
En un segundo ejemplo, el robot mueve soportes vacíos desde un punto de preparación. El objeto puede ser más grande y admitir un margen mayor al colocarlo. Si los soportes tienen asas predecibles y su destino está bien indicado, podría ser una primera transferencia más sencilla. En cada tarea conviene localizar la variación que queda. Puede estar en el campo de visión, el alcance del robot, el útil o el estado del puesto siguiente.
Un ciclo de entrenamiento ofrece varias oportunidades para detectar errores
El anuncio de NVIDIA enlaza cinco pasos. Un equipo recoge observaciones reales, amplía los datos con Cosmos, entrena un modelo con GR00T, evalúa en simulación y utiliza Jetson AGX Thor para el cómputo a bordo. Los materiales para desarrolladores de GR00T describen el proceso general con más detalle, desde el uso de demostraciones para entrenar la política de control hasta la evaluación simulada antes de desplegarla físicamente. Presentan una plataforma de referencia. La versión exacta del modelo y el protocolo que LG utilizó en la demostración no se detallan. Anuncio de NVIDIA sobre la colaboración · Flujo de trabajo de GR00T para desarrolladores
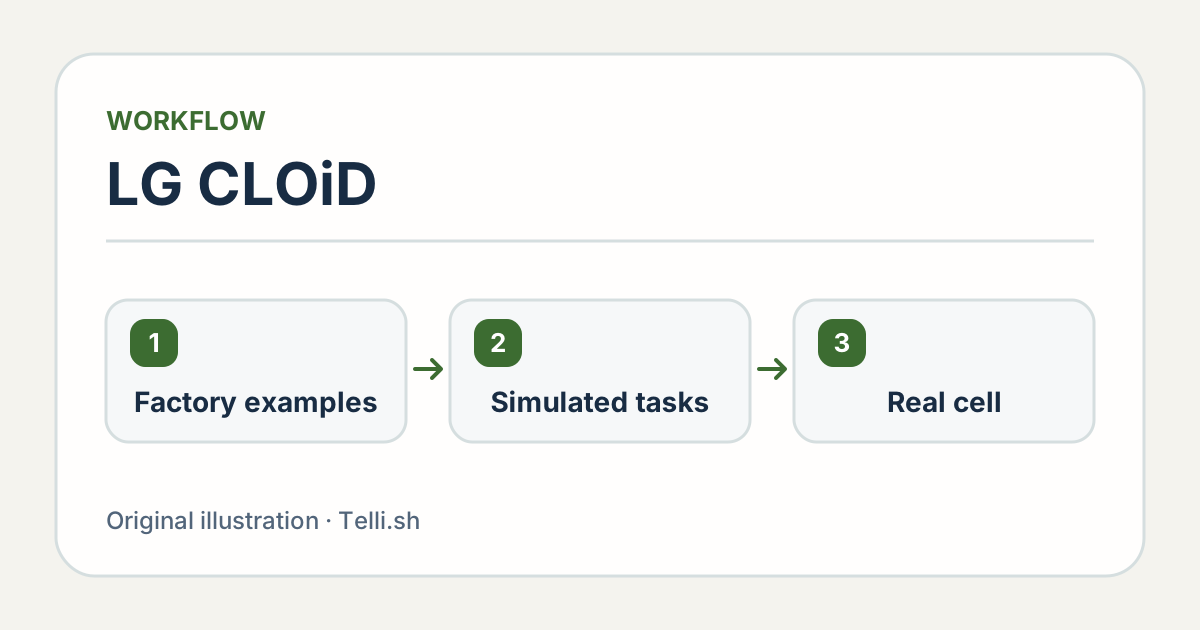
Los ejemplos reales, las pruebas simuladas y los ensayos físicos responden a preguntas diferentes durante el entrenamiento. Ilustración original de Telli.sh.
Empieza por los ejemplos recogidos. Ver a alguien manipular una pieza puede mostrar por dónde se agarra con seguridad, cómo cambia de orientación y cuándo queda colocada. Un conjunto de piezas centradas y bien iluminadas aporta pocas pistas sobre los casos difíciles. Anota qué bandejas, puntos de vista y variantes aparecen en las demostraciones para que el equipo pueda evaluar otras condiciones.
La ampliación de datos permite añadir variaciones controladas sin que una persona tenga que reproducir cada escena. En un traslado hipotético de bandeja, podrías variar en la simulación el fondo o la posición de una bandeja compatible. Eso puede revelar si un modelo depende de una escena fija. La tolerancia de una pinza física a otras condiciones de fricción, peso o dimensiones exige un modelo físico adecuado y una comprobación en el puesto real.
Una política de control aprendida convierte observaciones y una tarea en acciones. El entrenamiento puede ayudar al robot a responder a diferencias pequeñas que serían incómodas de enumerar en reglas manuales. El equipo que rodea al modelo sigue siendo necesario. Los útiles determinan si la colocación es físicamente posible. Los sensores aportan información sobre el objeto y el puesto. El control de la línea decide cuándo empieza el paso siguiente. Todo eso cuenta aunque el movimiento aprendido parezca fluido.
Otra línea cambia más que la imagen de la cámara
La simulación puede probar combinaciones costosas de montar en planta. Describe el puesto con condiciones concretas y haz que los casos de evaluación se puedan explicar. Un resultado es más útil cuando sabes si vino de un recipiente desplazado, una pieza parcialmente tapada o una señal tardía. Un total puede ocultar un fallo diario. Los materiales de Isaac Sim describen herramientas para construir escenas físicas con modelos de robots, sensores y entorno. Documentación de NVIDIA Isaac Sim
Supón que la segunda línea coloca un carril guía cerca del útil. Si el carril cambia el acceso, un movimiento anterior puede pasar demasiado cerca del obstáculo. La cámara podría reconocer la pieza, de modo que una comprobación de clasificación de imágenes pasaría por alto el problema. La prueba de transferencia debe incluir el movimiento por el espacio modificado. La simulación puede acotar qué condiciones revisar antes de un ensayo físico controlado.
Supón ahora que el útil no cambia y la segunda línea usa envases más reflectantes. Algunos casos que funcionaban en simulación podrían fallar porque el sensor real se satura o una superficie brillante tapa un borde. Reserva algunos ejemplos físicos que queden fuera del entrenamiento. Así será más fácil saber si la nueva política aprendió la tarea o se adaptó a detalles del entorno de entrenamiento.
| Cambio entre líneas | Comparación controlada útil | Qué confirmar en el puesto físico |
|---|---|---|
| Forma o altura de la bandeja | Simular la nueva geometría y los recorridos de aproximación | Holgura y agarre fiable en condiciones aprobadas |
| Iluminación o acabado del envase | Variar las condiciones de cámara registradas o simuladas | Reconocimiento y colocación en el puesto físico |
| Ritmo del turno o capacidad | Repetir la tarea con las restricciones temporales previstas | Ciclos completados y distribución de sus tiempos |
| Pieza ausente o mal alineada | Probar la detección, la parada segura y el traspaso | El operario recibe el estado correcto y puede reanudar el proceso |
Cambia una condición del puesto cada vez para que un fallo de transferencia se pueda investigar. Ilustración original de Telli.sh.
Cuenta las intervenciones y mide el tiempo de recuperación
El cómputo a bordo puede acercar parte de la inferencia al robot. NVIDIA indica que Jetson AGX Thor formaba parte del proceso de LG. El funcionamiento a bordo también debe evaluarse. Observa qué sucede si cambian la capacidad de cómputo, la frecuencia de la cámara o el momento de una señal del puesto. Una demostración aislada puede parecer impecable mientras los ciclos más lentos siguen pendientes de medir en ejecuciones repetidas. Anuncio de NVIDIA sobre la colaboración
Registra las colocaciones completadas e incorrectas, las intervenciones y el tiempo transcurrido con sus denominadores o ventanas de medición. Si un operario mueve la caja para que el ciclo termine, registra esa intervención. Si el robot se para correctamente porque la pieza está fuera de la posición aprobada, anota la parada y cómo el operario restableció el proceso. Una parada adecuada puede ser el resultado esperado en un caso de fallo.
Una línea hipotética ilustra la diferencia. Una configuración puede hacer bien 18 de 20 colocaciones sin intervención y detenerse en dos casos difíciles. Otra puede terminar las 20, pero requerir cinco reinicios o correcciones. Ninguna cifra procede de la demostración de CLOiD. Sirven para ver por qué una decisión de despliegue requiere el resultado y el esfuerzo para conseguirlo.
Los tiempos pueden mostrar algo similar. Una mediana por debajo del tiempo asignado al puesto es alentadora, aunque un ciclo largo ocasional puede bloquear la operación siguiente. Compara los tiempos normales y los posteriores a interrupciones recuperables. Mide cuánto tarda la línea en volver a estar lista cuando alguien interviene. Esto ayuda a elegir una tarea cuya variabilidad la planta pueda asumir.
Un segundo puesto convierte la reutilización en algo medible
- Define una tarea acotada y las condiciones de funcionamiento aprobadas. Incluye la pieza, el útil, el estado final, el tiempo de proceso y cómo toma el relevo una persona. Fija criterios de éxito y parada con los responsables de operaciones y seguridad.
- Recoge y etiqueta ejemplos de referencia del primer puesto. Separa unos pocos para la evaluación. Anota qué variaciones fueron al entrenamiento y cuáles quedan reservadas para las pruebas.
- Evalúa cambios en simulación a partir de las limitaciones conocidas. Selecciona casos que representen el segundo puesto y registra por qué se eligieron. Conserva las pruebas de las condiciones que la simulación representa mal.
- Repite en el segundo puesto en un ensayo aprobado y supervisado. Compara corrección, intervenciones, recuperación y tiempos en lotes similares. Ejecuta unos pocos casos con la política anterior antes de modificarla para saber qué ajustes importaron.
- Registra qué se trasladó sin cambios, qué necesitó datos locales y qué exigió modificar el útil o el proceso. Servirá para orientar el tercer puesto y estimar el esfuerzo ahorrado en la primera transferencia.
Un piloto eficiente necesita una referencia adecuada a la tarea. Si un útil fijo y la automatización convencional ya resuelven una operación repetitiva con fiabilidad, compara con ese proceso. Una política aprendida puede aportar más en un puesto con varias piezas compatibles. Incluye el tiempo de recopilar datos, volver a probar y mantener el proceso, porque esos costes pueden reaparecer cada vez que cambie.
Para comprobar el coste de mantenimiento, reserva un pequeño cambio aprobado para el final del piloto. Puede bastar con otro proveedor de bandejas o un lote de distinto color con piezas idénticas en todo lo demás. Pregunta quién notaría un empeoramiento, qué registros podría usar y qué prueba justificaría volver al funcionamiento normal. Así el segundo puesto tendrá un responsable operativo cuando el equipo de desarrollo se marche.
El trabajo industrial comunicado para CLOiD muestra cómo un proyecto puede unir datos reales, entrenamiento, simulación y ejecución a bordo. Una prueba en una segunda línea haría más fácil valorar la siguiente afirmación. Mostraría qué partes del proceso ayudan a reproducir el resultado cuando cambia el trabajo.
Fuentes
- Cobertura de AI Day Seoul del 9 de noviembre de 2026 por NVIDIA Corea
- Informe de NVIDIA sobre la demostración industrial de LG y su proceso de IA física
- Presentación de CLOiD por LG Electronics en CES 2026
- Galería oficial de CLOiD de LG Electronics
- Flujo para desarrolladores de NVIDIA Isaac GR00T, 7 de julio de 2026
- Introducción para desarrolladores a NVIDIA Isaac Sim
Para reunir notas y decisiones de las pruebas de equipos, crea una cuenta de Telli.sh.