Gemini Robotics 2.5 sortuje części samochodowe. Czy każdy zestaw nadaje się na linię?
Google DeepMind podaje 96% skuteczności w pilotażu kompletowania części z robotem Apollo 2. Kolejne pytania dotyczą poprawności zestawów, przekazania i powtarzalnego czasu cyklu.
Dwa metalowe wsporniki w pojemniku wyglądają niemal tak samo. Jeden ma trafić do kolejnej tacki, drugi jest do innej konfiguracji samochodu. Niewłaściwy wspornik może idealnie zmieścić się we właściwej przegródce. Robot, który dokładnie przenosi części, wykonuje przydatną czynność. Fabryka płaci za gotowy zestaw właściwych części ułożonych w odpowiedniej kolejności.
10 listopada 2026 roku Google DeepMind ogłosiło Gemini Robotics 2.5 i rozpoczęcie wdrażania u partnerów robotycznych. DeepMind podało 96% skuteczności w próbie kompletowania części samochodowych prowadzonej wspólnie z Apptronik i Mercedes-Benz. Wykorzystano humanoida Apollo 2 firmy Apptronik na czynnych liniach produkcyjnych w Kecskemét na Węgrzech i w Sindelfingen w Niemczech. Ogłoszenie i demonstracja fabryczna DeepMind · Opis Apollo 2 firmy Apptronik
Demonstracja jest interesująca, bo model robotyczny ogólnego przeznaczenia dostaje konkretne zadanie przemysłowe. Prześledzenie drogi tacki mówi więcej niż jeden procent w nagłówku. Czy system dostarcza właściwą tackę na czas i czy osoby przy linii wiedzą, co zrobić, gdy coś pójdzie źle?
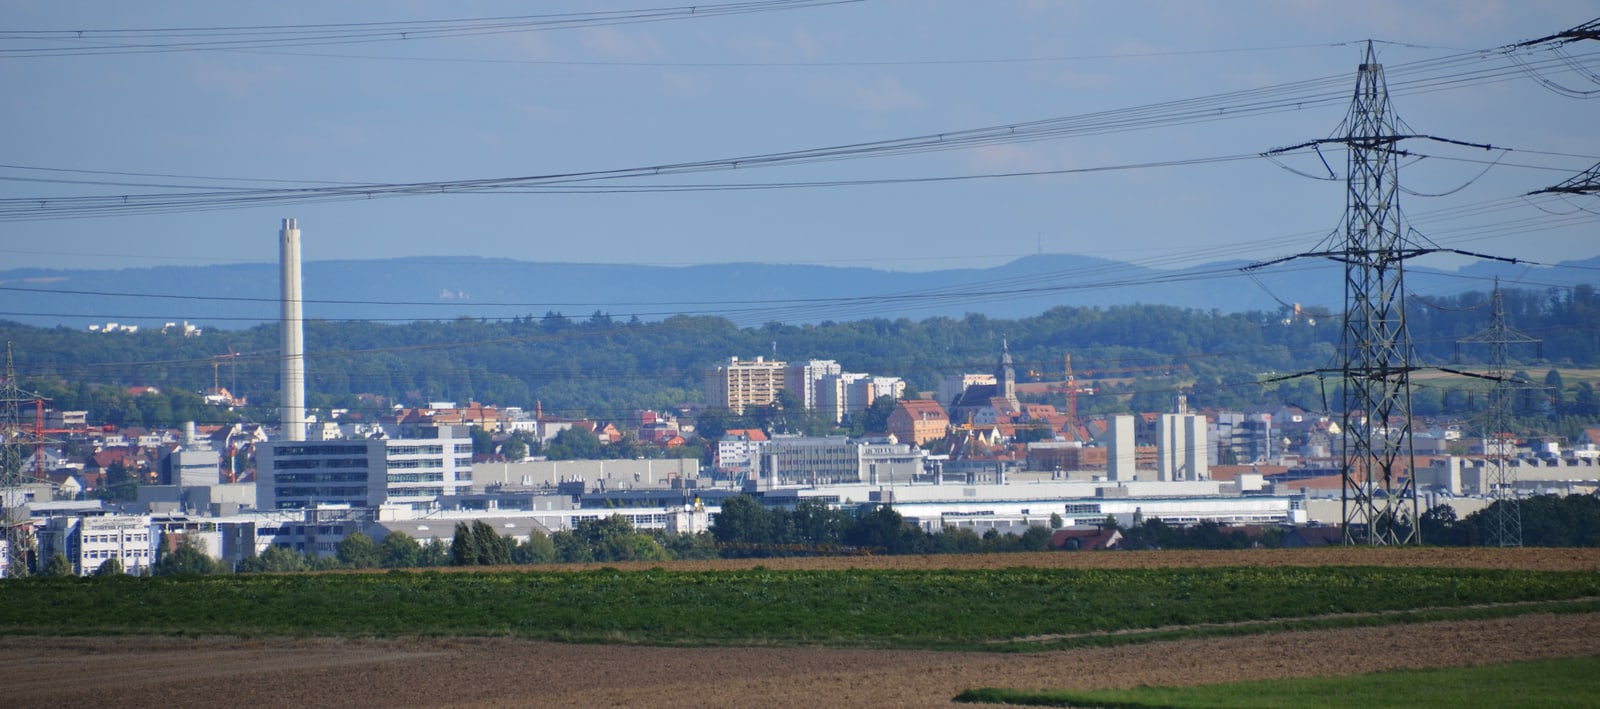
Zakład Mercedes-Benz w Sindelfingen, zdjęcie z 2014 roku. Widok z zewnątrz przedstawia jedno z dwóch miejsc próby. Zdjęcie qwesy qwesy, Wikimedia Commons, CC BY 3.0. Rozmiar zmieniło Telli.sh.

Kompletowanie pokazuje różnicę między udanym pobraniem a udanym przekazaniem
Kompletowanie części samochodowych polega na zebraniu i ułożeniu ich w kolejności użycia. W opisie próby Mercedes-Benz DeepMind wymienia zbiorcze pojemniki z częściami i pojemniki do układania w sekwencji. Apollo 2 pobierał metalowe wsporniki i umieszczał je w pojemnikach. Według DeepMind model Gemini Robotics ER śledził przebieg, a Gemini Robotics 2.5 sterował dłońmi i ramionami. DeepMind określa wersję 2.5 jako model wizyjno-językowo-działaniowy, czyli wykorzystujący obraz i instrukcję zadania do sterowania ruchami. Opis próby fabrycznej DeepMind
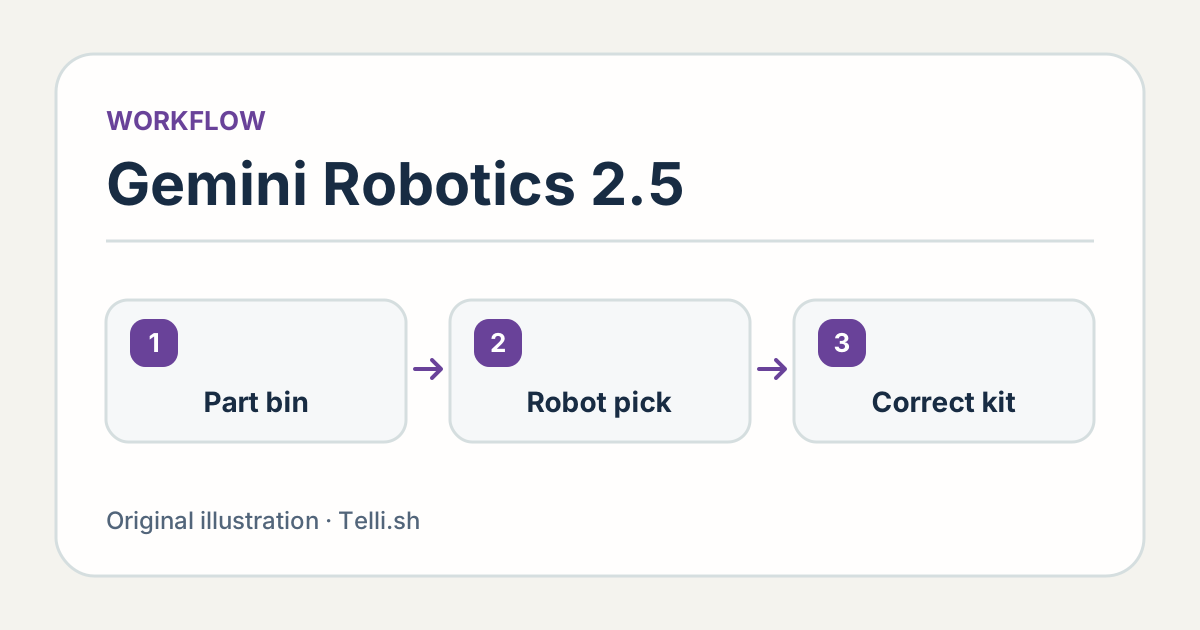
Schemat kompletowania części. Pokazana kontrola przy przekazaniu jest przykładowym kryterium odbioru pilotażu. Ilustracja Telli.sh na podstawie opisu próby Mercedes-Benz. Opis i film DeepMind
Stanowisko kompletowania łączy zapasy z kolejnym etapem montażu. Jeśli wspornika brakuje albo tacka się spóźnia, następny technik potrzebuje jasnej informacji o stanie i sposobu dokończenia pracy. Pojedyncze udane chwycenie części niewiele mówi o tym etapie. Nawet gdy robot umieści kilka części prawidłowo, tacka z jedną pominiętą pozycją może wymagać poprawy.
Dla przykładu załóżmy, że tacka wymaga trzech różnych części. Pierwsze dwie trafiają na miejsce prawidłowo. Trzecia wygląda na dobrze umieszczoną, ale jest lewym wspornikiem innej konfiguracji. Licząc operacje osobno, robot najwyraźniej umieścił trzy części. Licząc całe zestawy, tackę trzeba poprawić. To celowo prosty przykład bez przypisywania takiego błędu próbie Mercedes-Benz.
Przydatność modelu rozumującego zależy również od definicji wyjątku na stanowisku. Przegródka może być pusta, bo części jeszcze nie włożono albo dana wersja pojazdu jej nie wymaga. Stanowisko rozróżni te przypadki, jeśli stan zadania zgadza się z zatwierdzoną instrukcją produkcyjną. Publiczny opis mówi o uzupełnianiu braków przez robota. Nie opisuje integracji zakładowych systemów zapasów, kolejności montażu i obsługi wyjątków. Opis próby fabrycznej DeepMind
Odczytuj 96% wraz z jednostką pomiaru
W publikacji z 10 listopada DeepMind podaje 96% skuteczności pilotażu. Brakuje liczby prób oraz rozkładu czasów cyklu i interwencji ludzi. Liczba pokazuje, co zespół badawczy zaraportował z opisanej próby. Do decyzji o skali fabryka potrzebuje liczby dobrych zestawów dostarczonych na czas i zakresu warunków objętych badaniem. Opublikowany wynik pilotażu DeepMind
Rozważmy dwie hipotetyczne interpretacje. Jeśli 96% oznacza 96 pełnych zestawów na 100, w czterech przypadkach potrzebna była korekta zgodnie z definicją testu. Jeśli chodzi o pojedyncze pobrania, wynik całego zestawu zależy od ich liczby i tego, czy niepowodzenia występują razem. Przy pięciu niezależnych pobraniach ze skutecznością po 96% prawdopodobieństwo powodzenia wszystkich pięciu wynosi około 82%. To tylko ilustracja wpływu mianownika na wskaźnik. Nie jest oszacowaniem stanowiska Mercedes-Benz, a rzeczywiste wyniki pobrań mogą być skorelowane.
Czas również zmienia porównanie. Robot może kończyć większość zestawów za pierwszym razem i bardzo długo zatrzymywać się przy kilku trudnych przypadkach. Średnia może ukryć zatory w nieodpowiedniej chwili. Pokazuj cykle typowe i powolne obok liczby zestawów przekazanych dalej. Zapisz, czy wezwanie pomocy przez robota zatrzymało pracę, czy dotychczasowy proces pozwolił ją kontynuować.
| Pytanie do kolejnej próby | Pomiar | Dlaczego jest ważny |
|---|---|---|
| Czy technik dostaje właściwe części? | Pełne zestawy we właściwej kolejności przyjęte przy pierwszym przekazaniu | Pobranie może się udać mimo nieprzydatnego zestawu |
| Czy stanowisko utrzymuje tempo? | Rozkład czasów cyklu z powolnymi przypadkami | Długie oczekiwanie wpływa na kolejne stanowisko |
| Kto obsługuje wyjątki? | Interwencje i czas przywrócenia pracy według przyczyny | Automatyzacja pobierania może przenieść część pracy na ludzi |
| Czy wynik utrzymuje się po zmianie? | Te same pomiary po zatwierdzonej zmianie części lub tacki | Jedno niezawodne ustawienie daje ograniczoną wiedzę o innym |
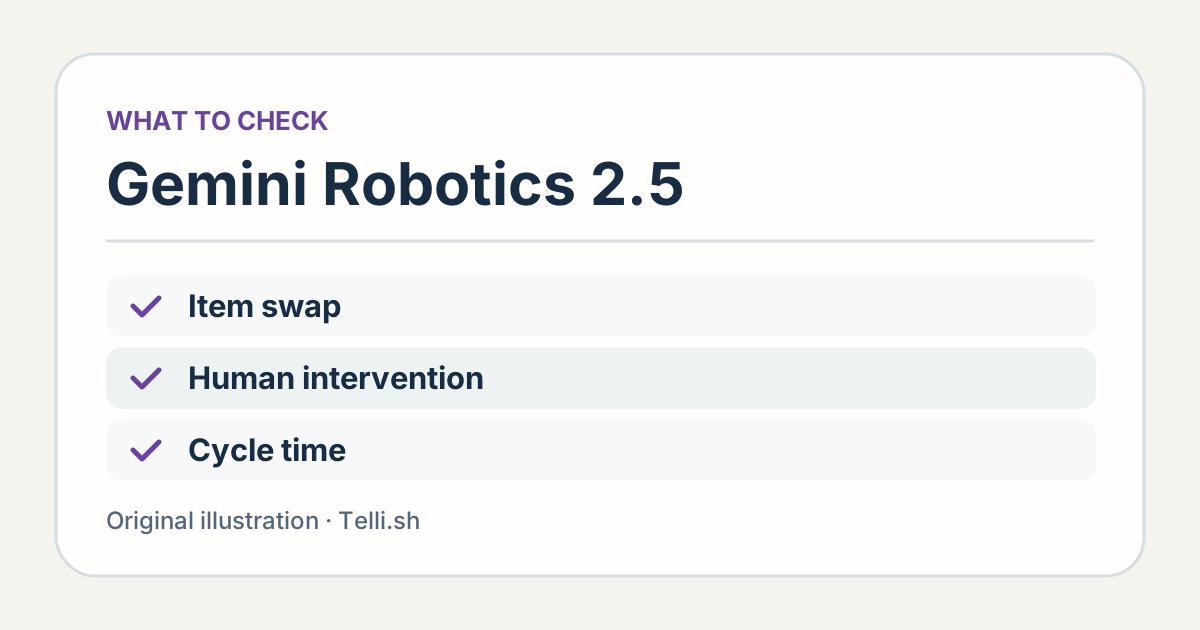
Cztery miary, które zespół produkcji może zbierać obok skuteczności podanej przez dostawcę. Karta to propozycja oceny, a nie dane z próby Mercedes-Benz. Ilustracja Telli.sh.
Przezbrojenie pokazuje, która część procesu się dostosowała
DeepMind podaje, że oceniło Gemini Robotics 2.5 w około 200 odrębnych zadaniach i uzyskało lepsze wyniki niż we wcześniejszych punktach odniesienia w swoich testach. Obejmują czynności wykonywane na blacie i bardziej złożone manipulacje. Praca z różnymi obiektami uzasadnia badania nad modelem ogólnym. Produkcja potrzebuje wiedzieć, ile pracy wymaga przystosowanie stanowiska po zmianie oczekiwanej mieszanki części. Ocena i przykłady DeepMind
Zacznij od rzeczywistych powodów zmian. Dostawca może zmienić wykończenie powierzchni. Nowy rocznik może wprowadzić podobny wspornik. Kierownik może przestawić części, bo inna komórka potrzebuje miejsca. Każda zmiana wpływa na inną część zadania. Rozpoznawanie, chwytanie i układanie we właściwej kolejności zasługują na osobne obserwacje, nawet gdy końcową miarą jest gotowy zestaw.
Wyobraź sobie nowy zatwierdzony pojemnik na te same części w innym układzie. Jeśli ludzie muszą nauczyć robota nowej procedury, zapisz czas i wymagane role. Jeśli robot dostosowuje się bez nowego programu, zmierz liczbę prób potrzebną do odzyskania wcześniejszej dokładności i wydajności. Porównaj całe przezbrojenie, w tym zmianę oprzyrządowania, konfigurację i sprawdzenie. To praca, którą uniwersalny robot może oszczędzić, choć łatwo ją przeoczyć na filmie z płynnego przebiegu.
To samo dotyczy innego typu stanowiska. Udana praca na znanych wspornikach jest ważna dla kompletowania, a przy delikatnych elementach obowiązują nowe kryteria. Zmienić się mogą narzędzia, kontakt z częścią, zasady zapobiegania zanieczyszczeniu i sposób sprawdzania uszkodzeń. Przeniesienie polega na spełnieniu własnych wymagań kolejnego stanowiska przy mierzalnym dodatkowym nakładzie.
Ocena powinna uwzględniać przekazanie pracy operatorowi
DeepMind opisuje przy Robotics 2.5 usprawnienia związane z bezpieczeństwem fizycznym. Funkcje modelu są jednym z elementów oceny stanowiska. Osoby odpowiedzialne za komórkę potrzebują jasnych ograniczeń i udokumentowanego procesu zatrzymania oraz wznowienia dla rzeczywiście używanych urządzeń i warunków. Za to odpowiadają zakładowi specjaliści od bezpieczeństwa i integratorzy. Opublikowana ocena modelu nie ustala, czy ludzie mogą pracować przy konkretnym wdrożeniu. Omówienie bezpieczeństwa w DeepMind
Próba na sucho może sprawdzić też informacje dla ludzi. Jeśli tacka zatrzyma się w połowie, czy operator rozpozna ukończone przegródki i będzie wiedział, czy kontynuować, czy odłożyć tackę? Widoczny stan, krótka przyczyna i jasna ścieżka eskalacji pozwalają uniknąć diagnozy od początku.
Włączenie techników ma praktyczną wartość. Wiedzą, które warianty są częste, które braki da się obsłużyć na następnym etapie i które wymagają zmiany kolejności. Robot powinien dostarczać informacje w postaci, jakiej potrzebują do tych decyzji. Poproś technika spoza zespołu projektującego próbę, żeby opisał, co zrobi, gdy stanowisko oznaczy zestaw, i wykorzystaj odpowiedź do poprawy przekazania.
Zbuduj następną próbę wokół tacki potrzebnej fabryce
- Wybierz jedną ograniczoną komórkę i rodzinę części. Poproś produkcję i dział bezpieczeństwa o określenie zwykłego przebiegu, zatwierdzonego procesu i powodu testowania robota.
- Zdefiniuj prawidłową dostawę. Zapisz części, przegródki, kolejność i akceptowalny czas. Śledź każdą dostarczoną tackę zamiast uznawać każde pobranie za ukończenie zadania.
- Zbierz dane odniesienia. Zmierz reprezentatywny okres obecnego procesu wraz z czasami cyklu, typowymi wyjątkami i wpływem na następne stanowisko.
- Powtórz przy zatwierdzonych zmianach. Porównaj pierwsze ustawienie ze zwykłymi zmianami zapasów lub harmonogramu dopuszczonymi do próby. Użyj tych samych kryteriów przed każdą zmianą i po niej.
- Omów wyniki z operatorami i integratorami. Ustal, co działo się podczas najwolniejszych i najmniej udanych przebiegów, i które niepowodzenia ma rozwiązać kolejna próba.
To kroki oceny w autoryzowanej próbie przemysłowej. Próba partnerów jest przykładem ważnego zadania z jasnym wynikiem fizycznym. Zespół może na tej podstawie wybrać, co zmierzyć we własnym zakładzie, nawet jeśli nigdy nie użyje tego modelu ani robota.
Używaj jednego arkusza na próbę, żeby interpretacja się nie zmieniała. Zapisuj zatwierdzoną rodzinę części, warunki wejściowe, oczekiwane przekazanie, wynik i czas. Przy usuwaniu problemu oddziel czas niedostępności robota od aktywnej pracy człowieka. Krótka przerwa robota i duże opóźnienie na kolejnym stanowisku są różnymi wynikami. Osoby planujące obsadę potrzebują obu informacji.
Zwróć uwagę na granice porównania. Osoba wykonująca dotychczasową pracę może podczas tej samej zmiany uzupełniać pojemniki lub oznaczać źle opisane opakowania. Jeśli robot pobiera części, a człowiek przejmuje pozostałe obowiązki, kompletowanie nadal może przynieść korzyść. Uwzględnij te czynności w opisie, by czytelnicy i pracownicy wiedzieli, za co odpowiada komórka, a za co nadal człowiek.
Stanowisko odnosi sukces, gdy następna osoba dostaje użyteczny zestaw
Zaraportowany wynik Mercedes-Benz przybliża odpowiedź na pytanie, czy elastyczna manipulacja może być użyteczna na prawdziwej linii. Kolejna decyzja zależy od całego procesu. Niezawodne stanowisko stale przekazuje właściwe części na czas, a wyjątki komunikuje dostatecznie jasno, by dało się wznowić pracę. Wtedy obiecującą demonstrację może ocenić również inna fabryka.
Źródła
- Ogłoszenie Google DeepMind o Gemini Robotics 2.5, pilotaż i filmy, 10 listopada 2026 roku
- Opis Apollo 2 firmy Apptronik
- Zdjęcie zakładu w Sindelfingen wykonane przez qwesy qwesy
Aby zachować wyniki omówień pilotażu i decyzje w postaci, którą można przeszukiwać, załóż konto Telli.sh.