Gemini Robotics 2.5 sa smistare componenti auto. La fabbrica può usare tutti i kit?
Google DeepMind riferisce un tasso di successo del 96% nel pilota di preparazione kit con Apollo 2. Le prossime domande riguardano precisione dei vassoi, consegne e regolarità dei cicli.
Due staffe metalliche in un contenitore si assomigliano. Una va nel prossimo vassoio, l'altra appartiene a una configurazione diversa del veicolo. La staffa sbagliata può anche entrare senza problemi nello scomparto giusto. Il robot che sposta i pezzi con precisione ha già fatto un lavoro utile. Alla fabbrica serve un kit con i componenti giusti nell'ordine previsto.
Il 10 novembre 2026 Google DeepMind ha annunciato Gemini Robotics 2.5 e ha detto che stava rendendolo disponibile ai partner della robotica. DeepMind ha riportato un tasso di successo del 96% in una prova di fattibilità sulla preparazione di kit per auto insieme ad Apptronik e Mercedes-Benz. La prova ha usato l'umanoide Apollo 2 di Apptronik sulle linee di produzione attive di Kecskemét, in Ungheria, e Sindelfingen, in Germania. Annuncio DeepMind e dimostrazione in fabbrica · Descrizione di Apollo 2 di Apptronik
La dimostrazione conta perché assegna a un modello robotico di uso ampio un compito industriale concreto. Seguire il vassoio durante il lavoro permette di valutare più di una singola percentuale. Il sistema consegna il vassoio giusto in tempo? Chi lavora sulla linea sa che cosa fare quando qualcosa va storto?
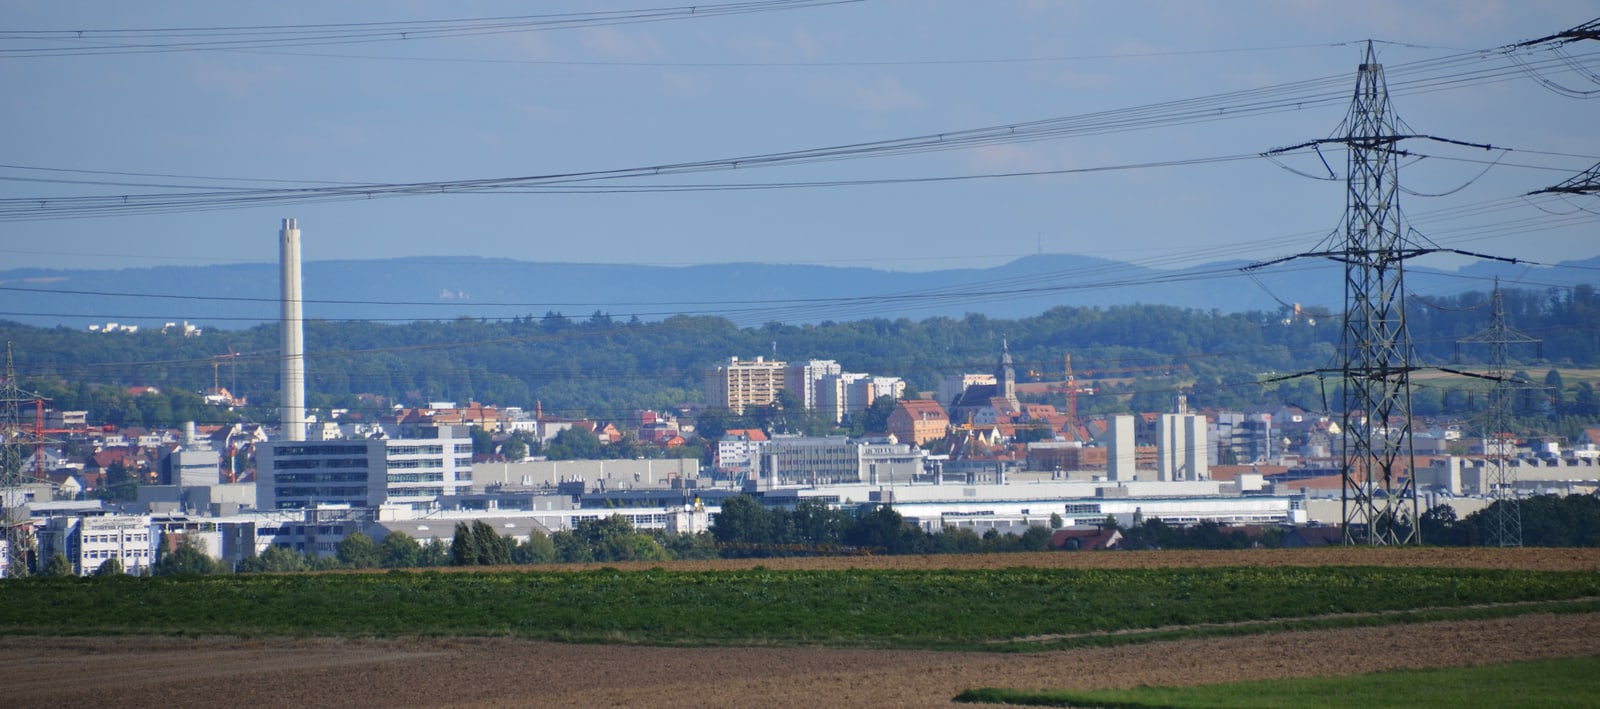
Lo stabilimento Mercedes-Benz di Sindelfingen fotografato nel 2014. L'immagine esterna identifica uno dei due siti della prova. Foto di qwesy qwesy, Wikimedia Commons, CC BY 3.0. Ridimensionata da Telli.sh.

Preparare un kit fa vedere la differenza tra un prelievo riuscito e una consegna riuscita
Nell'automotive, preparare un kit significa raccogliere e ordinare i componenti nella sequenza in cui servono. Nel resoconto sul pilota Mercedes-Benz, DeepMind descrive contenitori con pezzi sfusi e contenitori per disporli in sequenza. Apollo 2 prelevava le staffe metalliche e le metteva in questi ultimi. Secondo DeepMind, Gemini Robotics ER seguiva il processo, mentre Gemini Robotics 2.5 controllava mani e braccia. L'azienda definisce Robotics 2.5 un modello visione-linguaggio-azione, che guida azioni fisiche con ciò che vede e le istruzioni del compito. Descrizione DeepMind della prova in fabbrica
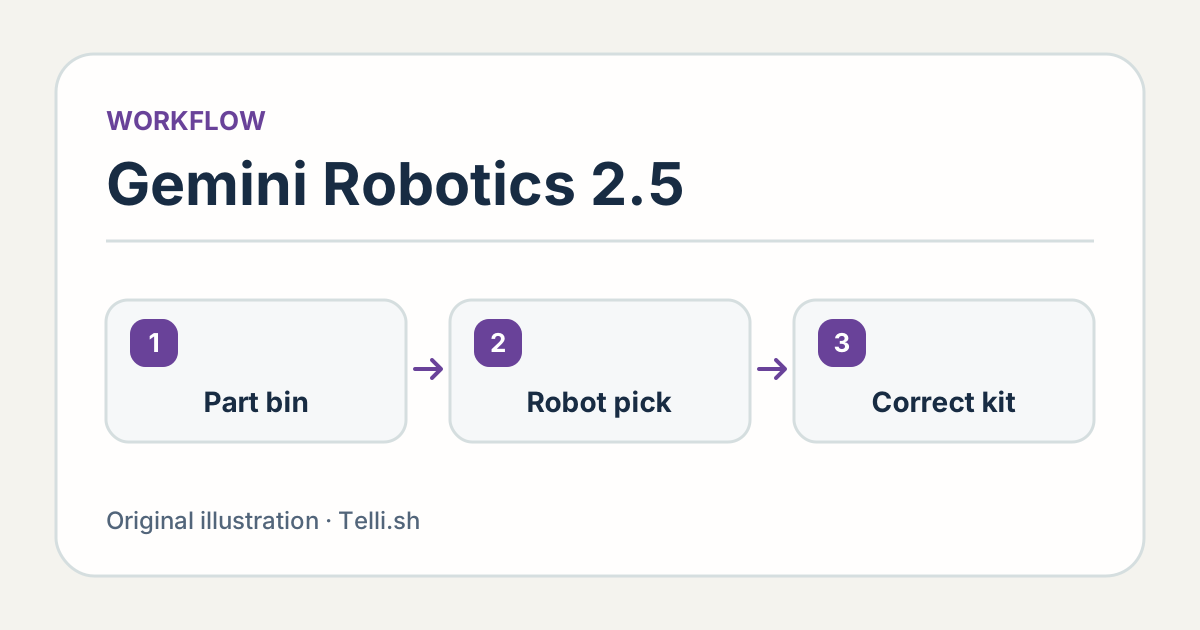
Schema concettuale della preparazione di kit per auto. La verifica della consegna mostra un possibile criterio di accettazione per il pilota. Illustrazione di Telli.sh, basata sul resoconto DeepMind della prova Mercedes-Benz. Caso e video di DeepMind
Una stazione di preparazione collega la scorta a monte all'assemblaggio a valle. Se manca una staffa o un vassoio è in ritardo, al tecnico della fase successiva servono uno stato chiaro e un modo per completare il lavoro. Una presa riuscita in isolamento dice poco su questa parte del flusso. Anche quando il robot colloca correttamente diversi pezzi, basta che ne manchi uno perché il vassoio debba essere corretto.
Immagina un vassoio che richieda tre pezzi diversi. I primi due sono collocati bene. Anche il terzo sembra a posto dal punto di vista meccanico, ma è la staffa sinistra di un'altra configurazione. Contando i singoli inserimenti si direbbe che il robot ne abbia fatti tre. Contando per kit, il vassoio va corretto. L'esempio è volutamente semplice e non descrive un errore osservato nel pilota Mercedes-Benz.
L'utilità del modello di ragionamento dipende anche da come la stazione definisce un'eccezione. Uno scomparto può essere vuoto perché il pezzo non è ancora stato inserito o perché la configurazione del veicolo non lo richiede. La stazione distingue i due casi solo se lo stato del compito concorda con le istruzioni di produzione approvate. Il resoconto pubblico descrive il robot mentre colma i vuoti. Non spiega come siano stati integrati i sistemi di inventario, sequenziamento e gestione delle eccezioni dello stabilimento. Prova DeepMind in fabbrica
Leggi il 96% insieme all'unità di lavoro misurata
Il post DeepMind del 10 novembre riporta un tasso di successo del 96% per il pilota. Non fornisce il denominatore della prova né un dettaglio dei tempi di ciclo e degli interventi umani. Il numero indica ciò che il team di ricerca ha riferito sulla prova descritta. A una fabbrica che deve decidere se estendere il sistema servono il numero dei kit corretti arrivati quando occorrevano e l'insieme delle condizioni effettivamente coperte. Risultato del pilota pubblicato da DeepMind
Considera due interpretazioni ipotetiche. Se il 96% significa 96 kit completi su 100, quattro hanno richiesto un recupero secondo la definizione del test. Se il 96% riguarda singoli prelievi, il successo del kit dipende da quanti ne servono e dal fatto che gli errori tendano a presentarsi insieme. Con cinque prelievi indipendenti al 96% ciascuno, la probabilità che riescano tutti è circa l'82%. Il calcolo illustra come cambia la misura al cambiare del denominatore. Non stima il risultato della stazione Mercedes-Benz, e nella realtà i risultati dei prelievi possono essere correlati.
Anche i tempi cambiano il confronto. Un robot può completare quasi tutti i kit al primo tentativo e fare pause insolite nei pochi casi difficili. La media dei cicli può nascondere arresti al momento sbagliato. Osserva i cicli tipici e quelli lenti insieme al numero di kit mandati a valle. Registra se il lavoro si è fermato quando il robot ha chiesto aiuto o se un processo già in uso ha consentito alla stazione di proseguire.
| Domanda per il pilota successivo | Misura | Perché conta |
|---|---|---|
| Il tecnico riceve i pezzi giusti? | Kit completi e in sequenza corretta, accettati alla prima consegna | Un prelievo riuscito può non produrre un kit utilizzabile |
| La stazione tiene il ritmo? | Distribuzione dei tempi di ciclo, inclusi i casi lenti | Le attese lunghe possono incidere sulla stazione successiva |
| Chi gestisce le eccezioni? | Interventi e tempi di recupero per causa | Automatizzare il prelievo può comunque spostare lavoro sulle persone |
| Il risultato regge un cambiamento? | Le stesse misure dopo un cambio approvato di componente o vassoio | Una configurazione affidabile offre evidenze limitate per configurazioni diverse |
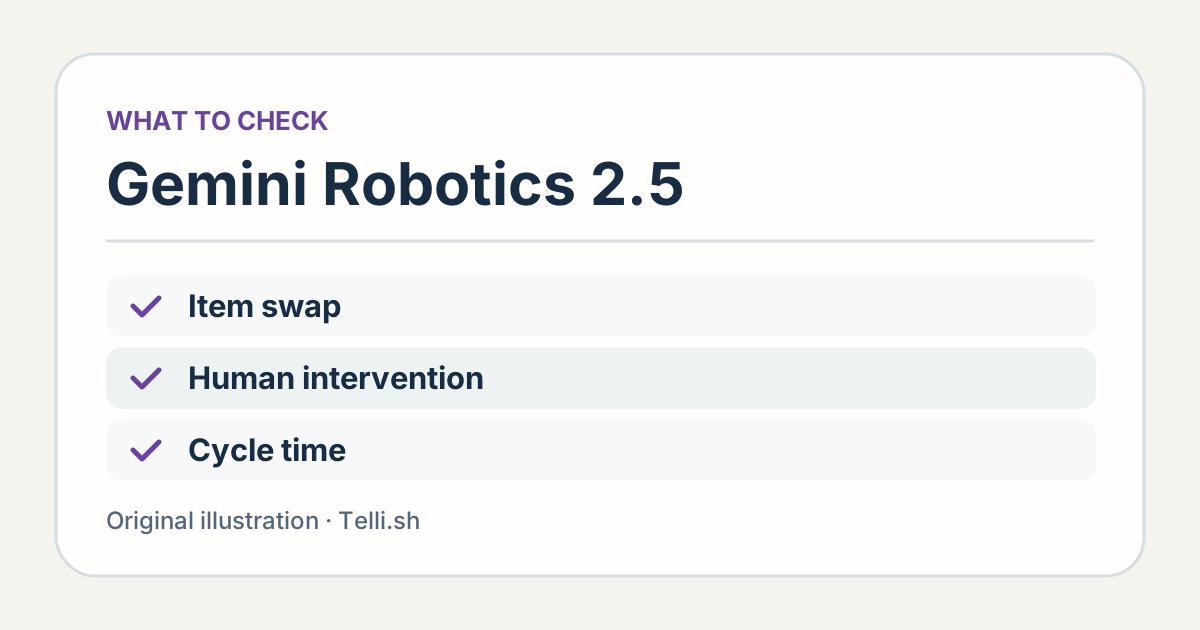
Quattro misure che un team di produzione può raccogliere accanto al tasso di successo riferito dal fornitore. La scheda propone una valutazione. Non contiene dati del pilota Mercedes-Benz. Illustrazione di Telli.sh.
Un buon cambio di configurazione mostra quale parte del flusso si è adattata
DeepMind dice di aver valutato Gemini Robotics 2.5 su circa 200 compiti diversi e di aver ottenuto miglioramenti nelle proprie prove rispetto ai riferimenti precedenti. Le prove includono operazioni su un piano di lavoro e manipolazioni più complesse. La capacità di gestire oggetti diversi offre un caso di ricerca per un modello generale. Per il team di produzione, la misura utile è il lavoro necessario per adattare la stazione quando cambia la combinazione di componenti. Valutazione ed esempi DeepMind
Parti dai motivi reali per cui una stazione cambia. Un fornitore può consegnare un pezzo con un trattamento superficiale diverso. Una nuova annata del modello può introdurre una staffa simile. Un responsabile può cambiare la disposizione dei pezzi perché un'altra cella ha bisogno di spazio. Ogni modifica incide su una parte diversa del compito. Riconoscimento, presa e sequenziamento meritano osservazioni distinte anche se la misura finale è un kit completo.
Immagina un nuovo contenitore approvato che dispone gli stessi pezzi in modo diverso. Se serve insegnare una procedura nuova, registra il tempo e chi deve occuparsene. Se il robot si adatta senza un nuovo programma, misura quante prove gli servono per recuperare precisione e produttività precedenti. Confronta l'intero cambio, inclusi attrezzaggi, configurazione e verifica. È il lavoro che un robot generalista potrebbe far risparmiare e che sfugge facilmente in un video senza intoppi.
Lo stesso ragionamento vale per un altro tipo di stazione. Un robot che riesce a gestire staffe conosciute dà un risultato utile per la preparazione dei kit. Passare a componenti delicati porta nuovi criteri di accettazione. Possono cambiare attrezzaggio, contatto con il pezzo, regole sulla contaminazione e modalità con cui l'operatore verifica eventuali danni. Il trasferimento richiede che la stazione successiva soddisfi i propri requisiti con una quantità misurabile di lavoro aggiuntivo.
La valutazione deve includere il passaggio all'operatore
DeepMind descrive miglioramenti alle indicazioni per la sicurezza fisica insieme a Robotics 2.5. Queste funzioni del modello contribuiscono alla valutazione della stazione. Chi è responsabile della cella deve comunque avere limiti operativi chiari e procedure documentate di arresto e recupero per apparecchiature e ambiente effettivi. La responsabilità spetta al personale di sicurezza e agli integratori dello stabilimento. La valutazione pubblicata del modello non stabilisce che una specifica installazione sia pronta per il lavoro in presenza di persone. Osservazioni di DeepMind sulla sicurezza
Una prova a vuoto può anche verificare le informazioni che arrivano alle persone. Se un vassoio si ferma a metà, l'operatore riesce a riconoscere gli scomparti già completati e a capire se deve continuare o mettere da parte il vassoio? Uno stato visibile, un motivo breve e una procedura di segnalazione inequivocabile possono evitare che qualcun altro debba diagnosticare l'interruzione da zero.
Coinvolgere i tecnici offre un vantaggio concreto. Sanno quali varianti sono frequenti, quali pezzi mancanti si possono gestire nella fase seguente e quali richiedono un ordine diverso. Il robot dovrebbe fornire informazioni con il dettaglio che serve per quelle decisioni. Chiedi a un tecnico che non ha progettato il pilota di spiegare che cosa farebbe quando la stazione segnala un kit e usa la risposta per migliorare il passaggio.
Costruisci la prossima prova attorno al vassoio di cui ha bisogno lo stabilimento
- Scegli una cella e una famiglia di pezzi ben delimitate. Chiedi a produzione e sicurezza di individuare il lavoro ordinario, il processo approvato e il motivo per provare lì il robot.
- Definisci una consegna corretta. Registra pezzi necessari, scomparti, sequenza e tempi accettabili. Traccia ogni vassoio consegnato senza contare ogni prelievo come un lavoro completo.
- Rileva il punto di partenza. Misura un periodo rappresentativo del processo esistente, con tempi di ciclo, eccezioni abituali e loro effetto sulla stazione successiva.
- Ripeti con variazioni approvate. Confronta la configurazione iniziale con normali variazioni di scorte o programma già autorizzate per il pilota. Applica gli stessi criteri prima e dopo ogni cambiamento.
- Rivedi il risultato con operatori e integratori. Chiedi che cosa è accaduto nelle prove più lente e meno riuscite e concorda gli errori da affrontare nel prossimo pilota.
Sono passaggi di valutazione per una prova industriale autorizzata. Non descrivono ciò che hanno fatto i partner. La loro prova di fattibilità mostra un compito significativo con un risultato fisico ben definito. Un team può usarla per decidere cosa misurare nel proprio sito, anche se non userà questo modello o questo robot.
Usa una scheda per prova così l'interpretazione resta stabile. Registra la famiglia di pezzi approvata, le condizioni iniziali, la consegna attesa, l'esito e il tempo trascorso. Se serve un recupero, separa il tempo in cui il robot è indisponibile dal tempo che una persona dedica attivamente a risolvere il caso. Una pausa breve del robot e un grande ritardo a valle sono due esiti diversi che chi pianifica il personale deve poter vedere.
Fai attenzione al perimetro del confronto. Chi svolge oggi il lavoro può anche rifornire i contenitori o segnalare un'etichetta sbagliata durante lo stesso turno. Se il robot preleva i pezzi e una persona si occupa degli altri compiti, il risultato della preparazione può comunque essere utile. Includi queste attività nella descrizione affinché lettori e personale vedano quali responsabilità può assumere la cella e quali restano a una persona.
La stazione riesce quando la persona successiva riceve un kit utilizzabile
Il risultato riferito per Mercedes-Benz è un passo verso la risposta alla domanda se una manipolazione adattabile possa servire su una vera linea di produzione. La decisione successiva riguarda tutto il processo. Una stazione affidabile consegna regolarmente i componenti giusti al momento giusto e segnala le eccezioni con chiarezza sufficiente a risolverle. Così una dimostrazione promettente sulla preparazione dei kit diventa un risultato che un'altra fabbrica può valutare.
Fonti
- Annuncio di Gemini Robotics 2.5 di Google DeepMind, pilota e video, 10 novembre 2026
- Descrizione del prodotto Apollo 2 di Apptronik
- Foto dell'esterno dello stabilimento di Sindelfingen di qwesy qwesy
Per raccogliere in un registro consultabile le discussioni e le decisioni dopo le prove, crea un account Telli.sh.