Gemini Robotics 2.5 trie des pièces automobiles. Chaque kit est-il utilisable ?
Google DeepMind annonce 96 % de réussite lors d’un pilote de préparation de kits avec Apollo 2. Reste à mesurer la conformité des plateaux, les transferts et la régularité des cycles.
Deux supports métalliques se ressemblent dans un bac. L’un va dans le prochain plateau, l’autre correspond à une autre configuration de véhicule. Le mauvais support peut tenir parfaitement dans le bon compartiment. Déplacer une pièce avec précision est une étape utile. Le travail attendu par l’usine est accompli lorsque le kit arrive avec les bonnes pièces dans le bon ordre.
Le 10 novembre 2026, Google DeepMind a annoncé Gemini Robotics 2.5 et indiqué que son déploiement commençait auprès de partenaires de la robotique. DeepMind a fait état de 96 % de réussite dans une preuve de concept de préparation de kits automobiles avec Apptronik et Mercedes-Benz. L’essai a utilisé le robot humanoïde Apollo 2 d’Apptronik sur des lignes en activité à Kecskemét, en Hongrie, et à Sindelfingen, en Allemagne. Annonce de DeepMind et démonstration en usine · Présentation d’Apollo 2 par Apptronik
Cette démonstration confie une tâche industrielle précise à un modèle de robotique polyvalent. Suivre le plateau du début à la fin donne une lecture plus utile que le seul taux de réussite. Le système livre-t-il le bon kit à temps, et les personnes sur la ligne savent-elles quoi faire en cas de problème ?
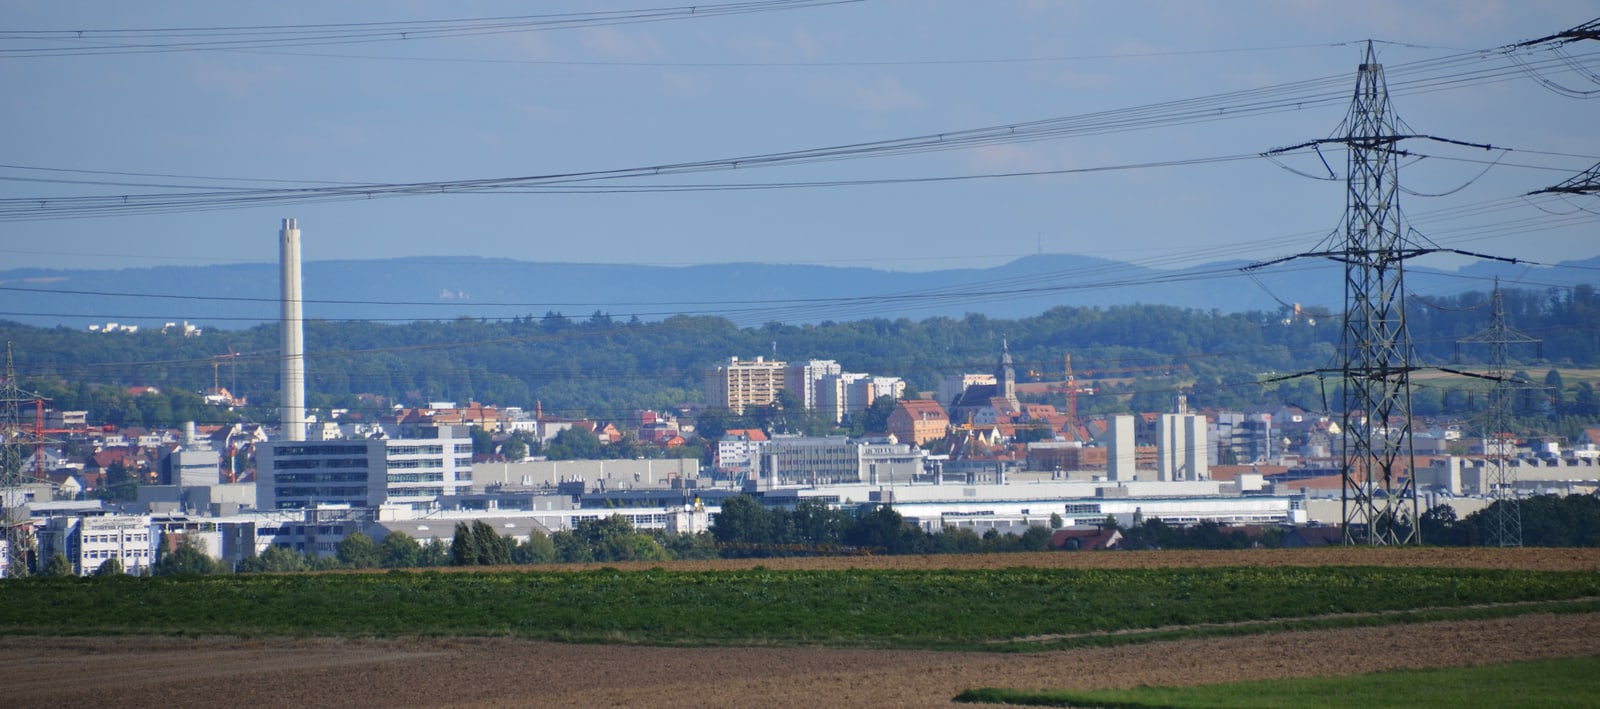
L’usine Mercedes-Benz de Sindelfingen, photographiée en 2014. Cette vue extérieure situe l’un des deux sites d’essai. Photo de qwesy qwesy, Wikimedia Commons, CC BY 3.0. Redimensionnée par Telli.sh.

La préparation des kits montre ce qui sépare une bonne prise d’une bonne livraison
Dans l’automobile, la préparation de kits consiste à réunir et ordonner des pièces selon la séquence d’assemblage. Dans son récit du pilote Mercedes-Benz, DeepMind décrit des bacs de vrac et des contenants de mise en séquence. Apollo 2 a prélevé des supports métalliques pour les déposer dans ces contenants. Selon DeepMind, Gemini Robotics ER suivait l’avancement tandis que Gemini Robotics 2.5 commandait les mains et les bras. L’entreprise présente Robotics 2.5 comme un modèle vision-langage-action, qui s’appuie sur ce qu’il voit et sur les consignes pour guider les mouvements physiques. Description de la preuve de concept par DeepMind
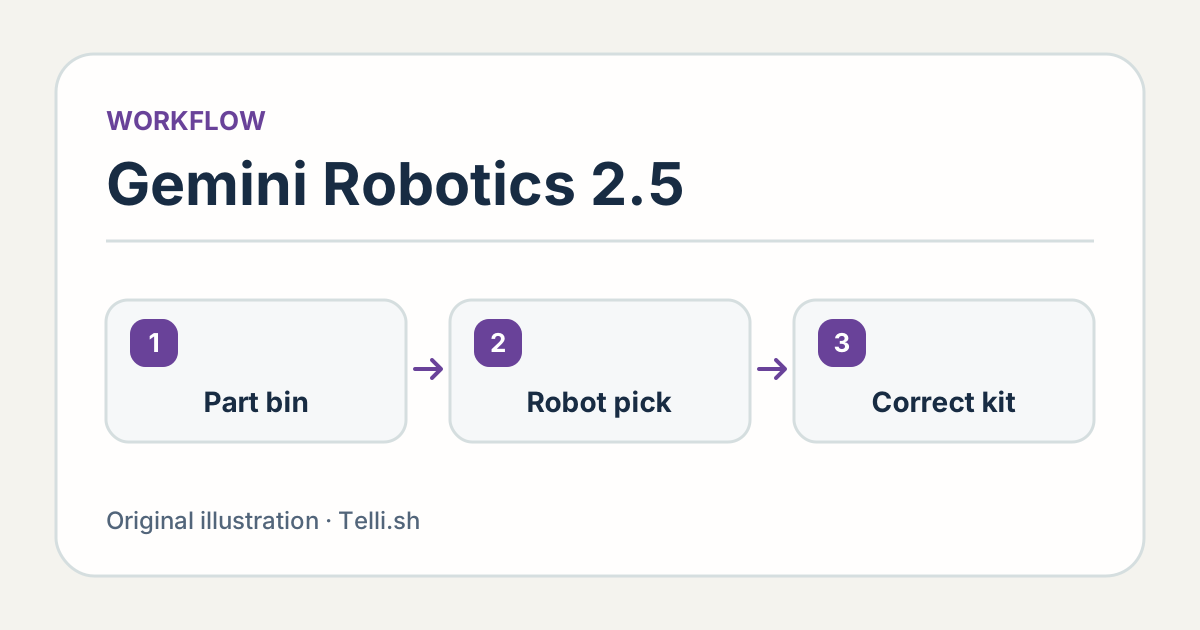
Schéma de préparation d’un kit automobile. La vérification avant transfert illustre un critère d’acceptation possible. Illustration de Telli.sh, d’après le récit du pilote Mercedes-Benz par DeepMind. Étude de cas et vidéo de DeepMind
Un poste de préparation relie le stock en amont à l’assemblage en aval. Quand un support manque ou qu’un plateau arrive en retard, la personne au poste suivant a besoin d’un état clair et d’un moyen de terminer le travail. Un prélèvement réussi en dit peu sur cette partie du processus. Même après plusieurs dépôts corrects, une seule pièce manquante peut imposer une reprise du kit.
Supposons qu’un plateau exige trois pièces distinctes. Les deux premiers placements semblent corrects. Le troisième l’est aussi mécaniquement, mais il s’agit du support gauche d’une autre configuration. En comptant les dépôts, le robot semble avoir posé trois pièces. À l’échelle du kit, le plateau doit être corrigé. Cet exemple simplifié ne décrit aucune erreur observée pendant le pilote Mercedes-Benz.
L’utilité d’un modèle de raisonnement dépend aussi de la définition des exceptions au poste. Un compartiment peut être vide parce que la pièce n’a pas encore été posée ou parce que cette configuration n’en a pas besoin. Le poste ne peut faire cette distinction que si son état de tâche concorde avec les instructions de production approuvées. Le récit public montre comment le robot a corrigé des manques. Il ne précise pas comment les systèmes de stock, de séquençage et de gestion des exceptions étaient intégrés. Preuve de concept de DeepMind en usine
Lisez le chiffre de 96 % à la lumière de l’unité mesurée
Le billet du 10 novembre de DeepMind annonce 96 % de réussite pour le pilote. Il ne donne ni dénominateur ni détail des temps de cycle ou des interventions humaines. Ce chiffre est celui que l’équipe de recherche participante rapporte pour la preuve de concept décrite. Pour décider d’étendre l’usage, une usine doit connaître le nombre de kits conformes arrivés au bon moment et les conditions réellement couvertes par l’essai. Résultat du pilote publié par DeepMind
Prenons deux interprétations hypothétiques. Si 96 % signifie 96 kits complets sur 100, quatre kits ont exigé une reprise selon la définition de l’essai. Si le chiffre concerne chaque prélèvement, la réussite d’un kit dépend du nombre d’opérations et du lien entre leurs échecs. Avec cinq prélèvements indépendants qui réussissent chacun à 96 %, la probabilité que les cinq réussissent est d’environ 82 %. Le calcul illustre uniquement l’effet du dénominateur. Il ne fournit aucune estimation pour le poste de Mercedes-Benz, et les prélèvements réels peuvent être corrélés.
Le temps change aussi la comparaison. Un robot peut réussir la plupart des kits au premier passage et marquer des pauses inhabituellement longues dans quelques cas difficiles. La moyenne peut masquer les arrêts qui surviennent au mauvais moment. Comparez les cycles typiques et lents au nombre de kits transmis en aval. Indiquez si une demande d’aide a arrêté le travail ou si un processus en place a permis au poste de continuer.
| Question pour un prochain pilote | Mesure | Pourquoi elle compte |
|---|---|---|
| La personne en aval reçoit-elle les bonnes pièces ? | Kits complets, dans le bon ordre et acceptés au premier transfert | Un prélèvement réussi peut aboutir à un kit inutilisable |
| Le poste tient-il le rythme ? | Distribution des temps de cycle, cas lents compris | Une longue attente peut perturber le poste suivant |
| Qui traite les exceptions ? | Interventions et temps de reprise par motif | Automatiser la prise peut transférer une partie du travail à une personne |
| Le résultat tient-il après un changement ? | Mêmes mesures après un changement de pièce ou de plateau approuvé | Un réglage fiable donne peu d’éléments sur un autre réglage |
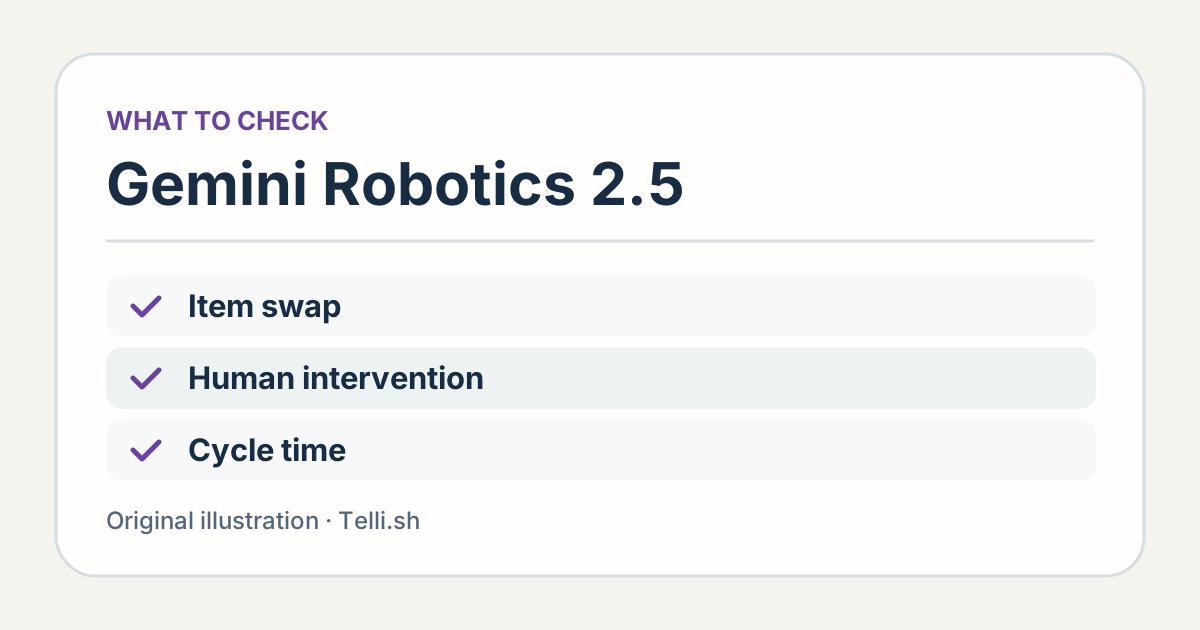
Quatre mesures qu’une équipe de production pourrait recueillir en complément d’un taux de réussite communiqué par un fournisseur. La grille propose une méthode d’évaluation et ne contient pas de données du pilote Mercedes-Benz. Illustration de Telli.sh.
Un changement de configuration révèle quelle étape s’adapte
DeepMind indique avoir évalué Gemini Robotics 2.5 sur environ 200 tâches distinctes et observé des progrès par rapport aux références antérieures dans ses propres évaluations. Les essais vont d’opérations sur table à des manipulations plus complexes. La capacité à traiter plusieurs objets plaide pour un modèle de recherche généraliste. En production, la mesure utile est le travail nécessaire pour adapter le poste quand la composition des kits change. Évaluation et exemples de DeepMind
Partez des raisons réelles d’un changement de poste. Un fournisseur peut livrer une pièce avec un autre traitement de surface. Une nouvelle année-modèle peut introduire un support similaire. Un responsable peut déplacer les pièces parce qu’une autre cellule a besoin de place. Chaque variation touche une étape différente. Observez séparément la reconnaissance, la prise et la mise en séquence, même si la mesure finale est un kit terminé.
Imaginons qu’un nouveau contenant approuvé accueille les mêmes pièces dans une autre disposition. Si une personne doit enseigner une procédure, notez combien de temps cela prend et à qui revient le travail. Si le robot s’adapte sans nouveau programme, comptez les essais nécessaires pour retrouver la précision et le débit précédents. Comparez le changement dans son ensemble, y compris les supports, le réglage et les vérifications. Un robot polyvalent pourrait réduire cet effort, difficile à voir dans la vidéo d’un cycle fluide.
Le raisonnement s’applique au passage vers un autre type de poste. Réussir avec des supports connus est utile pour les kits. Des pièces délicates amènent leurs propres critères d’acceptation. L’outillage, le contact avec la pièce, les règles de propreté et la manière de contrôler les dommages peuvent changer. La capacité de transfert se mesure au travail supplémentaire nécessaire pour que le prochain poste satisfasse ses propres exigences.
L’évaluation doit inclure le transfert à l’opérateur
DeepMind décrit des améliorations dans les consignes de sécurité physique de Robotics 2.5. Ces fonctions du modèle constituent un élément de l’évaluation d’un poste. Les personnes responsables de la cellule ont encore besoin de limites d’exploitation claires et d’une procédure d’arrêt et de reprise adaptée au matériel et à l’environnement réels. Ce travail relève des responsables de la sécurité et des intégrateurs du site. L’évaluation publiée d’un modèle ne peut établir à elle seule qu’un déploiement donné est prêt à fonctionner à proximité de personnes. Sécurité physique selon DeepMind
Un essai à blanc peut aussi vérifier les informations transmises. Si un plateau s’arrête à mi-parcours, l’opérateur peut-il voir quels compartiments sont terminés et savoir s’il doit reprendre le travail ou écarter le plateau ? Un état visible, un motif bref et une procédure d’escalade sans ambiguïté évitent à une autre personne de devoir reconstituer l’interruption.
Associer les techniciens à l’évaluation a un avantage pratique. Ils connaissent les variations courantes, savent quelles pièces manquantes peuvent être traitées à l’étape suivante et lesquelles exigent une autre séquence. Le robot doit présenter les informations au niveau de détail dont ils ont besoin pour décider. Demandez à une personne qui n’a pas conçu le pilote ce qu’elle ferait devant un kit signalé, puis utilisez sa réponse pour améliorer le transfert.
Construisez le prochain essai autour du plateau dont l’usine a besoin
- Choisissez une cellule bien délimitée et une famille de pièces. Demandez aux équipes de production et de sécurité de préciser le déroulement ordinaire, le processus approuvé et le motif de l’essai.
- Définissez une livraison conforme. Notez les pièces requises, leurs compartiments, leur ordre et le délai acceptable. Suivez chaque plateau livré au lieu de compter chaque prise comme un travail achevé.
- Mesurez la situation de référence. Prenez une période représentative du processus actuel, avec les temps de cycle, les exceptions habituelles et leurs effets sur le poste suivant.
- Recommencez sous des variations approuvées. Comparez le réglage initial à des changements normaux de stock ou de planification validés pour l’essai. Gardez les mêmes critères avant et après chaque changement.
- Examinez le résultat avec les opérateurs et les intégrateurs. Demandez ce qui s’est passé pendant les cycles les plus lents et les moins réussis. Convenez des échecs à traiter lors du prochain essai.
Ces étapes constituent une proposition pour un essai industriel autorisé. La preuve de concept des partenaires donne un exemple de tâche concrète, avec un résultat physique clair. Une équipe peut s’en servir pour décider quoi mesurer sur son site, même si elle n’emploie jamais ce modèle ou ce robot.
Gardez une fiche par essai pour que son interprétation reste stable. Notez la famille de pièces approuvée, l’état d’entrée, la livraison attendue, le résultat et la durée. En cas de reprise, distinguez le temps d’indisponibilité du robot du temps qu’une personne consacre effectivement au problème. Une brève pause du robot et un retard important en aval ont des effets différents, que l’équipe chargée des effectifs doit voir.
Veillez au périmètre de la comparaison. Dans le processus existant, une personne peut aussi réalimenter les bacs ou signaler une étiquette erronée durant le même poste. Si le robot prend les pièces et qu’une personne reprend ces autres tâches, le résultat peut rester utile. Décrivez ce travail pour que les lecteurs et le personnel voient quelles responsabilités la cellule peut assumer et lesquelles restent humaines.
Le poste réussit quand la personne suivante reçoit un kit exploitable
Le résultat annoncé chez Mercedes-Benz aide à évaluer l’intérêt de la manipulation adaptable sur une vraie ligne de production. La prochaine décision concerne le processus entier. Un poste fiable transmet régulièrement les bonnes pièces au bon moment et rend les exceptions assez claires pour permettre la reprise. C’est ainsi qu’une démonstration prometteuse devient un résultat qu’une autre usine peut examiner.
Sources
- Annonce, pilote et vidéos de Google DeepMind sur Gemini Robotics 2.5, 10 novembre 2026
- Fiche produit d’Apollo 2 chez Apptronik
- Photo extérieure de l’usine de Sindelfingen par qwesy qwesy
Pour retrouver les bilans de vos pilotes et les décisions prises, créez un compte Telli.sh.