Gemini Robotics 2.5 clasifica piezas de coche. ¿Puede la fábrica usar todos los kits?
Google DeepMind informa de un 96 % de éxito en un piloto de preparación de kits con Apollo 2. Las siguientes preguntas son la exactitud de las bandejas, el traspaso y la regularidad del ciclo.
Dos soportes metálicos de un contenedor son casi iguales. Uno va en la siguiente bandeja y el otro corresponde a una configuración distinta del vehículo. La pieza equivocada aún puede encajar bien en el compartimento correcto. Si el robot traslada las piezas con precisión, ya hace algo útil. La fábrica necesita recibir un kit con las piezas correctas en el orden previsto.
El 10 de noviembre de 2026, Google DeepMind anunció Gemini Robotics 2.5 y dijo que estaba desplegándolo entre sus socios de robótica. DeepMind comunicó una tasa de éxito del 96 % en una prueba de concepto de preparación de kits de automoción junto con Apptronik y Mercedes-Benz. Se utilizó el humanoide Apollo 2 de Apptronik en líneas de producción activas de Kecskemét, Hungría, y Sindelfingen, Alemania. Anuncio de DeepMind y demostración en fábrica · Descripción del Apollo 2 de Apptronik
La demostración importa porque asigna a un modelo robótico de propósito amplio una tarea industrial concreta. Seguir la bandeja durante todo el proceso permite evaluar algo más que el porcentaje destacado. ¿Entrega el sistema la bandeja correcta a tiempo? ¿Sabe el personal de la línea qué hacer cuando algo falla?
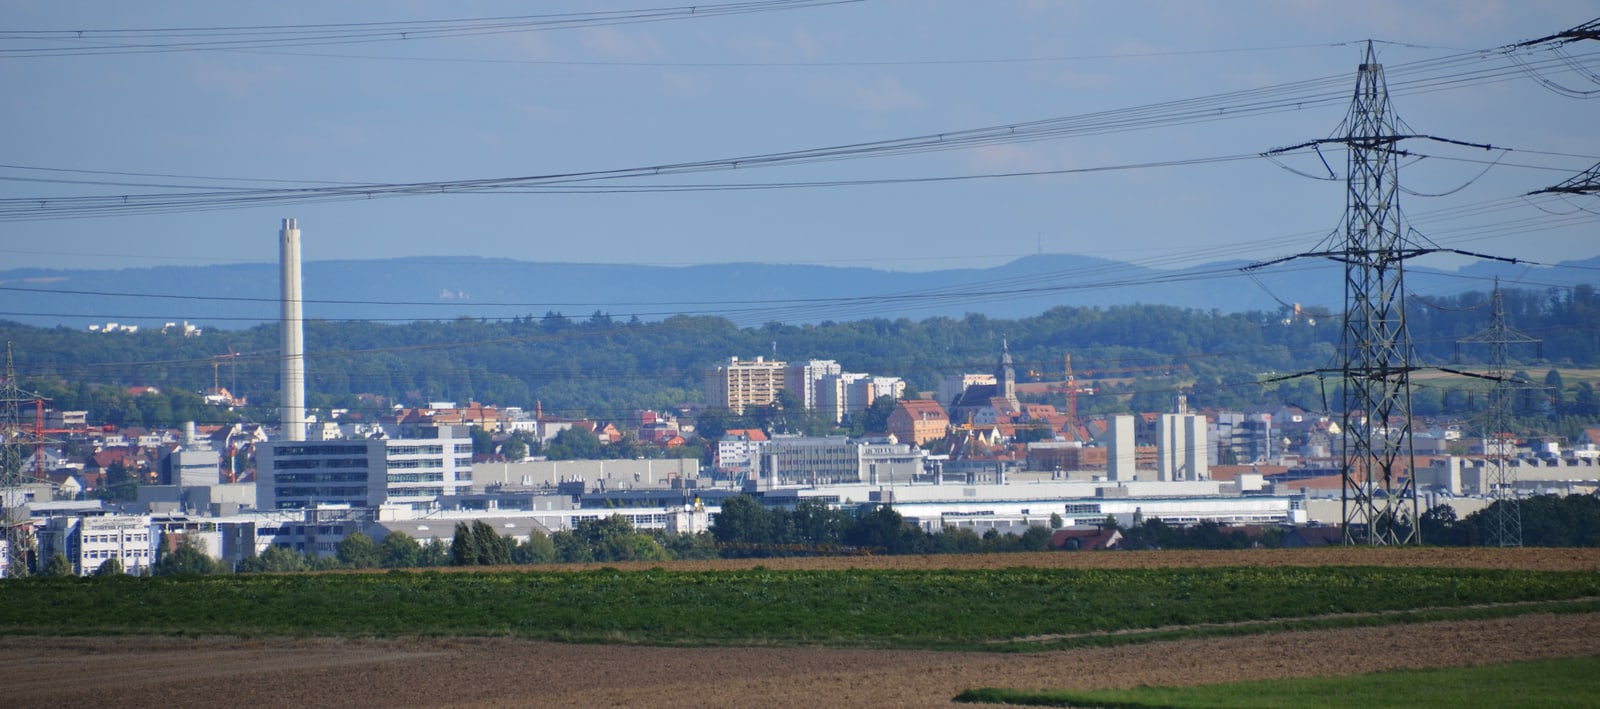
Planta de Mercedes-Benz en Sindelfingen, fotografiada en 2014. Esta vista exterior identifica uno de los dos centros de la prueba. Foto de qwesy qwesy, Wikimedia Commons, CC BY 3.0. Redimensionada por Telli.sh.

Preparar un kit permite distinguir una recogida correcta de una entrega correcta
Preparar kits en automoción consiste en reunir y ordenar piezas en la secuencia en que se necesitan. En su descripción del piloto de Mercedes-Benz, DeepMind habla de contenedores de suministro a granel y contenedores de secuenciación. Apollo 2 recogía soportes metálicos y los colocaba en estos últimos. Según DeepMind, Gemini Robotics ER hacía el seguimiento del proceso, mientras que Gemini Robotics 2.5 controlaba las manos y los brazos. La empresa describe Robotics 2.5 como un modelo de visión, lenguaje y acción, que usa lo que ve y las instrucciones para guiar acciones físicas. Descripción de DeepMind de la prueba de concepto en fábrica
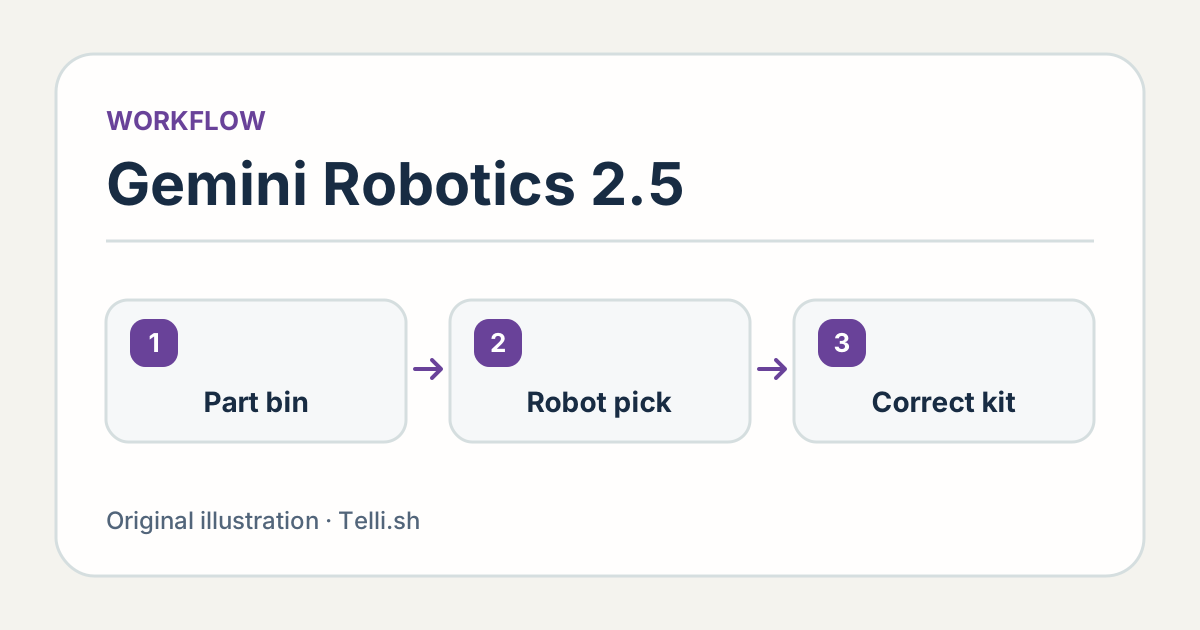
Vista conceptual de la preparación de kits de automoción. La comprobación de entrega muestra un posible criterio de aceptación para un piloto. Ilustración de Telli.sh basada en el relato de DeepMind sobre el piloto de Mercedes-Benz. Caso y vídeo de DeepMind
Una estación de preparación conecta el suministro de piezas con el montaje posterior. Si falta un soporte o una bandeja llega tarde, el siguiente técnico necesita un estado claro y una forma de terminar el trabajo. Un agarre correcto aislado dice poco de esa parte del proceso. Aunque el robot coloque correctamente varias piezas, basta con que falte una para que haya que corregir la bandeja.
Supongamos que una bandeja necesita tres piezas distintas. Las dos primeras se colocan bien. La tercera parece correcta desde el punto de vista mecánico, pero es el soporte izquierdo de otra configuración. Si se cuentan las colocaciones, puede parecer que el robot hizo las tres. Si se cuenta el kit como unidad, hay que corregir la bandeja. El ejemplo es deliberadamente sencillo y no describe un error observado en el piloto de Mercedes-Benz.
La utilidad del modelo de razonamiento depende también de cómo define la estación una excepción. Un compartimento puede estar vacío porque aún no se ha puesto la pieza o porque esa configuración del vehículo no la requiere. La estación solo puede distinguir esos casos si coinciden el estado de la tarea y las instrucciones de producción aprobadas. El relato público indica que el robot corregía huecos. No detalla cómo se integraron el inventario, la secuenciación y la gestión de excepciones en la planta. Prueba de concepto de DeepMind en fábrica
Lee el 96 % junto a la unidad de trabajo medida
La publicación de DeepMind del 10 de noviembre informa de un 96 % de éxito en el piloto. No da el denominador ni un desglose de los tiempos de ciclo y las intervenciones humanas. La cifra recoge lo que comunicó el equipo de investigación participante sobre esa prueba. Una fábrica que quiera ampliar el proceso necesita saber cuántos kits correctos llegaron a tiempo y qué condiciones cubrió la prueba. Resultado del piloto publicado por DeepMind
Considera dos interpretaciones hipotéticas. Si el 96 % significa 96 kits completos de 100, cuatro necesitaron recuperación según la definición de la prueba. Si el 96 % se refiere a cada recogida, el éxito del kit depende de cuántas haya y de si los fallos tienden a coincidir. Con cinco recogidas independientes que acierten cada una el 96 % de las veces, la probabilidad de acertar las cinco es de alrededor del 82 %. El cálculo ilustra cómo cambia la métrica con el denominador. No es una estimación de la estación de Mercedes-Benz, y en condiciones reales los resultados de cada recogida pueden estar correlacionados.
El tiempo también cambia la comparación. Un robot puede completar casi todos los kits a la primera y hacer pausas inusualmente largas en unos pocos casos difíciles. La media del ciclo puede ocultar paradas en momentos críticos. Examina los ciclos habituales y los lentos junto con la cantidad de kits entregados a la estación siguiente. Registra si el trabajo se detuvo al pedir ayuda el robot o si un proceso existente permitió mantenerlo en marcha.
| Pregunta para la siguiente prueba | Medida | Por qué importa |
|---|---|---|
| ¿Recibe el técnico las piezas correctas? | Kits completos y ordenados que se aceptan en la primera entrega | Una recogida puede funcionar sin dar lugar a un kit utilizable |
| ¿Mantiene el ritmo la estación? | Distribución de los tiempos de ciclo, incluidos los lentos | Una espera larga puede afectar a la siguiente estación |
| ¿Quién resuelve las excepciones? | Intervenciones y tiempo de recuperación por motivo | El sistema puede trasladar trabajo a personas aunque automatice la recogida |
| ¿Se mantiene el resultado al cambiar algo? | Las mismas medidas después de un cambio aprobado de pieza o bandeja | Una configuración fiable da pocas pruebas sobre otra distinta |
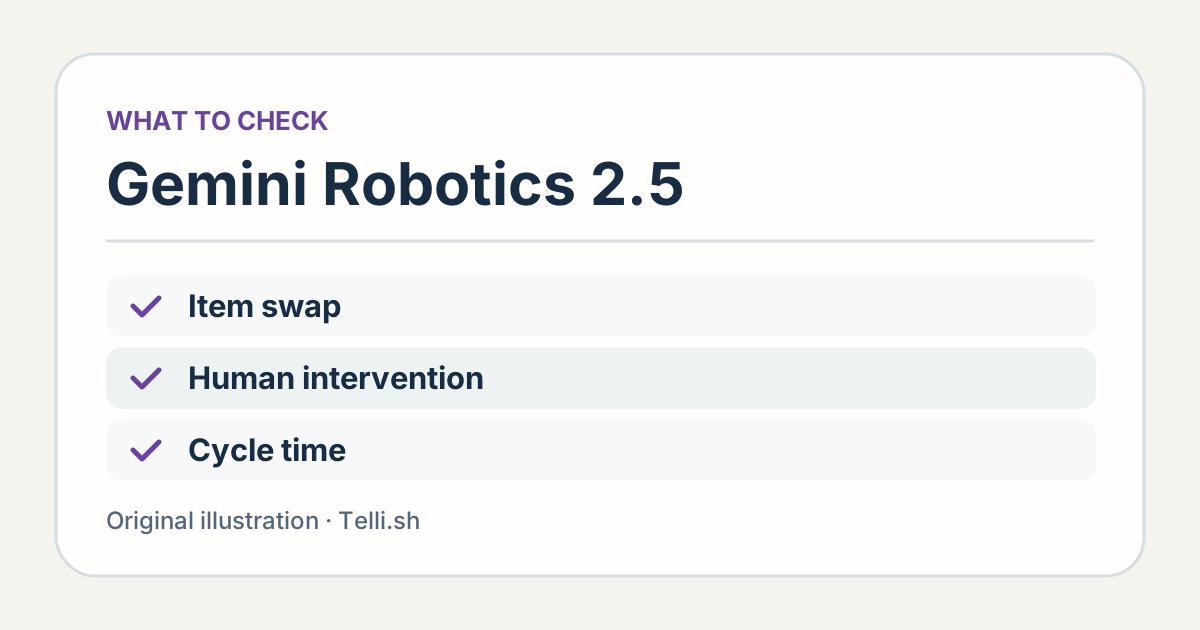
Cuatro medidas que un equipo de producción puede recoger junto a la tasa de éxito del proveedor. La ficha propone una evaluación. No contiene datos del piloto de Mercedes-Benz. Ilustración de Telli.sh.
Un buen cambio de configuración muestra qué parte del proceso se adaptó
DeepMind dice que evaluó Gemini Robotics 2.5 en unas 200 tareas distintas y que sus pruebas mostraron mejoras sobre las referencias anteriores. Entre ellas había operaciones sobre mesas y manipulaciones más complejas. La capacidad de manejar objetos diferentes ofrece un buen caso de investigación para un modelo general. Para el equipo de producción, la medida útil es cuánto trabajo exige adaptar la estación cuando cambia la combinación de piezas. Evaluación y ejemplos de DeepMind
Parte de los motivos reales por los que cambia una estación. Un proveedor puede entregar una pieza con otro tratamiento superficial. Un año de modelo nuevo puede incorporar un soporte parecido. Un responsable puede preparar las piezas de otra forma porque otra célula necesita espacio. Cada cambio afecta a una parte distinta de la tarea. El reconocimiento, el agarre y la secuenciación merecen observaciones propias aunque el resultado final sea un kit completo.
Imagina que un contenedor nuevo y aprobado organiza las mismas piezas de otra forma. Si hace falta enseñar un procedimiento nuevo, anota el tiempo y quién debe hacerlo. Si el robot se adapta sin programarlo de nuevo, mide cuántos ensayos necesita para recuperar la precisión y la capacidad anteriores. Compara todo el cambio de configuración, incluidos los cambios de utillaje, los ajustes y la verificación. Es el trabajo que podría ahorrar un robot generalista, y un vídeo de una ejecución fluida apenas lo muestra.
Lo mismo ocurre al estudiar otro tipo de estación. Un robot que funciona con soportes conocidos ya aporta un resultado útil para preparar kits. Pasar a componentes delicados requiere otros criterios de aceptación. Pueden cambiar las herramientas, el contacto con la pieza, las normas sobre contaminación y la forma en que el operario comprueba si hay daños. La transferencia implica que la siguiente estación debe cumplir sus propios requisitos tras una cantidad medible de trabajo adicional.
La evaluación debe incluir el traspaso al operario
DeepMind describe mejoras en las indicaciones de seguridad física junto a Robotics 2.5. Estas funciones son un elemento de la evaluación de la estación. Quienes se encargan de la célula siguen necesitando límites operativos claros y un procedimiento documentado de parada y recuperación para su equipo y entorno reales. La responsabilidad recae en el personal de seguridad y los integradores del centro. La evaluación publicada del modelo no permite determinar si una instalación concreta está lista para que haya gente trabajando a su alrededor. Consideraciones de seguridad de DeepMind
Un ensayo sin producción puede comprobar la información que recibe el personal. Si la bandeja se para a mitad del proceso, ¿puede el operario identificar qué compartimentos están completos y si toca continuar o apartarla? Un estado visible, un motivo breve y una vía de aviso inequívoca evitan que otra persona tenga que diagnosticar la interrupción desde cero.
Incluir a los técnicos aporta una ventaja práctica. Saben qué variaciones son frecuentes, qué piezas que falten se pueden resolver en el paso siguiente y cuáles exigen otra secuencia. El robot debería darles información con el detalle que necesitan para decidir. Pide a un técnico ajeno al diseño del piloto que explique qué haría si la estación marca un kit y usa su respuesta para mejorar el traspaso.
Diseña el siguiente piloto alrededor de la bandeja que necesita la planta
- Elige una célula de trabajo y una familia de piezas acotadas. Pide a producción y seguridad que identifiquen el trabajo habitual, el proceso aceptado y el motivo de probar el robot allí.
- Define una entrega correcta. Documenta las piezas necesarias, los compartimentos, la secuencia y el tiempo aceptable. Registra cada bandeja entregada sin contar cada recogida como un trabajo completado.
- Mide el punto de partida. Mide un periodo representativo del proceso actual, incluidos los tiempos de ciclo, las excepciones habituales y su efecto en la siguiente estación.
- Repite con variaciones aprobadas. Compara la configuración inicial con cambios de existencias o calendario autorizados para la prueba. Aplica los mismos criterios de aceptación antes y después de cada cambio.
- Revisa el resultado con operarios e integradores. Pregunta qué pasó en las ejecuciones más lentas y menos satisfactorias, y acuerda qué fallos debe abordar la próxima prueba.
Son pasos de evaluación para un ensayo industrial autorizado. No describen lo que hicieron los socios. Su prueba de concepto ofrece un ejemplo de una tarea relevante con un resultado físico claro. Puede servir para decidir qué medir en otro centro aunque no use ese modelo ni ese robot.
Usa una hoja de seguimiento por prueba para mantener estable la interpretación. Anota la familia de piezas aprobada, las condiciones de entrada, la entrega esperada, el resultado y el tiempo transcurrido. Cuando haya una recuperación, separa el tiempo de indisponibilidad del robot del tiempo que una persona dedica activamente a resolver el caso. Una pausa breve del robot y un retraso largo en la siguiente estación son resultados distintos que deben conocer quienes planifican la plantilla.
Fíjate en dónde pones el límite de la comparación. Quien realiza hoy el trabajo puede también rellenar contenedores o señalar uno mal etiquetado en el mismo turno. Si el robot recoge las piezas y una persona se encarga de esas otras tareas, preparar los kits con el robot aún puede ser útil. Incluye ese trabajo en la descripción para que lectores y personal de planta vean qué responsabilidades puede asumir la célula y cuáles siguen en manos de una persona.
La estación funciona cuando la siguiente persona recibe un kit utilizable
El resultado comunicado sobre Mercedes-Benz ayuda a responder si la manipulación adaptable puede ser útil en una línea de producción real. La siguiente decisión depende del proceso completo. Una estación fiable entrega de manera constante las piezas correctas a tiempo y deja las excepciones lo bastante claras para resolverlas. Eso convierte una demostración prometedora de preparación de kits en un resultado que otra fábrica puede evaluar.
Fuentes
- Anuncio de Google DeepMind de Gemini Robotics 2.5, piloto y vídeos, 10 de noviembre de 2026
- Descripción del Apollo 2 de Apptronik
- Foto del exterior de la fábrica de Sindelfingen de qwesy qwesy
Para guardar en un registro consultable los análisis de las pruebas y sus decisiones, crea una cuenta en Telli.sh.