Czy robot może ćwiczyć podnoszenie kabla i nalewanie wody w tym samym symulatorze?
Alloy od Argon Robotics łączy sztywne roboty, kable i ciecze w jednej scenie. Podniesienie kabla i przelanie wody pokazują, czego zespół może się dowiedzieć z symulacji.
Robot chwyta jeden koniec kabla. Chwytak unosi się, a koniec kabla z łatwością podąża za nim. W połowie długości pętla wciąż leży na stole. Po położeniu nadgarstka robota można sądzić, że zadanie jest skończone. Położenie kabla pokazuje, ile jeszcze zostało do zrobienia. Z przelewaniem jest podobnie. Kąt ramienia mówi, jak ustawiono naczynie, a po wodzie widać, czy zadanie się udało.
12 listopada 2026 r. Pranay Gupta i Deepanshu Rohilla z Argon Robotics opublikowali preprint o Alloy, otwartoźródłowym silniku fizyki do uczenia robotów. Alloy wykorzystuje jeden interfejs sceny dla ciał sztywnych i robotów, kabli, tkanin, cieczy oraz innych materiałów. Może uruchamiać równoległe kopie sceny na GPU albo działać na CPU, a pakiet Pythona jest publicznie dostępny. W artykule opisano symulowane próby podnoszenia kabla i nalewania. Preprint Argon Robotics · Kod Alloy i instrukcja instalacji · Pakiet Pythona
Zespół robotyczny może wykorzystać te zadania do odpowiedzi na dwa pytania. Czy symulowany przedmiot porusza się wiarygodnie, gdy robot go dotyka? Czy mierzony wynik nadal coś znaczy na nadzorowanym stanowisku? Podniesienie kabla i przelewanie do szerokiej miski nadają tym pytaniom konkretną formę przed uruchomieniem dużego treningu.
Wspólna scena pozwala każdemu materiałowi poruszać się inaczej
Ramię i stół łatwo opisać. Ich geometria pozostaje stała, gdy się poruszają lub podpierają inne przedmioty. Kabel zmienia kształt podczas przesuwania przez krawędź stołu, a rozkład wody zmienia się wraz z przechyleniem naczynia. Silnik potrzebuje do każdego z tych przypadków innego opisu ruchu. Kontakt ramienia z przedmiotem musi też pozostać spójny, gdy zmienia się ich położenie.
W pracy z 12 listopada autorzy opisują mechanizm, który na podstawie opisu i spodziewanego zachowania obiektu dobiera moduł obliczeniowy. Kable bez zamocowania można modelować jako przegubowe łańcuchy w module dynamiki ciał sztywnych. Ciecze korzystają z modułu cząsteczkowego Alloy. Na GPU obliczenia ciał sztywnych wykonuje MuJoCo Warp, a na CPU opisano obliczenia w MuJoCo. Program zapisuje powody wyboru, który użytkownik może zmienić. To przydaje się, gdy próbka wygląda jak zwykły kabel, ale zachowuje się jak sprężysty pręt. Preprint Alloy, sekcje 3.1–3.2
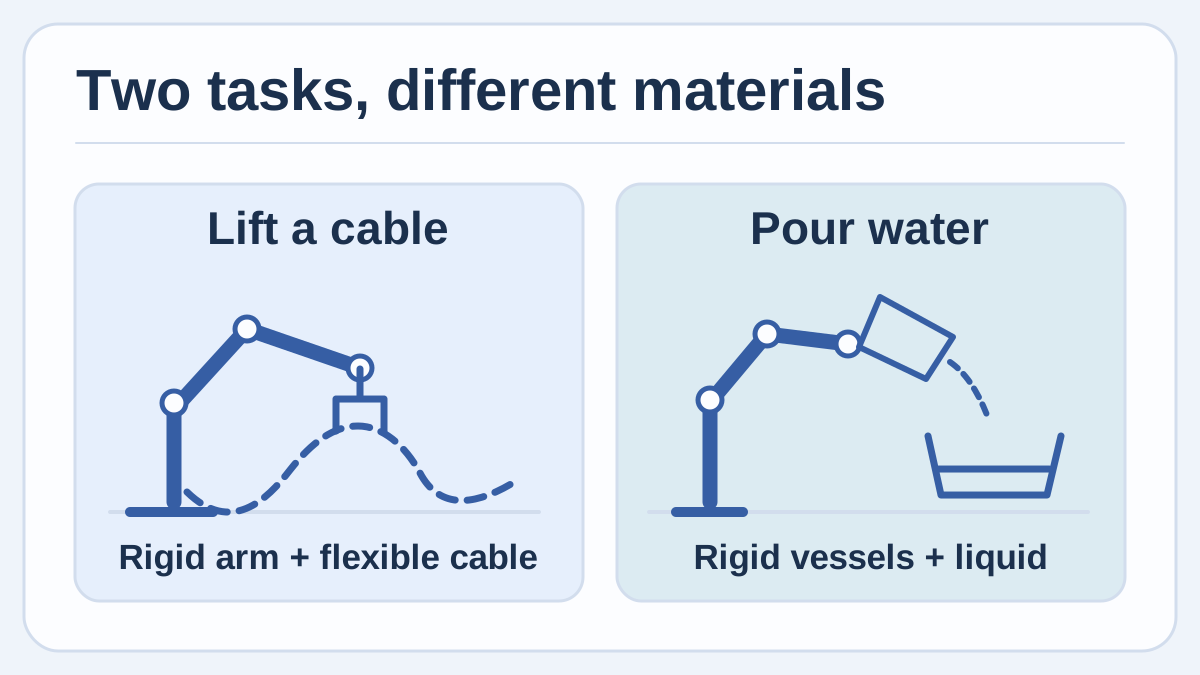
Oryginalny schemat materiałów w dwóch zadaniach próbnych. Ramię porusza się w przegubach, kabel zmienia kształt, a ciecz przepływa w naczyniu.
Oddziaływanie między materiałami jest równie ważne jak wybór modułu. W pracy opisano przekazywanie położenia, orientacji i prędkości ciała do innego modułu przez obiekt zastępczy. W sprzężeniu dwukierunkowym siły kontaktu wracają do pierwszego modułu. W opisanym sprzężeniu jednokierunkowym dla względnie lekkiej cieczy jej ruch wynika z ruchu ciał sztywnych, a siły cieczy nie są przekazywane zwrotnie. Zespół powinien sprawdzić, który wariant działa w jego scenie, zanim oceni wynik zależny od wpływu cieczy na naczynie. Preprint Alloy, sekcja 3.3
Taka konfiguracja może odjąć pracy zespołowi, który inaczej utrzymywałby dwa opisy sceny i osobny mechanizm wymiany danych między silnikami. Założenia o materiałach można sprawdzać w jednym miejscu. Pojawia się też koszt. Dokumentacja wskazuje, że w scenie łączącej robota, kabel i tkaninę wyjątkowo krótki krok sprzężenia może znacznie spowolnić obliczenia. Mała próba pozwala zdecydować, ile szczegółów materiału warto uwzględnić. Udokumentowane ograniczenia Alloy
Podniesienie kabla i umieszczenie go w uchwycie to różne zadania
W próbie z pracy sukces oznacza, że w ostatnim kroku cała linia środkowa kabla znajduje się ponad 3 cm nad stołem. Autorzy podają 242 udane próby na 256 odłożonych do oceny po około 15 minutach treningu oraz 245 na 256 po około 30 minutach. Tabela 2 opisuje wyniki z jednej karty NVIDIA L4, przy 1024 równoległych instancjach i wersji przedpremierowej 0.1.0rc2. Wyniki odnoszą się do określonej próby i osobnych ziaren losowości symulatora. Preprint Alloy, tabela 2 i sekcja 4.1
Do pierwszego ćwiczenia weź luźny, niepodłączony przewód na stole. W scenie cyfrowej mierz wysokość najniższego fragmentu. Między próbami zmieniaj początkowe ułożenie kabla. Chwytanie prostego przewodu może nie pokazać, co się stanie, gdy połowa kabla zaczyna przesuwać się po stole. Jako porównanie fizyczne wystarczy sprawdzić pod nadzorem, jak bardzo kabel zwisa po podniesieniu. Zapisz jego rodzaj, długość i ułożenie końców, żeby porównanie dało się powtórzyć.
Gdy celem stanie się umieszczenie kabla w uchwycie, zmieni się sposób oceny. Pojawią się podejście, możliwe krótkie zaczepienie oraz położenie końcowe. Wynik powinien uwzględniać, czy kabel pozostaje na miejscu po otwarciu chwytaka. Rysunek 1 w pracy przedstawia scenę prowadzenia kabla, ale wynik z odłożonych prób dotyczy uniesienia kabla nad stół. Oba pomagają na różnych etapach zadania. Preprint Alloy, rysunek 1 i tabela 2
Różnica zauważona między stanowiskiem a symulacją pomaga zaplanować kolejną próbę. Jeśli w symulacji pętla wyskakuje z uchwytu, a rzeczywista pozostaje w nim, przed zmianą sterowania robota porównaj spoczynkowy kształt kabla i siłę, z jaką trzyma go uchwyt. Jeśli obie wyskakują, sprawdź tor ruchu lub końcowe położenie. Warto krótko opisać te przypadki jeszcze przed treningiem.
Miska mówi o wyniku więcej niż kąt ramienia
W zadaniu nalewania dołączonym do pakietu sukces oznacza, że do miski trafi przynajmniej 75% wody. Autorzy podają 118 udanych epizodów na 128 odłożonych do oceny dla stanu po 38,5 minuty treningu w 512 instancjach na GPU tej samej klasy. To wynik symulacji. Kryterium dopuszcza rozlanie lub pozostawienie wody w naczyniu w granicach podanego progu. Sens wyniku wynika także z jawnego mianownika i kryterium. Preprint Alloy, tabela 2 i sekcja 4.1
Na nadzorowanym stanowisku szkoleniowym zacznij od szerokiej, stabilnej miski i wody o temperaturze pokojowej. Wybierz jeden poziom napełnienia, zmierz ilość w misce i zapisz, ile zostało w naczyniu źródłowym, a ile trafiło poza miskę. Porównaj kilka prostych, powtarzanych ruchów, zanim określisz cel treningu. Rozlanie, które mieści się w kryterium symulacji, może być nie do przyjęcia na wspólnej powierzchni roboczej. Na zajęciach wystarczą czasem przewidywalne próby z jednego położenia początkowego.
Dokumentacja podaje konkretny argument za szerokim celem. W wykazie ograniczeń Alloy wskazuje, że przy otworach poniżej około 32 mm trzeba użyć dokładniejszego ustawienia niż domyślne, a przy porównanych ustawieniach naczynia poniżej około 24 mm dają niestabilne wyniki. To granice odnotowane w udokumentowanym teście i pomocne przy wyborze pierwszego zadania. Przechodząc od miski do mniejszego otworu, sprawdź rozdzielczość cząsteczek i porównaj zebraną objętość przed zwiększeniem liczby instancji lub zmianą ruchu. Ograniczenia Alloy dla cieczy
| Proponowane ćwiczenie | Co mierzyć w symulacji | Co porównać pod nadzorem |
|---|---|---|
| Podniesienie luźnego kabla | Wysokość najniższego punktu na końcu oraz kontakt ze stołem | Zwis i prześwit przy określonym kablu i ułożeniu początkowym |
| Umieszczenie kabla w uchwycie | Końcowe położenie po zwolnieniu i każde zaczepienie po drodze | Czy rzeczywisty kabel zostaje w uchwycie i jak porusza się po zwolnieniu |
| Przelanie wody do szerokiej miski | Udział wody u celu, pozostałość i rozlanie | Objętość w misce i widoczny rozlew w powtarzanych ruchach |
Poprawna symulacja może odpowiadać na inne pytanie, niż zadajesz
Alloy nadaje instancjom oceny OK, DEGRADED lub INVALID. Moduł kontroli wykrywa m.in. niepoprawne wartości numeryczne, zbyt szybki ruch i istotne przenikanie obiektów. Według autorów instancja INVALID wraca do zapisanego stanu i zostaje zatrzymana, podczas gdy pozostałe pracują dalej. W treningu jest to przydatne, bo błędny przebieg może dać wysoką nagrodę z niewłaściwego powodu. Rejestr pozwala też ocenić, jak często sam symulator napotyka problem. Preprint Alloy, sekcje 3.5–3.6
Wynik OK oznacza mniej niż zgodność z realnym przedmiotem. Dokumentacja podaje przykład niewielkiego nalewania, w którym kilka procent cieczy wypływa poza naczynie, a ocena pozostaje OK. Czy taka ilość ma sens dla Twojego naczynia, miski i ruchu, trzeba sprawdzić osobno. Zapisuj razem ocenę symulacji, wynik zadania i fizyczną obserwację. Jeśli zespół odrzuca błędne przebiegi, ich liczba mówi, które warunki początkowe były trudne. Udokumentowane ograniczenia Alloy
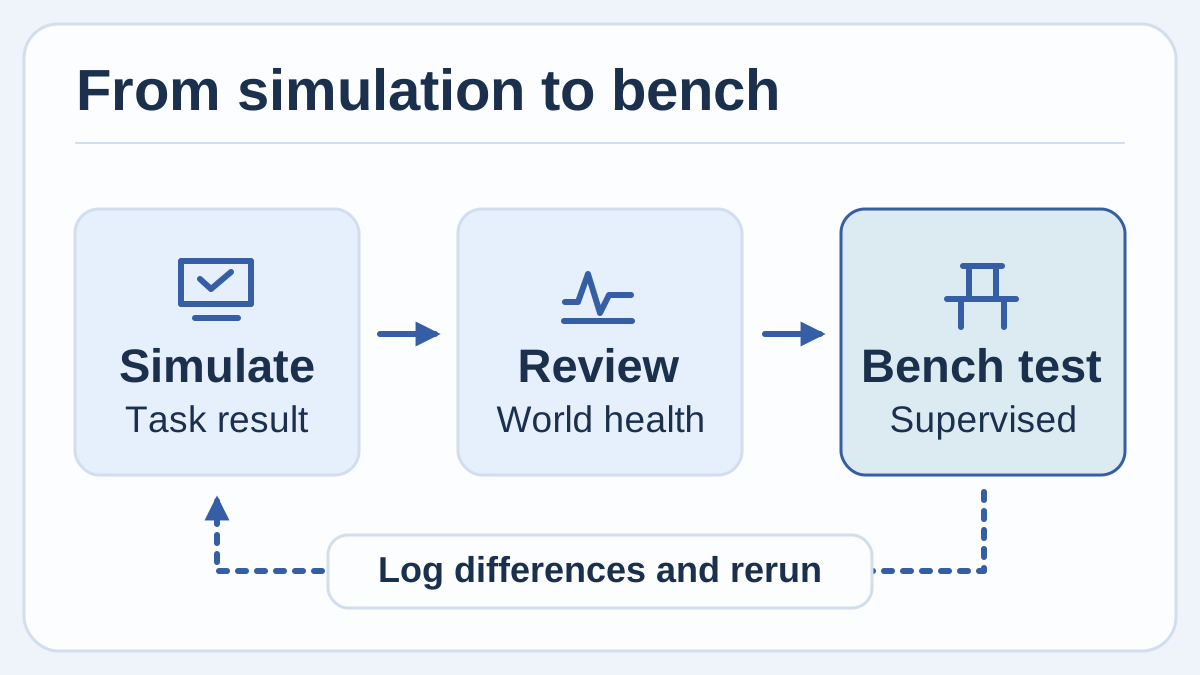
Oryginalny schemat proponowanej weryfikacji. Sprawdź wynik symulacji, porównaj z pomiarem na stanowisku i zapisz zmiany przed kolejną próbą.
W badaniu nalewania 200 ml autorzy odnotowali około 13 razy więcej sekund symulacji na sekundę rzeczywistą po przejściu z jednej instancji do 64 na NVIDIA L4. Badali rozgrzany układ obliczający samą fizykę, z krokiem sterowania 10 ms i wersją rozwojową sprzed premiery. Wynik pokazuje, że replikacja może się opłacać, a dodatkowe instancje nie dają w tej scenie liniowego przyspieszenia. Renderowanie, uczenie i geometria własnej sceny nadal wpływają na koszt. Preprint Alloy, sekcja 4.2
Przed treningiem przygotuj małą próbę odniesienia
- Uruchom scenę wprowadzającą. Użyj obsługiwanego środowiska Pythona i zainstaluj pakiet przez
pip install alloy-enginelub wybierz przykład przeglądarkowy z instrukcji. Sprawdź, czy możesz obejrzeć stan i ocenę instancji przed budową zadania. Zapisz wersję pakietu i czas pierwszej kompilacji niezależnie od kolejnego przebiegu. Szybki start Alloy - Wybierz jedną wielkość do pomiaru. Dla kabla zacznij od minimalnej wysokości po podniesieniu. Przy nalewaniu zmierz część, która trafiła do miski. Ustal kryterium sukcesu i sposób odnotowania brakującego lub nieprawidłowego przebiegu przed obejrzeniem wyniku.
- Zapisz prostą próbę fizyczną pod nadzorem. Użyj kabla lub naczyń przewidzianych do ćwiczenia. Zapisz wymiary, warunki początkowe i powtarzalny pomiar. Odtwórz warunki w jednej instancji i porównaj wynik przed wprowadzeniem losowych zmian.
- Zmieniaj po jednym warunku. Przesuń początkowe ułożenie kabla lub zmień napełnienie naczynia. Zapisz wynik i ocenę stanu każdego przebiegu. Jeśli agent tworzy warianty scen przez udokumentowane narzędzia MCP, oceń właściwości obiektów, pomiary i kryterium sukcesu tak jak w każdej innej scenie. Repozytorium i interfejs narzędzi Alloy
- Zwiększ skalę, gdy potrafisz wyjaśnić błędy. Kiedy pierwsze przypadki staną się zrozumiałe, uruchom więcej instancji i zachowaj warianty do odrębnej oceny. Wykorzystaj wyniki do wyboru kolejnej małej próby pod nadzorem, z dotychczasowymi zabezpieczeniami zespołu. Notuj oddzielnie wynik symulacji i wynik fizyczny.
Najszybsza użyteczna symulacja daje lepsze pytanie do próby
Zespół rzadko musi szukać w symulacji odpowiedzi na wszystkie pytania jednocześnie. W zadaniu z kablem może wystarczyć porównanie dwóch początkowych ułożeń, zanim robot zbliży się do uchwytu. Przy nalewaniu symulacja może pokazać, że obiecujący ruch doprowadza wodę do miski, ale zbyt dużo zostaje w naczyniu. Warto zachować wynik, który zmienia plan pomiaru realnego obiektu i pozwala innej osobie powtórzyć porównanie.
Źródła
- Gupta i Rohilla, Alloy: A Multi-Material Physics Engine for Robot Learning, 12 listopada 2026 r., ilustracje autorów i tabele pomiarów
- Kod Argon Robotics Alloy, licencja Apache-2.0 i instrukcja instalacji
- Pakiet Alloy dla Pythona i historia wydań
- Oficjalny szybki start Alloy i przykład w przeglądarce
- Udokumentowane ograniczenia Alloy i sugerowane obejścia
Aby móc wyszukiwać obserwacje z symulacji, pomiary i decyzje projektowe w jednym miejscu, utwórz konto Telli.sh.