Un robot può imparare a sollevare un cavo e versare acqua nello stesso simulatore?
Alloy di Argon Robotics riunisce robot rigidi, cavi e liquidi nello stesso sistema di scene. Un sollevamento e un travaso mostrano cosa può dedurre un team di robotica dai risultati simulati.
Un robot afferra un'estremità di un cavo. La pinza sale e l'estremità si solleva senza problemi. A metà del cavo, però, un'ansa è ancora appoggiata sul tavolo. Dalla posizione del polso del robot il sollevamento sembra concluso. Dalla posizione dell'oggetto si vede che c'è ancora da fare. Versare da un bicchiere nasconde un'insidia simile. L'angolo preciso del braccio dice dove è andato il bicchiere. L'acqua dice se l'operazione è riuscita.
Il 12 novembre 2026, i ricercatori di Argon Robotics Pranay Gupta e Deepanshu Rohilla hanno pubblicato un preprint su Alloy, un motore fisico open source per l'apprendimento robotico. Alloy usa un'unica interfaccia per scene che comprendono corpi rigidi e robot, cavi, tessuti, liquidi e altri materiali. Può eseguire copie parallele di una scena su GPU oppure funzionare su CPU. Il pacchetto Python è disponibile pubblicamente. Il lavoro presenta esperimenti in simulazione sul sollevamento di un cavo e sul travaso. Preprint di Argon Robotics · Codice di Alloy e guida all'installazione · Pacchetto Python
Un gruppo di robotica può usare questi esercizi per rispondere a due domande pratiche. L'oggetto simulato si muove in modo credibile al contatto con il robot? La misura scelta conserva il suo significato in una prova supervisionata al banco? Sollevare un cavo e versare in una ciotola larga rende concrete entrambe le domande prima di investire in un addestramento su larga scala.
Una scena comune lascia a ogni materiale il proprio modo di muoversi
Il braccio e il tavolo sono relativamente facili da descrivere. La loro geometria resta fissa quando si spostano o sostengono altri oggetti. Un cavo cambia forma passando sul bordo del tavolo e l'acqua si concentra in punti diversi quando il bicchiere si inclina. Il motore ha bisogno di descrivere il movimento in modo diverso per ogni caso. Deve anche rappresentare in modo coerente il contatto tra braccio e oggetto mentre entrambi si muovono.
Nel lavoro del 12 novembre, gli autori descrivono un meccanismo di instradamento che sceglie un solutore in base alla descrizione e al comportamento atteso dell'oggetto. I cavi liberi da vincoli possono essere rappresentati come catene articolate nel solutore per corpi rigidi. I liquidi usano il solutore a particelle di Alloy. Su GPU, il motore adopera MuJoCo Warp per i corpi rigidi. Il lavoro descrive anche il calcolo su CPU tramite MuJoCo. Il software registra perché ha scelto un percorso e permette di cambiarlo. Questo è utile quando il pezzo da provare sembra un cavo generico ma si comporta più come un'asta elastica. Preprint di Alloy, sezioni 3.1–3.2
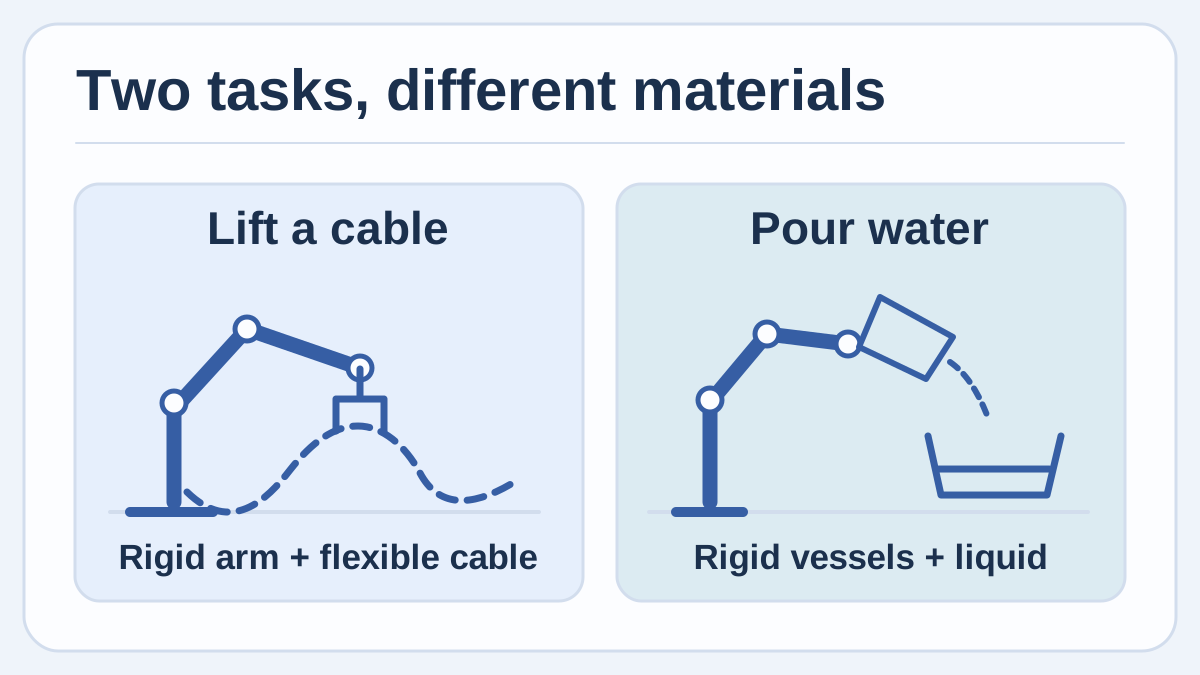
Schema originale dei materiali di due esercizi. Il braccio si muove lungo le sue articolazioni, il cavo cambia forma e il liquido fluisce nel recipiente e intorno a esso.
L'interazione conta quanto la scelta del solutore. Il lavoro descrive come passare posizione, orientamento e velocità di un corpo a un altro solutore attraverso una rappresentazione intermedia. In un accoppiamento bidirezionale, le forze di contatto possono tornare al primo solutore. In una disposizione unidirezionale documentata per un liquido relativamente leggero, il liquido segue i corpi rigidi in movimento senza trasmettere loro le forze di ritorno. Prima di interpretare un risultato che dipende dall'effetto del liquido sul recipiente, il gruppo dovrebbe verificare quale relazione usa la scena. Preprint di Alloy, sezione 3.3
Questo assetto può far risparmiare lavoro a un gruppo che altrimenti manterrebbe due descrizioni della scena e uno scambio distinto tra motori. Rende inoltre consultabili le ipotesi sui materiali. Ha anche un costo. La documentazione di Alloy segnala combinazioni, per esempio un robot insieme a un cavo e a un tessuto, che possono richiedere passi di simulazione accoppiati particolarmente piccoli e rallentare la scena. Una prova contenuta aiuta il gruppo a decidere quanto dettaglio inserire. Limiti documentati da Alloy
Sollevare un cavo libero e inserirlo in una clip sono compiti diversi
Nell'esperimento di sollevamento del lavoro, la prova riesce se all'ultimo passo tutta la linea centrale del cavo è a più di 3 cm dal tavolo. Gli autori riportano 242 successi su 256 episodi simulati riservati alla valutazione dopo circa 15 minuti di addestramento e 245 su 256 dopo circa 30 minuti. La tabella 2 descrive la configurazione con una NVIDIA L4, 1.024 mondi in parallelo e la versione preliminare 0.1.0rc2. I risultati si riferiscono a quella prova e ai semi del simulatore riservati alla valutazione. Preprint di Alloy, tabella 2 e sezione 4.1
Per il primo esercizio, parti da un tratto di cavo libero e senza alimentazione, appoggiato su un banco. Nella scena digitale, usa l'altezza del punto più basso come misura semplice. Cambia la curva iniziale tra le esecuzioni: afferrando un cavo che parte dritto potresti non vedere cosa accade quando una sua metà comincia a scorrere sul banco. Come riferimento fisico può bastare osservare la flessione del cavo sollevato sotto supervisione. Annota quale cavo è stato usato, la sua lunghezza e la disposizione delle estremità, così il confronto si potrà ripetere.
Se il gruppo vuole far passare il cavo in una clip, cambia ciò che deve verificare. Ci possono essere un avvicinamento corretto, un breve impiglio e una posizione finale di riposo. Il punteggio deve indicare se il cavo resta al posto giusto dopo l'apertura della pinza. La figura 1 del lavoro mostra una scena di instradamento del cavo. Il punteggio di sollevamento riportato per gli episodi riservati misura il distacco dal tavolo. Ogni risultato serve a una fase diversa del lavoro. Preprint di Alloy, figura 1 e tabella 2
Una differenza osservata tra banco e simulazione può restringere il prossimo esperimento. Se nella simulazione l'ansa esce dalla clip mentre quella reale resta ferma, prima di modificare la politica del robot confronta la forma del cavo a riposo e la presa della clip. Se le anse escono entrambe, è ragionevole esaminare il movimento o la posizione finale. Un breve registro di questi casi è utile già prima di addestrare qualcosa.
La ciotola di destinazione dice più sul risultato dell'angolo del braccio
Nel compito di travaso distribuito dagli autori, la prova riesce quando almeno il 75% dell'acqua arriva nella ciotola. Il lavoro riporta 118 successi su 128 episodi riservati alla valutazione per il checkpoint ottenuto dopo 38,5 minuti di addestramento in 512 mondi sulla stessa classe di GPU. È un risultato simulato riportato dagli autori. La metrica ammette acqua fuoriuscita o rimasta nel bicchiere entro la soglia indicata. La percentuale è interpretabile perché il lavoro fornisce anche denominatore e criterio. Preprint di Alloy, tabella 2 e sezione 4.1
Un banco didattico supervisionato può partire da una ciotola larga e stabile e da acqua a temperatura ambiente. Scegli un solo livello di riempimento, misura quanta acqua arriva nella ciotola e registra quanta rimane nel recipiente di partenza e quanta finisce fuori. Confronta alcuni movimenti semplici e ripetuti prima di scegliere l'obiettivo dell'addestramento. Una piccola fuoriuscita che rispetta il criterio della prova simulata può risultare inaccettabile su una superficie condivisa, mentre per un esercizio collettivo può bastare ripetere il travaso in modo prevedibile da una posa iniziale.
La documentazione dà una ragione concreta per usare all'inizio un recipiente ampio. Nella pagina dei limiti attuali Alloy indica che le aperture sotto circa 32 mm richiedono un'impostazione più fine di quella predefinita e che recipienti sotto circa 24 mm danno risultati poco affidabili con le impostazioni confrontate lì. Sono limiti osservati nella prova documentata e aiutano a scegliere un compito iniziale sensato. Per passare da una ciotola a un'apertura piccola, verifica la risoluzione delle particelle e confronta i volumi raccolti prima di usare più mondi paralleli o cambiare il movimento. Limiti di Alloy per i liquidi
| Esercizio proposto | Cosa misurare nella simulazione | Cosa confrontare sotto supervisione |
|---|---|---|
| Sollevare un cavo libero | Il punto più basso del cavo alla fine e gli eventuali contatti col banco | La flessione e la distanza libera con il cavo e la curva iniziale specificati |
| Inserire un cavo in una clip | La posizione finale dopo il rilascio e gli eventuali impigli durante l'avvicinamento | Se il cavo reale resta nella clip e come si muove al rilascio |
| Versare acqua in una ciotola larga | La frazione che arriva a destinazione, quella residua e la quantità fuoriuscita | Il volume nella ciotola e le fuoriuscite visibili dopo più ripetizioni |
Un mondo simulato stabile può comunque rispondere a un'altra domanda
Alloy classifica i mondi come OK, DEGRADED o INVALID. Il monitor controlla condizioni come valori numerici impossibili, movimenti eccessivi e compenetrazioni problematiche. Gli autori descrivono come ripristinano un mondo non valido a uno stato salvato e lo congelano, lasciando proseguire gli altri. Questo è utile durante l'addestramento perché una traiettoria difettosa può dare una ricompensa elevata per il motivo sbagliato. Il registro mostra anche con che frequenza il simulatore ha avuto problemi. Preprint di Alloy, sezioni 3.5–3.6
Un esito OK ha un significato più circoscritto della corrispondenza con un oggetto fisico. La documentazione fa l'esempio di un piccolo travaso in cui qualche punto percentuale schizza fuori e lo stato resta OK. Per capire se la quantità è plausibile e accettabile per il tuo bicchiere, la ciotola e il movimento serve un confronto a parte. Quando esamini un tentativo, tieni insieme lo stato di integrità del mondo, il punteggio del compito e l'osservazione fisica. Se il gruppo esclude tentativi non validi, indicare quanti ne ha esclusi conserva informazioni sulle condizioni iniziali più difficili. Limitazioni documentate di Alloy
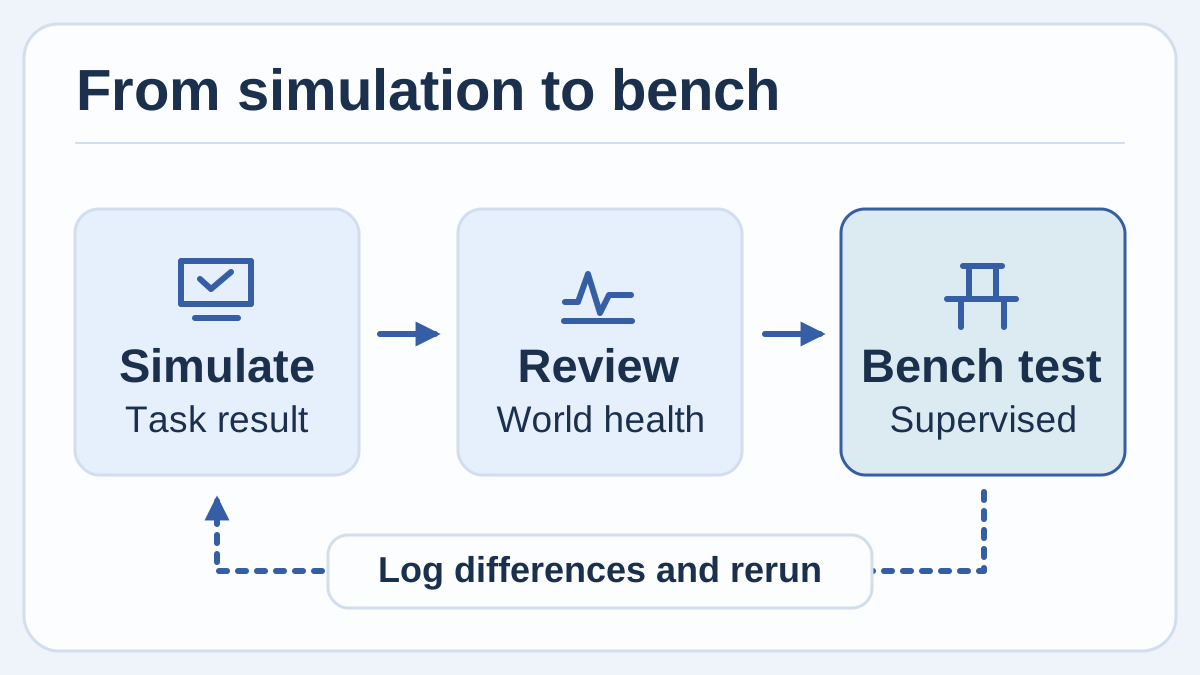
Schema originale di una sequenza di verifica proposta. Controlla cosa riporta il simulatore, confronta una misura osservabile al banco e annota cosa cambia prima di eseguire di nuovo la prova.
Il lavoro riporta che una prova di travaso da 200 mL ha prodotto circa 13 volte più secondi simulati al secondo passando da un mondo a 64 su una NVIDIA L4. Descrive esecuzioni già inizializzate del solo calcolo fisico, con un periodo di controllo di 10 ms e una versione preliminare di sviluppo. Il dato indica che replicare la scena può convenire e che l'accelerazione aggiungendo mondi è inferiore a quella lineare in questo caso. Per stimare i tuoi costi, considera ancora il rendering, l'addestramento e la geometria della scena. Preprint di Alloy, sezione 4.2
Prima di addestrare, conviene costruire un piccolo riferimento
- Esegui la scena introduttiva del progetto. Usa l'ambiente Python supportato indicato nella documentazione e installa con
pip install alloy-engine, oppure prova l'esempio nel browser della guida rapida. Verifica che puoi esaminare lo stato e il livello di integrità del mondo prima di costruire il tuo compito. Annota la versione del pacchetto e tieni separato il tempo della prima compilazione da quello di un'esecuzione successiva. Guida rapida di Alloy - Scegli una grandezza osservabile. Per un cavo, parti dall'altezza del punto più basso dopo il sollevamento. Per un travaso, parti dalla frazione raccolta a destinazione. Definisci il successo e il modo in cui registrerai un tentativo mancante o non valido prima di guardare il risultato.
- Raccogli un riferimento semplice sotto supervisione. Usa il cavo o i recipienti previsti per l'esercizio. Annota dimensioni, condizioni iniziali e una misura ripetibile. Riproduci le condizioni in un unico mondo simulato e confronta il risultato prima di aggiungere variazioni casuali.
- Cambia una condizione per volta. Prova a cambiare la posizione iniziale del cavo o il livello di riempimento del bicchiere. Annota il risultato e lo stato di integrità di ogni esecuzione. Se un agente di programmazione aiuta a generare varianti della scena tramite gli strumenti MCP documentati di Alloy, controlla le proprietà degli oggetti, le misure e il criterio di successo come faresti con qualsiasi altra scena. Repository di Alloy e interfaccia degli strumenti
- Aumenta la scala quando sai spiegare gli insuccessi. Quando i primi casi sono comprensibili, esegui più mondi e tieni alcune varianti da parte per la valutazione. Usa i risultati per scegliere la prossima piccola prova al banco sotto supervisione, con le protezioni che il gruppo usa già. Tieni distinti e visibili i risultati simulati e quelli fisici.
La prima simulazione utile ti dà una domanda migliore da portare al banco
Di rado il gruppo ha bisogno che la simulazione risponda a tutte le domande in una volta. Per un cavo può servire a confrontare due posizioni iniziali prima ancora che il robot si avvicini alla clip. Per un travaso può mostrare che un movimento promettente versa acqua nella ciotola ma ne lascia troppa nel recipiente di partenza. Vale la pena conservare il risultato che cambia ciò che misurerai sull'oggetto reale e dà a un'altra persona abbastanza informazioni per ripetere il confronto.
Fonti
- Gupta e Rohilla, Alloy: A Multi-Material Physics Engine for Robot Learning, 12 novembre 2026, con figure e tabelle di valutazione degli autori
- Codice di Alloy di Argon Robotics, licenza Apache-2.0 e guida all'installazione
- Pacchetto Python di Alloy e cronologia delle versioni
- Guida rapida ufficiale di Alloy ed esempio nel browser
- Limitazioni documentate di Alloy e soluzioni alternative proposte
Per conservare osservazioni dalla simulazione, misure e decisioni di progetto in un archivio consultabile, crea un account Telli.sh.