Un robot peut-il apprendre à soulever un câble et à verser de l’eau dans le même simulateur ?
Alloy, d’Argon Robotics, réunit robots rigides, câbles et liquides dans les mêmes scènes. Un levage de câble et un versement montrent ce que la simulation peut apprendre à une équipe de robotique.
Un robot saisit une extrémité d’un câble. La pince monte et soulève proprement cette extrémité. À mi-longueur, une boucle repose encore sur la table. À voir la position du poignet, le mouvement paraît terminé. La position du câble montre qu’il reste du travail. Verser depuis un gobelet présente le même piège. L’angle du bras indique où le gobelet est allé. C’est l’eau qui montre si le versement a réussi.
Le 12 novembre 2026, les chercheurs d’Argon Robotics Pranay Gupta et Deepanshu Rohilla ont publié une prépublication sur Alloy, un moteur physique libre pour l’apprentissage robotique. Alloy utilise une interface de scène commune pour les corps rigides et les robots, les câbles, les tissus, les liquides et d’autres matériaux. Il peut exécuter plusieurs copies d’une scène en parallèle sur GPU ou fonctionner sur CPU. Le paquet Python est public. L’article présente des expériences simulées de levage de câble et de versement. Prépublication d’Argon Robotics · Code et guide d’installation d’Alloy · Paquet Python
Une équipe de robotique peut utiliser ces tâches pour répondre à deux questions. L’objet simulé se déplace-t-il de manière crédible au contact du robot ? Et la mesure choisie reste-t-elle pertinente sur un banc d’essai supervisé ? Soulever un câble et verser de l’eau dans un bol large concrétisent ces questions avant d’engager un entraînement de grande ampleur.
Dans une scène commune, chaque matériau conserve sa façon de bouger
Le bras et la table sont relativement simples à décrire. Leur géométrie reste fixe quand ils bougent ou portent d’autres objets. Un câble change de forme en passant sur le bord de la table, et l’eau change de répartition quand le gobelet s’incline. Le moteur a besoin d’un modèle de mouvement différent dans chaque cas. Il doit également maintenir un contact cohérent entre le bras et l’objet quand leurs états évoluent.
Dans l’article du 12 novembre, les auteurs décrivent un mécanisme qui sélectionne un solveur selon la description de l’objet et son comportement attendu. Un câble libre peut être représenté comme une chaîne articulée dans le solveur de corps rigides. Les liquides utilisent le solveur à particules d’Alloy. Sur GPU, le moteur utilise MuJoCo Warp pour les corps rigides. L’article décrit aussi l’exécution sur CPU via MuJoCo. Le logiciel enregistre la raison de son choix et permet de le modifier. Cela aide quand une pièce ressemble à un câble courant mais se comporte plutôt comme une tige élastique. Prépublication Alloy, sections 3.1–3.2
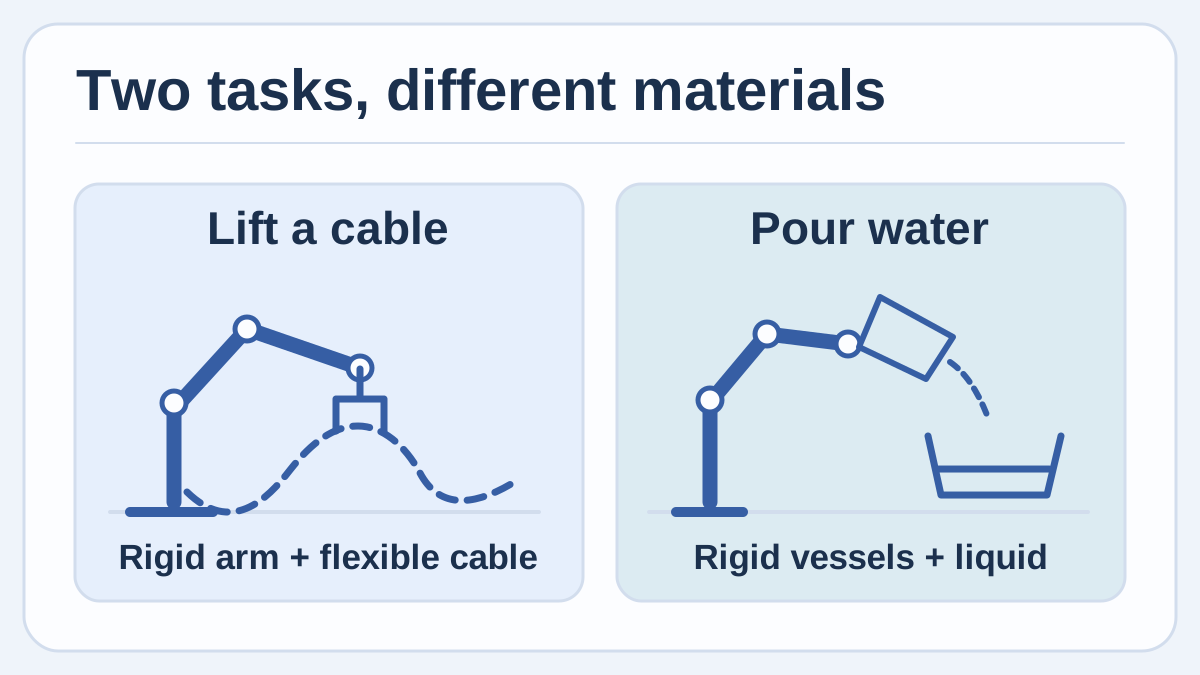
Schéma original des matériaux dans deux exercices. Le bras suit ses articulations, le câble se déforme et le liquide s’écoule dans son récipient.
L’interaction compte autant que le choix du solveur. L’article décrit la transmission de la position, de l’orientation et de la vitesse d’un corps à un autre solveur par l’intermédiaire d’un objet relais. Avec un couplage bidirectionnel, les forces de contact peuvent revenir au premier solveur. Dans un exemple de couplage unidirectionnel pour un liquide relativement léger, celui-ci suit les corps rigides en mouvement sans leur renvoyer de forces. Si le résultat dépend de l’action de l’eau sur le récipient, vérifiez le couplage utilisé dans la scène. Prépublication Alloy, section 3.3
Ce fonctionnement épargne du travail à une équipe qui devrait autrement maintenir deux descriptions de scènes et un échange entre moteurs. Il place également les hypothèses sur les matériaux à un endroit où quelqu’un d’autre peut les relire. Le couplage a toutefois un coût en calcul. La documentation d’Alloy cite les combinaisons telles qu’un robot, un câble et un tissu, qui peuvent exiger des pas de temps couplés particulièrement courts et ralentir la scène. Un petit essai aide à choisir le niveau de détail utile. Limites documentées d’Alloy
Soulever un câble libre et le faire passer dans une attache sont deux tâches
Dans l’expérience de levage, le succès exige qu’au dernier pas toute la ligne médiane du câble soit à plus de 3 cm au-dessus de la table. Les auteurs rapportent 242 réussites sur 256 épisodes simulés réservés à l’évaluation après environ 15 minutes d’entraînement, puis 245 sur 256 après environ 30 minutes. Le tableau 2 précise que la configuration utilisait une NVIDIA L4, 1 024 mondes parallèles et la préversion 0.1.0rc2. Les scores concernent cette épreuve et ses graines de simulation réservées à l’évaluation. Prépublication Alloy, tableau 2 et section 4.1
Pour un premier exercice, placez un morceau de câble libre et hors tension sur un banc. Dans la scène numérique, mesurez simplement la hauteur de son point le plus bas. Changez sa courbe de départ d’un essai à l’autre. Avec un câble droit, on risque de ne pas voir ce qui se passe quand la moitié du câble commence à glisser sur le banc. Une première référence physique peut se limiter à observer sous supervision la flèche du câble lorsqu’on le soulève. Notez le câble utilisé, sa longueur et la disposition de ses extrémités pour reproduire la comparaison.
Quand l’objectif devient de faire passer le câble dans une attache, la vérification change. L’approche peut être correcte, suivie d’un accrochage bref et d’une position finale différente. Le score doit indiquer si le câble reste bien en place après l’ouverture de la pince. La figure 1 de l’article montre une scène de passage de câble, mais le score de levage sur les épisodes réservés mesure le dégagement du câble au-dessus de la table. Chaque mesure renseigne une étape différente du travail. Prépublication Alloy, figure 1 et tableau 2
Un écart entre le banc et la simulation aide souvent à choisir l’expérience suivante. Si la boucle simulée saute hors de l’attache alors que la boucle réelle reste en place, comparez la forme au repos et le maintien de l’attache avant de modifier la stratégie du robot. Si les deux boucles sautent, le mouvement ou la position finale mérite d’être examiné. Un relevé court de ces cas est déjà utile avant l’entraînement.
Le bol donne une meilleure mesure du résultat que l’angle du bras
Dans l’exercice fourni par les auteurs, le versement réussit si au moins 75 % de l’eau atteint le bol. L’article rapporte 118 réussites sur 128 épisodes réservés à l’évaluation, avec un point de contrôle atteint après 38,5 minutes d’entraînement dans 512 mondes sur la même classe de GPU. Le résultat vient d’une simulation. Le seuil autorise une certaine quantité d’eau renversée ou laissée dans le gobelet. Le pourcentage est interprétable parce que l’article fournit le nombre d’essais et le critère de réussite. Prépublication Alloy, tableau 2 et section 4.1
Un banc pédagogique supervisé peut commencer avec un bol large et stable et de l’eau à température ambiante. Fixez un niveau de départ, mesurez ce qui atteint le bol et notez ce qui reste dans le gobelet ou tombe à côté. Comparez quelques mouvements simples répétés avant de choisir un objectif d’apprentissage. Une petite éclaboussure admise par l’épreuve simulée peut gêner sur un plan de travail partagé. En cours d’initiation, des versements prévisibles depuis une même position de départ peuvent suffire.
La documentation donne une raison concrète de commencer par une cible large. Sur sa page des limites, Alloy indique qu’une ouverture inférieure à environ 32 mm demande un réglage plus fin que celui par défaut. Sous environ 24 mm, les récipients donnent des résultats peu fiables avec les réglages comparés sur cette page. Ces limites observées dans l’essai documenté aident à choisir une première tâche raisonnable. Pour passer du bol à une petite ouverture, contrôlez la résolution des particules et comparez les volumes recueillis avant d’ajouter des mondes parallèles ou de changer le mouvement. Limites d’Alloy pour les liquides
| Exercice proposé | Mesure dans la simulation | Comparaison sous supervision |
|---|---|---|
| Soulever un câble libre | Point le plus bas à la fin et éventuel contact avec le banc | Flèche et hauteur libre pour le câble et la courbe de départ retenus |
| Placer un câble dans une attache | Position après relâchement et accrochage éventuel à l’approche | Si le câble réel reste dans l’attache et comment il bouge au relâchement |
| Verser de l’eau dans un bol large | Fraction dans le bol, fraction restante et eau renversée | Volume recueilli et éclaboussures visibles lors de mouvements répétés |
Un monde au statut OK peut répondre à une autre question que celle posée
Alloy classe les mondes en OK, DEGRADED ou INVALID. Le moniteur vérifie des conditions comme les valeurs numériques impossibles, les mouvements excessifs et les pénétrations problématiques entre corps. Les auteurs décrivent comment ils restaurent un état enregistré puis figent un monde invalide pour laisser les autres continuer. Cela importe à l’entraînement, car une trajectoire défectueuse peut produire une récompense élevée pour une mauvaise raison. Le journal permet aussi de compter les fois où le simulateur a eu des difficultés. Prépublication Alloy, sections 3.5–3.6
Le statut OK ne dit pas si la simulation correspond à l’objet physique. La documentation donne l’exemple d’un petit versement où quelques pour cent de l’eau éclaboussent à l’extérieur et le statut reste OK. La plausibilité et l’acceptabilité de cette quantité pour votre gobelet, votre bol et votre mouvement demandent une comparaison propre. Gardez ensemble l’état du monde, le score de la tâche et la mesure au banc. Si vous écartez des essais invalides, indiquez combien afin de conserver l’information sur les conditions initiales difficiles. Limites documentées d’Alloy
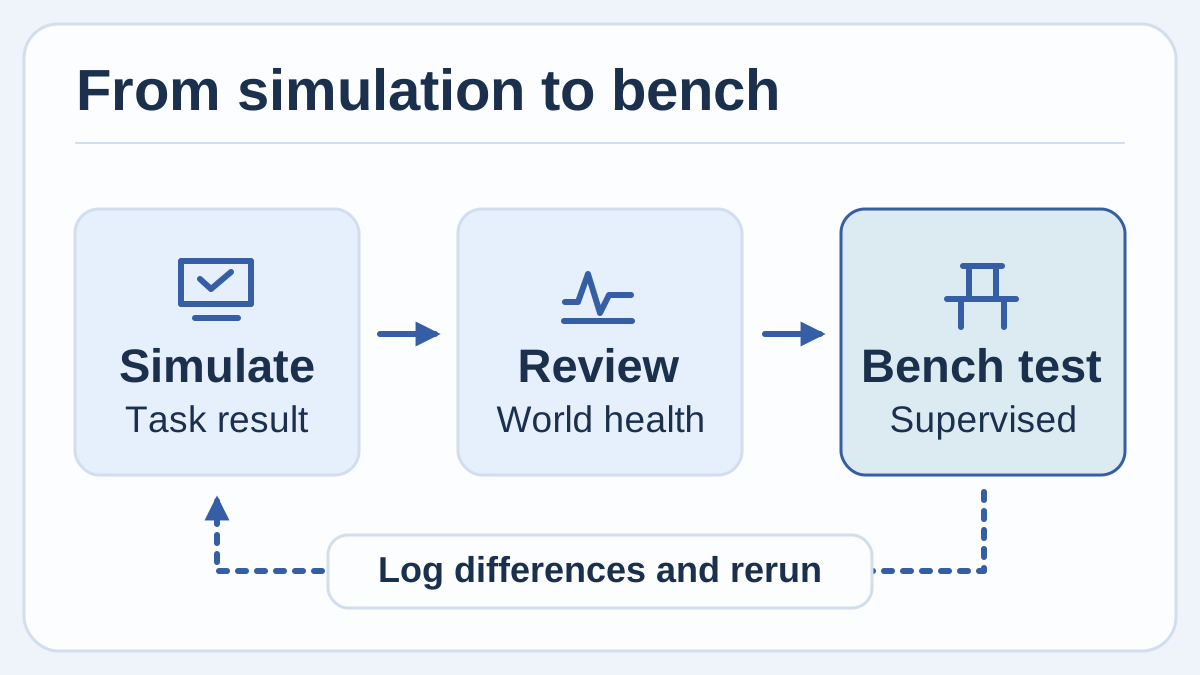
Schéma original d’une séquence de vérification. Examinez le résultat du simulateur, comparez une mesure au banc et notez ce qui change avant un nouvel essai.
L’article rapporte qu’une épreuve de versement de 200 mL a obtenu environ 13 fois plus de secondes simulées par seconde réelle en passant d’un monde à 64 sur une NVIDIA L4. Il s’agissait d’exécutions après préchauffage limitées à la physique, avec une période de contrôle de 10 ms sur une version de développement antérieure à la sortie. La réplication peut donc apporter un gain, avec une accélération qui ne croît pas proportionnellement au nombre de mondes dans cette scène. Tenez compte du rendu, de l’entraînement et de la géométrie de votre scène dans votre propre estimation. Prépublication Alloy, section 4.2
Une petite référence vaut la peine avant un entraînement
- Lancez la scène d’introduction du projet. Partez de l’environnement Python pris en charge et installez le paquet avec
pip install alloy-engine, ou utilisez l’exemple dans le navigateur du guide de démarrage. Vérifiez que vous pouvez consulter l’état et le statut du monde avant de construire votre tâche. Notez la version du paquet et mesurez séparément la première compilation et les exécutions suivantes. Démarrage rapide d’Alloy - Choisissez une mesure observable. Pour le câble, retenez d’abord la hauteur minimale après le levage. Pour le versement, mesurez la fraction recueillie dans le bol. Définissez la réussite et le traitement d’un essai manquant ou invalide avant d’observer les résultats.
- Relevez une référence simple sous supervision. Utilisez le câble ou les récipients prévus pour l’exercice. Notez les dimensions, les conditions initiales et une mesure reproductible. Reproduisez ces conditions dans un seul monde simulé et comparez le résultat avant d’ajouter du hasard.
- Changez une seule condition à la fois. Modifiez la position initiale du câble ou le niveau d’eau dans le gobelet. Notez le résultat et le statut de chaque monde. Si un agent de développement crée des variantes avec les outils MCP documentés d’Alloy, vérifiez les propriétés des objets, les mesures et le critère de réussite comme pour n’importe quelle scène. Dépôt Alloy et interface des outils
- Passez à l’échelle quand vous pouvez expliquer les échecs. Une fois les premiers cas compris, lancez plus de mondes et gardez des variantes à part pour l’évaluation. Utilisez les résultats pour choisir un prochain essai réduit et supervisé, avec les mesures de protection déjà en place. Présentez séparément les résultats simulés et physiques.
La simulation la plus utile donne vite une meilleure question pour le banc
Une équipe a rarement besoin de tout mesurer en même temps. Pour un câble, la simulation peut comparer deux positions de départ avant que le robot ne s’approche d’une attache. Pour un versement, elle peut révéler qu’un bon mouvement amène de l’eau dans le bol mais en laisse trop dans le gobelet. Le résultat à garder est celui qui change ce que vous mesurerez sur l’objet réel et permet à quelqu’un d’autre de refaire la comparaison.
Sources
- Gupta et Rohilla, Alloy: A Multi-Material Physics Engine for Robot Learning, 12 novembre 2026, avec figures et tableaux de résultats des auteurs
- Code Alloy d’Argon Robotics, licence Apache-2.0 et guide d’installation
- Paquet Python Alloy et historique des versions
- Guide de démarrage officiel et exemple dans le navigateur
- Limites d’Alloy et solutions proposées
Pour conserver des observations de simulation, des mesures et des décisions de conception dans un dossier consultable, créez un compte Telli.sh.