¿Puede un robot practicar cómo levantar un cable y verter agua en el mismo simulador?
Alloy, de Argon Robotics, reúne robots rígidos, cables y líquidos en un sistema de escenas. Levantar un cable y verter agua muestran qué aportan los resultados de simulación a un equipo de robótica.
Un robot agarra un extremo de un cable. La pinza sube y el extremo se eleva limpiamente. A mitad del cable, un bucle sigue apoyado en la mesa. Si miramos la muñeca del robot, el levantamiento parece terminado. Si miramos el objeto, todavía queda trabajo. Verter de un vaso tiene una dificultad parecida. El ángulo exacto del brazo indica dónde acabó el vaso, y el agua indica si la tarea salió bien.
El 12 de noviembre de 2026, los investigadores de Argon Robotics Pranay Gupta y Deepanshu Rohilla publicaron un preprint sobre Alloy, un motor de física de código abierto para el aprendizaje robótico. Alloy usa una interfaz de escena común para cuerpos rígidos y robots, cables, tela, líquidos y otros materiales. Puede ejecutar copias paralelas de una escena en una GPU o funcionar en una CPU, y su paquete de Python es público. El artículo recoge experimentos simulados de levantamiento de cable y vertido. Preprint de Argon Robotics · Código fuente de Alloy y guía de instalación · Paquete de Python
Un equipo de robótica podría usar estas tareas para responder a dos preguntas prácticas. ¿Se mueve el objeto simulado de forma creíble al tocarlo el robot? ¿Y la medida elegida conserva su significado al pasar a un banco de pruebas supervisado? Un cable que se levanta y un vertido a un cuenco ancho permiten abordar ambas cuestiones antes de invertir en un entrenamiento grande.
Una escena común permite que cada material se mueva a su manera
El brazo y la mesa son relativamente fáciles de describir. Su geometría se mantiene fija al moverse o sostener otros objetos. Un cable cambia de forma cuando pasa por el borde de una mesa y el agua se concentra en lugares distintos al inclinar el vaso. El motor necesita representar el movimiento de forma diferente en cada caso. También necesita que el contacto entre el brazo y el objeto sea coherente a medida que ambos evolucionan.
En el artículo sobre Alloy del 12 de noviembre, los autores describen un mecanismo que elige un solucionador según la descripción y el comportamiento esperado del objeto. Los cables que no están sujetos se pueden representar como cadenas articuladas en el solucionador de cuerpos rígidos. Los líquidos usan el solucionador de partículas de Alloy. En GPU, el motor utiliza MuJoCo Warp para los cuerpos rígidos, y el artículo también describe el cálculo en CPU mediante MuJoCo. El programa registra por qué eligió un método y permite cambiarlo. Esto resulta útil cuando el objeto de prueba parece un cable genérico, pero se comporta más como una varilla elástica. Preprint de Alloy, secciones 3.1–3.2
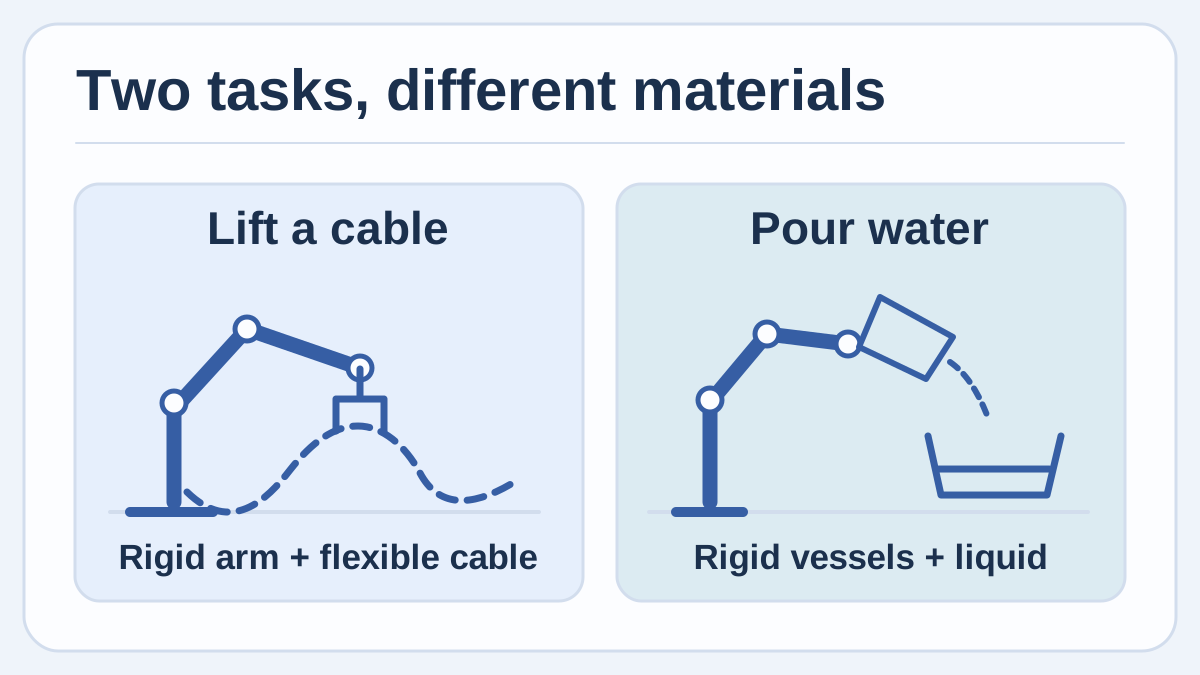
Diagrama original de los materiales de dos tareas de práctica. El brazo se mueve en sus articulaciones, el cable cambia de forma y el líquido fluye dentro y fuera de su recipiente.
La interacción importa tanto como la elección del solucionador. El artículo describe cómo pasar la posición, la orientación y la velocidad de un cuerpo a otro solucionador mediante una representación intermedia. En un acoplamiento bidireccional, las fuerzas de contacto pueden volver al primer solucionador. En una configuración unidireccional documentada para un líquido relativamente ligero, el líquido sigue a los cuerpos rígidos en movimiento sin devolverles fuerzas. Antes de interpretar un resultado que dependa de cuánto influye el líquido en el recipiente, conviene comprobar qué interacción usa esa escena. Preprint de Alloy, sección 3.3
Esta configuración puede ahorrar trabajo a un equipo que, de otro modo, mantendría dos descripciones de escena y un intercambio independiente entre motores. Reúne los supuestos sobre materiales donde otra persona puede revisarlos. También tiene un coste. La documentación de Alloy señala que combinaciones como un robot, un cable y una tela pueden exigir pasos acoplados especialmente pequeños y ralentizar la escena. Una prueba pequeña ayuda a decidir cuánto detalle incorporar a cada material. Límites que documenta Alloy
Levantar un cable suelto y encajarlo en un clip son tareas distintas
En el experimento de levantamiento del artículo, hay éxito si toda la línea central del cable queda a más de 3 cm de la mesa en el último paso. Los autores informan de 242 éxitos en 256 episodios de simulación reservados para evaluación tras unos 15 minutos de entrenamiento, y de 245 en 256 tras unos 30 minutos. La tabla 2 describe el entorno, con una NVIDIA L4, 1.024 mundos en paralelo y la versión preliminar 0.1.0rc2. Los resultados corresponden a esa prueba y a las semillas del simulador reservadas para la evaluación. Preprint de Alloy, tabla 2 y sección 4.1
Para un primer ejercicio, parte de un trozo de cable suelto y desconectado sobre un banco. En la escena digital, toma la altura del tramo más bajo como medida sencilla. Cambia la curva inicial entre intentos, porque agarrar un cable que empieza recto puede ocultar lo que ocurre cuando la mitad se pone a deslizarse por el banco. Como referencia física, basta con observar la caída de un cable que se levanta bajo supervisión. Registra qué cable se usó, su longitud y la disposición de sus extremos para poder repetir la comparación.
En cuanto el grupo quiera guiar el cable hasta un clip, cambia la comprobación. Puede haber una aproximación correcta, un enganche momentáneo y una posición final de reposo. La puntuación tiene que reflejar si el cable sigue en su sitio tras abrirse la pinza. La figura 1 del artículo ilustra una escena de guiado de cable. La puntuación de evaluación publicada para el levantamiento mide si el cable queda separado de la mesa. Cada resultado sirve para una fase diferente del trabajo. Preprint de Alloy, figura 1 y tabla 2
Una diferencia observada entre el banco y la simulación suele acotar el siguiente experimento. Si el bucle simulado salta del clip mientras que el físico se queda en su sitio, compara la forma de reposo del cable y la fuerza con la que lo sujeta el clip antes de ajustar la política del robot. Si ambos bucles saltan, el movimiento o la posición final son un punto razonable que investigar. Un registro breve de estos casos aporta valor antes de entrenar nada.
El cuenco de destino cuenta más sobre el resultado que el ángulo del brazo
En la tarea de vertido que distribuyen los autores, hay éxito cuando al menos el 75 % del agua llega al cuenco. El artículo recoge 118 éxitos en 128 episodios reservados para evaluación con el modelo guardado tras 38,5 minutos de entrenamiento en 512 mundos, en la misma clase de GPU. Es un resultado de simulación declarado. La métrica admite derrames o agua residual dentro del umbral indicado. El porcentaje se puede interpretar porque el artículo también especifica el denominador y el criterio. Preprint de Alloy, tabla 2 y sección 4.1
Un banco didáctico supervisado podría empezar con un cuenco de destino ancho y estable y agua a temperatura ambiente. Elige un nivel de llenado, mide cuánto llega al cuenco y registra qué queda en el recipiente de origen y qué cayó fuera. Compara unos pocos movimientos sencillos repetidos antes de elegir un objetivo de entrenamiento. Un derrame pequeño que permite superar la prueba simulada quizá sea inaceptable en una mesa compartida, mientras que un ejercicio de clase puede buscar vertidos previsibles desde una sola postura inicial.
La documentación da un motivo concreto para empezar por un recipiente ancho. En su página de limitaciones actuales, Alloy indica que las aberturas inferiores a unos 32 mm requieren una resolución más fina que la predeterminada y que los recipientes por debajo de unos 24 mm dan resultados poco fiables con los ajustes que se comparan allí. Estos son límites observados en la prueba documentada, que pueden ayudar al equipo a elegir una tarea inicial razonable. Al pasar de un cuenco a una abertura pequeña, comprueba la resolución de partículas y compara los volúmenes recogidos antes de usar más mundos en paralelo o cambiar el movimiento. Límites de Alloy para líquidos
| Tarea de práctica propuesta | Qué medir en la simulación | Qué comparar bajo supervisión |
|---|---|---|
| Levantar un cable suelto | El punto más bajo del cable al final y cualquier contacto con el banco | La caída y la altura libre con el cable y la curva inicial especificados |
| Colocar un cable en un clip | Su posición final tras soltarlo y cualquier enganche durante la aproximación | Si el cable real sigue en el clip y cómo se mueve al soltarlo |
| Verter agua en un cuenco ancho | La proporción que llega al destino, el sobrante y lo que se derrama | El volumen recogido en el cuenco y el derrame visible al repetir el movimiento |
Una simulación saludable aún puede responder a otra pregunta
Alloy clasifica los mundos como OK, DEGRADED o INVALID. Su monitor comprueba condiciones como valores numéricos imposibles, movimientos excesivos y penetraciones problemáticas. Los autores describen cómo restauran un mundo inválido a un estado guardado y lo congelan para que los demás sigan funcionando. Esto importa durante el entrenamiento porque una trayectoria rota puede obtener una recompensa atractiva por un motivo equivocado. El registro también permite ver con qué frecuencia tuvo problemas el simulador. Preprint de Alloy, secciones 3.5–3.6
Un resultado OK tiene un alcance más limitado que la concordancia con un objeto físico. La documentación da el ejemplo de un vertido del que salpica fuera un pequeño porcentaje mientras el estado sigue siendo OK. Determinar si esa cantidad resulta creíble y aceptable para tu vaso, tu cuenco y tu movimiento requiere otra comparación. Al revisar un intento, conserva juntos el grado de integridad del mundo, la puntuación de la tarea y la observación física. Si el grupo descarta intentos inválidos, informar de cuántos fueron conserva información sobre las condiciones iniciales difíciles. Limitaciones documentadas de Alloy
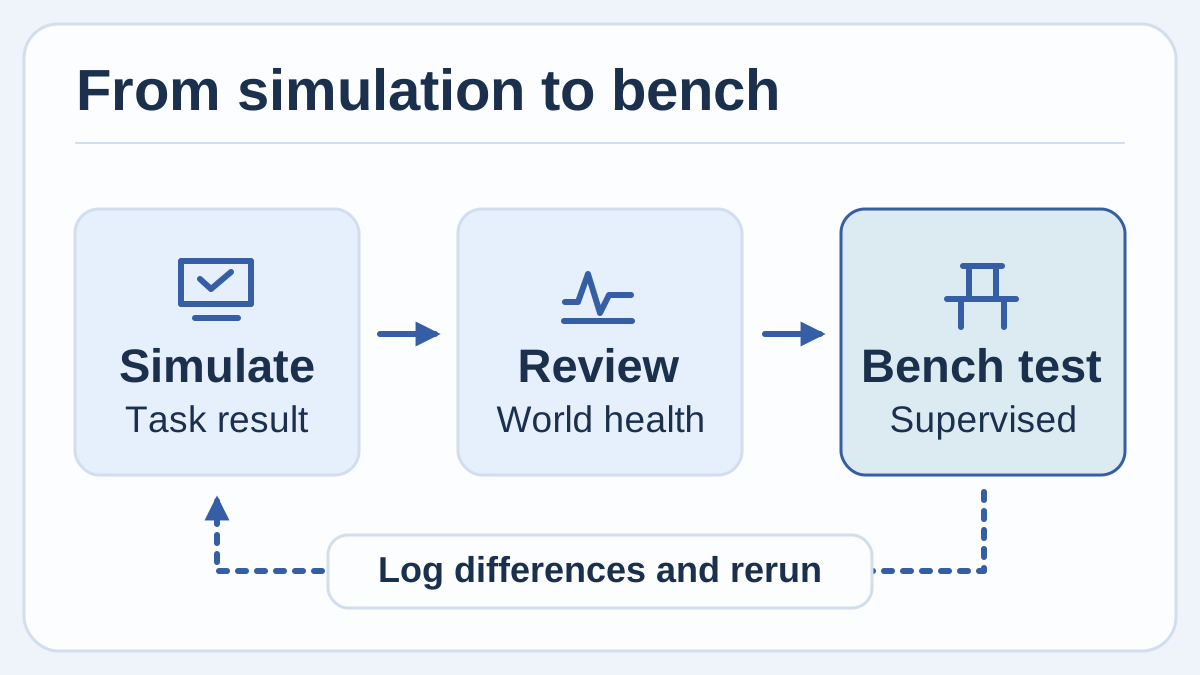
Diagrama original de una secuencia de verificación propuesta. Revisa lo que informa el simulador, compara una medida observable en el banco y registra qué cambia antes de volver a ejecutar la prueba.
El artículo indica que una prueba de vertido de 200 mL produjo unas 13 veces más segundos simulados por segundo al pasar de un mundo a 64 en una NVIDIA L4. Describe ejecuciones ya inicializadas que solo calculan la física, con un periodo de control de 10 ms y una versión de desarrollo preliminar. La cifra muestra que replicar puede aportar valor y que añadir mundos da una aceleración inferior a la lineal en esta escena. Para calcular tu propio coste, ten en cuenta el renderizado, el entrenamiento y la geometría de la escena. Preprint de Alloy, sección 4.2
Vale la pena crear una referencia pequeña antes de entrenar
- Ejecuta la escena introductoria del proyecto. Usa el entorno de Python compatible que documenta e instala con
pip install alloy-engine, o usa el ejemplo en el navegador de la guía rápida. Comprueba que puedes consultar el estado y el resultado de integridad del mundo antes de crear tu tarea. Anota la versión del paquete y separa el tiempo de la primera compilación del de las siguientes ejecuciones. Guía rápida de Alloy - Elige una variable observable. Para un cable, comienza por la altura del punto más bajo tras levantarlo. Para un vertido, comienza por la fracción que llega al destino. Define qué cuenta como éxito y cómo registrarás un intento ausente o inválido antes de observar el resultado.
- Recoge una referencia sencilla bajo supervisión. Utiliza el cable o los recipientes que prevés usar en el ejercicio. Anota las dimensiones y las condiciones iniciales, y elige una medida repetible. Reproduce esas condiciones en un mundo simulado y compara el resultado antes de incorporar variación aleatoria.
- Cambia una sola condición cada vez. Prueba a cambiar la posición inicial del cable o el nivel de llenado del vaso. Anota el resultado y el grado de integridad de cada ejecución. Si un agente de programación ayuda a generar variantes de escena mediante las herramientas MCP documentadas de Alloy, revisa las propiedades de los objetos, las medidas y el criterio de éxito igual que revisarías cualquier otra escena. Repositorio de Alloy e interfaz de herramientas
- Aumenta la escala cuando sepas explicar los fallos. Cuando entiendas los primeros casos, ejecuta más mundos y conserva variantes reservadas para evaluación. Usa esas pruebas para escoger un pequeño ensayo supervisado en el banco, con las protecciones que ya emplea el equipo. Deja por separado y visibles los resultados de simulación y los del mundo físico.
La simulación más útil pronto te da una pregunta mejor para el banco
Un equipo rara vez necesita que la simulación le responda a todas las preguntas a la vez. En una tarea con cable puede servir para comparar dos posiciones de partida antes de que el robot se acerque a un clip. En un vertido puede revelar que un movimiento prometedor lleva agua al cuenco, pero deja demasiada en el recipiente de origen. El resultado que vale la pena guardar es el que cambia qué vas a medir con el objeto real y da a otra persona suficiente información para repetir la comparación.
Fuentes
- Gupta y Rohilla, Alloy: A Multi-Material Physics Engine for Robot Learning, 12 de noviembre de 2026, con las figuras y tablas de evaluación de los autores
- Código fuente de Alloy de Argon Robotics, licencia Apache-2.0 y guía de instalación
- Paquete de Python de Alloy e historial de versiones
- Guía rápida oficial de Alloy y ejemplo para el navegador
- Limitaciones documentadas de Alloy y alternativas propuestas
Para guardar observaciones de simulación, medidas y decisiones de diseño en un registro donde puedas buscar, crea una cuenta de Telli.sh.