ANYmal X arrive chez les clients : le robot utile est celui qui rapporte un dossier d’inspection
ANYbotics commence à livrer son robot d’inspection pour zones dangereuses. Comprendre les mesures, le périmètre ATEX, l’IECEx en attente et l’évaluation d’un premier parcours industriel.
Une pompe peut sembler ordinaire alors que sa température change. Une vanne peut rester à sa place tandis qu’une fuite commence. La valeur d’une inspection courante réside souvent dans une petite différence par rapport à la veille, reliée au bon équipement et transmise à quelqu’un capable d’agir.
Le 27 octobre 2026, l’entreprise de robotique industrielle ANYbotics a annoncé les livraisons clients d’ANYmal X, son robot d’inspection à pattes pour atmosphères explosives. Elle a cité Equinor et DSM-Firmenich parmi les destinataires et décrit des essais de terrain antérieurs commencés en 2023. L’événement marque le passage aux livraisons clients, distinct des premiers essais. L’annonce de lancement d’ANYbotics est la source de cette étape.
La question produit importante dépasse la capacité du robot à marcher dans une usine. Peut-il recueillir régulièrement des observations utiles, les relier à l’historique des équipements et soutenir une décision de maintenance ? Ce guide suit ce parcours et explique les frontières de certification et de déploiement à comprendre avant de préparer un premier itinéraire.
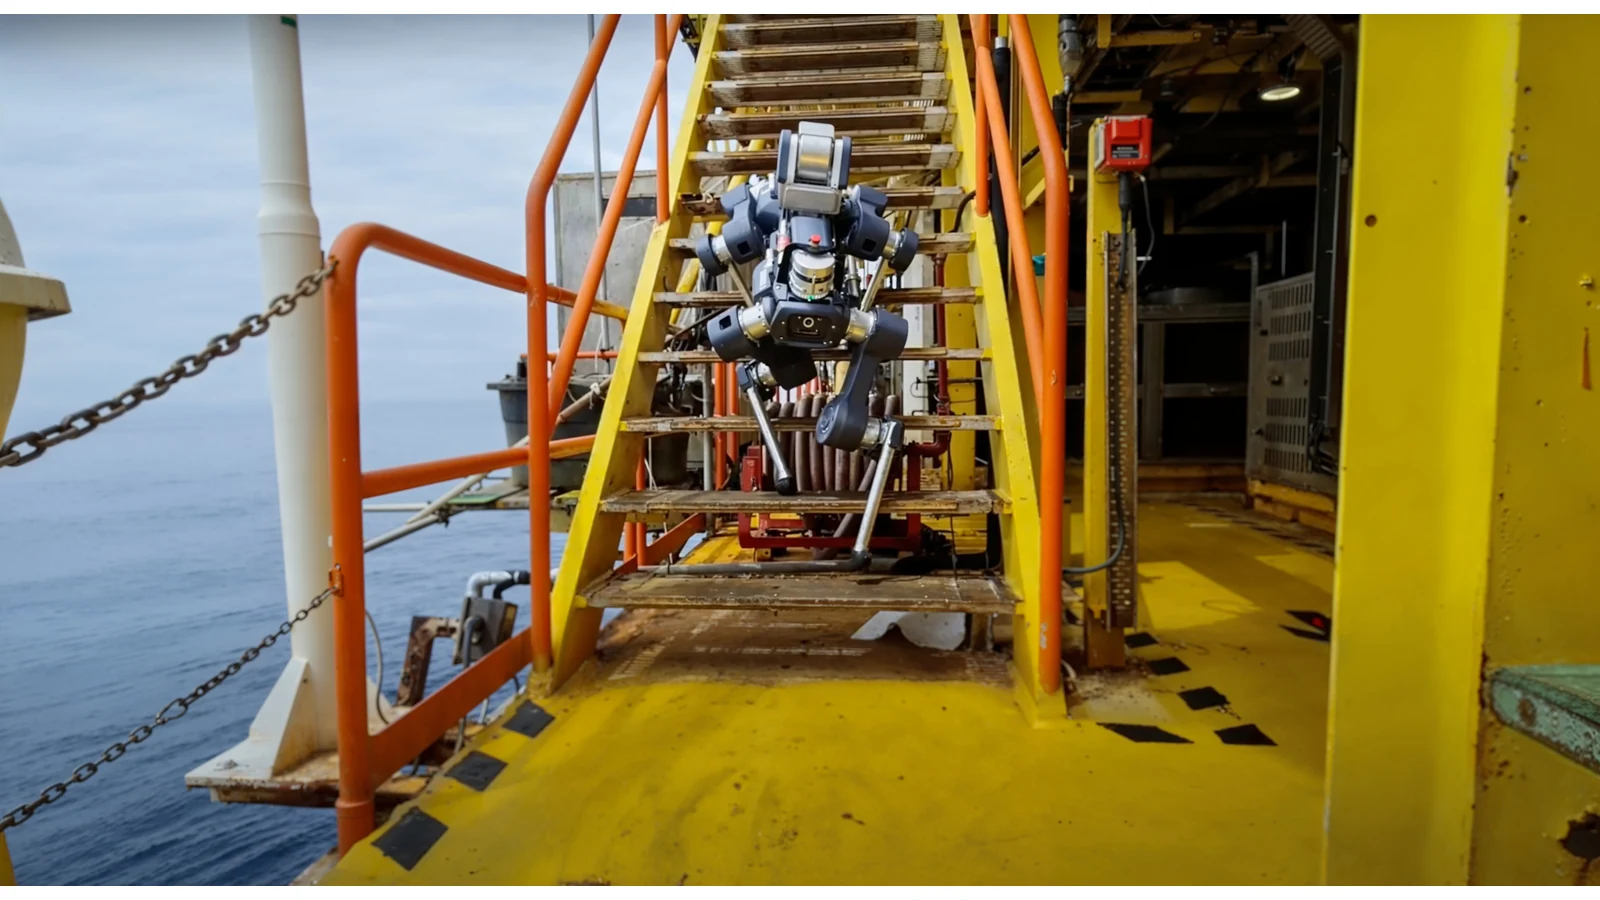 ANYmal X dans un escalier d’inspection offshore en 2022. Photo : Cvoellmy, CC BY-SA 4.0 ; redimensionnée avec des marges. Source de l’image · Licence et précisions sur l’image.

Un parcours d’inspection mobile remplit un rôle différent d’un capteur fixe
Un instrument fixe et un robot mobile répondent de manières différentes à des questions proches. Un capteur fixe est installé pour sa mesure et peut fournir un flux continu. Un système mobile visite plusieurs emplacements et recueille des observations durant un parcours. La stratégie de fiabilité d’une usine peut nécessiter les deux, car couverture, fréquence et type de mesure comptent tous.
Notre avis est qu’il faut évaluer le robot comme un dossier d’inspection mobile. La mobilité mérite sa place lorsqu’elle apporte des observations répétables des équipements que l’équipe doit comprendre. Une marche réussie est un préalable ; des preuves utiles constituent le résultat opérationnel. Le pilote devient ainsi un test du processus complet d’inspection, plutôt qu’une démonstration de déplacement.
Pour un parcours illustratif de pompes, définissez les équipements, les positions d’observation et les mesures attendues avant de juger la mission. Une image thermique sans vue stable ni identification claire est difficile à comparer. Une mesure horodatée associée à la bonne pompe peut contribuer à une tendance, même si l’observation isolée semble banale.
Le même principe vaut pour les exceptions. Le parcours doit montrer quels équipements ont été observés et lesquels ont été manqués. Un passage fermé, un obstacle ou une vue inexploitable constituent des informations opérationnelles précieuses lorsqu’ils sont visibles. Traiter un parcours incomplet comme une inspection complète effacerait précisément la lacune de couverture que le déploiement devait traiter.
Les capteurs ont besoin du contexte de l’équipement pour devenir des preuves de maintenance
La page produit d’ANYmal X, consultée le 2 novembre, répertorie des capacités visuelles, thermiques et acoustiques, dont une imagerie thermique radiométrique de 640 × 512. Elle décrit la détection de gaz comme un module optionnel. L’acheteur doit donc préciser la charge utile et la configuration requises plutôt que supposer que toutes les catégories de mesure annoncées sont incluses dans chaque robot.
Prenons trois usages illustratifs. Un parcours de machines tournantes pourrait recueillir des observations thermiques et acoustiques comparables autour de pompes ou de compresseurs. Un parcours visuel pourrait contrôler des cadrans et des états d’équipement. Un parcours de recherche de fuite pourrait se concentrer sur les observations acoustiques pertinentes et, lorsque la configuration et l’autorisation le permettent, sur les mesures de gaz. Chacun exige des critères d’acceptation différents et doit être conçu avec les spécialistes du site.
Pour les machines tournantes, demandez comment une variation de charge est enregistrée. Une hausse de température sous une charge différente peut appeler une autre interprétation que la même hausse dans des conditions similaires. L’observation du robot doit être reliée au contexte de l’usine pour que l’équipe fiabilité évalue le constat au lieu de réagir à un chiffre isolé.
Pour un parcours de lecture de cadrans, incluez diverses conditions réelles de visibilité dans le pilote. Reflets, obstruction partielle et position d’une aiguille peuvent compter davantage que ne le suggère une image commerciale nette. La sortie utile comprend l’observation d’origine et un moyen de vérifier les résultats incertains, plutôt qu’une simple valeur transcrite masquant sa source.
Pour un parcours acoustique, convenez de ce qui déclenche une enquête supplémentaire. Une notification d’anomalie doit orienter un spécialiste vers l’équipement et les éléments associés. Elle ne doit pas être assimilée à un diagnostic automatique de tous les états mécaniques ou de procédé. Un bon déploiement transforme une mesure inattendue en étape suivante claire, avec un responsable.
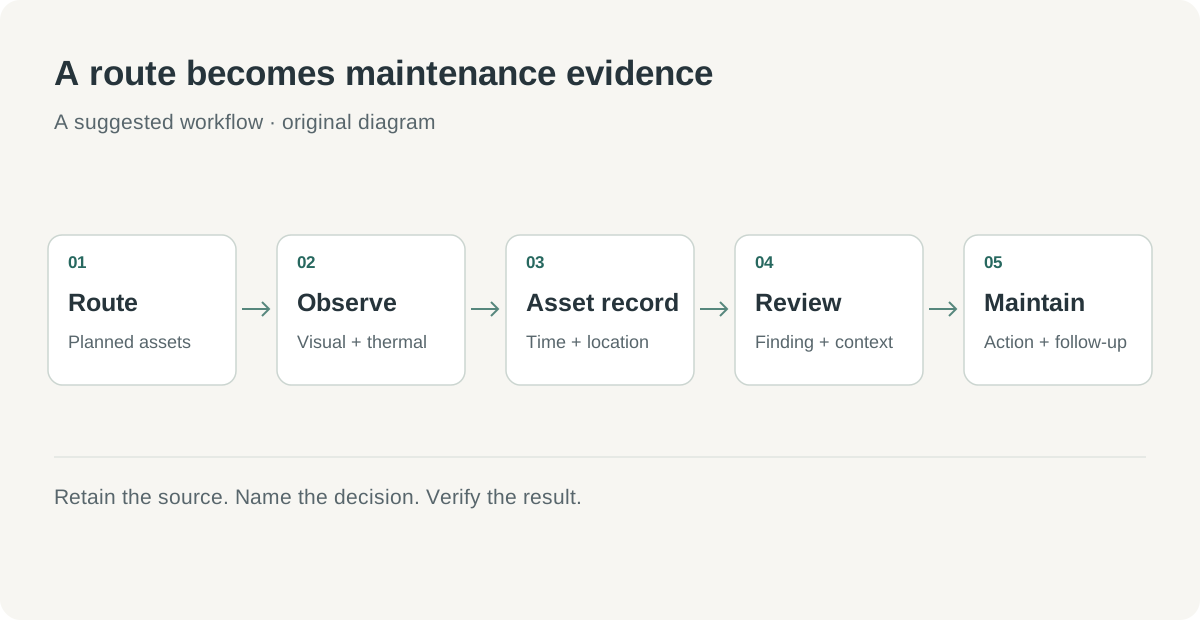 Schéma d’inspection original : la chaîne se termine par une décision de maintenance, pas par la fin de la marche du robot. Les exemples sont des schémas de déploiement illustratifs.
L’aptitude aux zones dangereuses possède un périmètre précis
La FAQ actuelle d’ANYbotics précise ATEX Zones 1 et 2, groupe de gaz IIB, classe de température T4, catégorie 2G, et indique qu’ANYmal X n’est pas destiné à la Zone 0, aux atmosphères de poussières explosives ou aux gaz IIC. Elle précise aussi que la certification IECEx attend l’audit de la chaîne de production, avec une disponibilité prévue lors de la première production. Recharge et remplissage d’azote doivent se faire hors de la zone dangereuse. FAQ ANYmal X, consultée le 2 novembre 2026.
Ces détails doivent entrer dans la qualification du site avant toute proposition de parcours. Une formule générale comme « protégé contre les explosions » ne remplace pas la correspondance entre le périmètre approuvé de l’équipement, la classification du site et ses procédures. Le certificat, le manuel et les responsables sécurité qualifiés du site déterminent ce qui est acceptable pour le déploiement envisagé.
L’emplacement de recharge est aussi une donnée de conception du parcours. L’équipe a besoin d’un lieu approuvé où le robot revient, d’une gestion de son entretien nécessaire et d’un trajet praticable entre ce lieu et la zone d’inspection. Il s’agit d’un déploiement système comprenant infrastructure et procédures, même si le robot n’oblige pas l’usine à reconstruire chaque position d’inspection.
Ne transformez pas une affirmation générale sur le produit en conclusion de sécurité propre à un site. Le déploiement approuvé d’une installation ne prouve pas qu’une autre atmosphère, un autre parcours ou d’autres conditions conviennent. Les achats doivent obtenir la documentation actuelle de la configuration exacte livrée et la confronter aux exigences du site avant acceptation.
La plateforme compte lorsqu’une observation doit devenir un ordre de travail
L’annonce du 27 octobre décrit ANYbotics Shift comme la couche opérationnelle gérant missions, état de la flotte, constats et intégration aux systèmes de maintenance. Elle indique que l’API Shift peut échanger des déclencheurs de mission, des résultats d’inspection et des alertes avec les systèmes clients. L’annonce d’ANYbotics présente donc le robot comme une partie d’un processus d’inspection, et non comme un appareil isolé.
Cette intégration doit être testée autour d’une décision réelle. Si une observation dépasse un seuil défini par le site, qui la voit et quelles informations l’accompagnent ? Le système de maintenance reçoit-il le bon identifiant d’équipement ? Un ingénieur fiabilité peut-il vérifier l’observation originale avant d’attribuer le travail ? Ces questions ont plus de conséquences que la réussite d’une requête API.
Un constat thermique illustratif pourrait d’abord conduire à une tâche de vérification plutôt qu’à un ordre de réparation direct. Le réviseur peut comparer les observations antérieures, contrôler les conditions d’exploitation et déterminer si une nouvelle mesure est nécessaire. Le robot aide à rendre les preuves plus disponibles, tandis que le processus de maintenance détermine la réponse.
La boucle doit aussi se fermer après l’action. Si un technicien inspecte ou répare l’équipement, le parcours suivant doit aider à établir ce qui a changé. Relier le constat, la décision de travail et l’observation ultérieure rend le dossier utile pour la fiabilité future. Sans ce lien, l’automatisation peut créer davantage d’images sans améliorer la compréhension de l’équipe.
| Approche d’inspection | Rôle utile | Ce qu’un pilote doit établir | Responsabilité restante |
|---|---|---|---|
| Instrumentation fixe | Mesure continue à un point défini | Bon emplacement, qualité du signal et traitement des alertes | Entretien des capteurs et interprétation |
| Ronde humaine | Observation souple et jugement contextuel | Dossiers cohérents et suites claires | Procédures du site et décisions des spécialistes |
| Ronde robotique mobile | Observations répétables sur un parcours prévu | Couverture, données utilisables et récupération des points manqués | Responsabilité du parcours et réponse aux constats |
| Enquête spécialisée | Diagnostic approfondi d’un problème suspecté | Preuves suffisantes pour la question précise | Évaluation qualifiée et autorisation de maintenance |
Cette comparaison porte sur les rôles dans un programme de maintenance. Elle n’établit pas un ordre universel de remplacement. La bonne combinaison dépend de ce qu’il faut mesurer, de la fréquence et de la rapidité nécessaire de la réponse humaine à un changement.
Livraisons clients et résultats clients répondent à des questions différentes
L’annonce établit le début des livraisons et nomme des organisations clientes. Elle ne fournit pas, à elle seule, un délai universel de rentabilité ou le pourcentage de travail humain d’inspection que tout site pourrait supprimer. Ces résultats dépendent des parcours, de l’organisation du travail, des processus de maintenance et du coût des observations manquées ou inutilisables.
ANYbotics cite aussi plus de 120 000 inspections analysées par mois à travers sa solution intégrée. Ce chiffre opérationnel plus large est rapporté par le fournisseur ; ce n’est pas un résultat cumulé attribuable aux seules unités X nouvellement livrées. Annonce de lancement du 27 octobre. Garder ce périmètre explicite fournit un contexte utile sans en faire une performance du nouveau produit.
Pour un pilote sur site, choisissez une référence mesurable localement. Consignez comment le parcours retenu est réalisé aujourd’hui, quelles observations sont conservées et comment les constats arrivent à la maintenance. Comparez ensuite le processus robotique aux mêmes questions opérationnelles. L’objectif est d’identifier où couverture, cohérence ou exposition routinière s’améliorent et où un nouveau travail de soutien apparaît.
Incluez l’effort nécessaire au maintien du déploiement. Changements de parcours, accès bloqués, nettoyage des capteurs, entretien et revue des données doivent tous entrer dans l’évaluation. Le temps de mission productive compte, mais aussi le temps humain nécessaire pour rendre la mission fiable. Un dossier économique utile couvre le système effectivement exploité.
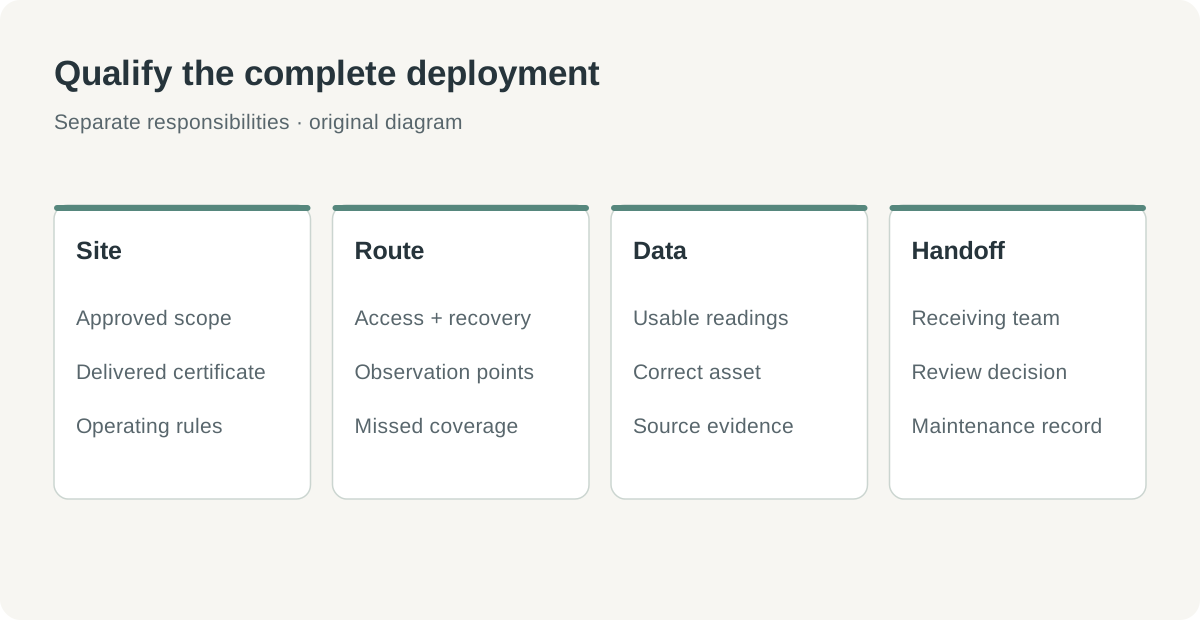 Schéma de déploiement original : qualifier le site et le parcours avant de juger la transmission complète de l’inspection à la maintenance. La certification est une frontière d’éligibilité précise, pas un score général de performance.
Commencez par un parcours dont la valeur est déjà comprise
La page ANYmal X oriente les clients potentiels vers une discussion de site, une Business Value Assessment ou une démonstration sur place. Cela correspond à la nature du produit : la première question significative concerne un parcours réel et ses exigences. Page produit d’ANYbotics, consultée le 2 novembre 2026.
- Choisissez un parcours courant avec des équipements connus, des observations requises et une équipe fiabilité responsable. Documentez son déroulement actuel et les suites données.
- Faites examiner par le personnel qualifié du site la classification de zone, la documentation de l’équipement livré et les conditions proposées. Résolvez certification et configuration avant de prévoir une exploitation réelle.
- Définissez les positions d’observation et les critères d’acceptation de chaque équipement. Incluez des exemples de mesures exploitables, d’observations manquées et de constats exigeant une réponse humaine.
- Convenez des procédures d’accueil en station, d’entretien, de connexion et de récupération. Désignez la personne ou l’équipe responsable lorsqu’une mission ne peut pas continuer.
- Réalisez la qualification convenue avec le fournisseur et inspectez les données conservées. Vérifiez identité des équipements, horodatages, observations sources et visibilité de la couverture incomplète.
- Exercez une transmission de maintenance, du constat à la tâche de vérification puis, si nécessaire, à l’ordre de travail. Confirmez que l’équipe destinataire comprend les preuves et peut agir.
- Comparez le pilote à sa référence avant d’étendre les parcours. Consignez l’effort de soutien et les limites non résolues avec les résultats utiles.
Un bon pilote inclut aussi un changement d’environnement. Un site industriel n’est pas une scène figée : des passages ferment, des équipements bougent et les conditions varient. Le système doit rendre ces différences visibles et permettre une mise à jour contrôlée du parcours. C’est un test de préparation plus utile que de répéter un chemin soigneusement aménagé dans des conditions identiques.
Définissez qui peut modifier un parcours et qui approuve la mission révisée. Un petit déplacement de position d’observation peut affecter la comparaison avec les données antérieures ; un changement d’accès peut affecter les procédures. Consigner ces décisions aide à conserver un parcours fiable et un historique interprétable.
Associez l’équipe de relève à la vérification. Les personnes qui ont préparé le pilote savent pourquoi chaque observation compte, mais la relève ne verra peut-être qu’une alerte et une fiche équipement. Demandez-lui de retrouver l’observation source, d’en comprendre l’heure et d’identifier la réponse requise sans explication orale de l’équipe pilote. C’est un test concret de la transmission des données.
Le même exercice peut révéler des notifications inutiles. Beaucoup d’alertes à faible valeur peuvent absorber l’attention que le programme devait préserver. Ajustez la procédure de revue avec les spécialistes responsables et conservez les observations nécessaires pour expliquer ces choix.
L’IA physique devient utile lorsque la relève se fie aux preuves
L’étape des livraisons clients d’ANYmal X est intéressante parce qu’elle introduit des mesures mobiles dans un cadre opérationnel très contraint. Le défi d’ingénierie inclut déplacement et protection ; celui du client inclut preuves, responsabilités et suivi de maintenance. Les deux doivent fonctionner pour que le déploiement compte.
Nous pensons que les meilleurs premiers déploiements définiront la réussite autour de quelques observations précieuses et d’un processus complet de réponse. Ils sauront ce que le robot peut inspecter, ce qu’il a manqué et ce qu’une personne a décidé ensuite. C’est une base que le site peut élargir délibérément.
La sortie la plus utile du robot est un dossier auquel la relève peut se fier. Une inspection achevée combine une visite, une observation exploitable et une prochaine action comprise.
Sources
- ANYbotics : livraisons clients d’ANYmal X, 27 octobre 2026 ; consulté le 2 novembre 2026. Les déclarations sur les clients et l’échelle opérationnelle proviennent du fournisseur.
- ANYmal X : caractéristiques produit et FAQ de certification, consultées le 2 novembre 2026. L’utilisation approuvée doit respecter le certificat actuel, la configuration livrée et le manuel.
- Cvoellmy : photographie d’ANYmal X en inspection offshore, 2022, CC BY-SA 4.0 ; consultée le 2 novembre 2026.
Garder une décision opérationnelle reliée à sa source
Telli.sh est une option pour conserver des sources dont l’utilisation est autorisée et les notes qui fondent une décision opérationnelle. Créer un espace de notes.