ANYmal X llega a los clientes: el robot útil es el registro de inspección que trae de vuelta
ANYbotics empieza a entregar su robot para zonas peligrosas. El proceso de sensores, el alcance ATEX, la certificación IECEx pendiente y cómo evaluar una primera ruta industrial.
Una bomba puede parecer normal mientras cambia su temperatura. Una válvula puede seguir en el mismo sitio mientras empieza una fuga. El valor de una inspección rutinaria suele estar en la pequeña diferencia respecto a ayer, vinculada al equipo correcto y entregada a alguien que pueda actuar.
El 27 de octubre de 2026, la empresa de robótica industrial ANYbotics anunció entregas a clientes de ANYmal X, su robot con patas para inspección en atmósferas explosivas. Citó a Equinor y DSM-Firmenich como destinatarios y describió pruebas de campo anteriores iniciadas en 2023. Es el paso a entregas a clientes, distinto de aquellas pruebas. El anuncio de ANYbotics documenta ese hito.
La pregunta importante va más allá de si un robot puede caminar por una planta. ¿Puede recoger observaciones útiles reiteradamente, vincularlas al historial del equipo y apoyar decisiones de mantenimiento? Esta guía sigue ese recorrido y explica los límites de certificación y despliegue que deben entenderse antes de planificar una ruta.
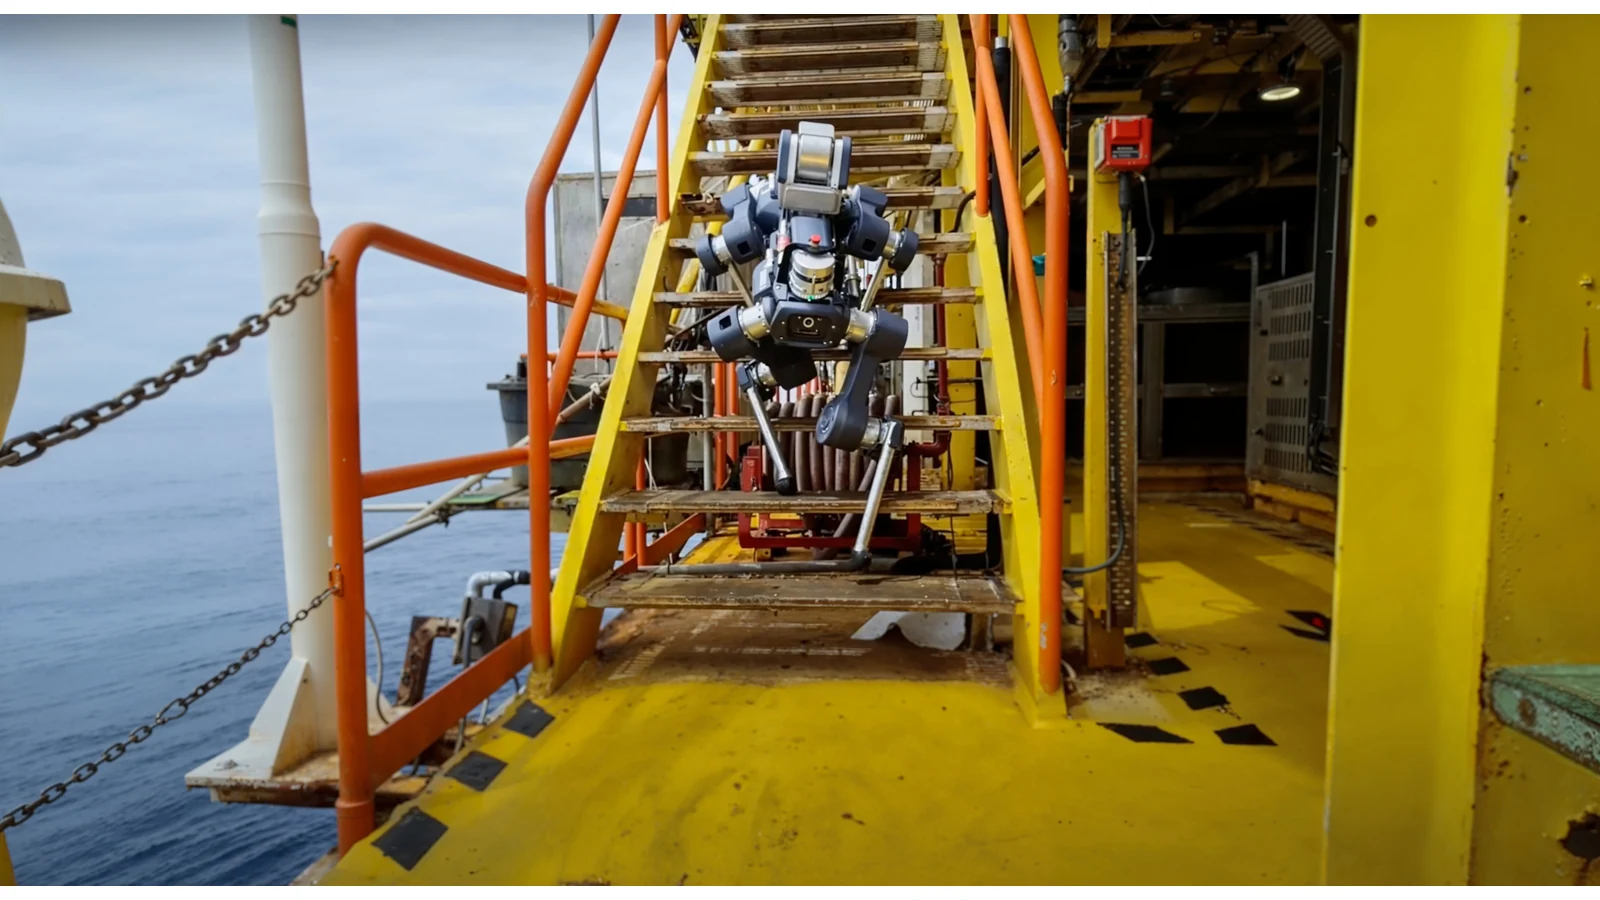 ANYmal X en unas escaleras de inspección de una instalación marina en 2022. Fotografía: Cvoellmy, CC BY-SA 4.0; redimensionada con márgenes. Fuente de la imagen · Licencia y notas de la imagen.

Una ruta móvil cumple una función distinta de un sensor fijo
Un instrumento fijo y un robot móvil responden preguntas relacionadas de manera diferente. El sensor fijo se coloca para su medición y puede ofrecer un flujo continuo. El sistema móvil visita varios lugares durante una ruta. La estrategia de fiabilidad puede necesitar ambos porque importan cobertura, frecuencia y tipo de medición.
Nuestra opinión es que hay que evaluar el robot como un registro de inspección en movimiento. La movilidad se justifica cuando aporta observaciones repetibles de equipos que hay que comprender. Caminar correctamente es un requisito previo; la evidencia útil es el resultado operativo. Así el piloto deja de demostrar movimiento y pasa a probar toda la inspección.
Para una ruta ilustrativa de bombas, define equipos, posiciones de observación y mediciones esperadas antes de juzgar la misión. Una imagen térmica sin vista estable o identidad clara cuesta comparar. Una lectura fechada y vinculada a la bomba correcta puede formar parte de una tendencia aunque parezca poco destacable por sí sola.
Aplica lo mismo a las excepciones. La ruta debe revelar qué equipos se observaron y cuáles no. Un paso cerrado, un obstáculo o una vista inutilizable son información valiosa si se muestran. Dar por completa una ruta incompleta borraría precisamente la carencia que pretendía resolver el despliegue.
Los sensores necesitan contexto del equipo para aportar evidencia de mantenimiento
La página de ANYmal X, consultada el 2 de noviembre, enumera inspección visual, térmica y acústica, incluida imagen térmica radiométrica de 640 × 512. Describe la detección de gases como módulo opcional. Por tanto, hay que especificar carga sensora y configuración, sin suponer que cada robot incluye todas las categorías anunciadas.
Considera tres usos ilustrativos. Una ruta de equipos rotativos recogería observaciones térmicas y acústicas comparables de bombas o compresores. Una ruta visual revisaría instrumentos y estados. Una ruta de fugas se centraría en observaciones acústicas y, si está configurado y aprobado, mediciones de gas. Cada una exige criterios distintos diseñados con especialistas de la planta.
Para equipos rotativos, pregunta cómo se registra un cambio de carga operativa. Una temperatura mayor con otra carga puede interpretarse de forma distinta al mismo aumento en condiciones similares. Vincula observación y contexto para que fiabilidad evalúe el hallazgo en vez de reaccionar a una cifra aislada.
Para leer instrumentos, incluye las condiciones reales de visión. Reflejos, obstrucciones parciales y posición de agujas pueden importar más que una imagen promocional limpia. El resultado útil incluye la observación original y una forma de revisar incertidumbre, no solo un valor transcrito que oculta la fuente.
En una ruta acústica, acuerda qué provoca investigar. La notificación de anomalía debería orientar al especialista al equipo y al material de apoyo. No debe tratarse como diagnóstico automático de cualquier condición mecánica o de proceso. Un buen despliegue convierte una lectura inesperada en un paso claro con responsable.
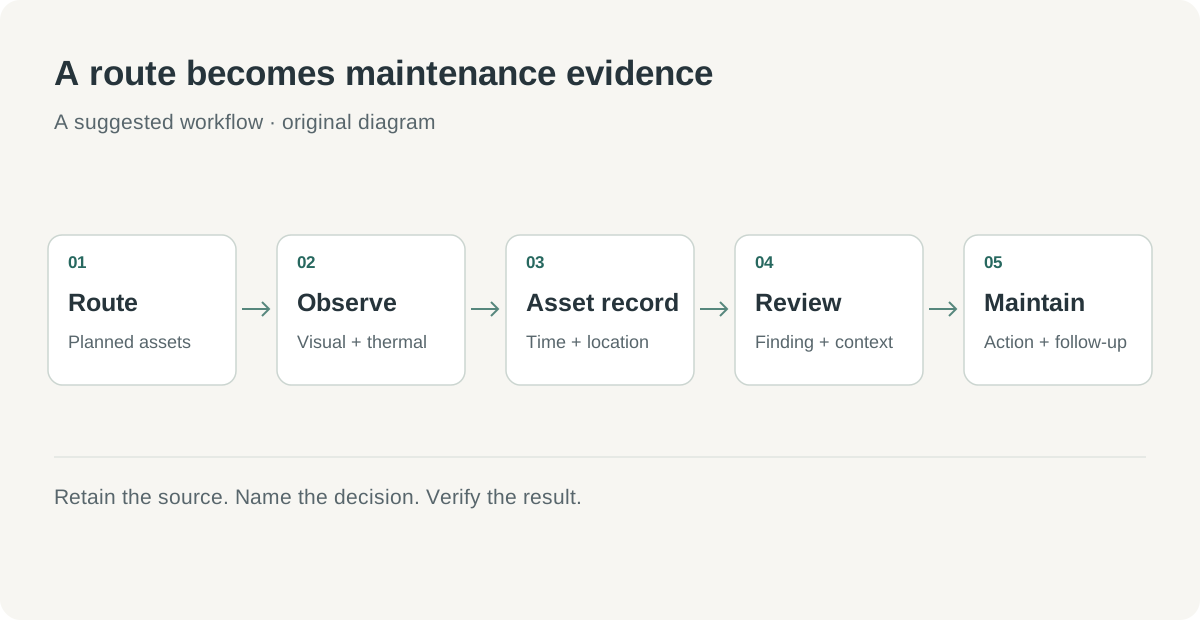 Diagrama original: la cadena termina con una decisión de mantenimiento, no con el robot acabando el paseo. Los ejemplos son patrones ilustrativos de despliegue.
La idoneidad para zonas peligrosas tiene un alcance preciso
Las preguntas frecuentes actuales especifican zonas ATEX 1 y 2, grupo de gases IIB, clase de temperatura T4, categoría 2G, e indican que ANYmal X no está destinado a zona 0, atmósferas de polvo explosivo ni gases IIC. También dicen que la certificación IECEx está pendiente de la auditoría de la línea de producción, con disponibilidad prevista con la primera producción. La carga y el rellenado de nitrógeno deben realizarse fuera de la zona peligrosa. Preguntas frecuentes, consultadas el 2 de noviembre de 2026.
Esos detalles deben entrar en la validación del emplazamiento antes de proponer rutas. «Protegido contra explosiones» no sustituye contrastar el alcance aprobado con la clasificación y los procedimientos de la planta. El certificado, el manual y los responsables de seguridad determinan qué es aceptable.
La ubicación de carga también condiciona el diseño. El equipo necesita un lugar aprobado de retorno, una gestión del servicio necesario y una ruta práctica hasta la zona de inspección. Se despliega un sistema con infraestructura y procedimientos, aunque no sea necesario reconstruir cada posición de observación.
Evita convertir una afirmación general en una conclusión de seguridad específica. Un despliegue aprobado en otra instalación no demuestra idoneidad para otra atmósfera, ruta o condición. Compras debe obtener documentación vigente de la configuración exacta entregada y conciliarla con los requisitos antes de aceptarla.
La plataforma importa cuando una observación debe convertirse en una orden
El anuncio del 27 de octubre describe ANYbotics Shift como capa operativa de misiones, estado de flota, hallazgos e integración con mantenimiento. Afirma que Shift API intercambia disparadores de misión, resultados y alertas con sistemas del cliente. El anuncio de ANYbotics presenta así el robot como parte de un proceso, no como dispositivo aislado.
Prueba la integración alrededor de una decisión real. Si una observación supera un umbral de la planta, ¿quién la ve y con qué información? ¿Recibe mantenimiento el identificador correcto? ¿Puede un ingeniero revisar la observación original antes de asignar trabajo? Importa más que obtener una respuesta correcta de la API.
Un hallazgo térmico ilustrativo podría generar primero revisión, no directamente reparación. El revisor compara observaciones anteriores, comprueba condiciones y decide si necesita otra medición. El robot aumenta la disponibilidad de evidencia; el proceso de mantenimiento determina la respuesta.
El ciclo también debe cerrarse tras actuar. Si un técnico inspecciona o repara, la siguiente ruta debería ayudar a establecer qué cambió. Vincular hallazgo, decisión y observación posterior crea un registro útil para fiabilidad. Sin esa conexión, automatizar puede acumular imágenes sin mejorar la comprensión.
| Enfoque de inspección | Función útil | Qué debe establecer el piloto | Responsabilidad que permanece |
|---|---|---|---|
| Instrumentación fija | Medición continua en un punto definido | Colocación, calidad de señal y gestión de alertas | Mantenimiento e interpretación del sensor |
| Ronda humana | Observación flexible y criterio contextual | Registros consistentes y seguimiento claro | Procedimientos y decisiones especializadas |
| Ronda robótica móvil | Observaciones repetibles en una ruta | Cobertura, datos útiles y recuperación de puntos omitidos | Responsable de ruta y respuesta a hallazgos |
| Investigación especializada | Diagnóstico profundo de un problema sospechado | Evidencia suficiente para la pregunta concreta | Valoración cualificada y autorización de mantenimiento |
Compara funciones dentro de un programa de mantenimiento. No establece un orden universal de sustitución. La combinación adecuada depende de qué medir, con qué frecuencia y con qué rapidez debe responder una persona.
Las entregas y los resultados de los clientes responden preguntas distintas
El anuncio establece que empezaron los envíos y nombra organizaciones. No proporciona por sí solo un plazo universal de amortización ni un porcentaje de trabajo humano eliminable en toda planta. Eso depende de rutas, organización laboral, mantenimiento y coste de observaciones perdidas o inutilizables.
ANYbotics también cita más de 120,000 inspecciones analizadas al mes en su solución integrada. Es una cifra operativa más amplia comunicada por el proveedor, no un acumulado atribuible solo a las unidades X recién entregadas. Anuncio del 27 de octubre. Mantener el alcance permite usarla como contexto sin convertirla en rendimiento del producto nuevo.
En el piloto, elige una referencia medible localmente. Registra cómo se realiza hoy la ruta, qué se conserva y cómo llegan los hallazgos a mantenimiento. Compara después el proceso robótico con las mismas preguntas. Busca dónde mejoran cobertura, consistencia o exposición rutinaria y dónde aparece trabajo de soporte.
Incluye el esfuerzo de mantener el despliegue. Cambios de ruta, accesos bloqueados, limpieza de sensores, servicio y revisión de datos pertenecen a la evaluación. Importa el tiempo productivo del robot y también el tiempo humano que lo hace fiable. Un caso empresarial útil contempla el sistema que realmente se operará.
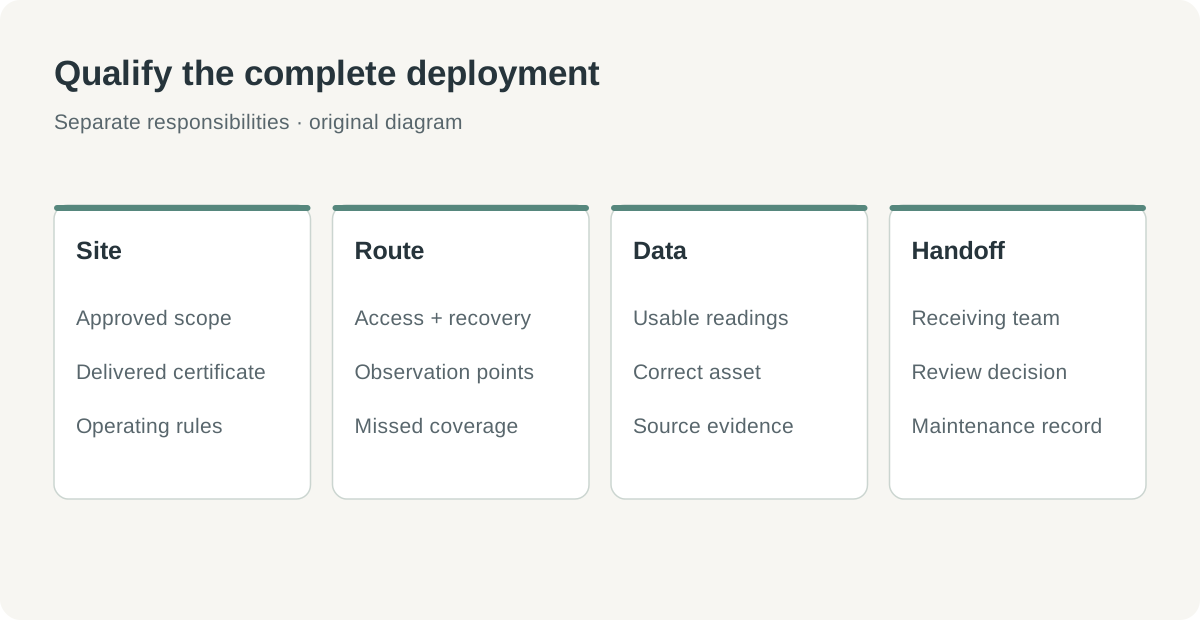 Diagrama original: validar lugar y ruta antes de juzgar el recorrido completo hasta mantenimiento. La certificación es un límite específico de compatibilidad, no una puntuación general de rendimiento.
Empieza por una ruta cuyo valor ya conoces
La página de ANYmal X dirige a los interesados a conversar sobre su planta, solicitar una Business Value Assessment o una demostración presencial. Encaja con el producto: la primera pregunta significativa se refiere a una ruta real y sus requisitos. Página de ANYbotics, consultada el 2 de noviembre de 2026.
- Selecciona una ruta habitual con equipos, observaciones y responsables de fiabilidad conocidos. Documenta su finalización y seguimiento actuales.
- Pide al personal cualificado revisar clasificación de áreas, documentación de lo entregado y condiciones propuestas. Resuelve certificación y configuración antes de planificar uso real.
- Define posiciones y criterios de aceptación por equipo. Incluye lecturas útiles, observaciones omitidas y hallazgos que requieren respuesta humana.
- Acuerda acoplamiento, servicio, conectividad y recuperación. Nombra al responsable cuando una misión no pueda continuar.
- Ejecuta la validación acordada con el proveedor e inspecciona los datos. Verifica identidad, fechas, observaciones originales y cobertura incompleta visible.
- Prueba un traspaso desde hallazgo hasta revisión y, si procede, orden de trabajo. Confirma que el equipo receptor entiende la evidencia y puede actuar.
- Compara el piloto con la referencia antes de ampliar rutas. Registra esfuerzo de soporte y límites pendientes junto a los resultados útiles.
Un buen piloto incluye también un cambio del entorno. Las plantas no son escenas congeladas: cierran pasillos, mueven equipos y varían condiciones. El sistema debería mostrarlo y permitir actualizar controladamente la ruta. Es una prueba mejor que repetir un recorrido preparado en condiciones idénticas.
Define quién puede editar una ruta y quién aprueba la misión revisada. Un pequeño cambio de posición puede afectar a comparaciones históricas; otro de acceso, a procedimientos. Registrar esas decisiones ayuda a mantener una ruta fiable y un historial interpretable.
Incluye al turno receptor. Quienes planificaron el piloto ya saben por qué importa cada observación; el siguiente turno quizá solo vea una alerta y una ficha. Pídeles localizar la fuente, entender su momento e identificar la respuesta sin explicación en directo. Así se comprueba el traspaso de datos.
El mismo ejercicio puede revelar notificaciones innecesarias. Muchas alertas de poco valor consumen la atención que se pretendía proteger. Ajusta la revisión con los especialistas responsables y conserva observaciones que expliquen esas elecciones.
La IA física resulta útil cuando el siguiente turno confía en la evidencia
El hito de entregas de ANYmal X interesa porque lleva sensores móviles a un entorno muy restringido. La ingeniería debe resolver movimiento y protección; el cliente, evidencia, responsables y seguimiento de mantenimiento. Ambos deben funcionar para que importe el despliegue.
Esperamos que los mejores despliegues iniciales definan el éxito mediante pocas observaciones valiosas y una respuesta completa. Sabrán qué puede inspeccionar el robot, qué omitió y qué decidió después una persona. Esa es una base ampliable deliberadamente.
El resultado más útil del robot es un registro en el que confíe el siguiente turno. Una inspección completada combina visita, observación utilizable y siguiente acción entendida.
Fuentes
- ANYbotics: entregas de ANYmal X a clientes, 27 de octubre de 2026; consultado el 2 de noviembre de 2026. Los clientes y la escala operativa los comunica el proveedor.
- ANYmal X: especificaciones y preguntas frecuentes de certificación, consultadas el 2 de noviembre de 2026. El uso debe seguir certificado vigente, configuración entregada y manual.
- Cvoellmy: fotografía de ANYmal X en inspección marina, 2022, CC BY-SA 4.0; consultada el 2 de noviembre de 2026.
Mantén una decisión operativa vinculada a su fuente
Telli.sh es una opción para conservar material autorizado y las notas que sustentan una decisión operativa. Crea un espacio de notas.