Czy robot magazynowy nadąży z obrazem z czterech kamer?
AAEON BOXER-8741AI łączy Jetson Thor z wielogigabitowymi portami dla kamer. Sprawdź, co zmierzyć w pilotażu robota magazynowego przed wdrożeniem.
Robot magazynowy może poprawnie wykryć obiekt na klatce, która zdążyła się zdezaktualizować. Gdy wynik dotrze do oprogramowania prowadzącego robota do rampy załadunkowej, paleta może już być przesunięta, a nowsza klatka czekać w kolejce. Dodatkowe kamery pomagają obserwować obszar wokół robota. Komputer ma wtedy do odebrania, zdekodowania i przetworzenia więcej obrazów, zanim wynik będzie przydatny.
12 listopada 2026 r. producent komputerów przemysłowych AAEON ogłosił BOXER-8741AI, komputer brzegowy oparty na platformie NVIDIA Jetson Thor. Połączenie szybkiego Ethernetu i CAN FD czyni go interesującą opcją dla autonomicznego robota mobilnego (AMR), który potrzebuje kilku kamer i łączności z elektroniką pojazdu. W praktyce liczy się, czy cały system stale dostarcza przydatne obserwacje ze świeżych klatek w trakcie jazdy, zapisywania nagrań i wymiany danych z resztą instalacji. Ogłoszenie AAEON z 12 listopada
Co AAEON umieścił w obudowie
AAEON produkuje komputery przemysłowe do zastosowań, w których obok obliczeń trzeba przewidzieć mocowanie, okablowanie i zasilanie. Materiały premierowe z 12 listopada podają moduł NVIDIA Jetson T5000 ze 128 GB pamięci LPDDR5X, dwa porty Ethernet 10 Gb/s, cztery porty Ethernet 5 Gb/s i dwa interfejsy CAN FD. Daje to kilka sposobów podłączenia kamer Ethernet i komunikacji z innymi urządzeniami. Kamery można podłączyć bezpośrednio, jeśli kamera i komputer to obsługują. Można też doprowadzić przełącznik kamer do szybszego portu, a sieć zakładową zostawić na osobnym interfejsie. AAEON publikuje również zdjęcia obudowy i złączy. Specyfikacja z premiery AAEON · Oficjalna galeria AAEON
NVIDIA podaje dla T5000 do 2070 TFLOPS przy FP4 i obliczeniach rzadkich. To szczytowa wydajność procesora przy wskazanej przez NVIDIA precyzji i rzadkości. Odbieranie obrazu, dekodowanie, konwersja, inferencja, zapis i komunikacja między aplikacjami obciążają system na różne sposoby. Dotychczasowy model może również korzystać z innej precyzji. Ta liczba służy inżynierom jako punkt odniesienia przy porównywaniu modułów. Kryteria odbioru robota należy odnieść do pomiarów z jego własnych kamer, modeli i oprogramowania działających jednocześnie. Specyfikacja modułów NVIDIA Jetson
Przed złożeniem zamówienia warto zweryfikować listę interfejsów. Wcześniejsze materiały wstępne i karta AAEON Korea różnią się od dokumentów premierowych z 12 listopada. Wspominają m.in. Ethernet 25 Gb/s i QSFP. Dokumenty pokazują, że konfigurację trzeba wyjaśnić. Pozostaje ustalić, jaki sprzęt wyśle dany dystrybutor. Poproś o ofertę z dokładnym numerem części dostępnym do zamówienia, schematem złączy dla tego wariantu i szacowanym terminem dostawy w regionie pilotażu. Publiczna zapowiedź potwierdza, że AAEON zaprezentował system. Stan magazynowy, terminy dostaw i ceny w poszczególnych regionach pozostają niezweryfikowane. Wstępna karta AAEON · Karta AAEON Korea · Globalna strona produktu AAEON
Łatwo policzyć, ile pasma potrzebują cztery kamery
Załóżmy, że robot podjeżdżający do palety ma kamerę przednią, dwie boczne i kamerę do precyzyjnego ustawiania przy stanowisku. Do obliczeń przyjmij dla każdej nieskompresowany strumień 1920 × 1080 przy 30 klatkach na sekundę. Przy ciasno upakowanych 8-bitowych pikselach monochromatycznych strumień przenosi około 0,50 Gb/s danych obrazu. W 24-bitowym RGB jest to około 1,49 Gb/s na kamerę. Cztery strumienie RGB w tym przykładzie dają około 5,97 Gb/s przed doliczeniem narzutu.
| Przykładowy format obrazu | Jedna kamera | Cztery kamery |
|---|---|---|
| 1920 × 1080 przy 30 kl./s, obraz monochromatyczny 8 bitów | 0,50 Gb/s | 1,99 Gb/s |
| 1920 × 1080 przy 30 kl./s, RGB 24 bity | 1,49 Gb/s | 5,97 Gb/s |
To obliczenia dla samych danych obrazu. W budżecie pasma trzeba doliczyć narzut protokołu, ruch innych urządzeń i chwilowe skoki. Faktyczną przepustowość BOXER-8741AI trzeba zmierzyć w pilotażu. Sprawdź format pikseli bezpośrednio w kamerze. Bayer, YUV, ciasno upakowany RGB i skompresowane wideo mogą się różnić kosztem przesyłania i przetwarzania. Kompresja może zmniejszyć ruch w sieci, ale przepływność może zależeć od sceny, a dekodowanie dodać opóźnienie. Nawet dwie kamery o takiej samej deklarowanej rozdzielczości mogą się zachowywać różnie, jeśli jedna przetwarza więcej danych przed wysłaniem klatki.
Prześledź ruch w całym układzie. Jeżeli cztery strumienie RGB trafiają do przełącznika z jednym łączem uplink 5 Gb/s, dane obrazu z przykładu przekraczają jego nominalną przepustowość. Łącze 10 Gb/s daje tu większy zapas. Komputer musi jednak nadal odbierać klatki, przydzielać bufory, ewentualnie konwertować format i udostępniać dane modelowi. Gdy ten sam przełącznik obsługuje telemetrię floty lub przesyłanie klipów na serwer, uwzględnij ten ruch w obliczeniach i sprawdź go w docelowej topologii. Osobne porty pozwalają poprowadzić duży strumień drogą, na której będzie konkurował z mniejszą ilością innego ruchu.
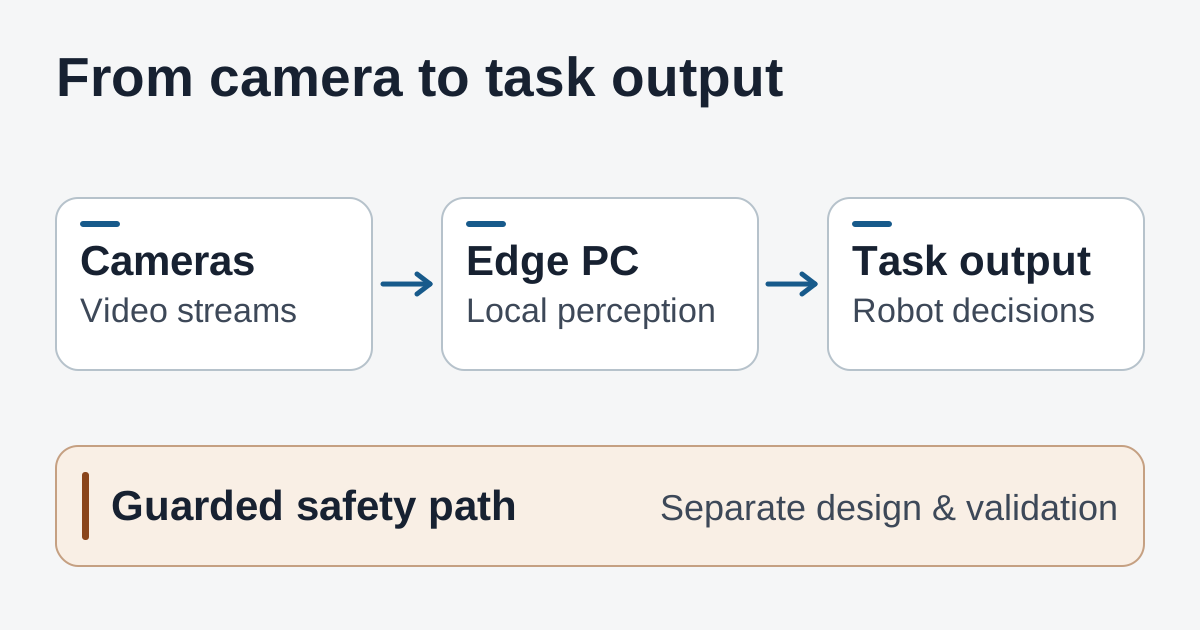
Dane z kamer i dane zadania przechodzą przez komputer brzegowy. Funkcje bezpieczeństwa zachowują osobno zweryfikowaną ścieżkę.
Stacjonarne stanowisko załadunkowe pokazuje kolejny kompromis. Kamera do zbliżeń może potrzebować dostatecznej szczegółowości, by odczytać startą etykietę przy zmiennym oświetleniu. Obraz szerokokątny może służyć głównie do potwierdzenia, że paleta jest widoczna. Kamery mogą pracować z różną rozdzielczością i liczbą klatek na sekundę. Dla każdego strumienia zapisz wymaganą szczegółowość i dopuszczalny czas od zarejestrowania klatki. Osobne wymagania pozwalają zmniejszyć obciążenie sieci i przetwarzania, zachowując szczegóły w widoku, w którym są potrzebne.
Zmierz wiek klatki w chwili odebrania wyniku
Zacznij od efektu widocznego dla operatora. Gdy robot podjeżdża do palety, kontroler zadania może wymagać aktualnego oszacowania jej położenia, żeby w porę zdecydować o dalszym ustawianiu. System percepcji może raportować wysoką liczbę klatek na sekundę, a mimo to przekazywać stare obserwacje, jeśli klatki trafiają do kolejki szybciej, niż system je przetwarza. Zmierz przedział od rejestracji obrazu do chwili, gdy kontroler zadania otrzyma i zaakceptuje wynik. Obejmuje on więcej czynności wpływających na działanie robota niż sam pomiar czasu inferencji.
Zacznij od powtarzalnej trasy. Uwzględnij korytarz, manewr dokowania i zmiany oświetlenia, które robot spotka w pracy. Zachowaj trasę i ustawienia kamer jako punkt odniesienia do przyszłych porównań.
- Zsynchronizuj znaczniki czasu. Zastosuj wspólne lub skalibrowane odniesienie dla rejestracji klatki, odbioru obrazu i zdarzenia w kontrolerze. Zapisz źródło każdego znacznika. Czas dotarcia do komputera pomaga diagnozować sieć. Gdy kamera najpierw kolejkuje lub kompresuje klatkę, pomiar od chwili odbioru nie obejmuje części opóźnienia.
- Zapisuj opóźnienia i braki wyników. Zapisz medianę i 95. percentyl czasu od rejestracji do wyniku, utracone klatki, przypadki odrzucenia nieaktualnej klatki i okresy, gdy kontroler nie otrzymywał świeżego wyniku. Jeżeli system odrzuca najstarsze klatki, raport z samych zachowanych klatek może sugerować krótsze opóźnienia, niż wystąpiły w praktyce.
- Uruchom zadania, które naprawdę występują równocześnie. Prześlij obraz ze wszystkich wymaganych kamer. Uruchom docelowy model, lokalny zapis, komunikaty floty i przesyłanie danych, które pokrywają się w typowej zmianie. Zapisuj obciążenie GPU, dekodera, CPU, pamięci i nośnika, aby zobaczyć, gdzie rośnie kolejka. Powtórz odcinek trasy z dużym ruchem z wysyłaniem klipów i bez niego, żeby sprawdzić wpływ transferów.
- Powtórz próbę po rozgrzaniu urządzenia. Użyj docelowej obudowy, mocowania i zasilania. Zapisuj pobór mocy przy dłuższej pracy i temperatury wraz z wiekiem klatek i utratą połączeń. Przejedź trasę ponownie po długim cyklu pracy i podczas przewidywanych przerw w sieci. Sprawdź, czy system wraca do normalnej pracy bez restartu aplikacji przez operatora.
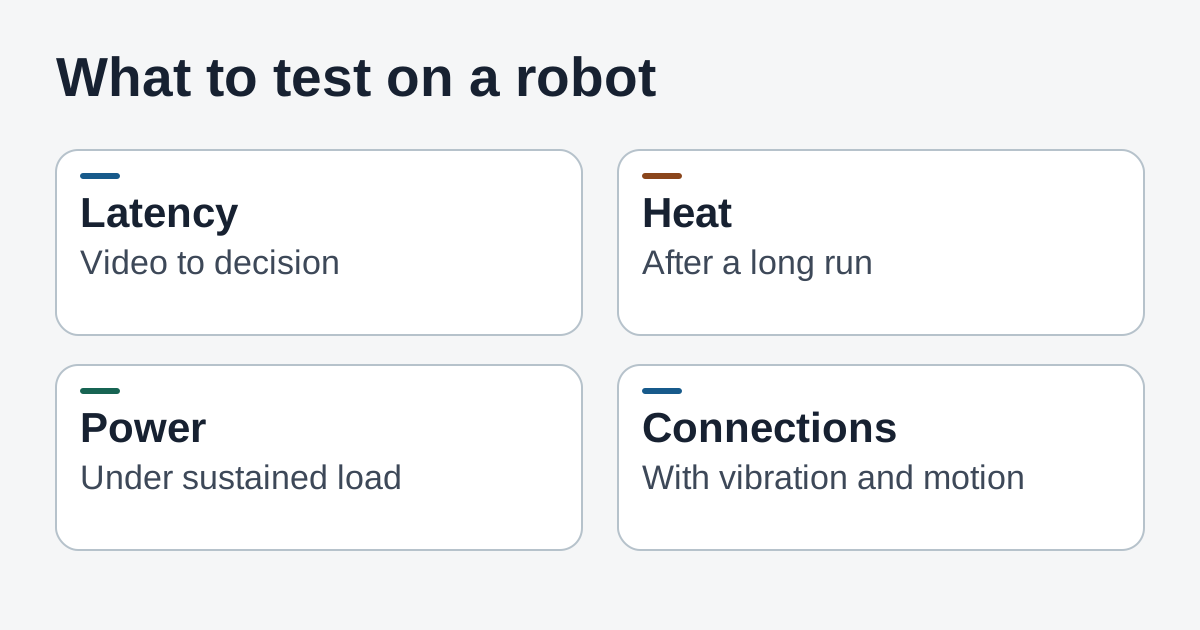
Dane z pilotażu pomagają wykryć opóźnienia, przegrzewanie, problemy z zasilaniem i zrywanie połączeń, które łatwo przeoczyć podczas osobnych testów komponentów.
Ustal kryteria odbioru przed porównaniem urządzeń. Oprzyj je na wynikach obecnego systemu i na tym, jak świeże dane są potrzebne w danym zadaniu. W pilotażu warto zapisać zarówno czas oczekiwania na użyteczny wynik, jak i częstość przypadków, gdy taki wynik nie przychodzi na czas. Dołącz wszystkie ustawienia kamer i oprogramowania. Zmieniaj jeden warunek na porównanie, żeby stwierdzić, czy na wydajność wpłynęła kompresja obrazu, inny przełącznik lub inna kompilacja modelu.
Percepcja i decyzje związane z bezpieczeństwem to osobne funkcje
Percepcja może pomóc oszacować położenie palety lub poinformować oprogramowanie zadania, że widok potrzebny do dokowania jest przesłonięty. Funkcje bezpieczeństwa maszyny, takie jak reakcja na urządzenie ochronne lub zatrzymanie awaryjne, mają oddzielny proces projektowania i walidacji. CAN FD umożliwia wymianę danych między układami pojazdu. Obecność interfejsu w karcie produktu potwierdza możliwość połączenia. Certyfikacja i przydatność w funkcjach bezpieczeństwa zależą od komponentów i architektury zweryfikowanych przez integratora.
W pilotażu AMR ustal z zespołami sterowania i bezpieczeństwa, jak oprogramowanie zadania zareaguje na utratę kamery, nieaktualną obserwację lub restart komputera brzegowego. Zarejestruj to zachowanie podczas zatwierdzonych testów. Pokaż, co zobaczy operator i jakie warunki trzeba spełnić, zanim wróci zwykły tryb zadania. Zespół sterowania potrzebuje oddzielnego potwierdzenia, że niezależne zabezpieczenia robota działają zgodnie z projektem także bez systemu percepcji.
To rozróżnienie pomaga porównywać urządzenia. Jeżeli mocniejszy komputer brzegowy szybciej radzi sobie z zerwanym połączeniem kamery, może skrócić czas potrzebny na wznowienie zadania ze wspomaganym dokowaniem. Taki wynik należy do testu zadania i odtwarzania pracy. Niezależne zabezpieczenia nadal mają własne kryteria.
Co zabrać na przegląd integracji
Przygotuj ofertę z właściwym numerem części, topologię kamer z budżetem ruchu dla każdego łącza oraz zapis dokładnego obrazu systemowego i kompilacji modelu. Dołącz wersje kamer i ich oprogramowania, miejsce zapisu nagrań i ilość pracy, którą robot wykonuje przy chwilowym braku zewnętrznej sieci. Na etapie planowania przydaje się przykładowy wykaz części. Protokół powinien wskazywać sprzęt i oprogramowanie rzeczywiście obecne podczas pomiarów.
Zaplanuj czas na oprogramowanie i serwis terenowy. Moduł Jetson może pasować do istniejącego sposobu pracy programistów, a obudowa, sterowniki kamer i obraz systemu decydują o tym, które elementy da się przenieść. W próbie integracyjnej odtwórz obraz z zapisanych wersji, podłącz czujniki i sprawdź, czy po restarcie wracają te same formaty rejestracji i przypisanie urządzeń. Przy wdrożeniu całej partii powtórz proces na drugim egzemplarzu. Integrator zobaczy, co da się powtórzyć, a przy czym nadal potrzebna jest osoba znająca prototyp.
Zaplanuj, co operator zobaczy na koniec zmiany. Jeżeli po konkretnym zakręcie robot stale traci boczną kamerę, identyfikatory kamer, momenty rozłączeń i temperatury dają ekipie serwisowej punkt wyjścia. Pulpit może sygnalizować, że wszystkie strumienie są podłączone, choć z jednego ostatni użyteczny obraz dotarł kilka sekund wcześniej. Rozważ pokazanie ostatniej przydatnej obserwacji i stanu przerwanego zadania obok podstawowego statusu połączenia. W pilotażu można wtedy sprawdzić, czy osoba opiekująca się trasą dostanie wystarczające informacje do usunięcia problemu.
Pilotaż BOXER-8741AI ma szczególny sens, gdy pojedynczy komputer przemysłowy pozwoli połączyć kilka wejść o dużej przepustowości i istniejący stos Jetson. Najważniejsze otwarte kwestie to faktyczna konfiguracja w regionie i to, czy pełne obciążenie mieści się w ograniczeniach robota dotyczących zasilania, chłodzenia i opóźnień. Zespół z jedną kamerą i lekkim modelem może według tych samych kryteriów sprawdzić, czy wystarcza obecny system. Przy czterech kamerach kolejnym krokiem jest próba pełnego obciążenia w planowanej instalacji.
Przechowuj zapisy z pilotażu, schematy kamer i końcowe ustawienia razem, aby kolejna próba rozpoczęła się od sprzętu i oprogramowania, które dały poprzednie wyniki. Zapisz pierwszą notatkę w Telli.sh.