Un robot da magazzino può gestire quattro telecamere senza accumulare ritardo?
Il BOXER-8741AI di AAEON porta Jetson Thor e connessioni Ethernet multi-gigabit in un PC edge. Ecco che cosa misurare nel progetto pilota di un robot da magazzino.
Un robot da magazzino può rilevare correttamente un oggetto in un fotogramma acquisito troppo tempo prima. Quando il risultato arriva al software che guida il robot verso una baia di carico, il pallet potrebbe già essersi spostato e un’inquadratura più recente potrebbe essere in coda. Aggiungere telecamere può ampliare la copertura intorno al robot. Significa anche dare al computer più immagini da ricevere, decodificare ed elaborare prima di ottenere un risultato utile.
Il 12 novembre 2026 AAEON, produttore di computer industriali, ha annunciato il BOXER-8741AI, un PC edge basato sulla piattaforma Jetson Thor di NVIDIA. L’insieme delle porte Ethernet ad alta velocità e delle interfacce CAN FD lo rende un candidato per un robot mobile autonomo, o AMR, che deve collegare più telecamere e comunicare con l’elettronica di bordo. La domanda pratica è quanto regolarmente l’intero sistema riesca a ricavare osservazioni utili da immagini recenti mentre il robot si muove, registra video e condivide dati con il resto dell’impianto. Annuncio AAEON del 12 novembre
Che cosa ha messo AAEON nel computer
AAEON produce computer industriali per applicazioni in cui, oltre alle prestazioni di calcolo, chi costruisce la macchina deve pianificare il montaggio, il cablaggio e l’alimentazione. Nei materiali di lancio del 12 novembre AAEON indica un modulo NVIDIA Jetson T5000 con 128 GB di memoria LPDDR5X, due porte Ethernet da 10 gigabit, quattro da 5 gigabit e due interfacce CAN FD. Il team dispone così di più modi per collegare le telecamere Ethernet e passare dati ad altri dispositivi. Può collegarle direttamente, se telecamere e computer supportano la configurazione, oppure portare lo switch delle telecamere su un uplink più veloce e tenere la rete dell’impianto su un’altra interfaccia. AAEON pubblica anche foto del prodotto che mostrano l’involucro e i connettori. Specifiche AAEON al lancio · Galleria fotografica ufficiale AAEON
NVIDIA indica fino a 2.070 TFLOPS per il T5000 in FP4 con sparsità. Il dato esprime le prestazioni di picco del processore nelle condizioni di precisione e sparsità indicate da NVIDIA. L’acquisizione dalle telecamere, la decodifica video, la conversione delle immagini, l’inferenza, la scrittura su disco e i messaggi applicativi comportano ciascuno del lavoro. Il modello già in uso potrebbe anche adottare una precisione diversa. Il dato aiuta gli ingegneri a confrontare i moduli. Per collaudare un robot servono le misure ottenute facendo lavorare insieme i suoi modelli, le sue telecamere e il suo software. Specifiche dei moduli NVIDIA Jetson
Prima di fare un ordine conviene verificare l’elenco delle interfacce. La documentazione preliminare e la scheda del prodotto di AAEON Korea indicano collegamenti che differiscono dai materiali di lancio del 12 novembre, tra cui riferimenti a Ethernet da 25 gigabit e a QSFP. Questi documenti segnalano una differenza di configurazione. Per sapere quale versione consegnerà un distributore, chiedigli un preventivo con il codice esatto dell’articolo ordinabile, uno schema dei connettori per quel codice e una stima di consegna nella regione della prova pilota. L’annuncio pubblico conferma che AAEON ha presentato il sistema. Disponibilità in magazzino, tempi di consegna e prezzi per regione restano da verificare. Scheda tecnica preliminare AAEON · Scheda AAEON Korea · Pagina globale del prodotto AAEON
Con quattro telecamere puoi calcolare quanta banda serve
Supponiamo che un robot in avvicinamento a un pallet abbia una telecamera anteriore, due laterali e una ravvicinata per allinearsi alla postazione. Per dimensionare il sistema, ipotizziamo per ogni telecamera un flusso non compresso da 1.920 × 1.080 a 30 fotogrammi al secondo. Con pixel monocromatici a 8 bit impacchettati senza spazi, un flusso trasporta circa 0,50 Gb/s di dati d’immagine. Con pixel RGB a 24 bit impacchettati nello stesso modo, trasporta circa 1,49 Gb/s. Quattro flussi RGB in questo esempio sommano circa 5,97 Gb/s prima di considerare il traffico aggiuntivo.
| Formato di acquisizione di esempio | Una telecamera | Quattro telecamere |
|---|---|---|
| 1.920 × 1.080 a 30 fps, monocromatico a 8 bit | 0,50 Gb/s | 1,99 Gb/s |
| 1.920 × 1.080 a 30 fps, RGB a 24 bit | 1,49 Gb/s | 5,97 Gb/s |
Sono velocità calcolate per i soli dati d’immagine. Il carico dei protocolli, gli altri dispositivi e i picchi brevi si sommano al fabbisogno. La portata effettiva del BOXER-8741AI va misurata nella prova pilota. Verifica sulla telecamera vera e propria il formato dei pixel previsto. Bayer, YUV, RGB impacchettato e video compresso possono avere costi di trasporto ed elaborazione diversi. La compressione video può ridurre il traffico di rete, ma il bitrate può variare a seconda della scena e la decodifica può aggiungere ritardo. Anche due telecamere con la stessa risoluzione dichiarata possono comportarsi in modo diverso se una esegue più elaborazioni prima di inviare ogni fotogramma.
Segui il traffico lungo tutto il percorso. Se i quattro flussi RGB entrano in uno switch con un solo uplink da 5 Gb/s, i soli dati d’immagine dell’esempio superano già la capacità nominale di quel collegamento. Con un uplink da 10 Gb/s c’è più margine in questo esempio. Il computer deve comunque ricevere i fotogrammi, allocare i buffer, eseguire le eventuali conversioni e rendere i dati disponibili al modello. Se lo stesso switch trasporta anche la telemetria della flotta o i video destinati a un server, includi quel traffico nei calcoli e provalo sulla topologia prevista. Le porte separate permettono, tra le altre cose, di instradare un flusso voluminoso su un percorso con meno traffico concorrente.
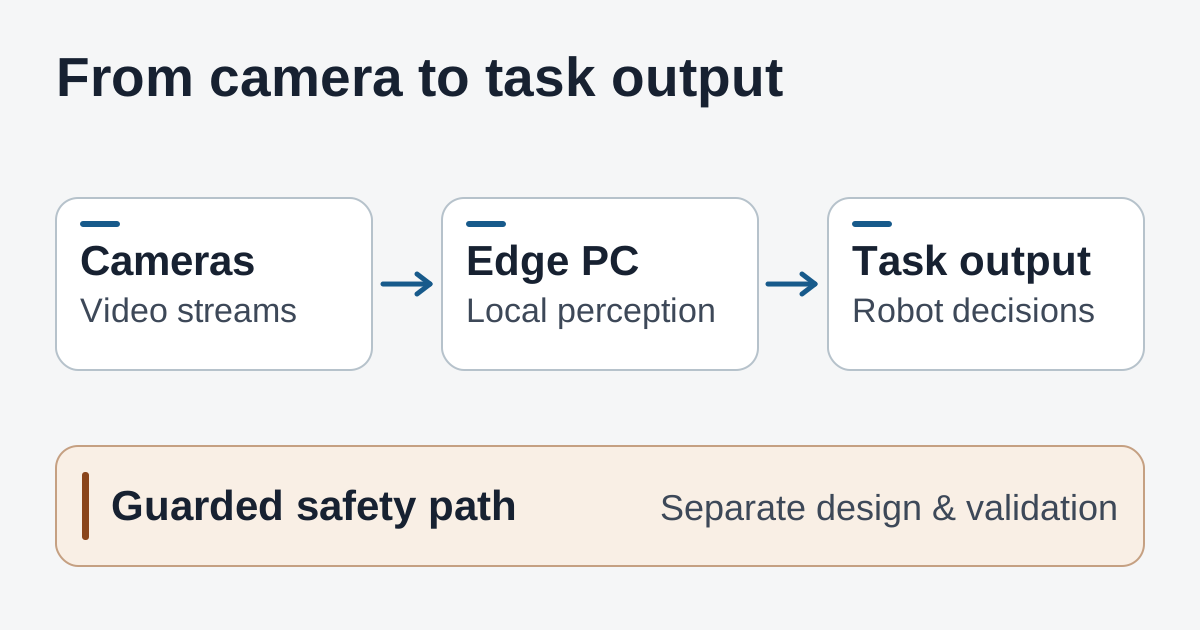
I dati delle telecamere e del compito passano dal PC edge. Le funzioni di sicurezza seguono un percorso convalidato separatamente.
Una postazione di carico fissa mostra un altro compromesso. Una sola telecamera ravvicinata potrebbe dover distinguere abbastanza dettagli da leggere un’etichetta usurata con una luce variabile. L’inquadratura grandangolare serve soprattutto a capire se c’è un pallet nel campo visivo. Le due telecamere possono funzionare con risoluzioni o frequenze diverse. Per ogni flusso specifica quali dettagli deve distinguere e quanto devono essere recenti le immagini. Distinguere i requisiti può ridurre la banda e il carico di elaborazione mantenendo il dettaglio nell’inquadratura in cui serve.
Misura quanto è recente il fotogramma quando arriva il risultato
Parti da un esito osservabile dall’operatore. Durante l’avvicinamento a un pallet, il controllore del compito potrebbe aver bisogno di ricevere in tempo una stima aggiornata della posizione per decidere se proseguire l’allineamento. Un sistema di percezione può indicare molti fotogrammi al secondo e consegnare comunque osservazioni ormai vecchie quando accumula più fotogrammi di quanti ne elabori. Misura l’intervallo dall’acquisizione al momento in cui il controllore del compito riceve e accetta davvero un risultato. In questo modo consideri una parte più ampia del lavoro che determina il comportamento del robot rispetto al solo tempo d’inferenza.
Comincia da un percorso ripetibile. Includi il corridoio, la manovra di allineamento e i cambi di luce che il robot incontrerà verosimilmente. Conserva il percorso e le impostazioni delle telecamere come riferimento per i confronti.
- Rendi confrontabili i riferimenti temporali. Usa una base temporale condivisa o calibrata per l’acquisizione, la ricezione e l’evento sul controllore. Registra la provenienza di ogni marca temporale. L’orario d’arrivo sul computer è utile per diagnosticare la rete. Se però la telecamera accoda o comprime prima il fotogramma, quel dato esclude parte dell’attesa.
- Registra sia i casi lenti sia quelli senza risultato. Salva la mediana e il 95º percentile dei tempi dall’acquisizione al risultato, oltre ai fotogrammi persi, alle immagini scartate perché troppo vecchie e ai periodi in cui il controllore non ha ricevuto un risultato recente. Se il sistema elimina i fotogrammi più vecchi, considerare solo quelli rimasti potrebbe far sembrare la prova più rapida di quanto sia stata per chi l’ha osservata.
- Esegui la combinazione di attività reale. Trasmetti insieme tutte le telecamere necessarie. Attiva il modello previsto, la registrazione locale, i messaggi della flotta e i caricamenti che si sovrappongono in un turno normale. Registra l’attività di GPU, decoder, CPU, memoria e archiviazione per individuare dove si formano le code. Ripeti un tratto con molto traffico lungo il percorso con e senza il caricamento dei filmati per vedere se il trasferimento cambia l’esito.
- Ripeti quando la macchina si è riscaldata. Usa l’involucro, il montaggio e l’alimentazione previsti. Registra la potenza assorbita a regime e le temperature, oltre all’età dei fotogrammi e alle disconnessioni. Riprova il percorso dopo un funzionamento prolungato e durante le interruzioni di rete previste, poi verifica se il sistema torna alla normalità senza che un operatore riavvii l’applicazione.
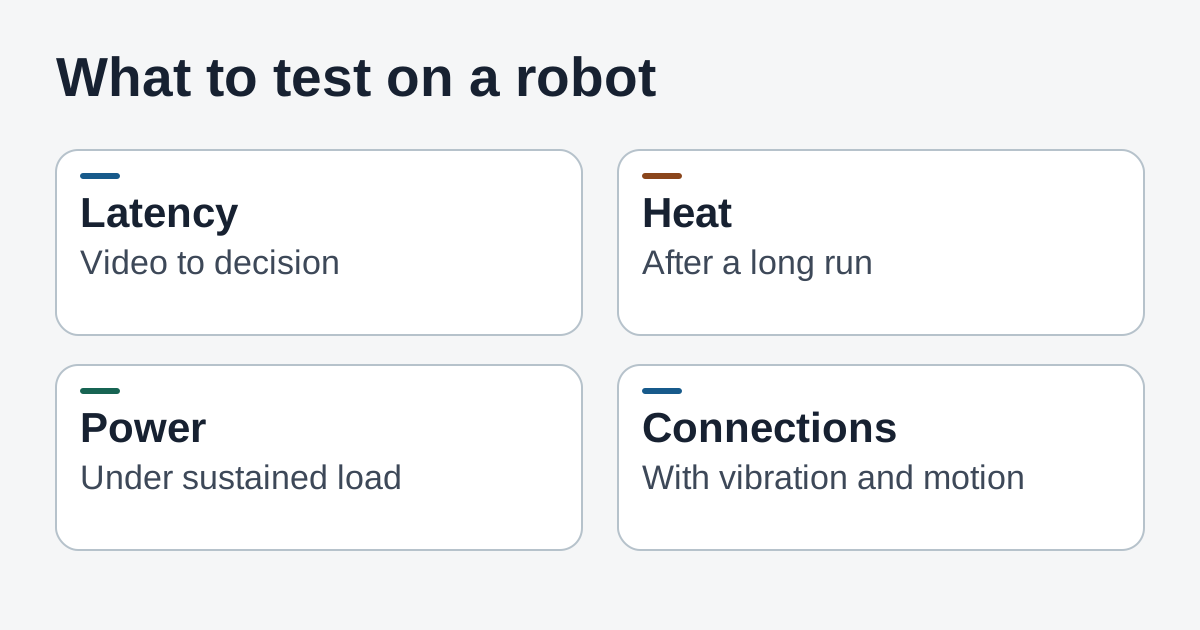
I dati della prova pilota possono far emergere problemi di ritardo, calore, alimentazione e connessione che sfuggono quando si provano i componenti separatamente.
Concorda i criteri di accettazione prima di confrontare l’hardware. Usa come riferimento il comportamento del sistema attuale e il requisito del compito sulla freschezza dei dati. In una prova pilota conviene registrare sia il tempo necessario per ottenere un risultato utilizzabile sia la frequenza con cui il risultato manca entro il tempo utile. Registra anche tutte le impostazioni delle telecamere e del software. Cambia una sola condizione per confronto, così i risultati possono indicare se le prestazioni sono cambiate a causa della compressione, di uno switch diverso o di una versione del modello.
Tieni separate la percezione e la decisione di sicurezza
La percezione può aiutare a stimare la posizione del pallet o segnalare al software del compito che la vista usata per l’allineamento è ostruita. Le funzioni di sicurezza di una macchina, come reagire a un dispositivo di protezione o a un arresto di emergenza, seguono un processo di progettazione e convalida separato. Un collegamento CAN FD può trasmettere dati tra i sistemi del veicolo. La presenza dell’interfaccia in una scheda tecnica attesta la connettività. L’idoneità alla funzione di sicurezza e la certificazione dipendono dai componenti e dall’architettura che l’integratore convalida davvero.
Nel progetto pilota di un AMR, concorda con le squadre di controllo e sicurezza come deve comportarsi il software quando una telecamera si scollega, un’osservazione diventa troppo vecchia o il PC edge si riavvia. Documenta quel comportamento nelle prove approvate. Mostra che cosa vede l’operatore e quali condizioni devono verificarsi prima di riprendere il compito normalmente. Chi si occupa dei controlli ha bisogno di prove proprie che le protezioni indipendenti funzionino come previsto anche senza il sistema di percezione.
La distinzione aiuta a confrontare macchine diverse. Se un PC edge più potente riprende più rapidamente dopo un’interruzione delle telecamere, può ridurre il tempo perso per riavviare un allineamento assistito. È un risultato della prova sul compito e sul ripristino. I test indipendenti sulle protezioni seguono i propri criteri.
Che cosa portare alla revisione dell’integrazione
Porta il preventivo con il codice esatto del prodotto, la topologia delle telecamere con il carico previsto per ogni collegamento e un registro della versione dell’immagine di sistema e del modello. Includi le versioni delle telecamere e del firmware, la destinazione delle registrazioni e quanto lavoro il robot deve continuare a svolgere quando la rete esterna è temporaneamente indisponibile. Una distinta dei materiali di esempio è utile per pianificare. Il rapporto di prova dovrebbe indicare quali componenti e quale software erano effettivamente presenti durante la raccolta dei risultati.
Dedica tempo al software e all’assistenza sul campo. Un modulo Jetson può inserirsi in un flusso di sviluppo già in uso, ma involucro, driver delle telecamere e immagine del sistema operativo determinano quali parti di quel flusso si possono riutilizzare. In una prova d’integrazione ricrea l’immagine a partire dalle versioni documentate dal team, ricollega i sensori e controlla che dopo un riavvio tornino gli stessi formati di acquisizione e le stesse associazioni dei dispositivi. Se il robot sarà distribuito in lotti, ripeti la procedura su un secondo esemplare. Aiuta a capire quali passaggi sono ripetibili e quali richiedono ancora qualcuno che conosca il prototipo.
Decidi che cosa potranno vedere gli operatori a fine turno. Se un robot perde più volte la telecamera laterale dopo una determinata svolta, un registro con gli identificativi delle telecamere, gli orari delle disconnessioni e le temperature offre un punto di partenza all’assistenza. Anche una dashboard che indica tutti i flussi come connessi può non accorgersi che l’ultima immagine utilizzabile risale a diversi secondi prima. Accanto allo stato dei collegamenti, valuta se visualizzare l’ultima osservazione utilizzabile e lo stato delle attività interrotte. Durante il progetto pilota puoi quindi verificare se chi segue il percorso ha informazioni sufficienti per intervenire.
Per il BOXER-8741AI la prova pilota è più giustificata quando diversi ingressi ad alta banda e uno stack Jetson già disponibile possono beneficiare di un solo PC industriale. Restano da chiarire soprattutto la configurazione disponibile nella regione e la compatibilità del carico completo con l’alimentazione, il raffreddamento e i tempi richiesti dal robot. Un team che usa una sola telecamera e un modello leggero può applicare gli stessi criteri di accettazione per capire se il proprio sistema soddisfa già il compito. Per un progetto pilota con quattro telecamere, il prossimo passo concreto è provare il carico completo nell’installazione prevista.
Conserva insieme le note del progetto pilota, gli schemi delle telecamere e le impostazioni finali. La prossima prova potrà partire dall’hardware e dal software con cui hai ottenuto i risultati. Crea il tuo primo appunto con Telli.sh.