Un robot d’entrepôt peut-il traiter les flux de quatre caméras sans retard ?
Le BOXER-8741AI d’AAEON réunit Jetson Thor et des interfaces réseau multigigabit pour les caméras. Voici quoi mesurer sur un robot d’entrepôt avant de le déployer.
Un robot d’entrepôt peut détecter correctement une palette dans une image prise trop tôt. Quand le résultat parvient au logiciel qui guide le robot vers un quai, la palette peut avoir bougé et une image plus récente peut déjà attendre dans la file. Ajouter des caméras améliore la couverture autour du robot. Le calculateur doit alors recevoir, décoder et traiter davantage d’images avant de produire un résultat utile.
Le 12 novembre 2026, le fabricant de calculateurs industriels AAEON a annoncé le BOXER-8741AI, un PC embarqué fondé sur la plateforme Jetson Thor de NVIDIA. L’association d’Ethernet haut débit et de CAN FD en fait un candidat pour un robot mobile autonome, ou AMR, qui a besoin de plusieurs caméras et d’une liaison avec l’électronique du véhicule. Il reste à vérifier avec quelle régularité le système complet transforme des images récentes en observations utiles pendant que le robot se déplace, enregistre de la vidéo et partage des données avec le reste de l’entrepôt. Annonce d’AAEON du 12 novembre
Ce qu’AAEON a mis dans le boîtier
AAEON fabrique des calculateurs industriels pour lesquels l’intégrateur doit prévoir la fixation, le câblage et l’alimentation en plus de la puissance de calcul. Les documents de lancement du 12 novembre indiquent un module NVIDIA Jetson T5000, 128 Go de mémoire LPDDR5X, deux ports Ethernet à 10 Gbit/s, quatre à 5 Gbit/s et deux interfaces CAN FD. L’équipe peut ainsi brancher des caméras Ethernet et transmettre des données à d’autres appareils de plusieurs façons. Elle peut raccorder les caméras directement si elles et l’hôte le permettent, ou relier un commutateur de caméras par une liaison montante plus rapide et réserver une autre interface au réseau du site. AAEON publie également des photos du boîtier et de ses connecteurs. Spécifications de lancement d’AAEON · Galerie officielle d’AAEON
NVIDIA indique jusqu’à 2 070 TFLOPS en FP4 avec sparsité pour le T5000. Ce chiffre décrit le pic de calcul sous les conditions de précision et de sparsité définies par NVIDIA. La réception des flux, le décodage vidéo, la conversion des images, l’inférence, le stockage et la messagerie applicative ajoutent chacun du travail. Le modèle existant peut aussi utiliser une autre précision. Le chiffre donne un point de comparaison entre modules. Les résultats qui comptent pour la réception d’un robot viennent d’un essai réunissant ses modèles, ses caméras et ses logiciels. Caractéristiques des modules NVIDIA Jetson
Vérifiez les interfaces avant de passer commande. Une fiche préliminaire et la page d’AAEON Corée présentent des détails différents de ceux du lancement du 12 novembre, dont des références à Ethernet 25 Gbit/s et à QSFP. Ces documents signalent une question de configuration. Ils ne suffisent pas à établir quel matériel livrera un distributeur donné. Demandez un devis lié à une référence exacte, un schéma de ses connecteurs et un délai de livraison pour la région du pilote. L’annonce publique établit qu’AAEON a présenté le système. Le stock, les délais et les prix régionaux restent à vérifier. Fiche préliminaire d’AAEON · Fiche d’AAEON Corée · Page produit mondiale d’AAEON
Calculez la bande passante pour quatre caméras
Imaginons qu’un robot approche une palette avec une caméra orientée vers l’avant, deux caméras latérales et une caméra rapprochée pour l’alignement au poste. Pour le dimensionnement, prenons un flux non compressé de 1 920 × 1 080 pixels à 30 images/s par caméra. Avec des pixels monochromes de 8 bits stockés sans remplissage, un flux représente environ 0,50 Gbit/s de données d’image. En RVB 24 bits sans remplissage, il représente environ 1,49 Gbit/s. Quatre flux RVB donnent alors environ 5,97 Gbit/s avant les surcoûts de transmission.
| Exemple de format de capture | Une caméra | Quatre caméras |
|---|---|---|
| 1 920 × 1 080 à 30 images/s, monochrome 8 bits | 0,50 Gbit/s | 1,99 Gbit/s |
| 1 920 × 1 080 à 30 images/s, RVB 24 bits | 1,49 Gbit/s | 5,97 Gbit/s |
Ces débits ne comptent que les données d’image. Les protocoles, les autres appareils et les pointes de trafic s’y ajoutent. Le débit réel sur le BOXER-8741AI reste à mesurer pendant le pilote. Vérifiez le format de pixels de la caméra retenue. Le Bayer, le YUV, le RVB compact et la vidéo compressée n’ont pas les mêmes coûts de transport et de traitement. La compression peut réduire le trafic réseau. Son débit peut varier selon la scène et le décodage peut ajouter du retard. Deux caméras de même résolution peuvent se comporter différemment si l’une traite davantage les images avant de les envoyer.
Suivez le trafic sur tout le schéma réseau. Si les quatre flux RVB traversent un commutateur à liaison montante unique de 5 Gbit/s, les données d’image de l’exemple dépassent déjà le débit nominal de cette liaison. Une liaison de 10 Gbit/s offre plus de marge dans cet exemple. L’hôte doit encore recevoir les images, allouer des tampons, convertir les formats si nécessaire et mettre les données à disposition du modèle. Si le même commutateur fait aussi passer la télémétrie du parc ou les clips destinés à un serveur, ajoutez ce trafic au calcul et testez la topologie prévue. L’intérêt des ports séparés est notamment de pouvoir mettre un flux volumineux sur un chemin moins encombré.
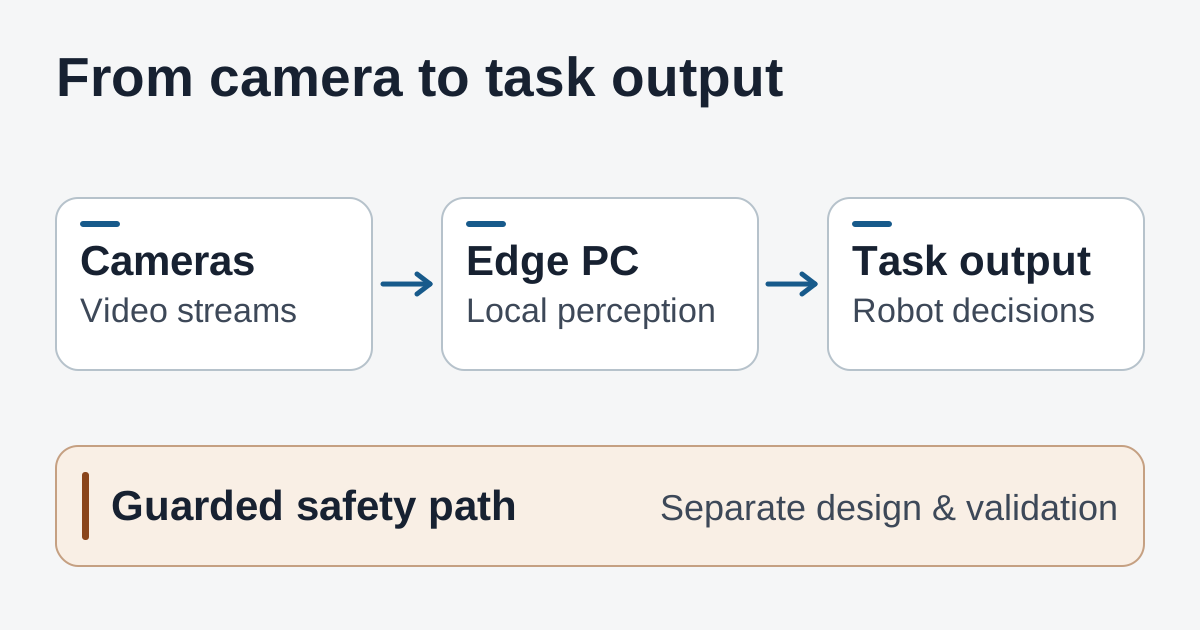
Les données des caméras et celles de la tâche passent par le PC embarqué. Les fonctions de sécurité suivent un circuit validé séparément.
Un poste de chargement fixe illustre un autre compromis. Une caméra de proximité peut avoir besoin d’assez de détails pour lire une étiquette usée sous des éclairages variables, tandis qu’une vue large sert surtout à confirmer la présence d’une palette. On peut utiliser des résolutions et des cadences différentes. Dans les exigences de chaque flux, consignez le niveau de détail nécessaire et l’âge maximal des images. Cela peut réduire le débit et la charge de traitement tout en préservant le détail de la vue qui en a besoin.
Mesurez l’âge de l’image à l’arrivée du résultat
Partez de ce que l’opérateur peut observer. À l’approche d’une palette, le contrôleur de tâche doit parfois recevoir une estimation de position assez récente pour décider de poursuivre l’alignement. Une chaîne de perception peut afficher une cadence élevée tout en produisant des observations périmées si elle accumule les images plus vite qu’elle ne les traite. Mesurez le temps entre la capture et la réception d’un résultat accepté par le contrôleur de tâche. Ce délai couvre une plus grande partie de ce qui détermine le comportement du robot qu’un chronomètre d’inférence.
Utilisez un parcours reproductible. Incluez l’allée, la manœuvre d’accostage et les variations de lumière que le robot devrait rencontrer. Conservez le parcours et les réglages des caméras comme référence pour les comparaisons ultérieures.
- Rendez les horodatages comparables. Utilisez une horloge commune ou étalonnée pour la capture, la réception et l’événement du contrôleur. Notez l’origine de chaque horodatage. L’heure d’arrivée à l’hôte aide à diagnostiquer le réseau. Si la caméra met d’abord l’image en file ou la compresse, elle masque une partie du délai.
- Enregistrez les retards et les absences de résultat. Consignez la médiane et le 95e centile entre capture et résultat, les images perdues, les images refusées pour ancienneté et les périodes sans résultat récent au contrôleur. Si un essai supprime les images les plus anciennes, ne compter que les images restantes pourrait le faire paraître plus rapide qu’il ne l’a été.
- Exécutez la combinaison réelle de tâches. Activez toutes les caméras nécessaires en même temps, avec le modèle, l’enregistrement local, les messages du parc et les envois prévus pendant une vacation normale. Journalisez l’activité du GPU, du décodeur, du processeur, de la mémoire et du stockage pour repérer où les files se forment. Rejouez un passage perturbé avec et sans envoi de clips pour voir si ces transferts changent le résultat.
- Recommencez une fois la machine chaude. Utilisez le boîtier, la fixation et l’alimentation retenus. Relevez la consommation électrique soutenue, les températures, l’âge des images et les pertes de connexion. Refaites le parcours après un fonctionnement prolongé et pendant les coupures de réseau prévisibles. Observez si le système revient à la normale sans intervention sur l’application.
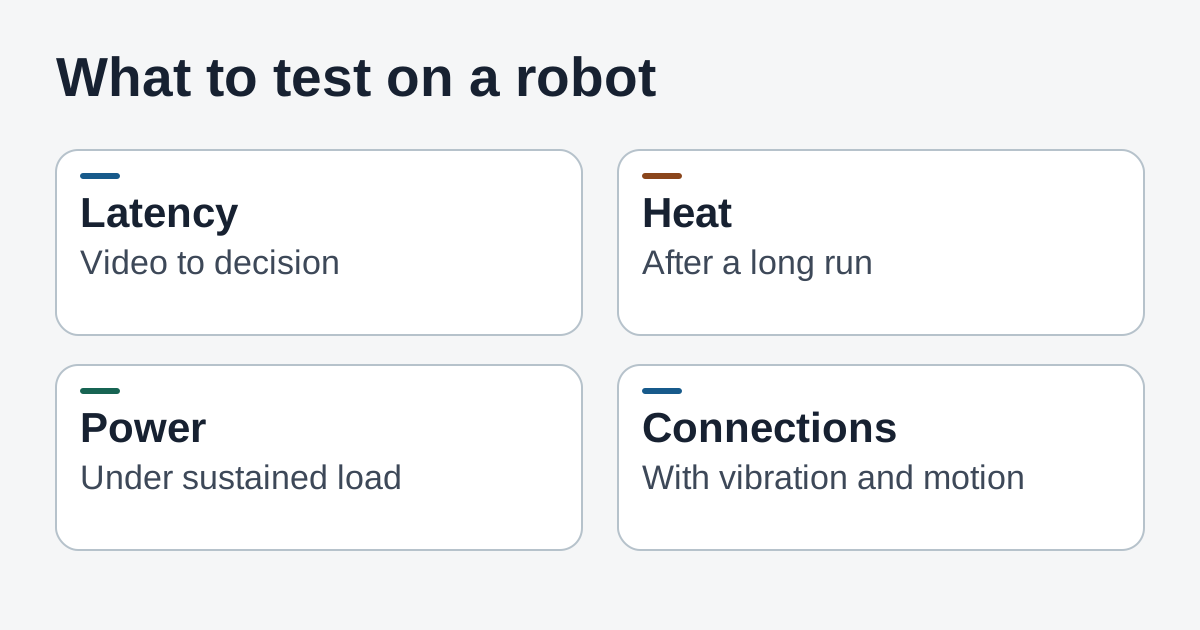
L’essai peut révéler des problèmes de délai, de chaleur, de puissance et de connexion difficiles à voir lors d’essais séparés des composants.
Fixez les critères de réception avant de comparer les matériels. Appuyez-vous sur les résultats du système actuel et sur la fraîcheur des données requise par la tâche. Mesurez à la fois le temps nécessaire pour obtenir un résultat et la fréquence à laquelle aucun résultat utile n’arrive à temps. Conservez les réglages des caméras et des logiciels avec ces mesures. Changez une seule condition par comparaison pour voir si le format compressé, un autre commutateur ou une version du modèle a modifié les résultats.
Séparez la perception et les décisions de sécurité
La perception peut aider à estimer la position d’une palette ou signaler au logiciel de tâche que la vue d’accostage est obstruée. Les fonctions de sécurité de la machine, comme la réaction à un dispositif de protection ou à un arrêt d’urgence, ont un processus de conception et de validation distinct. Le CAN FD peut transporter des données entre les systèmes du véhicule. La présence de cette interface sur la fiche atteste une possibilité de connexion. La certification et l’aptitude aux fonctions de sécurité dépendent des composants et de l’architecture que l’intégrateur valide.
Pour l’essai d’un AMR, décidez avec les équipes de commande et de sécurité du comportement du logiciel de tâche en cas de perte d’une caméra, d’observation ancienne ou de redémarrage du PC. Relevez ce comportement lors des essais autorisés. Montrez ce que voit l’opérateur et les conditions nécessaires à la reprise du travail normal. L’équipe de commande doit disposer de preuves propres que les protections indépendantes du robot fonctionnent avec la perception indisponible.
Cette distinction aide à comparer le matériel. Si un PC plus puissant récupère plus vite après la coupure d’une caméra, il peut réduire le temps nécessaire à reprendre l’accostage assisté. Le constat relève des essais de tâche et de reprise. Les dispositifs de protection indépendants gardent leurs propres critères.
Que présenter à la revue d’intégration ?
Apportez le devis correspondant à la référence, la topologie des caméras et le budget de trafic par liaison, ainsi que les versions exactes de l’image système et du modèle. Ajoutez les versions des caméras et du micrologiciel, la destination des enregistrements et le travail que le robot doit fournir quand le réseau extérieur est momentanément indisponible. Une nomenclature prévisionnelle aide à préparer le projet. Le rapport d’essai doit dire quels composants et logiciels ont effectivement servi aux mesures.
Prévoyez du temps pour les logiciels et l’entretien sur site. Un module Jetson peut s’insérer dans un processus de développement existant. Le boîtier, les pilotes de caméra et l’image du système déterminent ce qui peut être repris. Pendant l’intégration, recréez l’image à partir des versions documentées, reconnectez les capteurs et vérifiez que les mêmes formats, réglages et attributions de périphériques reviennent après redémarrage. Si les robots seront déployés par lots, essayez la procédure sur une deuxième unité. L’intégrateur verra quelles étapes se répètent et lesquelles dépendent encore de l’expérience acquise sur le prototype.
Prévoyez aussi ce que les opérateurs pourront voir à la fin d’une vacation. Si un robot perd souvent la caméra latérale après un virage précis, un journal avec les identifiants des caméras, les heures de déconnexion et les températures donne un point de départ. Un tableau de bord qui indique tous les flux connectés peut masquer un flux dont la dernière image exploitable date de plusieurs secondes. Envisagez d’afficher la dernière observation utile et l’état d’une tâche interrompue à côté de l’état de la liaison. Le pilote pourra montrer si la personne chargée du parcours a assez d’informations pour intervenir.
Le BOXER-8741AI mérite surtout un essai quand plusieurs entrées à haut débit et une chaîne logicielle Jetson peuvent bénéficier d’un seul PC industriel. Les principales inconnues restent la configuration disponible localement et la compatibilité de la charge complète avec la puissance, le refroidissement et les délais exigés par le robot. Une équipe équipée d’une seule caméra et d’un modèle léger peut appliquer la même méthode pour voir si son matériel actuel convient. Pour un essai à quatre caméras, la prochaine donnée utile vient de l’exécution de la charge complète dans l’installation prévue.
Conservez ensemble les notes d’essai, les schémas des caméras et les réglages finaux pour reprendre le prochain test avec le matériel et les logiciels qui ont produit les mesures. Créez votre première note avec Telli.sh.