¿Puede un robot de almacén procesar cuatro cámaras sin acumular retraso?
El BOXER-8741AI de AAEON combina Jetson Thor con conexiones de red multigigabit para cámaras. Esto es lo que conviene medir en una prueba piloto antes del despliegue.
Un robot de almacén puede acertar al detectar un palé en una imagen que tomó demasiado pronto. Cuando el resultado llega al software que lo dirige hacia el muelle, el palé quizá se haya movido y ya haya una imagen más reciente en cola. Añadir cámaras puede mejorar la cobertura alrededor del robot. También obliga al ordenador a recibir, decodificar y procesar más imágenes antes de ofrecer un resultado útil.
El 12 de noviembre de 2026, el fabricante de ordenadores industriales AAEON anunció el BOXER-8741AI, un PC para procesamiento local basado en la plataforma Jetson Thor de NVIDIA. La combinación de Ethernet de alta velocidad y CAN FD lo convierte en una opción para un robot móvil autónomo, o AMR, que necesite varias cámaras y una conexión con la electrónica del vehículo. La pregunta práctica es con qué regularidad el sistema completo convierte imágenes recientes en observaciones útiles mientras el robot se mueve, graba vídeo y comparte datos con el resto del almacén. Anuncio de AAEON del 12 de noviembre
Qué incluye el equipo de AAEON
AAEON fabrica ordenadores industriales para aplicaciones en las que el integrador debe planificar el montaje, el cableado y la alimentación, además de la capacidad de cálculo. La documentación de lanzamiento del 12 de noviembre indica un módulo NVIDIA Jetson T5000 con 128 GB de memoria LPDDR5X, dos puertos Ethernet de 10 Gb/s, cuatro de 5 Gb/s y dos interfaces CAN FD. El equipo tiene así varias formas de conectar cámaras Ethernet y pasar datos a otros dispositivos. Puede conectar las cámaras directamente si estas y el host admiten ese esquema, o conectar un conmutador de cámaras mediante un enlace ascendente más rápido y dejar la red de la planta en otra interfaz. AAEON también publica imágenes de la carcasa y sus conectores. Especificaciones de lanzamiento de AAEON · Galería oficial de AAEON
NVIDIA indica hasta 2.070 TFLOPS de FP4 disperso para el T5000. Esa cifra describe el rendimiento máximo del procesador en las condiciones de precisión y dispersión indicadas por NVIDIA. La recepción de imágenes, la decodificación de vídeo, la conversión de formatos, la inferencia, el almacenamiento y la mensajería de la aplicación añaden trabajo. Un modelo existente también puede emplear una precisión distinta. Esa cifra ofrece una referencia para comparar módulos. Las mediciones de aceptación de un robot salen de ejecutar juntos sus modelos, sus cámaras y su software. Especificaciones de los módulos NVIDIA Jetson
Comprueba las interfaces antes de hacer el pedido. La ficha preliminar y la ficha de AAEON Corea incluyen detalles distintos de los de la presentación del 12 de noviembre, con referencias a Ethernet de 25 Gb/s y a QSFP. Los documentos permiten detectar una discrepancia de configuración, pero queda por aclarar qué equipo enviaría un distribuidor concreto. Pide un presupuesto ligado a una referencia que se pueda comprar, un diagrama de sus conectores y un plazo de entrega para la región del piloto. El anuncio público confirma la presentación del sistema. Las existencias, los precios y los plazos regionales aún están por verificar. Ficha preliminar de AAEON · Ficha de AAEON Corea · Página mundial de producto de AAEON
Calcula el ancho de banda de cuatro cámaras
Supongamos que un robot se acerca a un palé con una cámara frontal, dos laterales y una de cerca para alinearlo con la estación. Para dimensionar el sistema, asigna a cada cámara un flujo sin comprimir de 1.920 × 1.080 píxeles a 30 imágenes por segundo. Con píxeles monocromos de 8 bits empaquetados sin relleno, un flujo transporta unos 0,50 Gb/s de imagen. Con píxeles RGB de 24 bits sin relleno, transporta unos 1,49 Gb/s. Cuatro flujos RGB de ese ejemplo suman unos 5,97 Gb/s antes de contar la sobrecarga.
| Ejemplo de formato de captura | Una cámara | Cuatro cámaras |
|---|---|---|
| 1.920 × 1.080 a 30 imágenes/s, monocromo de 8 bits | 0,50 Gb/s | 1,99 Gb/s |
| 1.920 × 1.080 a 30 imágenes/s, RGB de 24 bits | 1,49 Gb/s | 5,97 Gb/s |
Esas velocidades corresponden solo a los datos de imagen. Al presupuesto hay que sumar los protocolos, otros dispositivos y las ráfagas de tráfico. El caudal real del BOXER-8741AI se mide en el piloto. Comprueba el formato de píxeles que usará la cámara. Bayer, YUV, RGB empaquetado y vídeo comprimido pueden implicar distintos costes de transporte y procesamiento. La compresión puede reducir el tráfico de red, aunque la tasa de bits puede variar con la escena y la decodificación puede sumar retraso. Dos cámaras con la misma resolución pueden comportarse de forma distinta si una procesa más cada imagen antes de enviarla.
Sigue el tráfico por todo el esquema. Si los cuatro flujos RGB entran en un conmutador con un único enlace ascendente de 5 Gb/s, los datos de imagen del ejemplo ya superan la velocidad nominal del enlace. Uno de 10 Gb/s ofrece más margen en ese caso. El host aún debe recibir las imágenes, asignar búferes, convertir los formatos necesarios y poner los datos al alcance del modelo. Si el mismo conmutador lleva telemetría de la flota o clips para un servidor, incluye ese tráfico y prueba la topología prevista. Una ventaja de tener puertos separados es poder llevar un flujo voluminoso por un camino con menos competencia.
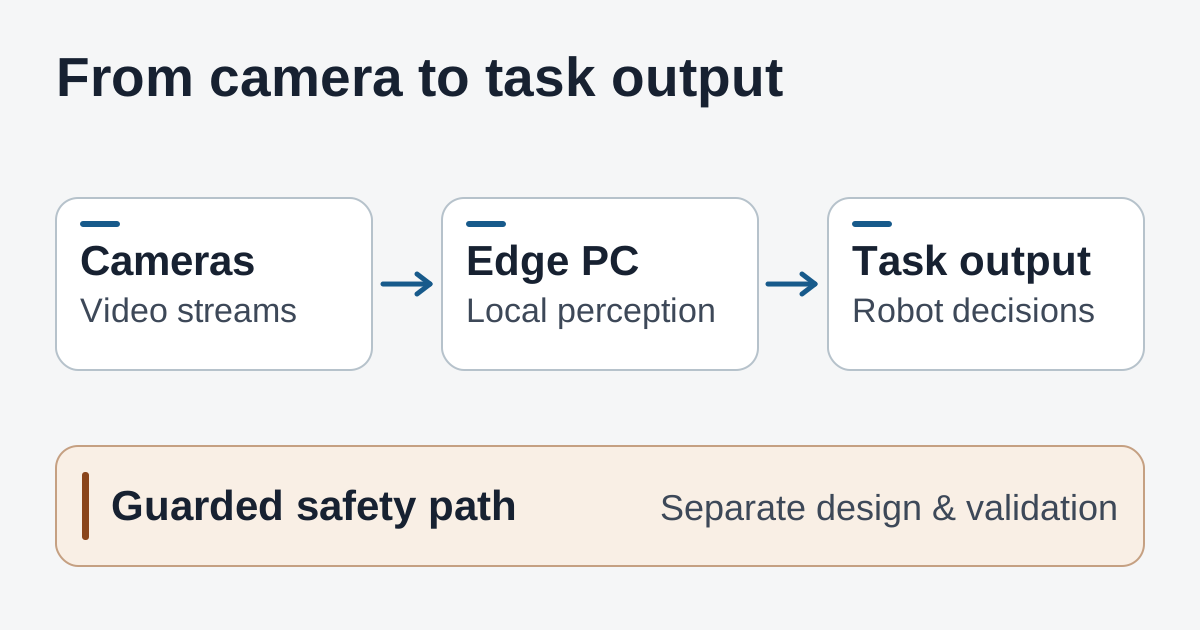
Los datos de cámaras y tareas pasan por el PC local. Las funciones de seguridad siguen una ruta que se valida por separado.
Una estación de carga fija muestra otra decisión. Una cámara de cerca quizá necesite detalle suficiente para leer una etiqueta desgastada con distintas luces, mientras que una vista amplia sirve sobre todo para confirmar que hay un palé. Las cámaras pueden trabajar con distintas resoluciones y frecuencias. Registra por flujo qué detalle se necesita y qué antigüedad máxima puede tener la imagen. Separar los requisitos puede reducir el ancho de banda y el trabajo de cálculo sin quitar detalle a la vista que lo necesita.
Mide la antigüedad de la imagen cuando llega el resultado
Empieza por el resultado que puede observar el operario. Al acercarse a un palé, el controlador de tareas quizá necesite una estimación reciente de la posición para decidir si sigue con la alineación. Una cadena de percepción puede registrar muchas imágenes por segundo y aun así entregar observaciones antiguas si las acumula más deprisa de lo que las procesa. Mide desde la captura hasta que el controlador de tareas recibe y acepta un resultado. Ese intervalo abarca más trabajo que determina el comportamiento del robot que un cronómetro de inferencia.
Parte de un recorrido repetible. Incluye el pasillo, la maniobra de acoplamiento y los cambios de iluminación que se esperan. Conserva el recorrido y los ajustes de las cámaras como referencia para comparar las siguientes pruebas.
- Haz comparables las marcas de tiempo. Usa un reloj común o calibrado para la captura, la recepción y el evento del controlador. Anota el origen de cada marca. La hora de llegada al host ayuda a diagnosticar la red, pero omite parte de la espera si la cámara pone la imagen en cola o la comprime antes.
- Registra los casos lentos y los que no devuelven nada. Guarda la mediana y el percentil 95 entre captura y resultado, las imágenes perdidas, las descartadas por su antigüedad y los periodos en que el controlador no recibió un resultado reciente. Si el ensayo descarta las imágenes más antiguas, un informe basado en las que quedaron puede hacer que parezca más rápido de lo que fue.
- Ejecuta la combinación real de tareas. Activa a la vez todas las cámaras necesarias, el modelo previsto, la grabación local, los mensajes de la flota y las subidas que coincidirán en un turno normal. Registra la actividad de GPU, decodificador, CPU, memoria y almacenamiento para ver dónde aparecen las colas. Repite un tramo complicado con y sin subida de clips para averiguar si esas transferencias cambian el resultado.
- Repite con la máquina caliente. Usa la carcasa, el montaje y la alimentación previstos. Registra la potencia de entrada sostenida, las temperaturas, la antigüedad de las imágenes y las pérdidas de conexión. Repite el recorrido después de un funcionamiento prolongado y durante las interrupciones de red esperadas. Observa si el sistema vuelve a la normalidad sin que nadie reinicie la aplicación.
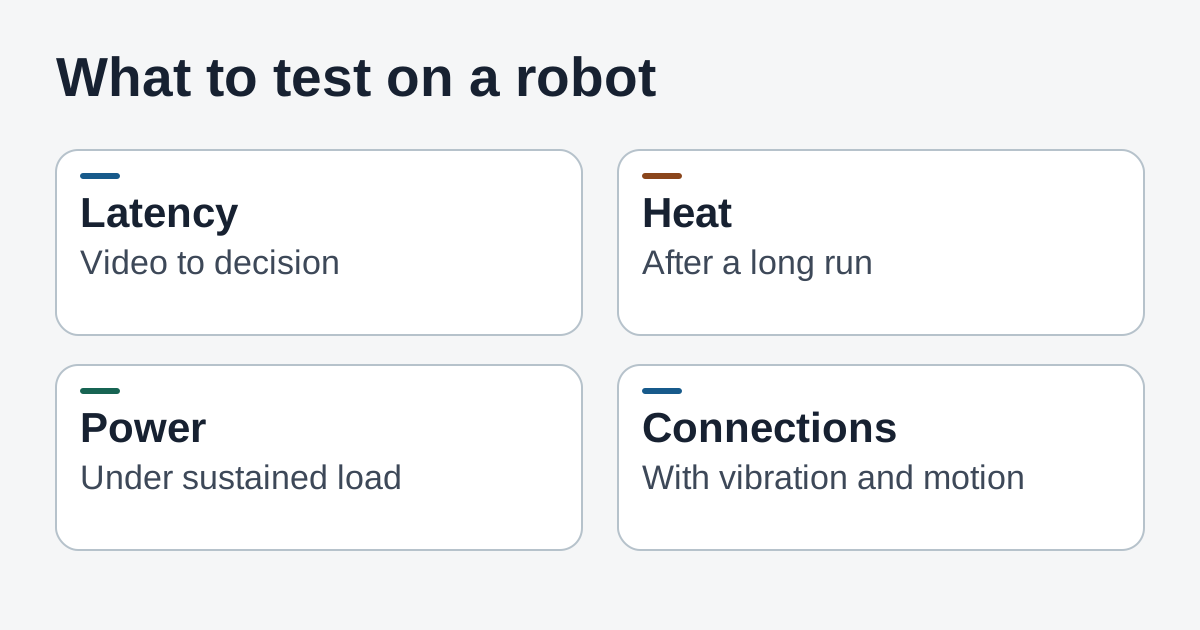
El piloto puede revelar problemas de retraso, calor, potencia y conexión difíciles de detectar al probar los componentes por separado.
Acuerda los criterios de aceptación antes de comparar equipos. Parte de lo que consigue el sistema actual y de la antigüedad que puede tolerar la tarea. Mide tanto el tiempo hasta un resultado útil como la frecuencia con la que no llega a tiempo. Guarda con las cifras todos los ajustes de cámaras y software. Cambia una sola condición en cada comparación para saber si la compresión, otro conmutador o una versión del modelo cambiaron el rendimiento.
Separa la percepción de las decisiones de seguridad
La percepción puede estimar la posición del palé o señalar al software de tareas que se ha tapado la vista necesaria para el acoplamiento. La reacción a un dispositivo de protección o a una parada de emergencia tiene su propio diseño y proceso de validación. Una conexión CAN FD puede transmitir datos entre los sistemas del vehículo. Que figure en una ficha demuestra una opción de conectividad. La certificación y la idoneidad para las funciones de seguridad dependen de los componentes y la arquitectura que valide el integrador.
En el piloto de un AMR, acuerda con los equipos de control y seguridad cómo se comportará el software de tareas si se pierde una cámara, se recibe una observación antigua o se reinicia el PC. Registra ese comportamiento durante las pruebas autorizadas. Muestra qué ve el operario y qué debe cumplirse antes de retomar la tarea normal. El equipo de control necesita su propia evidencia de que las salvaguardas independientes funcionan con la percepción desactivada.
La distinción ayuda a comparar equipos. Si un PC más potente se recupera antes tras una interrupción de cámara, quizá reduzca el tiempo para retomar el acoplamiento asistido. El dato pertenece a la prueba de tareas y recuperación. Las salvaguardas independientes siguen teniendo sus propios criterios.
Qué llevar a una revisión de integración
Lleva el presupuesto para la referencia exacta, la topología de cámaras con tráfico estimado por enlace y las versiones precisas de la imagen de sistema y del modelo. Añade las versiones de cámaras y firmware, el destino de las grabaciones y el trabajo que debe seguir haciendo el robot cuando la red externa no esté disponible. Una lista de materiales provisional sirve para planificar. El registro del ensayo debe indicar qué piezas y software estaban presentes al medir.
Reserva tiempo para el software y el mantenimiento en campo. Un módulo Jetson puede encajar en un flujo de desarrollo existente, pero la carcasa, los controladores de las cámaras y la imagen del sistema determinan qué se puede aprovechar. En una prueba de integración, reconstruye la imagen desde las versiones documentadas, vuelve a conectar los sensores y comprueba que se conservan los formatos de captura y las asignaciones al reiniciar. Si se desplegarán robots por lotes, prueba el proceso en una segunda unidad. Así el integrador sabrá qué pasos se pueden repetir y cuáles todavía dependen de alguien que conozca el prototipo.
Planifica qué podrán ver los operarios al final de un turno. Si el robot pierde la cámara lateral tras un giro concreto, un registro con identificadores de cámara, horas de desconexión y temperaturas ofrece un punto de partida. Un panel que marca todos los flujos como conectados puede omitir que la última imagen utilizable de uno de ellos tiene varios segundos. Valora mostrar la última observación útil y el estado de la tarea interrumpida junto al estado del enlace. El piloto permite saber si quien mantiene el recorrido tiene información suficiente para resolver el problema.
El BOXER-8741AI merece una prueba sobre todo cuando varias entradas de alto ancho de banda y un entorno Jetson existente pueden aprovechar un solo PC industrial. Las principales incógnitas son la configuración regional y si la carga completa encaja en los límites de potencia, refrigeración y tiempo del robot. Un equipo con una cámara y un modelo ligero puede usar el mismo proceso para ver si su sistema actual basta. Para un piloto con cuatro cámaras, lo próximo que aporta información es ejecutar la carga completa en el montaje previsto.
Guarda juntas las notas del piloto, los esquemas de cámaras y los ajustes finales para que la próxima prueba parta del hardware y software que produjeron las cifras. Empieza tu primera nota con Telli.sh.