O SP900BF-AP da Quectel detecta defeitos antes da próxima estação da esteira?
O novo módulo de IA de borda da Quectel pode manter o vídeo de inspeção na fábrica. Um piloto com duas câmeras permite medir o tempo de resposta, a qualidade e a confiabilidade.
Uma caixa sai da estação de selagem com um canto da etiqueta dobrado para dentro. A câmera percebe a dobra. Numa fração de segundo, a caixa chega ao desviador, e o controlador precisa saber qual volume separar para uma segunda inspeção. A decisão tem de chegar a tempo e ficar associada ao item certo.
Em 11 de novembro de 2026, a Quectel anunciou o SP900BF-AP em Munique. A empresa fabrica módulos de comunicação e sistemas embarcados para fabricantes de equipamentos. O novo modelo leva um processador Qualcomm Dragonwing IQ-9075 a um módulo para aplicações como a inspeção de linhas de produção. A Quectel declara capacidade de IA no dispositivo de até 100 trilhões de operações por segundo, ou 100 TOPS. No anúncio, a empresa disse que oferecia amostras de engenharia a clientes selecionados e que o suporte a Ubuntu e Yocto Linux ainda estava em desenvolvimento. Anúncio da Quectel de 11 de novembro
A pergunta prática é se a fábrica pode decidir na própria estação e enviar um pequeno registro de evento no lugar de um fluxo contínuo de vídeo. Uma estação com duas câmeras permite testar isso. Comece pelo defeito e pelo prazo imposto pela esteira. Depois verifique se os requisitos continuam sendo atendidos com o gabinete quente e quando uma câmera perde um quadro.
O módulo reúne os componentes que processam as imagens
O SP900BF-AP é um módulo LGA de 65 × 65 mm e 4,55 mm de espessura. A Quectel lista uma unidade de processamento neural dedicada, um processador de sinal de imagem e hardware separado para vídeo, além da CPU e da GPU. O anúncio descreve configurações de até 36 GB de memória LPDDR5X e 256 GB de armazenamento UFS. A combinação dá ao fabricante um caminho para reunir captura, processamento de imagem e inferência em um só gabinete. O integrador ainda precisa conectar o módulo à placa portadora, às câmeras, à alimentação, à refrigeração e ao controlador da linha. Especificações e foto do módulo Quectel · Opções de configuração da Quectel
Cada bloco resolve uma parte do problema. O processamento de imagem prepara os pixels depois da captura, o processador neural pode executar um modelo de detecção compatível, e a CPU pode associar o resultado ao identificador da peça e enviar uma mensagem. O hardware de vídeo pode ajudar a salvar um clipe curto para analisar um resultado contestado. A Quectel publica taxas máximas de codificação e decodificação em 4K de 120 e 240 quadros por segundo, respectivamente. Essas taxas descrevem o trabalho dos codecs, que é diferente de detectar um defeito em todos os quadros com as duas câmeras ativas. Especificações do módulo Quectel
Os 100 TOPS são um teto de processamento aritmético. A precisão numérica, as operações do modelo que o hardware suporta, a movimentação de dados e o uso de outro processador quando necessário afetam quanto desse teto a aplicação aproveita. Um modelo pode caber na memória e ficar esperando a conversão das imagens. Também pode passar boa parte do tempo trocando dados entre etapas. Para decidir a compra, importa saber se a combinação de software e câmeras produz um resultado a tempo para cada peça nas condições acordadas da linha.
A Qualcomm documenta um kit de avaliação Dragonwing IQ-9075 e exemplos com várias câmeras para desenvolvedores que desejam explorar a plataforma. Dá para começar a estudar a captura e a execução do modelo enquanto se negocia acesso à amostra da Quectel. A decisão de compra ainda exige dados com o módulo, a placa e o ambiente de execução escolhidos. A página pública cita Ubuntu e Yocto Linux. Peça ao fornecedor as versões da imagem de inicialização, do pacote de suporte à placa e dos drivers de câmera que ele pode entregar com a amostra. Guia de desenvolvimento Qualcomm Dragonwing, junho de 2026 · Anúncio das amostras de engenharia da Quectel
Cada peça precisa de uma decisão, mesmo com duas câmeras
Imagine uma estação com uma câmera superior que confere a etiqueta e outra lateral que procura uma aba de vedação levantada. O gatilho atribui um identificador à caixa. O aplicativo usa esse identificador nas duas imagens, analisa a região relevante de cada uma e envia um resultado ao controlador lógico programável, ou CLP. A resposta pode ser liberar, separar para inspeção ou indicar falha da estação. O controlador executa a ação conforme as regras já aplicadas na linha.
Em uma demonstração com uma só câmera, é fácil esquecer o identificador compartilhado. Em velocidade de produção, uma imagem atrasada da caixa 41 pode chegar depois da primeira imagem da caixa 42. Se os quadros forem unidos pela ordem de chegada, o defeito pode ser atribuído à caixa errada. Associe os quadros pelo identificador do gatilho, defina quanto tempo o aplicativo espera uma imagem ausente e inclua o identificador no resultado entregue ao CLP. A parada e a retomada da esteira também precisam de uma regra clara para limpar as pendências e evitar que uma decisão antiga seja vinculada a um item novo.
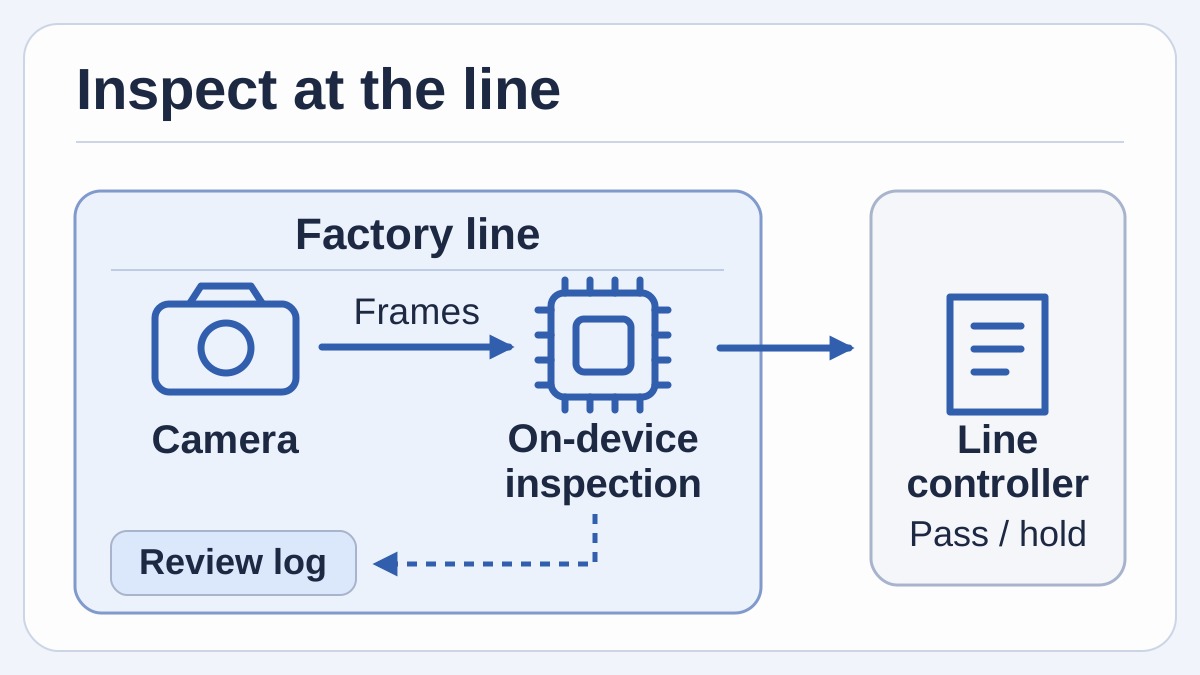
Diagrama original de uma proposta de estação. O fluxo local leva a decisão ao controlador da linha. Outro fluxo mantém um registro das exceções selecionadas para análise.
Instalar o processamento perto das câmeras permite manter o vídeo rotineiro na estação. Suponha dois fluxos comprimidos de 8 Mb/s cada durante um turno de oito horas. Transmiti-los continuamente consumiria cerca de 57,6 GB por turno, antes dos dados extras do protocolo e usando unidades decimais. Enviar o ID da peça, o horário, o código do motivo e a decisão de cada evento muda o uso da rede. Esses números servem ao planejamento. As taxas reais das câmeras, a frequência dos eventos e a retenção das evidências determinam a economia.
O processamento local também muda quem tem acesso às evidências. Recortes de imagem podem revelar marcações do produto e ajustes do processo mesmo quando o restante do quadro permanece privado. Defina um limite de armazenamento para os recortes sinalizados, indique quem pode exportá-los e registre os acessos como a fábrica faz com outras evidências de qualidade. Um bom teste de aceitação desconecta a rede externa, roda peças já identificadas e verifica se a estação continua decidindo sem estourar os limites da fila e dos arquivos retidos. Depois a equipe pode conferir exatamente o que sai quando a rede volta.
A mesma arquitetura pode conferir se falta um fixador em uma peça de metal montada num dispositivo. Com região fixa e iluminação constante, uma regra simples pode bastar para detectar o fixador. Um modelo compacto pode cuidar de um defeito mais variável, como uma borda danificada da carcaça. O software consegue registrar qual verificação pediu a separação e guardar só a área relevante da imagem. Começar com poucas classes claras facilita investigar separações indevidas e defeitos não detectados antes de acrescentar câmeras ou modelos.
A esteira determina o tempo disponível para a análise
Suponha uma distância de 0,20 m entre o gatilho da inspeção e o desviador, com a esteira a 1,0 m/s. Nesse exemplo, a peça leva 200 ms para percorrer o trecho. Reservando 40 ms para comunicação com o controlador, atuação e margem, o aplicativo fica com 160 ms entre o gatilho e a decisão pronta. A 1,25 m/s, o deslocamento leva 160 ms e o aplicativo tem 120 ms com a mesma reserva. Esses valores são ilustrativos e devem ser substituídos por medições da linha real.
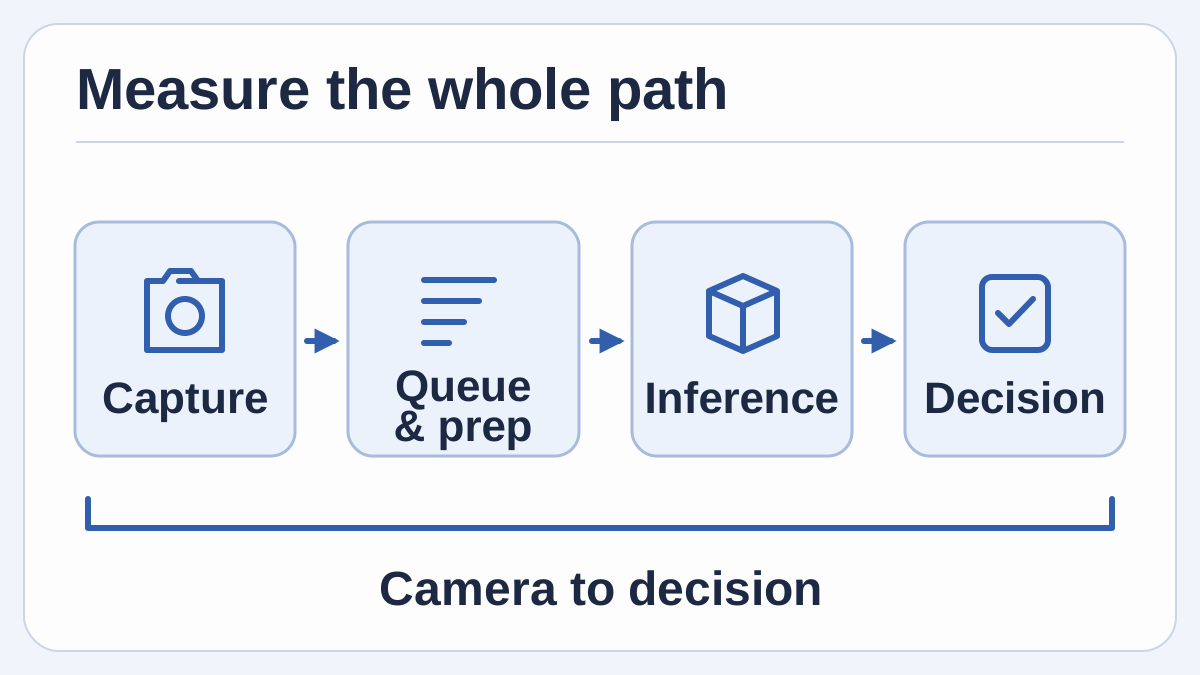
Diagrama original das etapas que dividem o tempo de percurso na esteira. O piloto precisa marcar o tempo de todo o fluxo e reservar uma parte para o controle posterior.
Inicie a medição no gatilho ou calibre a diferença se a câmera e o controlador usarem relógios distintos. Registre quando o último quadro necessário fica disponível, quando o pré-processamento termina, quando a inferência retorna e quando o CLP recebe a decisão. Um modelo rápido pode parecer suficiente num teste que começa com o tensor já preparado na memória. A medição do gatilho ao controlador inclui exposição, transferência, espera pela segunda imagem e disputa na fila com outras tarefas.
| O que medir na estação | O que pode revelar | Como testar |
|---|---|---|
| Do gatilho à decisão pronta, incluindo os percentis 95 e 99 | Atrasos na sincronização das câmeras, conversão da imagem, execução em outro processador ou disputa na fila | Use as duas câmeras com o modelo e o registro ativos em velocidade representativa |
| Decisões atrasadas, ausentes ou associadas ao item errado | Falhas escondidas entre as tentativas com marcação de tempo válida | Compare a contagem de gatilhos e cada ID com o registro do controlador |
| Defeitos não detectados e separações indevidas por tipo | Erros raros e caros que uma boa média pode esconder | Use exemplos conhecidos, incluindo defeitos difíceis de distinguir e peças comuns sem falha |
| Consumo de energia, temperaturas e fila ao longo do tempo | Redução de desempenho por calor ou acúmulo de trabalho depois da demonstração inicial | Mantenha o gabinete, as ventoinhas e o tráfego de câmera previstos até estabilizar a temperatura |
Informe o número de itens junto dos percentis. Se a imagem nunca chegar, excluir a peça do cálculo pode fazer a estação parecer mais rápida e esconder uma inspeção perdida. Separe prazos perdidos de erros de classificação, depois procure os casos em que os dois se sobrepõem. Por exemplo, o sistema pode reconhecer corretamente um defeito quando já é tarde para o controlador agir. As duas equipes de engenharia precisam ver esse caso.
Um piloto útil começa com as mesmas peças e termina com uma decisão sobre a linha
- Peça a configuração real de avaliação. Consulte a Quectel sobre acesso à amostra, placa portadora, suporte a câmeras e drivers, versões do ambiente de execução e do compilador, além da memória e do armazenamento. Confirme os formatos de modelo e as operações que o acelerador executa com o software proposto. Conheça também o processo de recuperação e atualização antes de considerar a plataforma pronta para a fábrica.
- Monte um conjunto pequeno e rotulado em torno de um defeito visível. Inclua peças boas, defeitos confirmados e casos que costumam gerar dúvida. Registre lente e iluminação por lote. Separe exemplos de outro lote ou turno para comparar se mudanças de reflexo, embalagem ou desgaste normal afetam o resultado.
- Rode a estação nova em paralelo com a inspeção existente. Mantenha o controlador e a avaliação de qualidade atuais no comando enquanto o sistema candidato registra o que faria. Compare classificações, identificadores e prazos no mesmo fluxo. Quando houver discordância, examine juntas as duas imagens do item e o registro do controlador.
- Teste as condições que mudam o resultado. Experimente a maior velocidade acordada, gatilhos quase simultâneos, interrupção breve de uma câmera e reinicialização a frio. Repita com o gabinete aquecido e a gravação de exceções em andamento. Verifique como a linha atual se comporta quando a estação não consegue responder no prazo.
- Calcule se a economia cobre a integração. Compare o uso da rede e o esforço de análise com o custo da placa, da integração, da manutenção e da validação periódica quando os produtos mudam. Inclua o trabalho para investigar separações indevidas. Exija uma taxa acordada de prazos perdidos e limites de qualidade por tipo de defeito antes de permitir que o piloto influencie a produção.
O piloto pode mostrar onde mais capacidade computacional deixaria o problema de inspeção intacto. Se uma nova posição de câmera torna visível uma dobra antes ilegível, essa mudança física pode render mais que um modelo maior. Se uma câmera cumpre o prazo e duas criam filas longas, medir a transição entre preparação da imagem e inferência pode ajudar mais que baixar o limiar do modelo. Essas descobertas dão valor ao ensaio mesmo que a inspeção atual permaneça na linha.
Uma estação local ganha sua vaga peça por peça
A amostra da Quectel permite experimentar um fluxo de visão mais completo num módulo industrial compacto. A melhor evidência inicial seria um turno comum em que a estação mantém as imagens na fábrica, entrega decisões a tempo para as peças certas e deixa informações para o operador explicar depois por que um item foi separado. Esse é o tipo de registro que ajuda a decidir se vale ampliar o piloto.
Fontes
- Anúncio do SP900BF-AP pela Quectel, distribuído pela Business Wire em 11 de novembro de 2026
- Especificações e fotografia oficial do Quectel SP900BF-AP
- Visão geral do processador Qualcomm Dragonwing IQ-9075
- Guia da Qualcomm sobre hardware de desenvolvimento para IoT, junho de 2026
Para reunir observações, medições e decisões do piloto em um registro pesquisável, crie uma conta na Telli.sh.