Neuron AI pede que robôs lembrem o que suas câmeras não veem
A NEURA Robotics combina visão, toque, som e memória. A oportunidade é adaptar o trabalho físico; a prova é tornar uma nova tarefa confiável rapidamente.
Marca atribuída à NEURA Robotics GmbH e classificada PD-textlogo no Wikimedia Commons. Preservada com margens neutras para identificação; não é foto de uma instalação Neuron AI em operação.

Um conector pode parecer encaixado antes do clique. Uma toalha pode escorregar atrás da garra e continuar no lugar relevante à tarefa. A câmera vê parte dos eventos; contato, som e histórico explicam o resto. É nessa lacuna que a NEURA posiciona o modelo.
Em 14 de outubro de 2026, a empresa alemã apresentou o Neuron AI, combinando visão 3D, toque, áudio, estado do robô e linguagem com memória. A abordagem é Perception-Language-Action, PLA. O anúncio descreve treino em cinco configurações de robôs e adaptação pela Neuraverse. Anúncio.
Nossa leitura: importa um robô com mais evidências de que sua ação funcionou. O comprador precisa saber quanto ensino, inspeção e recuperação exige um novo trabalho. Veja o que muda, possíveis usos e avaliação sem confundir demonstração impressionante com processo confiável.
O toque responde ao que a imagem deixa em aberto
Imagine fechar um recipiente. A posição visual informa alinhamento. A resistência revela uma borda presa. O clique sinaliza travamento. Pressionar, ajustar ou prosseguir depende de combinar tudo. Só melhorar reconhecimento visual deixa parte da decisão aberta.
A página Neuron AI, consultada em 23 de outubro, descreve tato, força e torque, sons de contato, posições e velocidades articulares junto de visão e instruções. Também afirma inferência local no robô. A resposta precisa chegar a tempo de influenciar o próximo movimento.
A expressão familiar “IA multimodal” costuma significar que um modelo consegue discutir uma imagem enviada. Aqui, as modalidades dizem respeito a uma interação em andamento. Uma observação importa porque algo está sendo segurado, pressionado, movido ou solto. A linguagem define um objetivo, mas o mundo continua fornecendo retorno enquanto o robô tenta alcançá-lo. É razoável esperar que a qualidade desse ciclo importe tanto quanto a fluência de uma explicação.
A inferência local também muda as perguntas que a equipe de implantação deve fazer. Segundo o projeto declarado pela NEURA, perder uma conexão de internet não precisa interromper toda decisão de controle. Isso não comprova o desempenho de uma instalação específica. Pergunte separadamente sobre envio de dados de treinamento, atualizações da frota, acesso diagnóstico e comportamento quando um sensor perde confiabilidade. “Executa localmente” descreve uma propriedade útil; um arranjo operacional completo precisa de mais detalhes.
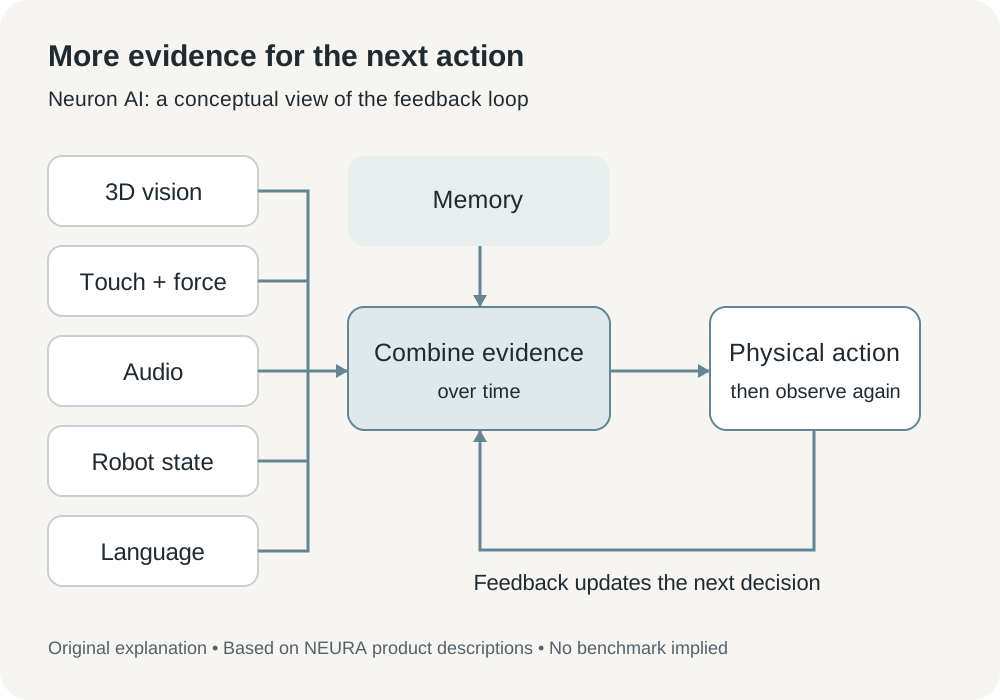
Diagrama original baseado nas modalidades publicadas. Ilustra retorno e memória, sem reproduzir arquitetura proprietária nem medir desempenho.
A memória importa quando a tarefa sai de vista
Imagine colocar uma peça atrás de outro componente enquanto prepara uma montagem. Um assistente que trata cada visão como uma imagem isolada perdeu informação útil. Um assistente que lembra a posição pode continuar a partir do estado anterior. Ele ainda precisa revisar essa crença se alguém mover a peça. A memória se torna útil tanto pela persistência quanto pela correção.
O anúncio de 14 de outubro diz que o contexto permanece quando objetos saem da câmera. A implicação é continuidade: pegar, abrir um recipiente e colocar são decisões ligadas. Uma falha inicial deve alterar os próximos passos, não deixar o plano continuar com premissas quebradas.
Isso sugere uma forma concreta de avaliar o recurso. Pergunte o que acontece quando o objeto fica oculto, quando sua posição muda e quando uma transferência falha. Um robô que percebe incerteza e pausa pode ser mais útil do que um que conclui com confiança a sequência errada. O comportamento desejado depende do trabalho: um pano ausente e um componente de segurança ausente merecem respostas diferentes.
Esse é o desafio central do produto: lembrar enquanto age. Cada movimento muda a cena que o modelo precisa interpretar. Uma memória útil deve preservar consequências relevantes e abrir espaço para novas evidências. Portanto, o comprador precisa de exemplos de correção e recuperação, incluindo o momento em que o sistema decide que seu estado lembrado já não é confiável.
A NEURA conecta o modelo a um negócio de robótica
A NEURA fica em Metzingen, Alemanha, e produz robôs, sensores e infraestrutura de treino e implantação. Esse contexto ajuda quem não conhece a marca. O modelo entra numa empresa com máquinas e relações industriais; a proposta inclui coletar experiência e levar comportamento aprendido ao hardware.
A Neuraverse, consultada em 23 de outubro, liga robôs, desenvolvedores e indústria, com orquestração e aplicações. A NEURA Gym descreve treino em condições realistas e variáveis. A direção comercial é reduzir o caminho entre saber executar e obter confiabilidade.
Em uma fábrica, o conhecimento difícil pode estar com um técnico que sente um encaixe imperfeito antes de uma câmera de inspeção percebê-lo. Capturar essa experiência exige decidir o que demonstrar, quais sinais registrar e o que conta como sucesso. Um modelo geral é um ponto de partida. O valor da plataforma ao redor depende de quão claramente ela apoia essa tradução do conhecimento do trabalho em uma habilidade robótica aceita.
O anúncio descreve ajuste fino pelo cliente e implantação em frota, com opção de manter habilidades privadas. O comprador deve levar essa distinção ao contrato. Um procedimento aprendido pode revelar tolerâncias, materiais ou métodos produtivos mesmo sem informações pessoais óbvias. Habilidades privadas, dados de treinamento compartilhados, atualizações e suporte remoto devem ter, cada um, um responsável e um limite definido de permissão.
Em 22 de outubro, NEURA e Universidade Técnica de Munique anunciaram um RoboGym com mais de 2.300 metros quadrados. A empresa diz que 4NE1 Gen 4, com Neuron AI, opera nas instalações e se prepara para produção em série. Isso abre trabalho específico, não comprova lançamento doméstico irrestrito nem entrega a todo comprador.
Três trabalhos potenciais revelam valores diferentes
Os cenários a seguir são propostas ilustrativas de avaliação, não relatos de testes nossos nem afirmações de que essas implantações foram concluídas. O propósito é tornar concreta a direção do produto. Cada um pede que o robô use evidências além da imagem mais recente, mas também precisa de uma definição diferente de sucesso.
Uma estação de manipulação de roupas precisa lidar com objetos macios que mudam de forma enquanto se movem. Um operador poderia comparar transferências bem-sucedidas, itens derrubados, tecidos emaranhados e recuperações manuais entre cargas diferentes. O resultado útil seria um fluxo consistente em uma estação definida. Dobrar qualquer roupa em uma casa desconhecida é um problema bem mais amplo e precisa de avaliação separada.
Uma estação de conectores usa visão para aproximar e contato ou som para verificar encaixe. Inclua desalinhamento e inserção parcial, não só exemplos limpos. O resultado é conexão correta e verificável. Se alguém termina o último gesto repetidamente, conte esse trabalho no custo.
Uma célula de movimentação testa o contexto com oclusão e mudança de ordem. O operador move um objeto enquanto o robô trabalha em outro. O sucesso exige perceber a situação atual antes de agir. A observação antiga só ajuda enquanto descreve o mundo relevante.
| Trabalho ilustrativo | Evidência a testar | Resultado a contar |
|---|---|---|
| Transferir roupas | Pegada, forma e sequência | Cargas concluídas e recuperações manuais |
| Montar conectores | Alinhamento, força e encaixe | Conexões verificadas e retrabalho |
| Manipular peças | Localização, oclusão e mudanças | Ações corretas e pausas seguras |
Essas comparações devem usar o mesmo padrão de saída do processo atual. O movimento suave de um robô não torna aceitável uma peça montada incorretamente. Da mesma forma, um sistema mais lento pode valer a pena se reduzir refugo, atender um turno difícil ou liberar uma pessoa qualificada da supervisão repetitiva. A questão de negócio é a tarefa inteira, incluindo o trabalho realizado ao redor do robô.
Onze minutos descrevem uma demonstração, não confiabilidade
O comunicado anunciou uma sequência de lavanderia de onze minutos do 4NE1 no NVIDIA GTC Berlin, de 20 a 22 de outubro: separar, carregar, descarregar e transferir à secadora. O plano exemplifica coordenação, sem taxa de sucesso repetido nem desempenho no cliente.
Uma demonstração de sequência pode mostrar se o comportamento pretendido é compreensível e se o hardware escolhido realiza os movimentos visíveis. Uma avaliação de implantação precisa de observações adicionais: condições iniciais, novas tentativas, interrupções, falhas e quantidade de preparação. As duas formas de evidência têm valor, mas respondem a perguntas diferentes sobre prontidão.
Um pedido útil é um registro contínuo de um bloco de teste combinado, acompanhado das intervenções do operador. Outro é uma lista de condições fora da tarefa suportada. Nenhum precisa ser uma atitude de confronto. Eles ajudam ambas as partes a evitar uma compra em que o cliente imagina um trabalhador geral flexível enquanto o fornecedor validou uma estação cuidadosamente delimitada.
A duração também exige cuidado. Onze minutos identificam a demonstração planejada. Ainda faltam produtividade, qualidade e recuperação para o trabalho pretendido, incluindo tentativas lentas e malsucedidas que funcionários terão de tratar.
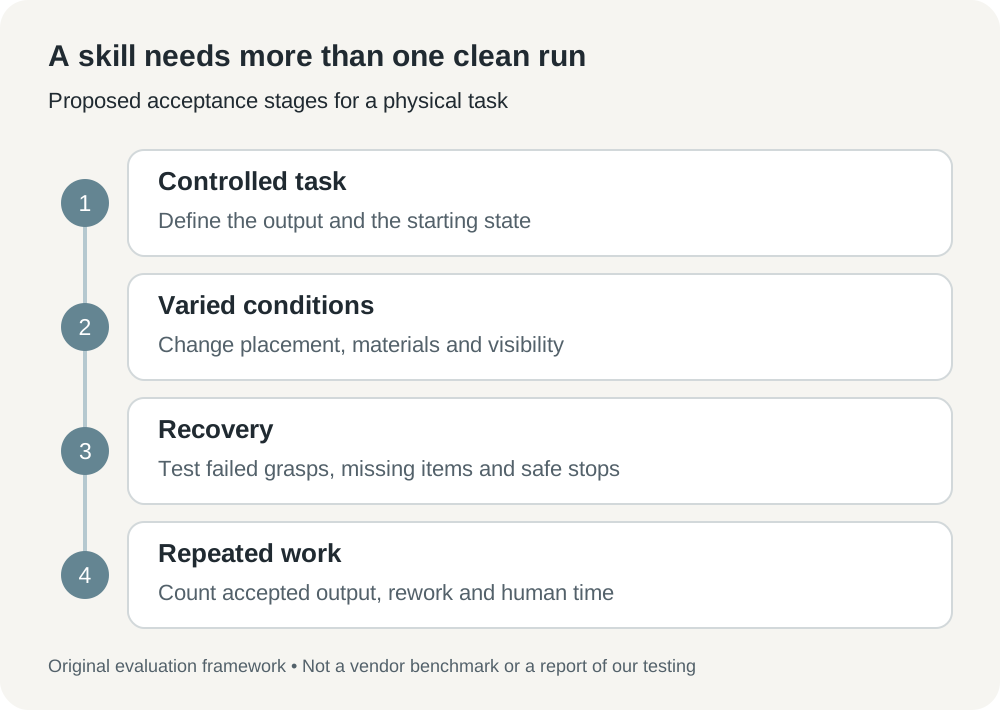
Estrutura original: demonstrar, variar, recuperar e medir um turno. Etapas propostas, não resultados de benchmark NEURA.
Comece com uma habilidade e defina o retorno à pessoa
A NEURA usa Time-to-Skill como medida de progresso no anúncio de 14 de outubro. É uma pergunta útil de compra porque um robô que precisa de muitos reajustes para cada pequena mudança pode continuar caro após a instalação. O número, porém, precisa de definição. Decida onde o tempo começa, qual trabalho de ensino entra na conta e qual limiar de confiabilidade encerra o exercício.
Prepare tarefa limitada para fornecedor ou integrador, não “automatizar o departamento”. Inclua saída aceita, objetos, espaço e condições de parada. Depois torne a avaliação executável.
- Registre o processo atual. Um trabalho completo, inspeção e ajustes do especialista, com gravações autorizadas e sem dados pessoais não relacionados.
- Defina a faixa suportada. Materiais, posição, luz, dimensões e presença humana. Pergunte robô, mão e sensores propostos.
- Combine orçamento de ensino. Demonstrações, preparação, anotações, hardware e reajuste. Use os mesmos extremos de Time-to-Skill.
- Teste variação e recuperação. Oclusão, falha de pegada, ausência e mudança de posição, com segurança e repasse humano acordados.
- Meça o bloco completo. Saída aceita, retrabalho, intervenção, parada e manutenção. Guarde versões de modelo e habilidade para avaliar atualizações.
Isso melhora a conversa antes do acesso. A página manda contatar a NEURA; não estabelece preço, entrega universal ou modelo pronto para baixar. O próximo passo é estudo limitado de viabilidade com plano de aceitação verificável.
A promessa econômica é adaptar-se à variação comum mais depressa
Um robô mais fácil de ensinar poderia tornar trabalhos menores ou que mudam frequentemente mais atraentes para automação. A economia viria de menos preparação, menos premissas frágeis e espera menor até o trabalho útil começar. É uma expectativa razoável para testar. No orçamento, deve aparecer como hipótese com uma referência inicial, e não como consequência automática de adicionar um modelo fundacional.
Os custos vão além do modelo e do robô. Uma célula pode precisar de dispositivos de fixação, proteção, integração, limpeza, calibração e uma pessoa responsável por estados inesperados. Sensores adicionais fornecem mais informação e acrescentam componentes que podem descalibrar ou falhar. Quando o resultado muda, a equipe precisa distinguir problema do modelo, sensor danificado e material alterado.
A implantação em frota cria outra troca. Reutilizar uma habilidade validada em estações semelhantes pode reduzir trabalho duplicado, enquanto diferenças entre estações podem comprometer uma distribuição descuidada. Pergunte como uma atualização é testada, quais máquinas a recebem e como restaurar o comportamento anterior. Uma habilidade merece um processo de lançamento, porque uma mudança de software pode alterar uma ação física.
A expectativa relevante é aproximar percepção e resultado. Visão, toque, som e memória dão motivos melhores para continuar, corrigir ou parar. A prova decisiva será tornar isso repetível no processo do cliente. O robô útil ainda escolhe bem depois que o mundo muda.
Fontes
- NEURA apresenta Neuron AI, 14 de outubro de 2026; inclui plano GTC.
- Produto e inferência local, consulta em 23 de outubro de 2026.
- Neuraverse, consulta em 23 de outubro de 2026.
- NEURA Gym, consulta em 23 de outubro de 2026.
- RoboGym TUM e 4NE1 Gen 4, 22 de outubro de 2026.
- Imprensa e contexto empresarial, consulta em 23 de outubro de 2026.
- Marca NEURA e PD-textlogo.
Mantenha a avaliação junto das evidências
Para organizar gravações autorizadas, notas revisadas e perguntas num espaço separado, Telli.sh é uma opção. Comece com uma nota de áudio.