Um robô consegue sentir que uma embalagem vai escorregar antes da queda?
A ponta de dedo MLX90901 da Melexis mede forças perpendiculares e paralelas à superfície da garra. Um teste com embalagens flexíveis pode mostrar se essas leituras ajudam a reduzir o deslizamento e os danos.
Um robô fecha as duas superfícies da garra em torno de um sachê fino. A câmera mostra que a pega foi bem-sucedida, mas o sachê começa a deslizar entre os dedos quando o braço vira. Apertar mais pode salvar a operação ou marcar a embalagem. A decisão depende do que acontece na superfície de contato durante o breve intervalo em que ainda dá para recuperar o objeto.
Em 12 de novembro de 2026, a fabricante belga de semicondutores Melexis apresentou o MLX90901, um módulo tátil para as pontas dos dedos de mãos robóticas e garras. Ele mede a força perpendicular à superfície do dedo e as forças laterais em dois eixos. Segundo a Melexis, o kit de avaliação DVK90901 está disponível. A página do módulo indica que há poucas unidades para avaliação de engenharia. Assim, a equipe pode testar o retorno tátil em bancada enquanto o módulo avulso ainda está na fase de amostragem. Anúncio da Melexis · Especificações do MLX90901
Para quem projeta garras, vale testar se acrescentar esses sinais muda o resultado de uma pega comum. Um sachê fino dá algo concreto para medir. O robô consegue terminar o movimento com menos deslizamento ou menos danos? Quanto tempo a mais isso custa?
Três direções da força mostram o que pode escapar à câmera
A força normal é a componente perpendicular à superfície da garra. No exemplo do sachê, ela varia quando os dois dedos se fecham. A força de cisalhamento atua ao longo da superfície. Quando o robô levanta o sachê ou gira o braço, o peso e a mudança no movimento podem gerar forças laterais no contato. Medir o cisalhamento em dois eixos ajuda a distinguir uma tração ao longo da borda de outra transversal. O módulo informa essas grandezas no seu sistema local de coordenadas.
O MLX90901 reúne um sensor magnético, um ímã, um elastômero, um conjunto mecânico e a eletrônica. O contato deforma a superfície flexível, e o módulo usa a leitura magnética para estimar as componentes da força. O conjunto vem calibrado. As especificações públicas também indicam a posição na superfície sensora e sinais de contato e de força excessiva. Com essas saídas, dá para responder a perguntas diferentes. A superfície tocou algum objeto? Em que ponto? Como mudou a carga depois que o robô começou a se mover? Especificações e demonstração do MLX90901
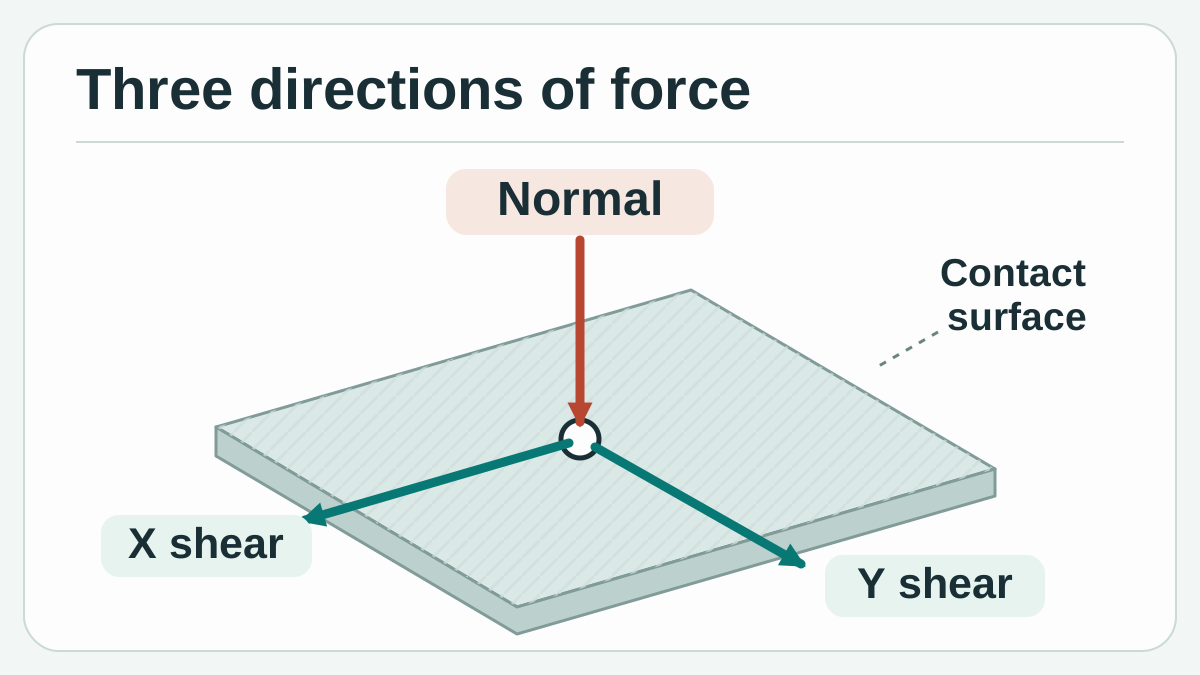
Uma direção normal e duas direções no plano da superfície descrevem a carga de contato. Ilustração conceitual original da Telli.sh, baseada nas especificações da Melexis.
A câmera continua sendo útil. Ela pode localizar o sachê antes do fechamento dos dedos e mostrar se o objeto se moveu depois da pega. O sensor acrescenta informações sobre uma superfície que pode ficar parcialmente encoberta quando a mão fecha. Imagine duas pegas que parecem iguais numa visão de cima. Na primeira, um dedo toca o interior do sachê, longe da borda. Na segunda, ele toca um canto que dobra quando o braço acelera. Mesmo que a imagem inicial seja parecida, a posição do contato e a carga podem ser diferentes.
Um aumento da força lateral também precisa de interpretação. Uma embalagem bem presa pode exercer mais cisalhamento quando o braço acelera. Um objeto pode começar a se mover em um ponto de contato enquanto o outro dedo ainda o segura. O sinal útil é um padrão que coincide com o início do movimento em condições de teste repetíveis. Uma mudança na força registrada só mostra que a carga sobre o sensor mudou.
Faixa de força, limite de detecção e tempo são medidas distintas
A Melexis informa uma faixa padrão de força normal de 15 N, uma faixa normal estendida de 25 N e uma faixa de cisalhamento de 4 N. A precisão publicada é de 10% do fundo de escala. A página do produto chama 200 mN de limite de detecção. O anúncio apresenta 200 mN como resolução típica. Se a embalagem só tolera uma faixa estreita de força, vale consultar a ficha técnica e conferir as condições de teste desses números. O limite de detecção não indica o erro de cada leitura pequena. Anúncio da Melexis · Especificações do módulo Melexis
A página especifica vetores digitais de força a até 400 Hz e comunicação I²C a até 1 Mbps. A 400 amostras por segundo, o intervalo nominal é de 2,5 milissegundos. O tempo até uma correção física é outra medida. Inclui a leitura, o transporte dos dados, a filtragem, a decisão do controlador e o tempo que o motor leva para mudar a pega. Um protótipo com um sensor rápido ainda pode perder o sachê se o ajuste chegar tarde.
| Dado publicado sobre o módulo | O que ajuda a planejar | O que medir na garra |
|---|---|---|
| Faixa normal padrão de 15 N e faixa de cisalhamento de 4 N | Se as forças esperadas justificam a avaliação em bancada | Carga nos pontos reais de pega, incluindo picos transitórios |
| Detecção de 200 mN e precisão de 10% do fundo de escala | Quais dúvidas sobre precisão levar à ficha técnica | Ruído, repetibilidade e erro para forças pequenas na faixa de trabalho |
| Saída de até 400 Hz e I²C de até 1 Mbps | Como começar a planejar a aquisição | Tempo do contato à resposta do controlador, incluindo os ciclos mais lentos |
| Local do contato e sinais de força excessiva | Que outros eventos registrar | Se os eventos correspondem ao contato relevante e se permitem uma reação útil |
O módulo mede 18,5 × 23,6 × 9,4 mm segundo a fabricante. Comece avaliando a geometria completa do dedo, com a superfície de contato, o suporte e o cabo no lugar. Um suporte pode flexionar ligeiramente ou cobrir parte da face sensora. Uma camada superficial substituível pode mudar a forma como o sachê entra em contato e desliza. Se esses componentes farão parte da mão real, inclua-os antes de tirar conclusões sobre o módulo isolado. Especificações mecânicas e elétricas da Melexis
Uma pega controlada mostra o que o sensor mudou
Um sachê fino é um bom objeto de teste porque evitar danos e impedir que ele deslize podem exigir ajustes em direções diferentes. Para o primeiro ensaio, escolha um objeto representativo e seguro, um ponto fixo de coleta e uma trajetória que a equipe já saiba repetir. Coloque um marcador visual no objeto ou use uma câmera que mostre o deslocamento em relação ao dedo. Com uma referência independente, dá para determinar se o objeto se moveu e quando isso começou, sem usar o próprio sinal de força como resposta de referência.
Uma comparação simples usa a mesma garra, a mesma ponta de dedo e o mesmo movimento. Na primeira condição, o controlador executa a pega atual e o módulo apenas registra os dados. Na segunda, uma ação de controle aprovada passa a depender do sensor. Uma resposta inicial útil pode ser pausar um dispositivo ou baixar o objeto para tentar de novo. Ajustar a força também é uma opção quando os limites do objeto e os controles do equipamento já permitem esse ajuste. Mantenha condições comparáveis para que uma diferença na superfície da garra ou na trajetória não introduza uma melhora sem registro.
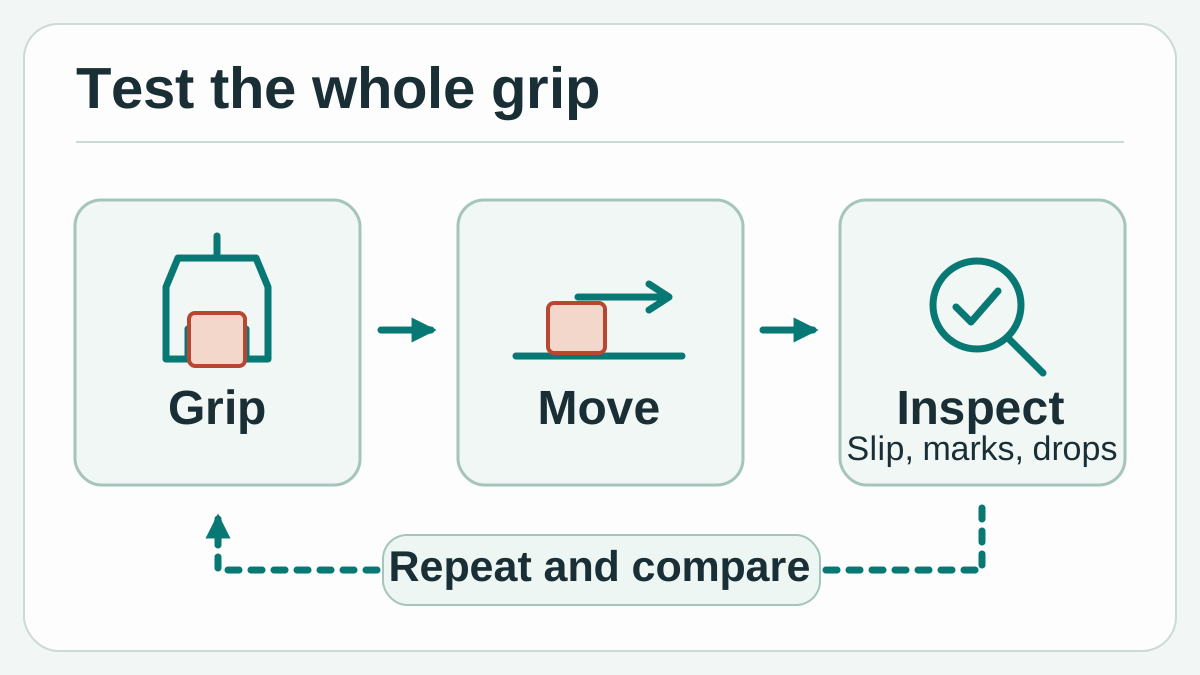
Compare a coleta de dados com o uso ativo do sinal na mesma transferência aprovada. Avalie as duas situações com uma referência independente de movimento e observe o estado da embalagem. Ilustração conceitual original da Telli.sh.
Um segundo exercício usa uma peça rígida de teste que se aproxima de um dispositivo de encaixe. A estimativa de posição pode parecer correta mesmo quando um canto toca a estrutura antes de a peça se assentar. Com o local do contato, a força normal e a força lateral, o operador consegue investigar o que ocorreu. Comece registrando algumas colocações bem-sucedidas e algumas intencionalmente desalinhadas, sob supervisão. Se as duas situações gerarem registros parecidos, use o sinal de posicionamento ou inspeção já existente para diferenciá-las e reserve o sensor tátil para os casos em que ele contribui.
Já há pesquisas que combinam fontes de evidência. Em 2018, Li, Dong e Adelson testaram a detecção de deslizamento com uma câmera montada na garra e um sensor óptico GelSight, incluindo 152 pegas em dez objetos inéditos para o sistema. Em 2021, Griffa, Sferrazza e D'Andrea estudaram o início do movimento por meio de forças distribuídas medidas com outro arranjo óptico. Esses trabalhos sugerem abordagens de avaliação, como testar objetos inéditos e separar deslocamentos lineares de rotações. Os resultados se referem aos equipamentos e métodos de cada estudo. Li, Dong e Adelson, 2018 · Griffa, Sferrazza e D'Andrea, 2021
O kit ajuda a registrar os sinais antes de fechar a malha de controle
O DVK90901 inclui um módulo de ponta de dedo, uma interface USB Melexis.IO, uma placa de adaptação e cabos. A interface leva os dados do sensor a um computador, e a Melexis oferece uma interface gráfica para visualizar, registrar e exportar as leituras. A biblioteca Python que acompanha o kit está disponível mediante cadastro. A bancada é um bom lugar para conferir a convenção de sinais, os eventos de contato e os dados exportados antes de ligar o sensor ao controlador. Kit DVK90901, ficha resumida e software da Melexis
- Registre uma referência. Conecte o kit conforme o guia da Melexis. Registre a leitura sem carga e depois aplique cargas conhecidas na direção normal e nos dois eixos de cisalhamento com um dispositivo aprovado para a tarefa. Confira direção, repetibilidade e sincronização em relação à referência antes de usar a leitura para tomar decisões.
- Defina os critérios de aceitação. Registre a trajetória, a posição de pega, os limites de força e o que conta como movimento ou dano. Classifique os ensaios com uma câmera ou outra referência independente de deslocamento.
- Comece só com o registro. Nas transferências com pega fixa, capture as três componentes de força, os contatos e o instante em que o braço se move. Guarde os ensaios limpos e as falhas. Separe embalagens leves das mais rígidas se elas se comportarem de formas diferentes.
- Compare a mesma transferência com retorno tátil. Revise a resposta proposta com os responsáveis pelo equipamento. Mude apenas a política de controle baseada no sensor e conte quedas, danos visíveis, paradas desnecessárias e tempo de recuperação usando os mesmos critérios.
- Repita com uma mudança comum. Use um novo lote de embalagens ou uma mudança aprovada no acabamento da superfície da garra. Mantenha os critérios e identifique ajustes antes de continuar. O ensaio é mais útil quando a equipe pode explicar o que mudou e por quê.
Os primeiros registros podem revelar um problema na própria medição. Um eixo de cisalhamento pode parecer mudar quando a carga é aplicada na direção normal, pela forma do contato, pela flexão do suporte ou pela resposta do sensor. Verifique a carga sustentada e reaplique no mesmo ponto. Depois tente outra região da face sensora. Uma leitura estável num ponto pode esconder um problema de montagem ou contato que fica evidente na borda.
Também vale conferir a sincronização cedo. O registro do computador pode mostrar quando chegou uma mensagem do sensor. O do controlador pode apontar quando uma decisão foi tomada. Um quadro de vídeo representa outra observação, que pode ter menos resolução temporal. Registre um evento comum visível nas fontes e anote a incerteza de tempo. Uma diferença abaixo da resolução da medição pode parecer um aviso antecipado.
Uma pega delicada tem benefícios e custos que podem ser medidos
Comece com quantas transferências deram certo e quantas causaram danos, sempre em relação ao total de tentativas. Inclua os casos que só terminaram depois de uma pausa ou de uma nova pega. Informe o tempo típico de ciclo e os casos mais lentos. Se o recurso reduzir os deslizamentos, mas dobrar as interrupções, uma linha com ciclo rígido pode precisar de outra resposta. Numa tarefa supervisionada com produtos caros ou delicados, os mesmos resultados podem ter outro peso.
Dê aos falsos alarmes tanta atenção quanto aos eventos que passam despercebidos. O conteúdo de um sachê estável pode se acomodar sem que ele deslize na superfície da garra. Se o controlador interpretar toda mudança de força como deslizamento, pode parar ou apertar repetidas vezes. Colete casos assim deliberadamente. Eles ajudam a escolher entre pausar, colher outra observação ou manter uma pega estável dentro do comportamento aprovado para o equipamento.
Vale separar o alerta da intervenção útil. Suponha que um sinal indique possível deslizamento durante uma curva. Num teste, o controlador para a tempo e o sachê fica no lugar. Em outro, o mesmo alerta chega depois do ponto em que ainda seria possível recuperar o objeto. Os dois registros incluem o alerta, mas só o primeiro muda o resultado. Marque separadamente o primeiro movimento visível, o alerta, o comando de resposta e a conclusão da resposta. Registre também se a entrega terminou sem danos e se houve outra pega. Assim, a equipe pode decidir se precisa mudar a detecção, a resposta ou o próprio movimento.
O kit de avaliação da Melexis coloca as três componentes de força ao alcance do ensaio em bancada. A prova para o robô é a embalagem que chega intacta no ritmo necessário, depois de uma mudança que a equipe consegue identificar e repetir. O benefício pode aparecer como uma parada antecipada ou uma pega mais estável. Em ambos os casos, ele precisa aparecer na transferência e no registro.
Fontes
- Anúncio da Melexis, 12 de novembro de 2026
- Melexis MLX90901, especificações, fotos do produto e vídeos de demonstração
- Foto, software e informações de compra do kit Melexis DVK90901
- Ficha resumida do DVK90901 da Melexis
- Termos do site da Melexis, seção 5 sobre autorização expressa para cópia ou retransmissão de imagens
- Li, Dong e Adelson, detecção de deslizamento com informações táteis e visuais, 2018
- Griffa, Sferrazza e D'Andrea, detecção de deslizamento por forças de contato distribuídas, preprint de 2021
Para manter um registro pesquisável dos ensaios, das observações sobre o equipamento e das decisões que eles fundamentam, crie uma conta na Telli.sh.