Merkt ein Roboter, dass ihm eine Packung aus dem Greifer rutscht?
Die Sensorspitze MLX90901 von Melexis misst Kräfte senkrecht und parallel zur Greiffläche. Ein Versuch mit dünnen Beuteln könnte zeigen, ob die Messwerte Rutschen und Schäden verringern.
Ein Roboter schließt zwei Greifflächen um einen dünnen Beutel. Auf dem Kamerabild sieht der Griff gut aus. Doch beim Drehen des Arms gleitet der Beutel zwischen den Fingern. Festeres Zupacken könnte ihn halten oder einen Knick in der Verpackung hinterlassen. Entscheidend ist, was an der Kontaktfläche passiert, solange der Gegenstand noch erreichbar ist.
Am 12. November 2026 stellte der belgische Halbleiterhersteller Melexis mit dem MLX90901 ein taktiles Fingerspitzenmodul für Roboterhände und Greifer vor. Es misst Kraft senkrecht zur Fingerfläche sowie seitliche Kräfte in zwei Achsen. Laut Melexis ist das Evaluierungskit DVK90901 verfügbar. Die Produktseite führt technische Muster des einzelnen Moduls in begrenzter Stückzahl auf. Teams können das Feedback also am Prüfstand untersuchen, während sich das Modul noch in der Bemusterung befindet. Ankündigung von Melexis · Technische Daten zum MLX90901
Wer einen Greifer konstruiert, kann prüfen, ob diese Signale einen gewöhnlichen Transport verbessern. Ein dünner Beutel liefert konkrete Messgrößen. Kann der Roboter die Bewegung mit weniger Rutschen oder Schäden abschließen, und wie viel Zeit braucht er dafür zusätzlich?
Drei Kraftrichtungen zeigen, was die Kamera übersehen kann
Die Normalkraft ist die Kraftkomponente senkrecht zur Greiffläche. Beim Beutel verändert sie sich, wenn die beiden Finger schließen. Scherkraft wirkt entlang der Oberfläche. Beim Anheben oder Drehen können das Gewicht des Beutels und die Änderung der Bewegung die Kontaktstelle seitlich belasten. Zwei Scherachsen unterscheiden einen Zug entlang einer Kante von einem Zug quer dazu. Das Modul gibt diese Größen in seinem lokalen Koordinatensystem aus.
Melexis kombiniert im MLX90901 einen Magnetsensor, einen Magneten, Elastomer, Mechanik und Elektronik. Bei Kontakt verformt sich die nachgiebige Oberfläche. Das Modul schätzt die Kraftkomponenten über die magnetische Messung. Es wird kalibriert ausgeliefert. Laut Daten nennt das Modul auch die Kontaktposition auf der Sensorfläche und signalisiert Kontakt und Überkraft. Für eine Roboterhand stellen sich damit getrennte Fragen. Hat die Fläche etwas berührt? An welcher Stelle? Wie änderte sich die Last, als der Roboter sich bewegte? Technische Daten und Produktdemonstration des MLX90901
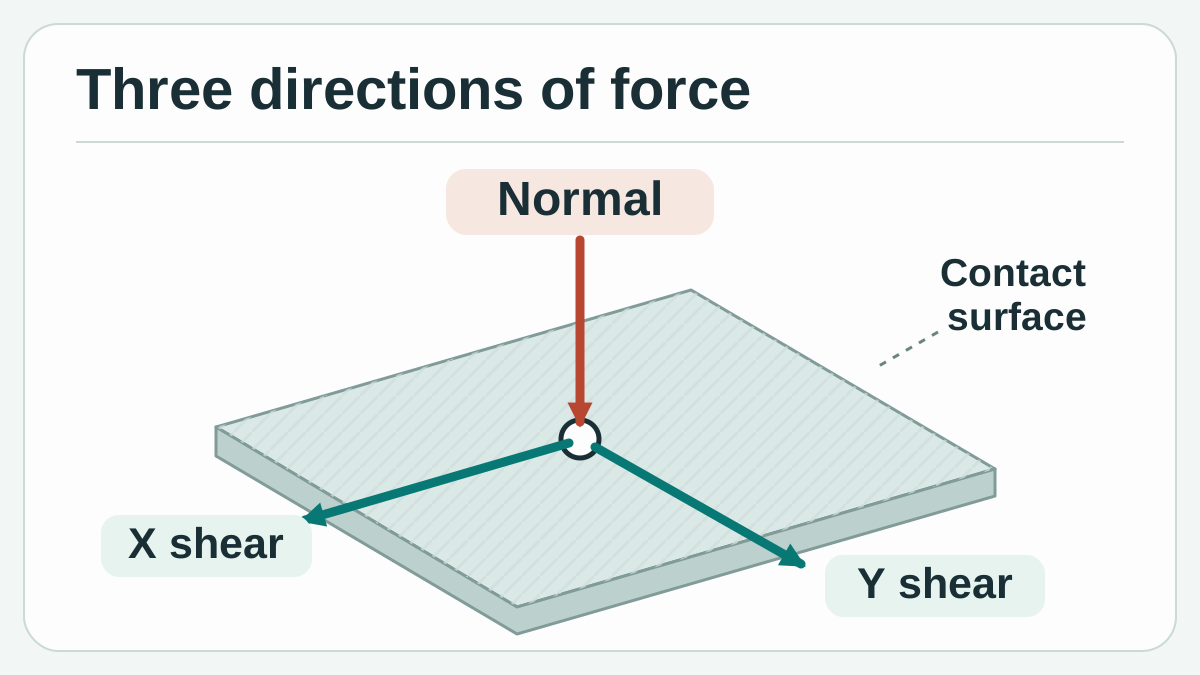
Eine Normalrichtung und zwei Richtungen entlang der Greiffläche beschreiben die Kontaktlast. Eigene schematische Illustration von Telli.sh nach den Angaben von Melexis.
Eine Kamera bleibt nützlich. Sie lokalisiert den Beutel vor dem Schließen der Finger und zeigt, ob er sich nach dem Greifen bewegt. Der Tastsensor liefert Informationen von einer Fläche, die bei geschlossenem Greifer teilweise verdeckt sein kann. Denken Sie an zwei Griffe, die von oben gleich aussehen. Beim ersten setzt ein Finger deutlich innerhalb der Beutelkante an. Beim zweiten trifft er eine Ecke, die sich beim Beschleunigen des Arms faltet. Kontaktposition und anschließende Belastung können sich unterscheiden, auch wenn das ursprüngliche Kamerabild ähnlich ist.
Deshalb muss auch eine steigende Seitenkraft gedeutet werden. Ein stabil gehaltener Beutel kann beim Beschleunigen mehr Scherkraft ausüben. Er kann an einem Kontakt anfangen zu rutschen, während der andere Finger ihn noch hält. Entscheidend ist ein Muster, das unter wiederholbaren Bedingungen mit der beginnenden Bewegung zusammenfällt. Eine aufgezeichnete Kraftänderung belegt zunächst nur eine Änderung der Last am Sensor.
Messbereich, Nachweisgrenze und Zeitverhalten gehören getrennt betrachtet
Melexis nennt 15 N als normalen Messbereich für die Normalkraft, 25 N als erweiterten Bereich und 4 N für die Scherkraft. Die Genauigkeit wird mit 10 % des Skalenendwerts angegeben. Die Produktseite nennt 200 mN als Nachweisgrenze, während die Ankündigung 200 mN als typische Auflösung bezeichnet. Verträgt Ihre Verpackung nur ein enges Kraftfenster, fordern Sie das Datenblatt an und prüfen Sie die Messbedingungen. Aus der Nachweisgrenze lässt sich der Fehler einzelner kleiner Messwerte nicht ablesen. Melexis-Ankündigung · Melexis-Moduldaten
Die Produktseite nennt digitale Kraftvektoren mit bis zu 400 Hz und I²C-Kommunikation mit bis zu 1 Mbit/s. Bei 400 Messungen pro Sekunde beträgt der nominelle Abstand 2,5 Millisekunden. Bis zur mechanischen Korrektur vergeht eine andere Zeit. Dazu gehören Auslesen, Übertragung, Filterung, die Entscheidung der Steuerung und die Zeit bis zur Anpassung des Griffs. Auch ein Prototyp mit schnellem Sensor kann einen Beutel verlieren, wenn die Korrektur zu spät einsetzt.
| Veröffentlichte Moduleigenschaft | Wofür sie bei der Planung hilft | Was am Greifer zu messen ist |
|---|---|---|
| 15 N normaler Bereich für Normalkraft und 4 N Scherbereich | Ob die erwarteten Kontaktkräfte einen Prüfstandsversuch rechtfertigen | Last an den tatsächlichen Greifpunkten einschließlich kurzer Spitzen |
| 200 mN Nachweisgrenze und 10 % Genauigkeit bezogen auf den Skalenendwert | Welche Fragen zur Präzision das Datenblatt klären muss | Rauschen, Wiederholbarkeit und Abweichung bei kleinen Kräften im Arbeitsbereich |
| Ausgabe bis 400 Hz und I²C bis 1 Mbit/s | Planung der Datenerfassung | Zeit vom Kontakt bis zur Reaktion der Steuerung einschließlich langsamer Zyklen |
| Kontaktposition und Überkraftsignale | Welche Ereignisse zusätzlich erfasst werden | Ob das Ereignis zum relevanten Kontakt gehört und eine nützliche Reaktion ermöglicht |
Die angegebenen Modulmaße sind 18,5 × 23,6 × 9,4 mm. Prüfen Sie zuerst die vollständige Fingergeometrie mit Auflage, Halterung und Kabel. Die Halterung kann etwas nachgeben oder einen Teil der Sensorfläche verdecken. Eine austauschbare Auflage kann verändern, wie der Beutel aufliegt und gleitet. Wenn diese Teile zum späteren Greifer gehören, testen Sie sie mit, bevor Sie aus dem bloßen Modul Schlüsse ziehen. Mechanische und elektrische Daten von Melexis
Der Greifversuch muss zeigen, was der Sensor bewirkt
Ein dünner Beutel eignet sich, weil Schutz vor Schäden und Schutz vor Rutschen unterschiedliche Anforderungen stellen. Wählen Sie einen harmlosen repräsentativen Gegenstand, einen festen Greifpunkt und eine bekannte, wiederholbare Bewegung. Bringen Sie eine sichtbare Markierung am Testgegenstand an oder nutzen Sie eine Kameraansicht, die seine Verschiebung relativ zum Finger zeigt. Anhand dieser unabhängigen Referenz lässt sich feststellen, ob und wann sich die Packung bewegt hat, ohne das Kraftsignal anhand seiner eigenen Werte zu bewerten.
Im Vergleich bleiben Greifer, Fingerspitze und Bewegung gleich. In der ersten Variante steuert das bestehende Programm den Griff, und das Modul zeichnet lediglich Daten auf. In der zweiten löst das Sensorsignal eine freigegebene Reaktion aus. Als erster Schritt kann die Vorrichtung pausieren oder den Gegenstand für einen neuen Versuch ablegen. Auch die Greifkraft lässt sich anpassen, sofern die zulässigen Belastungen des Teils und die Steuerung der Anlage es erlauben. Halten Sie die Bedingungen vergleichbar, damit sich der Effekt einer anderen Auflage oder Bewegungsbahn nicht mit dem Sensorfeedback vermischt.
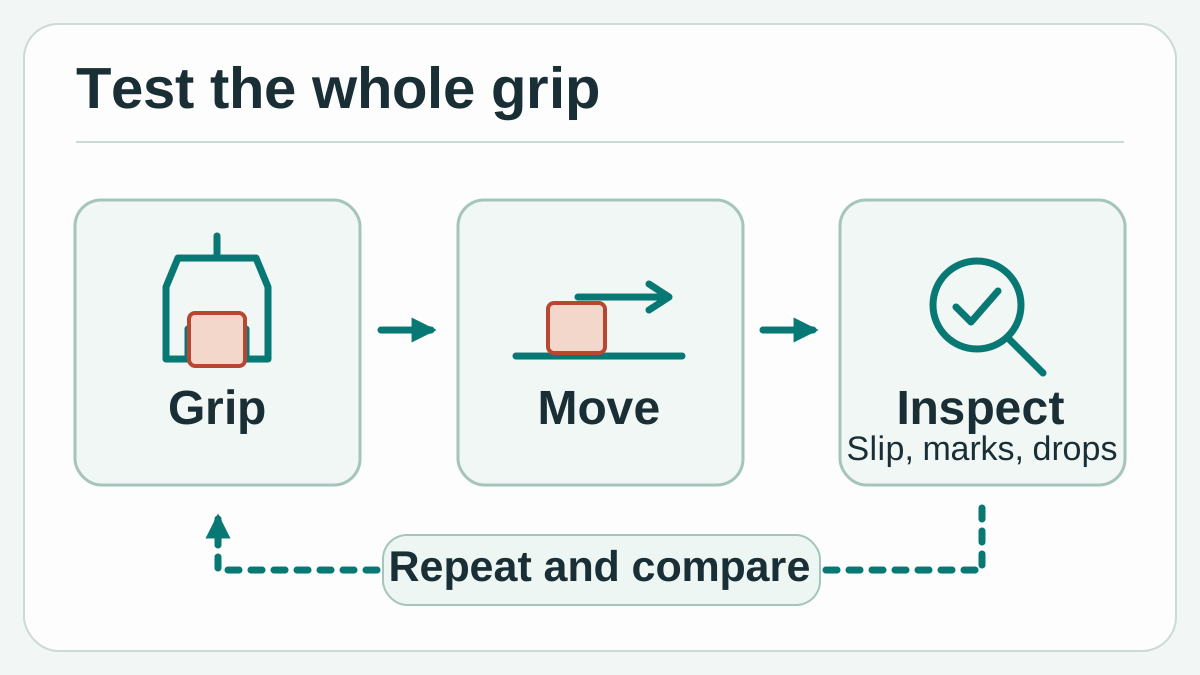
Vergleichen Sie reine Aufzeichnung und aktive Rückmeldung bei demselben freigegebenen Transport. Prüfen Sie beides anhand unabhängiger Bewegungsdaten und des Verpackungszustands. Eigene schematische Illustration von Telli.sh.
Für einen zweiten Versuch bewegt sich ein starres Testteil in Richtung einer Aufnahme. Die geschätzte Position kann stimmen, obwohl eine Ecke Kontakt aufnimmt, bevor das Teil korrekt sitzt. Kontaktposition, Normalkraft und seitliche Last geben dem Bedienpersonal etwas Konkretes zur Prüfung. Zeichnen Sie unter Aufsicht einige gelungene und einige bewusst versetzte Ablagen auf. Ähneln sich die Messkurven, unterscheiden Sie die Fälle anhand der vorhandenen Positions- oder Prüfsignale. Nutzen Sie die Tastsensorik dort, wo sie zusätzliche Information liefert.
Frühere Arbeiten haben unterschiedliche Signale bereits kombiniert. Li, Dong und Adelson prüften 2018 die Rutscherkennung mit einer am Greifer befestigten Kamera und einem optischen GelSight-Sensor, darunter 152 Griffe an zehn zuvor ungesehenen Objekten. Griffa, Sferrazza und D’Andrea untersuchten 2021 beginnende Bewegung anhand verteilter Kräfte, gemessen mit einem anderen optischen Aufbau. Beide Studien geben Anregungen für die Auswertung, etwa unbekannte Objekte sowie getrennte Fälle für Verschiebung und Drehung. Die Ergebnisse gelten für die jeweilige Hardware und Methode. Li, Dong und Adelson, 2018 · Griffa, Sferrazza und D’Andrea, 2021
Erfassen Sie mit dem Kit Messkurven, bevor Sie den Regelkreis schließen
Das DVK90901 enthält ein Fingerspitzenmodul, eine Melexis.IO-USB-Schnittstelle, eine Adapterplatine und Kabel. Die Schnittstelle überträgt Sensordaten an einen PC. Melexis stellt eine grafische Oberfläche zum Anzeigen, Aufzeichnen und Exportieren bereit. Eine ergänzende Python-Bibliothek ist nach Registrierung verfügbar. Am Prüfstand lassen sich Vorzeichen, Kontaktereignisse und exportierte Werte prüfen, bevor das Modul direkt in eine Steuerung eingebunden wird. Melexis-Kit DVK90901, Datenübersicht und Software
- Erfassen Sie die Referenz. Schließen Sie das Kit nach Melexis-Anleitung an. Zeichnen Sie den unbelasteten Wert auf und üben Sie definierte Kräfte entlang der Normalen und jeder Scherachse aus. Verwenden Sie eine dafür freigegebene Aufnahme. Vergleichen Sie Richtung, Wiederholbarkeit und Zeitverhalten mit der Referenz, bevor die Messung eine Entscheidung steuert.
- Legen Sie die Kriterien für den Beutel fest. Notieren Sie Bewegung, Greifstelle, Kraftgrenzen und was als Bewegung oder Schaden zählt. Beschriften Sie die Versuche anhand eines Kamerabilds oder einer anderen unabhängigen Referenz für die Verschiebung.
- Zeichnen Sie zunächst nur auf. Erfassen Sie bei festen Greifbedingungen alle drei Kraftkomponenten, Kontaktereignisse und den Zeitpunkt der Armbewegung. Speichern Sie erfolgreiche und fehlgeschlagene Versuche. Bilden Sie getrennte Gruppen für leichte und festere Verpackungen, wenn sie sich unterschiedlich verhalten.
- Vergleichen Sie denselben Transport mit Rückmeldung. Lassen Sie die Verantwortlichen für die Anlage die geplante Reaktion prüfen. Ändern Sie nur die Feedback-Regel und zählen Sie Stürze, sichtbare Schäden, unnötige Stopps und Wiederanlaufzeit nach denselben Kriterien.
- Wiederholen Sie den Test mit einer üblichen Abweichung. Nehmen Sie eine neue Beutelcharge oder eine freigegebene andere Greifauflage. Wenden Sie dieselben Regeln an und dokumentieren Sie nötige Nachjustierungen. Die Ergebnisse werden aussagekräftig, wenn das Team erklären kann, was sich verändert hat und warum.
Erste Kurven können auf ein Messproblem hinweisen. Eine Scherachse kann sich beim Belasten der Normalachse scheinbar ändern. Ursachen können Kontaktgeometrie, ein nachgiebiger Aufbau oder die Reaktion des Sensors sein. Prüfen Sie die gehaltene Last und bringen Sie sie erneut an derselben Stelle auf. Testen Sie danach einen anderen Bereich der Sensorfläche. Eine gleichmäßige Kurve in der Mitte kann ein Montage- oder Kontaktproblem am Rand verdecken.
Prüfen Sie früh, ob die Zeitstempel zusammenpassen. Das PC-Protokoll kann festhalten, wann eine Sensornachricht einging. Das Steuerungsprotokoll kann den Entscheidungszeitpunkt erfassen. Ein Videobild zeigt eine andere Beobachtung und kann zeitlich gröber aufgelöst sein. Erfassen Sie ein gemeinsames Ereignis in allen Aufzeichnungen und notieren Sie die zeitliche Unsicherheit. Andernfalls kann selbst ein Abstand unter der Messauflösung wie eine frühe Warnung aussehen.
Ein schonender Griff ist ein messbarer Kompromiss
Erfassen Sie erfolgreiche Transporte im Verhältnis zu allen Versuchen und die Zahl beschädigter Packungen. Zählen Sie Fälle mit, die erst nach einem Stopp oder erneutem Greifen endeten. Geben Sie den typischen Zyklus und die langsameren Fälle an. Verringert die Rückmeldung das Rutschen, verdoppelt aber die Unterbrechungen, kann eine Verpackungslinie mit engem Takt eine andere Reaktion brauchen. In einer beaufsichtigten Arbeit mit teuren oder empfindlichen Packungen können dieselben Ergebnisse anders gewichtet werden.
Bewerten Sie Fehlalarme genauso wie übersehene Rutschvorgänge. Bei einem stabil gehaltenen Beutel kann sich der Inhalt setzen, ohne dass die Verpackung an der Greiffläche rutscht. Eine Steuerung, die jede Kraftänderung als Rutschen liest, kann wiederholt stoppen oder fester drücken. Sammeln Sie solche Fälle bewusst. Sie helfen bei der Entscheidung, ob eine Pause, eine zusätzliche Beobachtung oder das Halten des stabilen Griffs innerhalb der freigegebenen Betriebsweise sinnvoll ist.
Vergleichen Sie auch Warnung und wirksamen Eingriff. Angenommen, eine Messkurve meldet beim Drehen mögliches Rutschen. In einem Versuch stoppt die Steuerung rechtzeitig, und der Beutel bleibt liegen. Im anderen kommt dasselbe Signal erst, als die Packung nicht mehr zu retten ist. Beide Kurven enthalten eine Warnung, aber nur die erste ändert das Ergebnis. Erfassen Sie getrennte Zeitpunkte für die erste sichtbare Bewegung, den Alarm, den Reaktionsbefehl und die abgeschlossene Reaktion. Halten Sie daneben fest, ob die Packung unbeschädigt ankam und ob ein neuer Greifversuch nötig war. So kann das Team beurteilen, ob Erkennung, Reaktion oder die Bewegung selbst angepasst werden sollte.
Melexis macht mit dem Evaluierungskit die drei Kraftkomponenten am Prüfstand zugänglich. Am Roboter zählt eine Packung, die nach einer benennbaren und wiederholbaren Änderung unbeschädigt und im erforderlichen Takt ankommt. Der Nutzen kann ein früherer Stopp oder ein zuverlässigerer Halt sein. In beiden Fällen lässt er sich am Transport und in der Messkurve erkennen.
Quellen
- Melexis-Ankündigung vom 12. November 2026
- Technische Daten, Produktfotos und Demonstrationsvideos zum Melexis MLX90901
- Melexis DVK90901: Kitfoto, Software und Bestellung
- Melexis-Datenübersicht zum DVK90901
- Melexis-Nutzungsbedingungen, Abschnitt 5 zur ausdrücklichen Erlaubnis für Bildkopien und Weitergabe
- Li, Dong und Adelson, Rutscherkennung durch kombinierte taktile und visuelle Daten, 2018
- Griffa, Sferrazza und D’Andrea, Rutscherkennung anhand verteilter Kontaktkraftmessungen, Preprint 2021
Um Versuchsläufe, Beobachtungen an Geräten und die daraus abgeleiteten Entscheidungen durchsuchbar festzuhalten, können Sie ein Telli.sh-Konto erstellen.