Como o LYNX-10 virou a página de um livro com um punho acionado por cabos
Um robô de pesquisa com 10 graus de liberdade virou uma página coordenando dois dedos, o punho e o braço. Veja o que o experimento diz sobre o trajeto dos cabos, a precisão e a confiabilidade da pega.
Um livro aberto dá ao robô duas tarefas no mesmo ponto. Um dedo precisa manter a página firme enquanto o outro levanta apenas um canto. Quando a folha se solta, a garra precisa passá-la por cima da lombada sem levar o livro junto. Em uma demonstração de pesquisa, o braço LYNX-10 completou a sequência com motores próximos da base e cabos levando movimento ao punho e à garra.
Em 13 de novembro de 2026, a revista Scientific Reports publicou antecipadamente a versão aceita e revisada por pares do artigo sobre o LYNX-10, antes da versão final editada. A equipe da Universidade Tecnológica de Nanyang e da Procter & Gamble construiu um protótipo com um braço de seis graus de liberdade e uma garra de quatro graus de liberdade. O experimento torna visível um problema mecânico. Quando uma junta se move, pode mudar o comprimento do caminho de um cabo que controla outra junta. Na beirada de uma página, o movimento resultante do punho pode deslocar até a ponta de um dedo bem posicionado. Artigo da Scientific Reports e histórico de publicação
O artigo apresenta uma demonstração de virada de página junto com medições de repetibilidade de posição, capacidade de carga e força de pinça. Cada medida responde a uma pergunta diferente. A partir da virada é possível entender o que o projeto mecânico permitiu e perguntar de que provas uma equipe precisaria para confiar no mesmo método com materiais delicados ao longo do dia.
Levar os motores à base muda o que o punho precisa mover
Um motor montado perto da garra se move junto com ela quando o braço gira. Ao colocar o atuador mais perto da base e levar um cabo até a junta, uma parcela maior da massa do atuador pode ficar longe da ponta. A distância importa porque uma massa mais afastada tem efeito maior sobre a inércia que a junta precisa vencer ao girar. O benefício varia conforme o conjunto em movimento, a pose, a tarefa e a transmissão que substitui o motor junto à garra. Dinâmica de robôs em Modern Robotics, capítulo 8
O LYNX-10 combina um conjunto de elevação vertical e um estágio de posicionamento SCARA com um punho que gira em torno de três eixos. No arranjo SCARA, comum nesse tipo de braço, juntas rotativas posicionam a ferramenta em um plano. No protótipo, o conjunto de elevação ajusta a altura, o estágio de posicionamento leva o punho ao ponto de trabalho e o punho orienta os dedos para o contato. Os quatro graus de liberdade da garra dão movimentos separados ao polegar e ao indicador, de modo que um pode sustentar a folha enquanto o outro a move. Manuscrito aceito, projeto do mecanismo e demonstração de manipulação
Veja como essa divisão muda o trabalho no canto de uma página. O braço precisa colocar o punho sobre uma borda que talvez já esteja se curvando para cima. O punho precisa orientar as pontas dos dedos para que o primeiro contato seja suave o bastante para deixar a página onde está. Os dedos precisam então de espaço para se mover um em relação ao outro sem perder a borda. Um punho mais leve é atraente para esse tipo de trabalho coordenado. O artigo traz evidências separadas sobre posicionamento e carga do protótipo. Para medir ganhos de velocidade ou energia na tarefa, seria preciso compará-lo em condições controladas com um punho mais pesado.
Um movimento do cotovelo pode mudar o comprimento do cabo do punho
Imagine um cabo passando por uma dobradiça. Se passar pelo lado de fora da curva, dobrar a junta pode aumentar o caminho que o cabo precisa percorrer. Um trajeto mais próximo do eixo de rotação pode limitar a mudança. Em um robô, o cabo segue até outra junta. Assim, uma pequena mudança em um ponto anterior do trajeto pode mover o punho mesmo se o ângulo desejado não mudar. Na engenharia, essa interação se chama acoplamento.
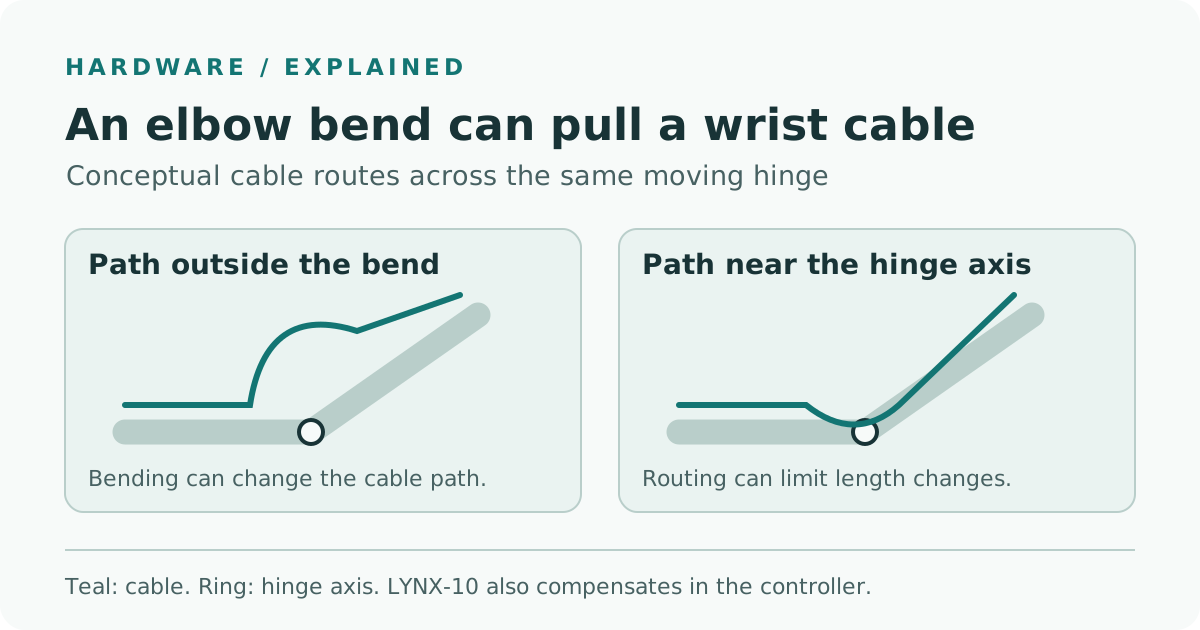
Esquema original do trajeto do cabo e do acoplamento em uma junta anterior. Os trajetos indicados ilustram o princípio.
A equipe do LYNX-10 tratou o acoplamento em dois lugares. Um mecanismo que guia os cabos no cotovelo reduziu a interação por via mecânica. Depois, o controlador usou um modelo geométrico para estimar as mudanças de comprimento que restavam durante o movimento das juntas e ajustar os comandos. Os autores relatam que a compensação reduziu substancialmente a guinada indesejada do punho durante a rotação do cotovelo e a arfagem indesejada durante o movimento combinado do cotovelo e da guinada do punho. Aqui, guinada é a rotação de um lado para o outro, e arfagem é a inclinação para cima ou para baixo. Manuscrito aceito, mecanismo de acoplamento e experimentos
Os autores descrevem a compensação como quase estática. Para a correção, o modelo calcula como a mudança na posição das juntas redistribui o comprimento do cabo. Um movimento mais rápido, uma mudança na pré-tensão ou cargas diferentes podem trazer efeitos que a estimativa geométrica representa pior. Vale registrar a velocidade, o sentido do movimento e o estado da transmissão ao repetir um teste. Um robô que alcança a pose certa depois de se estabilizar ainda pode passar por uma pose que raspa o papel pelo caminho.
É também aí que o hardware importa para a robótica com IA. Uma política de controle pode solicitar um ângulo do punho ou uma posição da ferramenta, e o controlador de baixo nível precisa transformar esse pedido em movimento. Os autores do LYNX-10 avaliaram o trajeto mecânico dos cabos, a compensação baseada em modelo e uma sequência coordenada de manipulação. Avaliar uma política aprendida também exigiria testar como o robô escolhe ou adapta a sequência quando muda o objeto ou sua posição. O movimento das juntas e o contato influenciam as entradas com as quais essa política teria de trabalhar. Artigo da Scientific Reports · Movimento das juntas e forças na ferramenta em Modern Robotics
Dedos, punho e braço cumprem tarefas diferentes na virada
A figura 9 do manuscrito aceito mostra um ciclo completo. O indicador firma a página enquanto o polegar levanta um canto. Os dois dedos então pinçam a borda levantada. O braço e o punho coordenam a transferência para o outro lado. Depois, a garra deposita a folha, abre e volta à posição inicial. Os movimentos separados permitem trocar qual dedo sustenta o papel em cada etapa. Manuscrito aceito, figura 9 e descrição
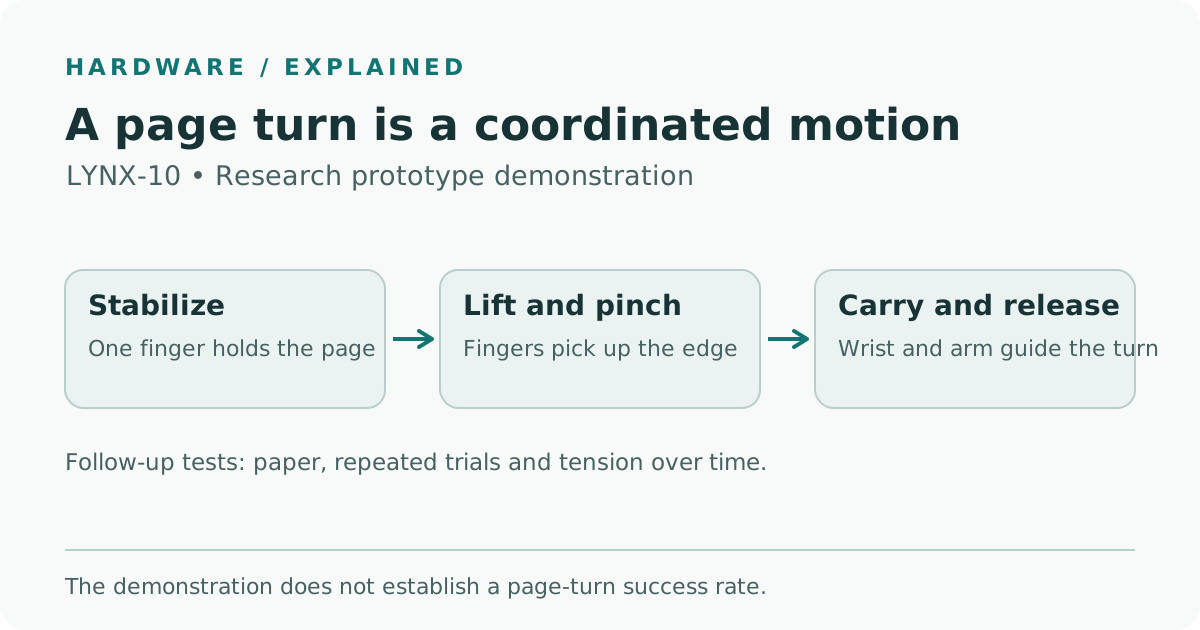
Esquema original do papel dos dedos, do punho e do braço ao virar uma página. O manuscrito aceito traz fotos da demonstração.
A dificuldade muda quando a garra segura o canto. No começo, as pontas dos dedos precisam separar uma folha do conjunto sem agarrar as demais. Na transferência, o papel se curva e a tangente na borda de contato muda durante o movimento. O punho pode acompanhar a mudança enquanto o braço fornece alcance. No fim, abrir a garra solta a folha, mas recolher o braço no ângulo errado ainda pode arrastá-la ou levantá-la.
Observe o que acontece com a folha entre os quadros. Um robô pode fazer o movimento amplo do braço e ainda falhar na tarefa se pegar duas páginas ou perder a borda antes de chegar ao outro lado. Registrar esses resultados ajudaria a equipe a decidir se deve mudar o gesto que levanta o canto, o caminho da garra ou o momento de soltar. O artigo usa o ciclo completo para demonstrar quais movimentos de manipulação estão disponíveis. Uma taxa de sucesso para virar uma só página exigiria várias tentativas e um critério claro de aprovação.
Os 0,4 mm descrevem a repetibilidade em três posições de teste
Os autores relatam repetibilidade da posição do efetuador final abaixo de 0,4 mm, calculada separadamente para cada coordenada medida, usando três desvios-padrão em três posições de teste. O efetuador final é a ferramenta na ponta do braço. A repetibilidade descreve a proximidade entre posições atingidas várias vezes. Um robô pode chegar repetidamente a um ponto deslocado do alvo. Medir esse desvio responderia a outra pergunta, sobre a exatidão absoluta do posicionamento. Manuscrito aceito, ensaio de repetibilidade
O artigo também informa que o conjunto de 6 kg carregou até 6 kg de carga útil no teste. As faixas de movimento disponíveis no ombro e no cotovelo ficaram menores com o aumento da carga. Em outro ensaio, a garra gerou cerca de 30 N de força média sustentada de pinça em cinco medições. O valor de 30 N caracteriza a garra naquele teste, enquanto a força que uma folha tolera depende do material e do contato. Quem precisa pegar papel fino também precisa saber com quanta precisão a garra controla um contato leve e se mantém esse controle em vários ciclos. Resumo e manuscrito aceito da Scientific Reports
| Resultado relatado | O que mede | O que uma avaliação para uso real pode acrescentar |
|---|---|---|
| Abaixo de 0,4 mm em três posições, por coordenada, a 3σ | Dispersão de posições repetidas da ponta nas condições do teste | Erro absoluto de pose e erro de trajetória na carga e na velocidade pretendidas |
| Até 6 kg de carga útil com um conjunto de 6 kg | Carga suportada nas faixas de movimento do teste | Alcance, velocidade e ciclo de trabalho com essa carga no espaço de destino |
| Cerca de 30 N de força média sustentada de pinça em cinco medições | Força sustentada no ensaio da garra | Controle de forças baixas, deslizamento e limite de dano no material de destino |
| Um ciclo de virada de página demonstrado | Coordenação dos dedos, do punho e do braço sobre papel fino | Repetição bem-sucedida com uma folha, tempo de ciclo, danos e recuperação |
Os próprios pesquisadores conduziram os testes no protótipo. Deixar as condições de medição visíveis facilita usar o artigo em uma discussão de projeto. Se a tarefa for levantar mais peso com pouco alcance, os dados de carga e movimento são um ponto de partida. Se a tarefa for pegar uma única página sem deixar marcas, a repetibilidade, o comportamento do contato e o êxito em muitas tentativas importam mais que a maior força de pinça que a garra sustenta.
Um teste posterior pode mostrar qual parte do movimento precisa melhorar
Imagine um arquivo que quer avançar as páginas de um volume encadernado sob uma câmera fixa. A meta é transferir uma folha sem danos e deixar o livro alinhado para a próxima imagem. Uma pequena dobra na borda pode importar, e duas páginas movidas juntas podem deixar uma lacuna no registro. O artigo do LYNX-10 dá à equipe uma sequência para examinar. Antes de tentar o movimento com documentos de valor, o arquivo precisaria avaliar seus materiais, os apoios do livro e as regras de manuseio.
Um laboratório de embalagens poderia fazer um teste parecido com folhas separadoras finas. Nesse caso, a equipe pode se importar menos com manter um livro alinhado e mais com retomar a tarefa em um tempo previsível depois de uma pega incompleta. As folhas podem variar em rigidez ou grudar umas nas outras. Um bom ensaio contaria as pegas duplas separadamente das quedas e dos danos à superfície. Essas situações podem pedir mudanças diferentes na fixação ou na garra, embora as três apareçam como falhas de coleta em uma única métrica.
- Escolha os materiais e defina o que vale como sucesso. Comece com material substituível e agrupe amostras por espessura, acabamento superficial e rigidez. Para uma página, conte como sucesso quando exatamente uma folha chega ao lado pretendido e o livro permanece dentro da tolerância de posição combinada. Tire uma foto depois de soltar a página, para conferir o resultado mais tarde.
- Meça antes de tocar no material. Faça o braço executar os movimentos relevantes de cotovelo e punho em um ambiente de laboratório com proteção. Registre a pose comandada e a medida ao longo da trajetória, sobretudo perto da aproximação, da pega e da soltura. Repita com a mesma carga útil e com as velocidades aprovadas, para comparar mudanças de arfagem ou guinada entre os testes.
- Altere uma condição por vez. Mantenha a fixação, a posição da folha e a sequência do movimento ao comparar sistemas de controle ou hardware. Depois varie a posição inicial ou o tipo de folha para identificar quais resultados dependem da montagem. Inclua aproximações repetidas nos dois sentidos se o equipamento permitir, para detectar erros que dependam da direção.
- Registre os resultados por grupo junto com o tempo de ciclo. Conte transferências completas de uma folha, pegas duplas, quedas, danos visíveis e intervenções. Registre quando a pega falhou pela primeira vez e se a máquina se recuperou. Inclua o número de tentativas com as porcentagens para interpretar um piloto inicial e uma rodada mais longa na escala de cada um.
- Repita após o uso e a manutenção. Compare registros depois do número de ciclos combinado e após a inspeção ou manutenção da transmissão. Confira as mesmas poses e amostras antes de mexer na calibração. Examine mudanças no caminho da ferramenta e nos resultados com as folhas junto com variações de tensão ou desgaste observadas na manutenção.
Quando a trajetória da ponta melhora, examine também a transferência. Um ajuste pode reduzir a rotação involuntária do punho e a folha ainda enroscar na fixação. O inverso também ocorre. Mudar a forma como o livro é preso pode melhorar a transferência mantendo os mesmos ajustes do braço. Registrar a trajetória e o resultado com a folha ajuda a localizar a melhora na fixação, na garra ou no controlador.
Vale olhar de perto uma página virada para entender quantas partes da máquina precisam agir juntas até ela assentar. O LYNX-10 dá aos pesquisadores um exemplo físico dessa coordenação, sustentado por medições do punho, da ponta e da garra. No próximo experimento, eu marcaria o instante em que a folha se levanta e aquele em que volta a assentar. No movimento entre esses dois pontos, mudanças no trajeto dos cabos ou no controle precisam demonstrar seu efeito.
Fontes
- Zhu e colegas, Scientific Reports, artigo aceito publicado pela primeira vez em 13 de novembro de 2026
- PDF do manuscrito aceito pela editora, com os experimentos e as fotos da figura 9
- Licença Creative Commons Atribuição-NãoComercial-SemDerivações 4.0 citada no artigo
- Lynch e Park, Modern Robotics, cinemática de velocidades e estática
- Lynch e Park, Modern Robotics, dinâmica de manipuladores
Para juntar vídeos de testes, notas de observação e decisões de projeto em um registro pesquisável, crie uma conta no Telli.sh.