Wie LYNX-10 mit einem seilgetriebenen Handgelenk eine Buchseite umblätterte
Ein Forschungsroboter mit zehn Freiheitsgraden blätterte eine Seite um, indem er zwei Finger, Handgelenk und Arm koordinierte. Das Experiment zeigt, welche Rolle Seilführung, Positionierung und zuverlässiges Greifen spielen.
Ein aufgeschlagenes Buch stellt einen Roboter an derselben Stelle vor zwei Aufgaben. Ein Finger hält die Seite fest, während ein anderer eine einzelne Ecke anhebt. Sobald sich das Blatt löst, muss der Greifer es über den Buchrücken führen, ohne das Buch mitzuziehen. In einer Forschungsdemonstration führte der Arm LYNX-10 diese Abfolge aus. Seine Motoren sitzen näher an der Basis. Seile übertragen die Bewegung auf Handgelenk und Greifer.
Am 13. November 2026 veröffentlichte Scientific Reports die begutachtete und angenommene Fassung der LYNX-10-Studie vor der redaktionell bearbeiteten Endfassung. Das Team der Nanyang Technological University und von Procter & Gamble baute einen Prototyp mit einem Arm mit sechs Freiheitsgraden und einem Greifer mit vier Freiheitsgraden. Ihr Experiment macht ein mechanisches Problem sichtbar. Wenn sich ein Gelenk bewegt, kann sich der Weg ändern, den das Antriebsseil eines anderen Gelenks zurücklegen muss. Die daraus folgende Bewegung des Handgelenks kann selbst eine gut positionierte Fingerspitze von der Seitenkante abbringen. Artikel in Scientific Reports und Veröffentlichungsgeschichte
Die Studie dokumentiert das Umblättern sowie Messungen zur Positionswiederholbarkeit, Tragfähigkeit und Klemmkraft. Jeder Messwert beantwortet eine andere Frage. Anhand der Demonstration lässt sich nachvollziehen, was die Mechanik ermöglicht hat und welche Nachweise ein Team bräuchte, bevor es damit den ganzen Tag empfindliches Material bearbeitet.
Sitzen die Motoren näher an der Basis, bewegt das Handgelenk weniger Masse
Ein Motor in der Nähe des Greifers bewegt sich beim Schwenken des Arms mit. Sitzt der Antrieb näher an der Basis und überträgt ein Seil die Bewegung auf das Gelenk, bleibt mehr Antriebsmasse von der Spitze entfernt. Der Abstand ist wichtig, weil weiter außen liegende Masse größeren Einfluss auf das Trägheitsmoment hat, das ein drehendes Gelenk überwinden muss. Der tatsächliche Vorteil hängt von der bewegten Baugruppe, ihrer Stellung, der Aufgabe und der Übertragung ab, die den Motor am Gelenk ersetzt. Modern Robotics, Kapitel 8 zur Dynamik
LYNX-10 verbindet eine vertikale Hubeinheit und einen SCARA-Positioniermechanismus mit einem Handgelenk, das sich um drei Achsen drehen kann. SCARA ist eine verbreitete Armbauweise, bei der Drehgelenke ein Werkzeug in einer Ebene positionieren. Beim Prototyp stellt der Hubmechanismus die Höhe ein. Der Positioniermechanismus führt das Handgelenk über das Werkstück. Das Handgelenk richtet die Finger auf den Kontakt aus. Mit vier Freiheitsgraden kann der Greifer Daumen und Zeigefinger getrennt bewegen, sodass ein Finger das Blatt stützen kann, während der andere es bewegt. Angenommene Manuskriptfassung, Mechanik und Greifdemonstration
Welche Folgen hat die Aufteilung an einer Seitenecke? Der Arm muss das Handgelenk über einer Kante platzieren, die sich womöglich schon nach oben wölbt. Das Handgelenk richtet die Fingerspitzen so aus, dass die erste Berührung die Seite nicht verschiebt. Die Finger brauchen dann Spielraum, um ihre Position zueinander zu verändern und gleichzeitig dieselbe Kante festzuhalten. Ein leichteres Handgelenk ist für solche koordinierten Bewegungen interessant. Die Studie liefert getrennte Nachweise zur Positionierung und Belastung des Prototyps. Wie viel Zeit oder Energie der Aufbau spart, ließe sich durch einen kontrollierten Vergleich mit einem schwereren Handgelenk bestimmen.
Eine Ellenbogenbewegung kann den Seilweg des Handgelenks verändern
Stell dir ein Seil vor, das über ein Scharnier geführt wird. Verläuft es außen um die Biegung, kann sich sein Weg beim Abwinkeln des Scharniers verlängern. Eine Führung näher an der Drehachse kann diese Änderung verringern. Beim Roboter führt das Seil weiter zum nächsten Gelenk. Schon eine kleine Änderung seines Weges an einer früheren Stelle kann daher das Handgelenk bewegen, obwohl der gewünschte Winkel gleich bleibt. In der Technik heißt diese Wechselwirkung Kopplung.
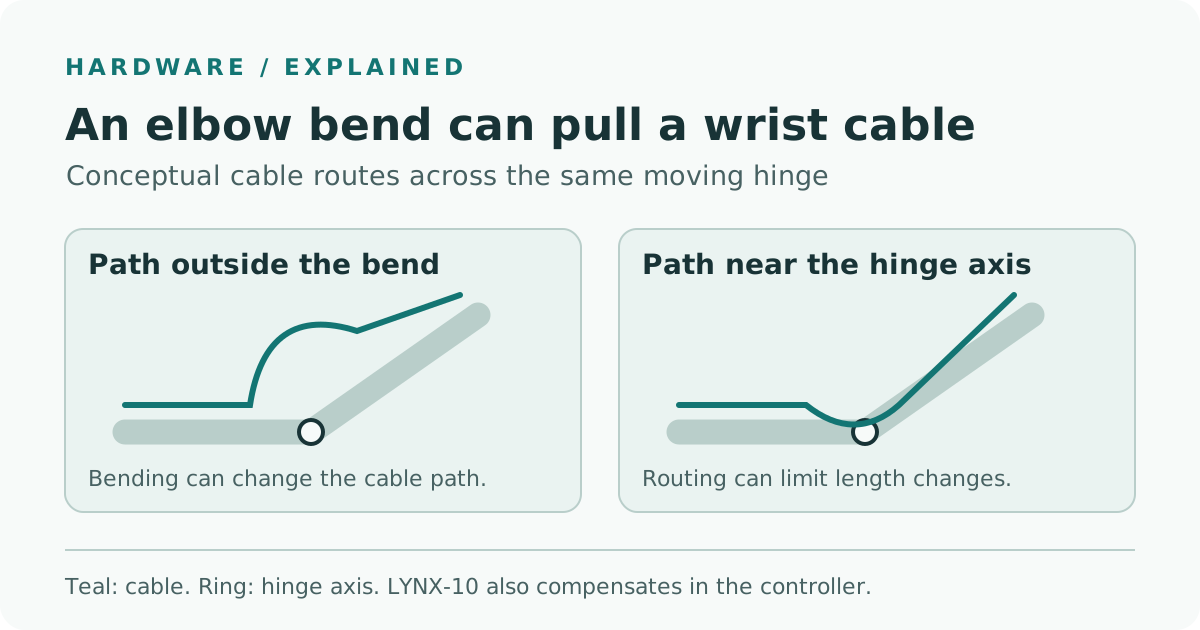
Eigene Prinzipskizze zur Seilführung und Kopplung entlang des Seilwegs. Die eingezeichneten Verläufe veranschaulichen das Prinzip.
Das LYNX-10-Team begegnete der Kopplung an zwei Stellen. Eine Seilführung am Ellenbogen reduzierte die Wechselwirkung zunächst mechanisch. Anschließend schätzte die Steuerung mit einem geometrischen Modell, welche Längenänderungen bei Gelenkbewegungen verblieben, und passte die Befehle an. Die Autoren berichten, dass die Kompensation unbeabsichtigtes Gieren des Handgelenks bei Ellenbogendrehung und unbeabsichtigtes Nicken bei gleichzeitiger Ellenbogen- und Gierbewegung deutlich verringerte. Gieren bezeichnet hier die Drehung von links nach rechts, Nicken die Neigung nach oben oder unten. Angenommene Manuskriptfassung, Kopplungsmechanik und Versuche
Die Autoren beschreiben die Kompensation als quasistatisch. Für diese Korrektur berechnet das Modell, wie veränderte Gelenkstellungen die Seillänge entlang der Führung umverteilen. Bei schnellerer Bewegung, einer anderen Vorspannung oder veränderter Last kann das geometrische Modell bestimmte Effekte weniger gut erfassen. Halte deshalb bei einer Wiederholung Geschwindigkeit, Bewegungsrichtung und Zustand der Übertragung fest. Selbst wenn der Roboter nach dem Einschwingen die richtige Stellung erreicht, könnte er unterwegs eine Stellung durchlaufen, in der er am Papier entlangschrammt.
Hier zeigt sich auch die Bedeutung der Hardware für KI-Robotik. Eine übergeordnete Strategie kann einen Handgelenkwinkel oder eine Werkzeugposition vorgeben. Die Steuerung muss die Vorgabe in Bewegung umsetzen. Die Autoren von LYNX-10 untersuchten die mechanische Führung, die modellbasierte Kompensation und eine koordinierte Bewegungsfolge. Um eine erlernte Strategie zu bewerten, müsste man zusätzlich testen, wie der Roboter diese Folge auswählt oder anpasst, wenn sich Gegenstand oder Position ändern. Gelenkbewegung und Kontakt beeinflussen die Eingaben, die eine solche Strategie verarbeiten müsste. Artikel in Scientific Reports · Modern Robotics zu Gelenkbewegung und Kräften am Werkzeug
Finger, Handgelenk und Arm übernehmen beim Umblättern verschiedene Schritte
Abbildung 9 der angenommenen Manuskriptfassung zeigt einen vollständigen Zyklus. Der Zeigefinger stabilisiert das Blatt, während der Daumen eine Ecke anhebt. Beide Finger fassen die angehobene Kante. Arm und Handgelenk bewegen das Blatt gemeinsam über das Buch. Dann legt der Greifer das Blatt ab, öffnet sich und kehrt zur Ausgangsposition zurück. Dank der getrennten Fingerbewegungen kann beim Umblättern jeweils ein anderer Finger das Papier stützen. Angenommene Manuskriptfassung, Abbildung 9 und Beschreibung
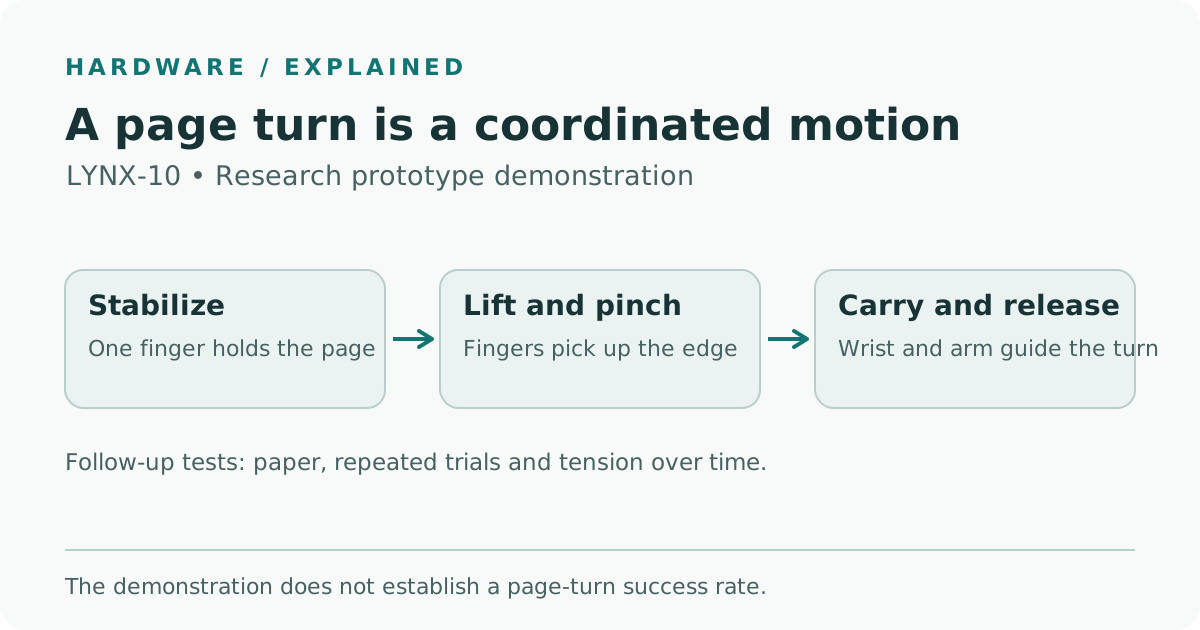
Eigene Illustration der Aufgaben von Fingern, Handgelenk und Arm beim Umblättern einer Seite. Fotos der Demonstration stehen in der angenommenen Manuskriptfassung.
Sobald die Ecke im Greifer sitzt, verändert sich die Aufgabe. Zunächst müssen die Fingerspitzen ein Blatt vom Stapel trennen, ohne den ganzen Stapel zu greifen. Bei der Bewegung biegt sich das Papier. Dadurch ändert sich auch die Tangente an der Kontaktkante. Das Handgelenk kann dieser Änderung folgen, während der Arm die nötige Reichweite liefert. Zum Schluss gibt der Greifer das Blatt frei. Wenn sich der Arm im falschen Winkel zurückzieht, kann er es trotzdem mitziehen oder anheben.
Achte darauf, was zwischen den Aufnahmen mit dem Blatt geschieht. Der Roboter kann die große Armbewegung korrekt ausführen und trotzdem scheitern, wenn er zwei Seiten fasst oder den Rand verliert, bevor er die andere Seite erreicht. Solche Ergebnisse würden einem Team zeigen, ob es das Anheben der Ecke, den Greiferpfad oder den Zeitpunkt des Loslassens ändern sollte. Die Studie zeigt an einem vollständigen Zyklus, welche Greifbewegungen der Aufbau ermöglicht. Für eine Erfolgsquote beim Umblättern genau einer Seite braucht es mehrere Versuche mit einem klaren Erfolgskriterium.
Die 0,4 mm beschreiben die Wiederholbarkeit an drei Testpositionen
Laut den Autoren lag die Positionswiederholbarkeit des Endeffektors unter 0,4 mm. Sie werteten an drei getesteten Positionen jede gemessene Koordinate einzeln aus und gaben die Streuung auf Basis von drei Standardabweichungen an. Der Endeffektor ist das Werkzeug an der Spitze des Arms. Die Wiederholbarkeit beschreibt, wie eng wiederholt erreichte Positionen beieinanderliegen. Ein Roboter kann immer wieder an demselben Punkt landen, der vom beabsichtigten Ziel abweicht. Erst die Messung dieser Abweichung beantwortet die andere Frage nach der absoluten Positioniergenauigkeit. Angenommene Manuskriptfassung, Versuch zur Wiederholbarkeit
Die Studie berichtet außerdem, dass die 6 kg schwere Baugruppe im Test bis zu 6 kg Nutzlast bewegte. Mit wachsender Last wurden die nutzbaren Bewegungsbereiche von Schulter und Ellenbogen kleiner. In fünf separaten Messungen erreichte der Greifer im Mittel rund 30 N anhaltende Klemmkraft. Die 30 N beschreiben den Greifertest. Wie viel Kraft ein Blatt verträgt, hängt von Material und Kontakt ab. Wer dünnes Papier aufnehmen will, muss auch wissen, wie fein der Greifer geringere Kräfte dosieren kann und ob das über viele Zyklen so bleibt. Kurzfassung und angenommene Manuskriptfassung von Scientific Reports
| Berichtetes Ergebnis | Was gemessen wurde | Was ein Einsatztest ergänzen könnte |
|---|---|---|
| Unter 0,4 mm an drei Positionen, je Koordinate bei 3σ | Streuung wiederholt erreichter Endpositionen im Testaufbau | Absoluter Lagefehler und Bahnfehler bei geplanter Last und Geschwindigkeit |
| Bis zu 6 kg Nutzlast bei einer 6 kg schweren Baugruppe | Tragbare Last innerhalb der getesteten Bewegungsbereiche | Reichweite, Geschwindigkeit und Einschaltdauer unter dieser Last im Zielaufbau |
| Rund 30 N mittlere anhaltende Klemmkraft bei fünf Messungen | Anhaltende Kraft im Greifertest | Dosierung kleiner Kräfte, Abrutschen und Beschädigungsgrenzen am Zielmaterial |
| Ein vorgeführter Umblätterzyklus | Zusammenspiel von Fingern, Handgelenk und Arm bei dünnem Papier | Erfolg wiederholter Einzelblattwechsel, Zykluszeit, Schäden und Wiederanlauf |
Das Forschungsteam führte die Versuche am eigenen Prototyp durch. Mit den jeweiligen Messbedingungen lässt sich die Studie besser für Konstruktionsentscheidungen heranziehen. Soll mehr Gewicht bei geringer Ausladung gehoben werden, bieten die Last- und Bewegungsdaten einen Ausgangspunkt. Beim Aufnehmen einer einzelnen Seite ohne sichtbare Spuren sind Wiederholbarkeit, Kontaktverhalten und Erfolg über viele Versuche hinweg wichtiger als die höchste dauerhaft mögliche Klemmkraft.
Ein Folgetest kann zeigen, wo die Bewegung verbessert werden muss
Denke an ein Archiv, das einen gebundenen Band unter einer fest installierten Kamera Seite für Seite aufnimmt. Pro Zyklus soll genau ein Blatt sauber auf die andere Seite gelangen, während das Buch für die nächste Aufnahme ausgerichtet bleibt. Schon ein kleiner Knick am Rand kann stören. Lösen sich zwei Blätter zugleich, kann eine Lücke in der Aufzeichnung entstehen. Der Ablauf aus der LYNX-10-Studie gibt dem Team eine Grundlage. Bevor das Archiv die Bewegung an wertvollen Dokumenten versucht, müsste es das eigene Material, die Buchauflage und die Regeln für den Umgang prüfen.
Ein Verpackungslabor könnte einen ähnlichen Versuch mit dünnen Trennblättern durchführen. Hier zählt weniger, ob ein Buch ausgerichtet bleibt. Wichtiger ist, nach einer unvollständigen Aufnahme innerhalb einer vorhersehbaren Zeit weiterarbeiten zu können. Die Blätter können verschieden steif sein oder aneinanderhaften. Ein geeigneter Versuch erfasst doppelte Aufnahmen, fallengelassene Blätter und Oberflächenschäden separat. Obwohl sie in einer einzigen Kennzahl alle als Fehlversuch erscheinen können, erfordern sie möglicherweise unterschiedliche Änderungen an Halterung oder Greifer.
- Material auswählen und Erfolgskriterium festlegen. Beginne mit ersetzbarem Material und gruppiere Proben nach Dicke, Oberfläche und Steifigkeit. Beim Umblättern gilt ein Versuch als gelungen, wenn genau ein Blatt auf der vorgesehenen Seite liegt und das Buch innerhalb der vereinbarten Positionstoleranz bleibt. Fotografiere das Ergebnis nach dem Loslassen, damit es später überprüfbar ist.
- Vor dem ersten Kontakt messen. Führe die relevanten Ellenbogen- und Handgelenkbewegungen in einem abgesicherten Laboraufbau aus. Erfasse Soll- und Ist-Position sowie Orientierung entlang der Bahn, besonders bei Annäherung, Aufnahme und Freigabe. Wiederhole den Ablauf mit gleicher Nutzlast und freigegebenen Geschwindigkeiten, damit sich Unterschiede bei Gier- und Nickbewegungen vergleichen lassen.
- Jeweils eine Bedingung ändern. Halte beim Vergleich von Steuerung oder Hardware Halterung, Blattposition und Bewegungsfolge konstant. Verändere dann Ausgangsposition oder Blattart, um zu sehen, welche Ergebnisse vom Aufbau abhängen. Soweit das Gerät es zulässt, nähere dich wiederholt aus beiden Richtungen. So kann das Team einen richtungsabhängigen Fehler erkennen.
- Ergebnisse einzeln und zusammen mit der Zykluszeit protokollieren. Zähle abgeschlossene Einzelblattwechsel, doppelte Aufnahmen, heruntergefallene Blätter, sichtbare Schäden und Eingriffe. Halte fest, wann das Greifen erstmals scheitert und ob sich die Maschine erholt. Gib bei Prozentwerten die Anzahl der Versuche an, damit ein erster Pilot und eine längere Serie im richtigen Maßstab lesbar bleiben.
- Nach Nutzung und Wartung erneut prüfen. Vergleiche die Aufzeichnungen bei vereinbarten Zykluszahlen und nach Inspektion oder Wartung des Antriebs. Prüfe dieselben Stellungen und Proben, bevor du die Kalibrierung änderst. Vergleiche Veränderungen der Werkzeugbahn und der tatsächlichen Blattergebnisse mit Änderungen bei Seilspannung oder Verschleiß, die bei der Wartung auffallen.
Eine Verbesserung des Verlaufs an der Werkzeugspitze ist ein Anlass, die Blattbewegung genauer zu prüfen. Eine Einstellung kann die unbeabsichtigte Drehung des Handgelenks verringern, während das Blatt weiterhin an der Halterung hängen bleibt. Umgekehrt kann eine andere Fixierung des Buches die Bewegung bei unveränderten Armeinstellungen verbessern. Wenn du Bahn und Blattergebnis gemeinsam protokollierst, kannst du die Ursache einer Verbesserung bei Halterung, Greifer oder Steuerung suchen.
An einer umgeblätterten Seite lässt sich beobachten, wie viele Teile der Maschine zusammenarbeiten müssen, bevor das Blatt flach liegt. LYNX-10 macht dieses Zusammenspiel greifbar und ergänzt es mit Messungen am Handgelenk, an der Armspitze und am Greifer. Beim nächsten Versuch würde ich festhalten, wann sich die Seite hebt und wann sie wieder aufliegt. An der Bewegung zwischen diesen beiden Zeitpunkten lässt sich zeigen, welchen Beitrag eine Änderung an Seilführung oder Steuerung leistet.
Quellen
- Zhu und Kollegen, Scientific Reports, angenommener Artikel erstmals veröffentlicht am 13. November 2026
- PDF der angenommenen Manuskriptfassung beim Verlag mit den Versuchen und Fotos in Abbildung 9
- Im Artikel angegebene Creative-Commons-Lizenz Namensnennung-Nicht kommerziell-Keine Bearbeitungen 4.0
- Lynch und Park, Modern Robotics, Geschwindigkeitskinematik und Statik
- Lynch und Park, Modern Robotics, Dynamik von Roboterarmen
Wenn du Testvideos, Beobachtungsnotizen und Konstruktionsentscheidungen in einer durchsuchbaren Dokumentation sammeln möchtest, erstelle ein Konto bei Telli.sh.