LG 的 CLOiD 在工厂做了演示。换到第二条产线,还需要什么?
LG 和 NVIDIA 为 CLOiD 串联了工厂数据、合成变化、仿真与机载推理。怎样判断其中哪些环节换条产线还能用?
机器人可以学会把零件从一个托盘移到另一个。下一条产线的托盘边缘更高、工位照明不同,生产周期也更短,会发生什么?离远看,动作仍然相似。走近看,机器人需要找到物体,在不碰到料箱的情况下伸手取出,再精确放置,满足下一步作业的要求。
LG 电子与 NVIDIA 报告了一项 CLOiD 演示,机器人在实际制造环境里进行了物体操作与制造任务。NVIDIA 在韩国时间 2026 年 11 月 9 日举行的 AI Day Seoul 上介绍了这项工作。据公开说明,流程使用真实数据,通过 NVIDIA Cosmos 扩增数据,用 Isaac GR00T 训练,借助仿真评估,再在机器人上用 Jetson AGX Thor 计算。双方介绍的是一种可以反复使用的开发和验证流程。NVIDIA 韩国活动报道 · NVIDIA 对与 LG 合作的说明
这让以数据学习的机器人面对一个具体问题:工位发生变化,团队还能复用哪些环节?第二条产线上的迁移试验,比第一处工位成功运行一次更能说明问题。它可以检验数据、仿真与控制上的假设,在不同的物理环境里能不能成立。
从团队真正演示过的任务说起
LG 在 CES 2026 把 CLOiD 作为家用机器人推出。1 月公告展示了在互联家庭中做家务等任务。11 月的说明则介绍了使用同名机器人的工业开发项目。两份公开材料对应平台的两种使用场景。工厂试点有自己的零件、排程、工艺限制和安全要求,因此判断试点要看制造环境中的工作。LG 在 CES 2026 对 CLOiD 的介绍 · NVIDIA 对与 LG 合作的说明
11 月的声明表明,在合作项目中,机器人曾在制造环境里执行物体操作和制造任务。公开材料未说明做了多少轮、每轮作业耗时的分布,以及操作人员干预了多少次。判断演示成果能推广多远时,这三个问题都还需要回答。可复现的研究流程在达到产线日常班次需要的可靠性之前,也可以有价值。
下面都是假设案例。某工厂希望机器人从周转箱里拿出一件零件,放进供后续作业使用的工装夹具。把成功定义为:正确零件以正确朝向放到位,在正常工艺时间内完成,工位已准备好开始下一轮。每隔几次就需要人纠正位置时,抓起来本身不足以算成功。
另一个例子是让机器人从暂存点移动空载具。物体可能更大,却允许更宽松的放置误差。如果载具有固定样式的把手,目的地也有明确标记,可能更适合当作第一次迁移任务。每项任务都要问,还有哪些条件会变?可能是相机的视野、机器人的可达范围、夹具,或下游工位的状态。
一轮训练有多个环节可以发现问题
NVIDIA 的合作公告串联了五个部分。团队收集真实观察数据,用 Cosmos 扩增,用 GR00T 训练模型,通过仿真评估,再使用 Jetson AGX Thor 进行机载计算。NVIDIA 的 GR00T 开发者材料进一步说明了通用工作流,包括用演示训练策略,以及在实际部署前通过仿真评估。这些材料介绍的是参考平台,没有指出 LG 在所报告演示里使用的确切模型版本或评估方法。NVIDIA 合作公告 · NVIDIA 的 GR00T 开发流程
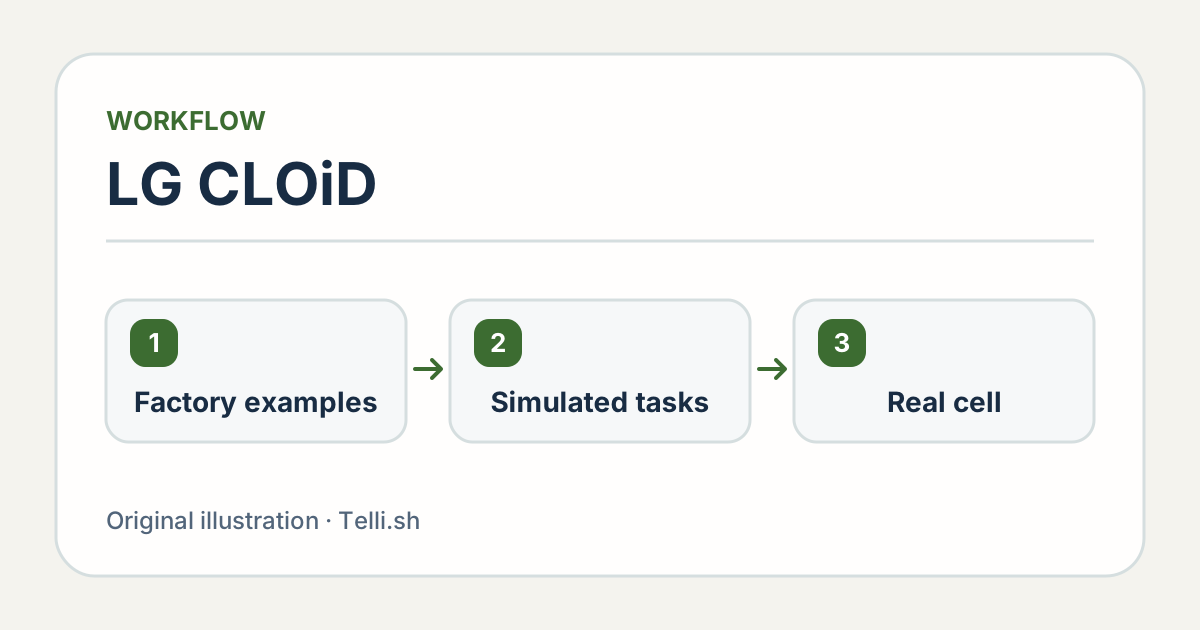
真实样本、仿真测试和实机试验分别回答训练流程中的不同问题。Telli.sh 原创插图。
从已经收集的样本看起。人如何操作零件的演示,可以说明哪里适合安全抓取,朝向怎样变化,什么时候放置完成。如果样本都在正中间且照明良好,遇到困难情形时能参考的线索就少。记录演示中有哪些托盘、视角和零件变体,评估时才容易另选条件。
数据扩增可以添加受控变化,省去让操作人员重现每个场景。在假设的托盘搬运任务中,可以在仿真里改变背景,或者移动兼容托盘的位置。这样有机会找出依赖固定场景的模型。只有视觉变化,还不能确定真实夹爪是否能适应不同摩擦、重量或尺寸。这些变化需要适合问题的物理模型和实际工位上的核验。
学到的机器人策略把观察和任务目标转换成动作。训练可能让机器人应对一些很难用手写规则逐条列出的小差异。模型周围仍然需要合适的设备。夹具决定放置在物理上是否可行,传感器提供物体和工位的状态,产线控制系统判断该不该开始下一步。即使学出来的动作很顺畅,这些部分依然重要。
换条产线,变化的不只是相机画面
仿真可以试一些在工厂里准备起来很耗时的条件组合。把工位建模为一组具体条件,并说明每个评估案例在测什么。知道结果来自偏移的料箱、被部分遮挡的零件,还是延迟到达的工位信号,结果就更容易利用。汇总数字可能掩盖工厂每天都会遇到的失败。NVIDIA 的 Isaac Sim 材料介绍了建立基于物理的场景,以及纳入机器人、传感器和环境模型的工具。NVIDIA Isaac Sim 文档
假设第二条产线在夹具旁有一道导轨。如果导轨改变接近方向,原有动作现在可能离障碍物太近。相机仍能正确识别零件,所以只测图像分类发现不了这个问题。迁移试验必须包括机器人在变化后的作业空间里怎样移动。受控实机试验之前,仿真可以帮助缩小需核查的条件范围。
反过来,假设夹具保持原样,第二条线的包装反光更强。一些仿真里成功的案例,可能因真实传感器饱和,或者明亮的表面遮住轮廓而失败。保留一小组没用于训练的实物样本,更容易分辨新策略学会了任务,还是适应了训练环境的某些细节。
| 产线之间的变化 | 有用的受控比较 | 实机要确认什么 |
|---|---|---|
| 托盘形状或高度 | 仿真新托盘的几何形状与接近路径 | 获准条件下有足够间隙并能可靠抓取 |
| 光线或包装表面 | 改变录制或仿真的相机条件 | 实际工位上的识别和放置 |
| 班次节奏或吞吐量 | 按预期时间约束重放任务 | 完成的周期数及耗时分布 |
| 零件缺失或偏位 | 测试检测、安全停止与交接 | 操作人员收到正确状态并能恢复作业 |
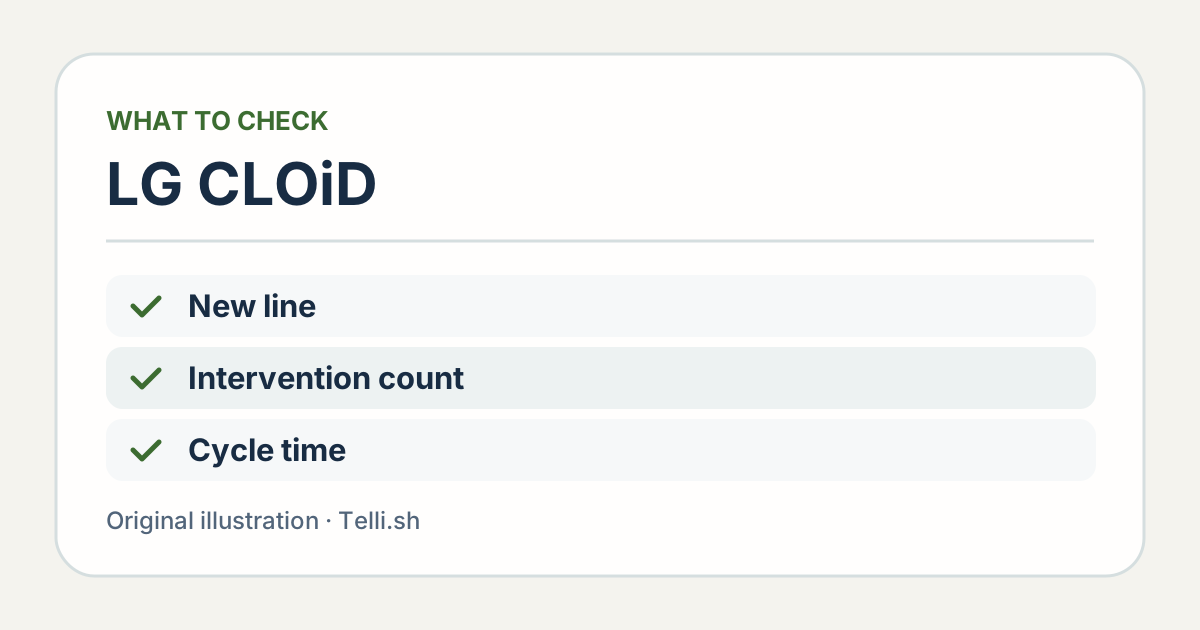
每次只改变一个工位条件,迁移失败时团队更容易找到可检查的地方。Telli.sh 原创插图。
团队要统计人工干预和恢复耗时
机载计算能让部分推理靠近机器人运行。NVIDIA 称,公开的 LG 流程包含 Jetson AGX Thor。因而机器人侧的运行环境也应纳入评估。观察可用算力、相机帧率或工位信号时机发生变化时,机器人表现如何。一次演示可以很流畅,团队可能还没测出反复运行时较慢的一端有多慢。NVIDIA 合作公告
为了便于比较,报告完成放置、错误放置、干预和耗时,并附上总次数或测量窗口。操作者轻推一下周转箱后才完成,就记录这次干预。机器人发现零件不在允许的位置而正确停止,就记录停止,也记录操作人员怎样恢复正常作业。在异常场景里,正确停止可以是预期结果。
设想两种产线配置。一种做了 20 次,其中 18 次无需干预且正确放置,两次遇到难例后停止。另一种完成了全部 20 次,却需要五次重置或人工纠正。两组数字都不是 CLOiD 演示的结果。这个例子说明,作部署决定时,既要看最终结果,也要看为得到结果投入了多少人力。
时间也有类似情况。中位数比工位的时间预算短,看起来有希望。偶尔一次作业太慢,却可能挡住下一步。比较正常运行与可恢复中断后的完成时间,也看人工干预后产线用了多久才回到就绪状态。工厂可以据此选择变动幅度在自己能支持的范围内的任务。
用第二处工位检验复用能做到什么
- 定义一个范围明确的任务,并记录获准的运行条件。写明零件、夹具、预期最终状态、作业时间,以及人员接手的方式。由负责运营和安全的团队确定成功及停止标准。
- 在第一处工位收集并标注基线样本。留出一小部分用于评估,记录哪些变化放进训练,哪些保留用于测试。
- 利用已知工位约束在仿真里评估变化。选择能反映拟迁入工位的场景,并记录每个场景的选择理由。保留仿真无法可靠表现的条件及其证据。
- 在第二处工位进行获准且有监督的重复试验。在可比的批次上比较正确性、干预、恢复和耗时。调整前先有限地运行旧策略,以便团队找出哪些修改发挥了作用。
- 记录哪些原样迁移,哪些需要本地数据,哪些必须改工装或工艺。这份记录既能指导第三处工位,也能帮助估算第一次迁移究竟省了多少工作。
有效的试点需要与任务相符的基线。如果固定夹具加传统自动化已经能稳定处理高度重复的作业,就拿现有流程比较。一处工位需要处理几种兼容的零件变体时,学习策略可能更有价值。数据采集、复测和维护所需时间也要计入,因为每次工艺变更都可能再次产生这些成本。
检验维护成本的一种办法,是把一项小规模、已经获准的工艺变动留到试点最后。换一个托盘供应商,或换一批仅颜色不同的同规格零件,也许就够了。询问谁会发现性能下滑、可以用哪些记录调查,以及哪项测试能支持恢复正常运行。开发团队离开后,第二条线也就有了明确的运营负责人。
CLOiD 已报告的制造工作展示了一个机器人项目如何连接真实数据、模型训练、仿真和机载执行。下一步若在第二条产线试验,才更容易判断这些流程可以复用到什么程度,并看清工作改变时,哪些环节真正帮助工厂重现结果。
来源
- NVIDIA 韩国对 2026 年 11 月 9 日 AI Day Seoul 的报道
- NVIDIA 对 LG 制造演示与物理 AI 流程的报道
- LG 电子在 CES 2026 对 CLOiD 的介绍
- LG 电子的 CLOiD 官方图片集
- NVIDIA Isaac GR00T 开发者工作流,2026 年 7 月 7 日
- NVIDIA Isaac Sim 开发者概览
想把设备试验的笔记和决定归在一起,可以创建 Telli.sh 账户。