LGs CLOiD arbeitete in einer Fabrikdemo. Was braucht er für eine zweite Linie?
LG und NVIDIA kombinierten für CLOiD Werksdaten, synthetische Varianten, Simulation und Inferenz auf dem Roboter. Ein Vergleich zeigt, welche Arbeit sich auf eine zweite Linie übertragen ließe.
Ein Roboter kann lernen, ein Teil von einem Behälter in einen anderen zu legen. Was passiert, wenn die nächste Linie höhere Behälterwände, anderes Licht und einen kürzeren Produktionstakt hat? Von weitem sieht die Bewegung ähnlich aus. Aus der Nähe muss der Roboter das Teil finden, es ohne Berührung der Behälterwand erreichen und für den nächsten Schritt genau genug ablegen.
LG Electronics und NVIDIA berichteten über eine CLOiD-Demonstration mit Handhabungs- und Fertigungsaufgaben in einer realen Produktionsumgebung. NVIDIA stellte die Arbeit am 9. November 2026 koreanischer Zeit beim AI Day Seoul vor. Der beschriebene Ablauf nutzte reale Daten, NVIDIA Cosmos zur Datenanreicherung, Isaac GR00T für das Training, Simulation zur Bewertung und Jetson AGX Thor für die Verarbeitung auf dem Roboter. Die Partner beschrieben die Arbeit an einem wiederholbaren Entwicklungs- und Prüfablauf. NVIDIA Koreas Veranstaltungsbericht · NVIDIAs Bericht zur Zusammenarbeit mit LG
Das wirft eine konkrete Frage zu datenbasiert lernenden Robotern auf. Welche Schritte lassen sich bei einer anderen Station wiederverwenden? Ein Übertragungsversuch an einer zweiten Linie würde mehr zeigen als ein erfolgreicher Lauf an der ersten. Er würde prüfen, ob die Annahmen zu Daten, Simulation und Steuerung unter anderen physischen Bedingungen Bestand haben.
Gehen Sie von der tatsächlich gezeigten Arbeit aus
LG stellte CLOiD auf der CES 2026 als Haushaltsroboter vor. Die Ankündigung vom Januar beschrieb unter anderem Hausarbeit in einem vernetzten Zuhause. Der Bericht vom November schildert ein industrielles Entwicklungsprojekt mit dem gleichnamigen Roboter. Die Veröffentlichungen zeigen zwei Einsatzfelder der Plattform. Ein Fabrikpilot hat eigene Teile, Takte, Prozessgrenzen und Sicherheitsanforderungen. Die Nachweise dafür müssen aus dem Fertigungsversuch stammen. LGs CLOiD-Vorstellung auf der CES 2026 · NVIDIAs Bericht zur Zusammenarbeit mit LG
Die November-Veröffentlichung belegt, dass der Roboter im Rahmen der Zusammenarbeit Handhabungs- und Fertigungsaufgaben in einer Produktionsumgebung ausführte. Sie nennt keine Zahl der Wiederholungen, keine Verteilung der Taktzeiten und keine Messung der Bedienereingriffe. Lassen Sie diese drei Fragen offen, wenn Sie die Übertragbarkeit beurteilen. Ein reproduzierbarer Forschungsablauf kann wertvoll sein, lange bevor er die für eine normale Schicht nötige Zuverlässigkeit liefert.
Die folgenden Beispiele sind hypothetisch. Ein Werk könnte ein Bauteil aus einer Kiste greifen und für einen späteren Schritt in eine Vorrichtung legen lassen. Ein Versuch gilt als gelungen, wenn das richtige Teil innerhalb des üblichen Zeitfensters in richtiger Orientierung sitzt und die Station für den nächsten Zyklus bereit ist. Ein Griff allein reicht nicht, wenn das Personal die Ablage alle paar Versuche korrigieren muss.
In einem zweiten Beispiel bewegt der Roboter leere Werkstückträger von einem Bereitstellungsplatz. Das Objekt kann größer sein, während die Ablagetoleranz weniger eng ist. Bei gut vorhersehbaren Griffen und klar gekennzeichnetem Ziel könnte das die einfachere erste Übertragung sein. Entscheidend ist, wo die verbleibende Variation liegt. Das kann der Kamerablick, die Reichweite des Roboters, die Vorrichtung oder der Zustand der nächsten Station sein.
Ein Trainingszyklus bietet mehrere Gelegenheiten, Fehler zu erkennen
NVIDIAs Mitteilung verbindet fünf Schritte. Das Team sammelt reale Beobachtungen, reichert die Daten mit Cosmos an, trainiert mit GR00T, prüft in der Simulation und rechnet auf dem Roboter mit Jetson AGX Thor. NVIDIAs GR00T-Material für Entwickler beschreibt den allgemeinen Ablauf ausführlicher, darunter Demonstrationen zum Training der Steuerungsstrategie und die Bewertung in Simulation vor einem physischen Einsatz. Das Material beschreibt eine Referenzplattform. Die genaue Modellversion und das Prüfverfahren der LG-Demonstration bleiben offen. NVIDIA-Mitteilung zur Zusammenarbeit · NVIDIAs GR00T-Entwicklerablauf
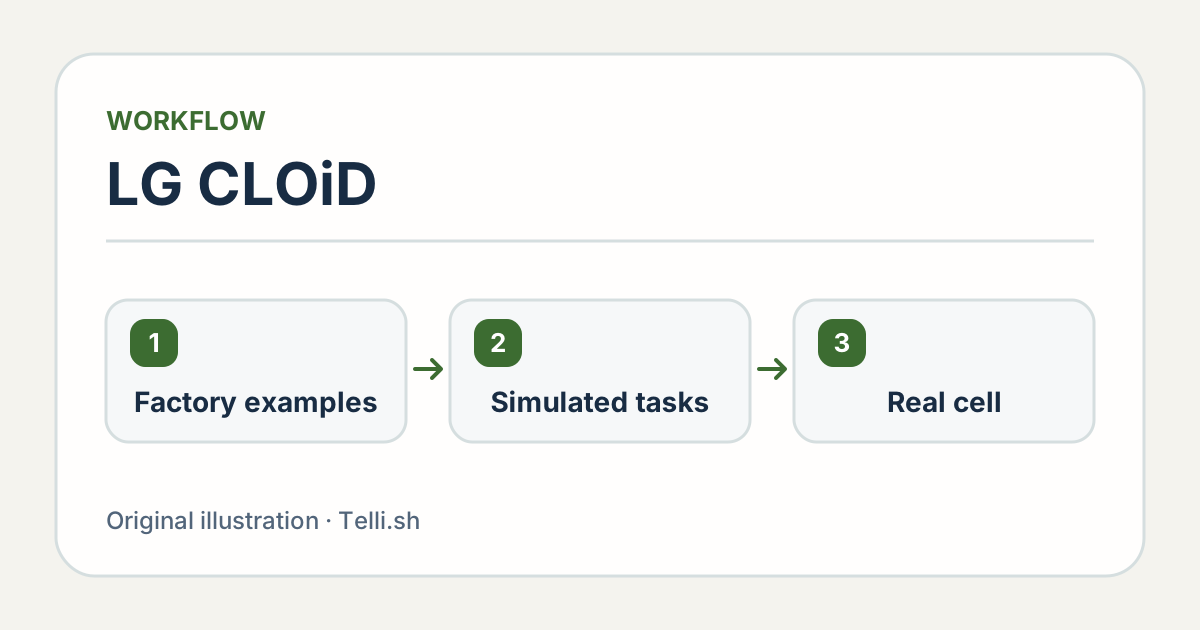
Reale Beispiele, Simulationen und Versuche an der Anlage beantworten unterschiedliche Fragen im Robotiktraining. Originalillustration von Telli.sh.
Beginnen Sie mit den gesammelten Beispielen. Eine Demonstration menschlicher Handhabung kann zeigen, wo sich ein Teil sicher greifen lässt, wie sich seine Orientierung ändert und wann es fertig abgelegt ist. Enthalten die Daten nur mittig liegende, gut beleuchtete Teile, geben sie wenig Aufschluss über schwierige Fälle. Halten Sie fest, welche Behälter, Blickwinkel und Teilevarianten vorkommen, damit das Team für die Bewertung andere Bedingungen wählen kann.
Datenanreicherung kann kontrollierte Varianten ergänzen, ohne jede Szene mit Personal nachzustellen. Bei einem hypothetischen Behälterwechsel könnten Sie in der Simulation Hintergründe oder die Position eines kompatiblen Behälters verändern. Das kann eine Abhängigkeit des Modells von einer festen Szene aufdecken. Ob ein physischer Greifer andere Reibung, anderes Gewicht oder andere Abmessungen verträgt, muss mit einem geeigneten physikalischen Modell und an der realen Station geprüft werden.
Eine gelernte Roboterstrategie bildet Beobachtungen und die beabsichtigte Aufgabe auf Aktionen ab. Training kann kleine Unterschiede auffangen, die sich nur mühsam in Regeln aufzählen lassen. Die Ausstattung rund um das Modell bleibt nötig. Vorrichtungen entscheiden, ob eine Ablage mechanisch möglich ist. Sensoren liefern Informationen über Objekt und Station. Die Liniensteuerung legt fest, wann der nächste Schritt beginnt. Diese Teile zählen auch bei flüssig aussehenden Bewegungen.
Eine andere Linie verändert mehr als das Kamerabild
Simulation kann Kombinationen prüfen, die sich in der Fabrik nur mit Aufwand herstellen lassen. Beschreiben Sie die Station anhand konkreter Bedingungen und machen Sie die Prüffälle nachvollziehbar. Ein Ergebnis ist nützlicher, wenn es einem verschobenen Behälter, einem teilweise verdeckten Teil oder einem verspäteten Stationssignal zugeordnet werden kann. Eine Gesamtzahl kann einen täglichen Fehler verbergen. NVIDIAs Unterlagen zu Isaac Sim beschreiben Werkzeuge für physikalisch modellierte Szenen mit Robotern, Sensoren und Umgebung. NVIDIA Isaac Sim
Angenommen, die zweite Linie hat eine Führungsschiene neben der Vorrichtung. Ändert die Schiene den Zugang, kann eine alte Bewegung zu nahe an das Hindernis führen. Die Kamera könnte das Teil weiterhin erkennen, sodass eine reine Bildklassifikation das Problem verfehlt. Die Übertragungsprüfung muss die Bewegung im geänderten Arbeitsraum erfassen. Eine Simulation kann die Fälle für den kontrollierten Anlagenversuch eingrenzen.
Nehmen wir umgekehrt an, die Vorrichtung bleibt gleich, aber die zweite Linie hat stärker reflektierende Verpackungen. In der Simulation erfolgreiche Fälle können scheitern, weil der Sensor übersteuert oder eine helle Oberfläche eine Kante verdeckt. Halten Sie einige reale Beispiele vom Training zurück. So lässt sich besser erkennen, ob die Steuerung die Aufgabe gelernt oder sich an Details der Trainingsumgebung angepasst hat.
| Änderung zwischen Linien | Geeigneter kontrollierter Vergleich | Physisch zu bestätigen |
|---|---|---|
| Behälterform oder -höhe | Geometrie des neuen Behälters und Anfahrwege simulieren | Freiraum und zuverlässiges Greifen unter freigegebenen Bedingungen |
| Licht oder Verpackungsoberfläche | Aufgezeichnete oder simulierte Kamerabedingungen variieren | Erkennung und Ablage an einer realen Station |
| Schichttakt oder Durchsatz | Aufgabe mit den erwarteten Zeitgrenzen wiederholen | Abgeschlossene Zyklen und ihre Zeitverteilung |
| Teil fehlt oder liegt schief | Erkennung, sicheren Stopp und Übergabe testen | Bedienpersonal erhält den richtigen Status und kann den Ablauf wiederherstellen |
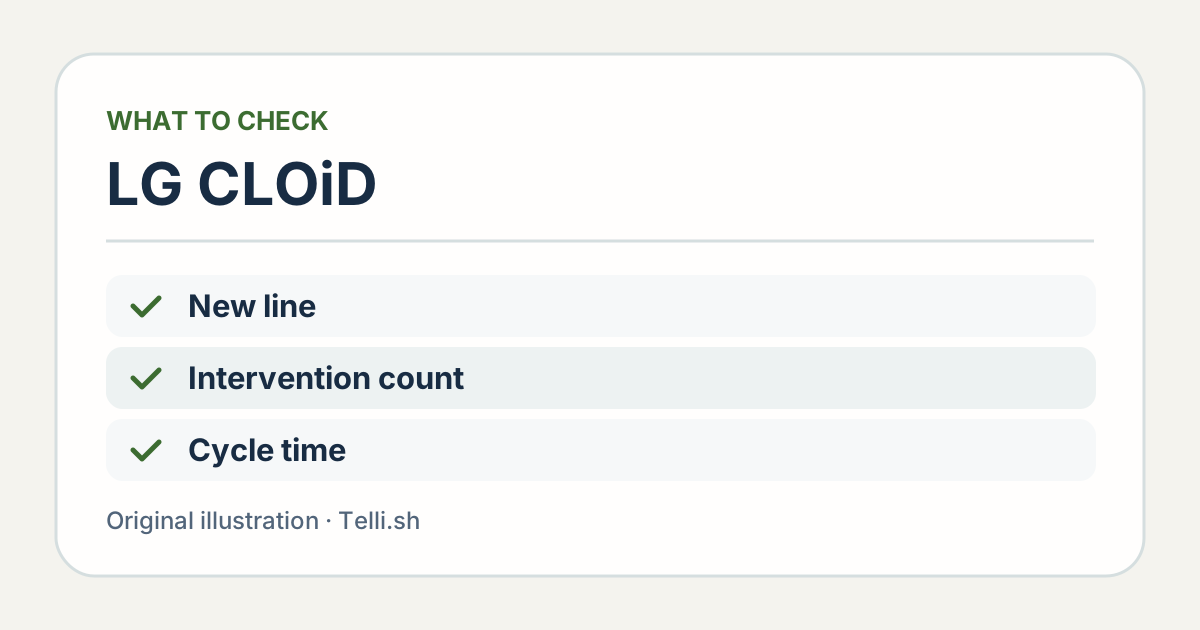
Ändern Sie jeweils eine Stationsbedingung, damit sich ein Übertragungsfehler gezielt untersuchen lässt. Originalillustration von Telli.sh.
Zählen Sie Eingriffe und messen Sie die Wiederanlaufzeit
Verarbeitung auf dem Roboter kann einen Teil der Inferenz nahe an die Anlage holen. Laut NVIDIA war Jetson AGX Thor Teil des beschriebenen LG-Ablaufs. Damit gehört die Laufzeit auf dem Roboter zur Prüfung. Beobachten Sie das Verhalten, wenn sich verfügbare Rechenleistung, Kamerabildrate oder der Zeitpunkt eines Stationssignals ändern. Ein einzelner Lauf kann reibungslos wirken, obwohl das langsame Ende der Zeitverteilung bei Wiederholungen noch unbekannt ist. NVIDIA-Mitteilung zur Zusammenarbeit
Erfassen Sie abgeschlossene und falsche Ablagen, Eingriffe und verstrichene Zeit mit den Bezugsgrößen oder Messzeiträumen. Bewegt jemand die Kiste, damit der Lauf fertig wird, halten Sie das als Eingriff fest. Stoppt der Roboter korrekt, weil ein Teil außerhalb der freigegebenen Position liegt, dokumentieren Sie den Stopp und den Weg zurück zum Normalbetrieb. Ein guter Stopp kann das erwartete Ergebnis eines Fehlerfalls sein.
Eine hypothetische Linie verdeutlicht den Unterschied. Eine Konfiguration könnte 18 von 20 Ablagen ohne Eingriff richtig erledigen und in zwei schwierigen Fällen stoppen. Eine andere könnte alle 20 abschließen, aber fünf Neustarts oder Korrekturen brauchen. Beide Zahlen sind Beispiele und stammen nicht aus der CLOiD-Demonstration. Für eine Einsatzentscheidung braucht man sowohl das Endergebnis als auch den Aufwand dorthin.
Auch die Zeit kann das Bild verändern. Ein Median unter dem Zeitbudget der Station klingt ermutigend. Ein einzelner langer Zyklus kann trotzdem den Folgeschritt blockieren. Vergleichen Sie Abschlusszeiten im Normalbetrieb und nach behebbaren Unterbrechungen. Erfassen Sie, wie lange die Linie nach einem Eingriff bis zur erneuten Betriebsbereitschaft braucht. So kann das Werk eine Aufgabe wählen, deren Schwankungen es auffangen kann.
Eine zweite Station macht die Wiederverwendung messbar
- Definieren Sie eine begrenzte Aufgabe und die freigegebenen Betriebsbedingungen. Erfassen Sie Teil, Vorrichtung, Endzustand, Prozesszeit und die Übergabe an eine Person. Legen Sie Erfolg und Stopp mit Produktion und Sicherheit fest.
- Sammeln und kennzeichnen Sie Ausgangsbeispiele an der ersten Station. Halten Sie einige für die Bewertung zurück. Notieren Sie, welche Varianten ins Training und welche in den Test eingehen.
- Prüfen Sie Änderungen in der Simulation anhand der bekannten Stationsgrenzen. Wählen Sie Fälle für die geplante zweite Station und dokumentieren Sie den Grund. Halten Sie fest, welche Bedingungen die Simulation nicht zuverlässig abbildet.
- Wiederholen Sie den Versuch an der zweiten Station beaufsichtigt und mit Freigabe. Vergleichen Sie Genauigkeit, Eingriffe, Wiederanlauf und Zeit bei ähnlichen Losen. Führen Sie vor Änderungen einige Läufe mit der bisherigen Strategie durch, um die Wirkung der Anpassungen erkennen zu können.
- Dokumentieren Sie, was unverändert übertragbar war, wo lokale Daten nötig waren und wo sich Vorrichtung oder Prozess ändern mussten. Das hilft bei einer dritten Station und bei der Schätzung des tatsächlich eingesparten Aufwands.
Ein effizienter Pilot braucht einen Vergleichsablauf, der zur Aufgabe passt. Wenn eine feste Vorrichtung und herkömmliche Automatisierung einen stark repetitiven Vorgang zuverlässig abdecken, vergleichen Sie mit diesem Ablauf. Eine gelernte Strategie kann bei mehreren kompatiblen Teilevarianten mehr Nutzen bringen. Berücksichtigen Sie den Aufwand für Datenerfassung, erneute Prüfung und Wartung, denn er kann bei jeder Prozessänderung erneut anfallen.
Um die Wartungskosten abzuschätzen, können Sie eine kleine freigegebene Änderung bis zum Ende des Piloten zurückhalten. Ein anderer Behälterlieferant oder eine andere Farbe bei sonst identischen Teilen kann genügen. Klären Sie, wer eine Verschlechterung bemerkt, welche Aufzeichnungen bei der Diagnose helfen und welcher Test die Rückkehr zum Normalbetrieb rechtfertigt. So erhält die zweite Linie eine klare betriebliche Zuständigkeit, wenn das Entwicklungsteam weiterzieht.
CLOiDs dokumentierte Fertigungsarbeit zeigt, wie reale Daten, Modelltraining, Simulation und Ausführung auf dem Roboter zusammenfinden können. Ein Versuch an einer zweiten Linie würde die nächste Aussage prüfbar machen. Er würde zeigen, welche Teile dieses Ablaufs helfen, das Ergebnis bei geänderter Arbeit zu reproduzieren.
Quellen
- NVIDIA Korea zum AI Day Seoul vom 9. November 2026
- NVIDIAs Bericht zu LGs Fertigungsdemo und Physical-AI-Ablauf
- LG Electronics stellt CLOiD auf der CES 2026 vor
- Offizielle CLOiD-Fotogalerie von LG Electronics
- Entwicklerablauf für NVIDIA Isaac GR00T, 7. Juli 2026
- Entwicklerübersicht zu NVIDIA Isaac Sim
Um Notizen und Entscheidungen aus Anlagenversuchen zusammenzuhalten, können Sie ein Telli.sh-Konto erstellen.