Gemini Robotics 2.5 sortiert Autoteile. Kommt jeder Satz brauchbar am Band an?
Google DeepMind meldet 96 Prozent Erfolg in einem Pilotprojekt zur Teilebereitstellung mit Apollo 2. Danach zählen korrekte Teilesätze, Übergaben und verlässliche Taktzeiten.
Zwei Metallhalterungen in einem Behälter sehen fast gleich aus. Eine gehört in den nächsten Teilesatz, die andere zu einer anderen Fahrzeugvariante. Die falsche Halterung kann sauber im richtigen Fach liegen. Wer mit einem Roboter Teile präzise bewegt, hat einen wichtigen Arbeitsschritt automatisiert. Für die Fabrik ist die Arbeit erledigt, wenn der Satz mit den richtigen Teilen in der richtigen Reihenfolge ankommt.
Am 10. November 2026 kündigte Google DeepMind Gemini Robotics 2.5 an und erklärte, das Modell werde für Robotikpartner ausgerollt. DeepMind meldete eine Erfolgsquote von 96 Prozent bei einem Machbarkeitsnachweis zur Teilebereitstellung mit Apptronik und Mercedes-Benz. Der Versuch nutzte Apptroniks humanoiden Roboter Apollo 2 an laufenden Produktionslinien im ungarischen Kecskemét und in Sindelfingen. DeepMind-Ankündigung und Demonstration in der Fabrik · Apptroniks Beschreibung von Apollo 2
Die Demonstration gibt einem vielseitigen Robotikmodell eine konkrete Industrieaufgabe. Verfolgt man den Behälter durch den gesamten Ablauf, ergibt sich ein klareres Bild als aus einer einzelnen Prozentzahl. Liefert das System den richtigen Satz pünktlich, und wissen die Menschen am Band, was bei einem Fehler zu tun ist?
Das Mercedes-Benz-Werk Sindelfingen im Jahr 2014. Die Außenaufnahme zeigt einen der beiden Versuchsstandorte. Foto von qwesy qwesy, Wikimedia Commons, CC BY 3.0. Von Telli.sh in der Größe angepasst.

Bei der Teilebereitstellung zählt die Lieferung des ganzen Satzes
Bei der Teilebereitstellung für die Fahrzeugmontage werden Bauteile gesammelt und in der benötigten Reihenfolge angeordnet. In seinem Bericht über den Versuch bei Mercedes-Benz beschreibt DeepMind Vorratsbehälter und Behälter zur Bereitstellung in Montagereihenfolge. Apollo 2 entnahm Metallhalterungen und legte sie in diese Behälter. Laut DeepMind verfolgte Gemini Robotics ER den Ablauf, während Gemini Robotics 2.5 Hände und Arme steuerte. DeepMind bezeichnet Robotics 2.5 als Vision-Language-Action-Modell. Es nutzt visuelle Eindrücke und Aufgabenanweisungen für physische Aktionen. DeepMinds Beschreibung des Machbarkeitsnachweises
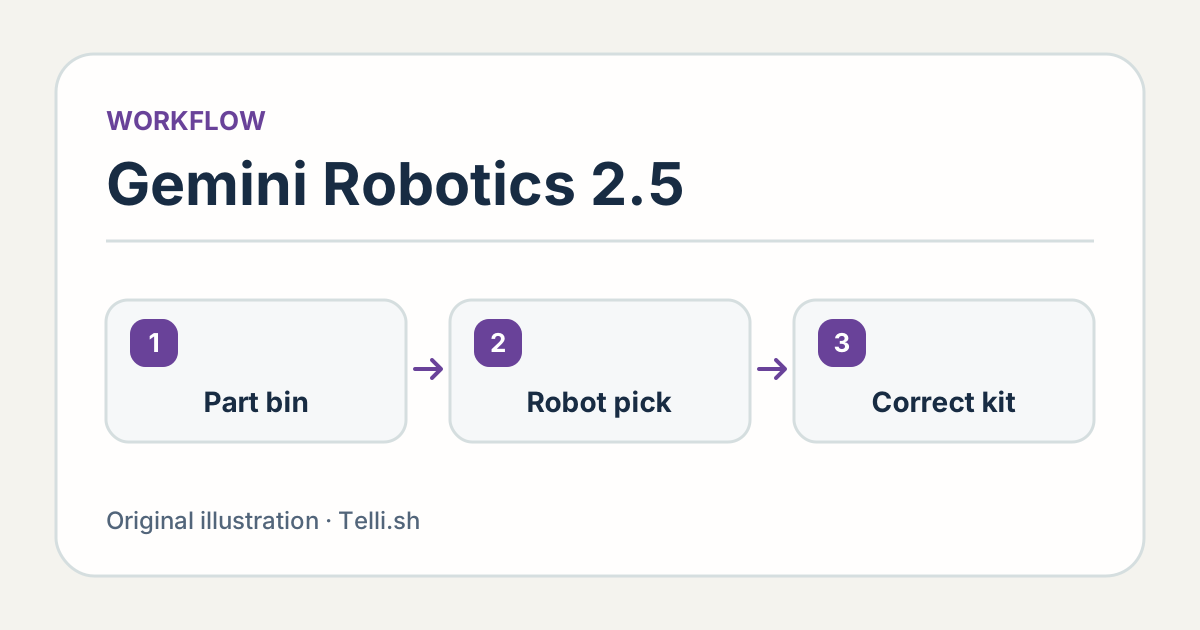
Schematische Darstellung der Teilebereitstellung. Die gezeigte Übergabeprüfung ist ein Beispiel für ein Abnahmekriterium. Illustration von Telli.sh auf Grundlage von DeepMinds Bericht zum Mercedes-Benz-Versuch. DeepMind-Fallbeispiel und Video
Die Station verbindet den vorgelagerten Teilevorrat mit der nachgelagerten Montage. Fehlt eine Halterung oder kommt ein Satz zu spät, braucht die Person am nächsten Arbeitsplatz einen klaren Status und eine Möglichkeit, die Arbeit abzuschließen. Ein einzelner erfolgreicher Griff sagt darüber wenig aus. Selbst nach mehreren korrekten Ablagen kann ein einziges fehlendes Teil Nacharbeit erfordern.
Nehmen wir an, ein Behälter braucht drei unterschiedliche Teile. Die ersten beiden liegen richtig. Auch die dritte Ablage sieht mechanisch korrekt aus. Tatsächlich steckt dort die linke Halterung einer anderen Variante. Wer jede Ablage zählt, kann drei erledigte Schritte sehen. Wer den Satz bewertet, muss ihn korrigieren. Das vereinfachte Beispiel beschreibt keinen beobachteten Fehler aus dem Mercedes-Benz-Versuch.
Der Nutzen eines Reasoning-Modells hängt auch davon ab, wie die Station Ausnahmen definiert. Ein Fach kann leer sein, weil das Teil noch nicht eingelegt wurde oder weil diese Fahrzeugvariante es gar nicht benötigt. Die Station kann das nur unterscheiden, wenn Aufgabenstatus und freigegebene Fertigungsanweisung übereinstimmen. Die veröffentlichte Beschreibung zeigt, wie der Roboter Lücken korrigierte. Wie Bestandsführung, Reihenfolgenplanung und Ausnahmebehandlung des Werks integriert waren, bleibt offen. DeepMinds Machbarkeitsnachweis in der Fabrik
Lesen Sie die 96 Prozent zusammen mit der Bezugsgröße
DeepMinds Beitrag vom 10. November meldet 96 Prozent Erfolg im Pilotprojekt. Er nennt weder die Bezugsgröße noch eine Aufschlüsselung der Taktzeiten und menschlichen Eingriffe. Die Zahl gibt den Bericht des beteiligten Forschungsteams zu diesem Machbarkeitsnachweis wieder. Ein Werk braucht für die Entscheidung über einen breiteren Einsatz die Zahl brauchbarer, pünktlicher Sätze und die Bandbreite der tatsächlich erprobten Bedingungen. Von DeepMind veröffentlichtes Pilotergebnis
Zwei hypothetische Lesarten zeigen den Unterschied. Stehen die 96 Prozent für 96 vollständige Sätze von 100, mussten vier nach der Testdefinition korrigiert werden. Beziehen sie sich auf einzelne Griffe, hängt der Erfolg des Satzes davon ab, wie viele Griffe nötig sind und ob Fehler zusammen auftreten. Bei fünf unabhängigen Griffen mit je 96 Prozent Erfolg beträgt die Chance für fünf erfolgreiche Griffe etwa 82 Prozent. Die Rechnung illustriert nur den Einfluss der Bezugsgröße. Für die Mercedes-Benz-Station lässt sich daraus keine Quote ableiten, und reale Griffergebnisse können voneinander abhängen.
Auch die Zeit verändert den Vergleich. Ein Roboter kann die meisten Sätze im ersten Anlauf fertigstellen und bei wenigen schwierigen Fällen ungewöhnlich lange warten. Ein Durchschnitt kann solche Unterbrechungen zum falschen Zeitpunkt verdecken. Betrachten Sie typische und langsame Takte neben der Zahl weitergegebener Sätze. Halten Sie fest, ob ein Hilferuf die Arbeit stoppte oder ob ein bestehender Ablauf die Station weiterlaufen ließ.
| Frage für einen weiteren Pilotversuch | Messgröße | Bedeutung |
|---|---|---|
| Bekommt die Montage die richtigen Teile? | Vollständige Sätze in der richtigen Reihenfolge, bei der ersten Übergabe angenommen | Ein Griff kann gelingen, obwohl der Satz nicht brauchbar ist |
| Hält die Station den Takt? | Verteilung der Taktzeiten einschließlich langsamer Fälle | Langes Warten kann die nächste Station beeinträchtigen |
| Wer bearbeitet Ausnahmen? | Eingriffe und Wiederanlaufzeit nach Ursache | Automatisches Greifen kann zugleich Arbeit auf Menschen verlagern |
| Hält das Ergebnis bei einer Änderung? | Dieselben Messgrößen nach einem freigegebenen Teile- oder Behälterwechsel | Ein stabiler Aufbau liefert nur begrenzte Hinweise auf einen anderen |
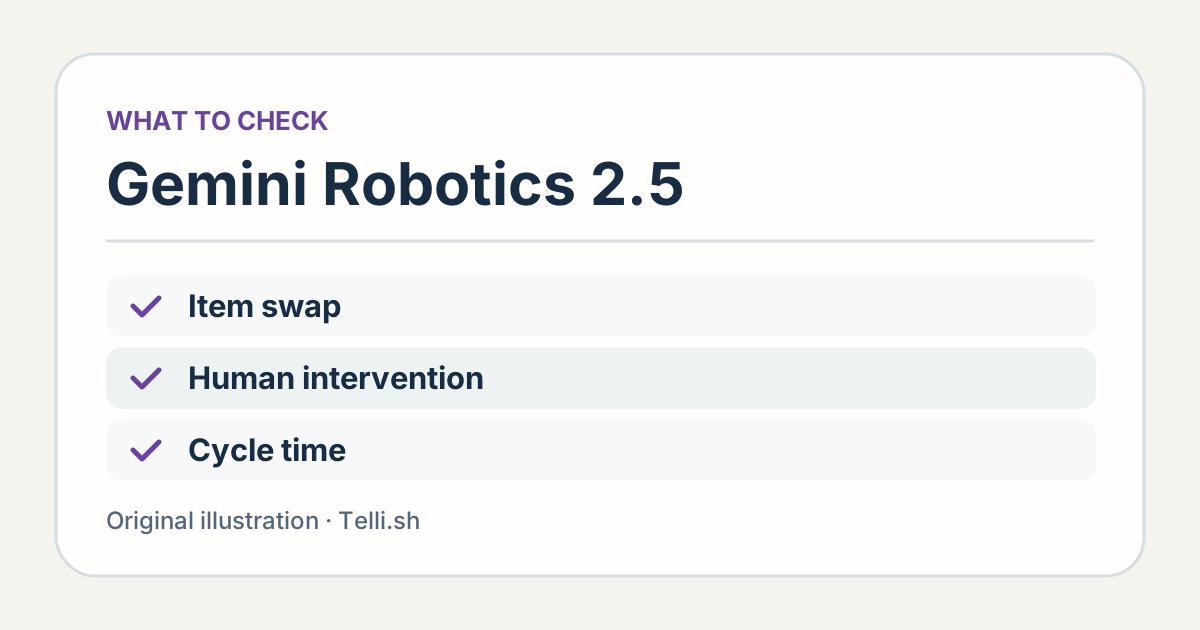
Vier Messgrößen, die ein Produktionsteam neben der vom Anbieter gemeldeten Erfolgsquote erfassen könnte. Das Schema ist ein Vorschlag für eine Evaluation. Illustration von Telli.sh.
Ein guter Umrüstversuch zeigt, welcher Arbeitsschritt sich anpasst
Laut DeepMind wurde Gemini Robotics 2.5 an etwa 200 unterschiedlichen Aufgaben geprüft. Das Unternehmen meldet Verbesserungen gegenüber früheren Vergleichswerten in eigenen Evaluationen. Dazu gehören Arbeiten an einem Tisch und komplexere Handhabung. Der Umgang mit verschiedenen Gegenständen ist ein Argument für ein vielseitiges Forschungsmodell. In der Produktion zählt, wie viel Arbeit die Anpassung der Station bei einem anderen Teilemix erfordert. DeepMinds Evaluation und Beispiele
Gehen Sie von den tatsächlichen Änderungsgründen aus. Ein Zulieferer kann ein Teil mit anderer Oberflächenbehandlung liefern. Ein neues Modelljahr kann eine ähnliche Halterung einführen. Die Schichtleitung kann die Bereitstellung ändern, weil eine andere Zelle Platz braucht. Jede Änderung betrifft einen anderen Arbeitsschritt. Erkennung, Greifen und Reihenfolge sollten getrennt beobachtet werden, auch wenn am Ende nur der vollständige Satz zählt.
Stellen Sie sich einen neu freigegebenen Behälter vor, in dem dieselben Teile anders liegen. Wenn Personal ein neues Verfahren einlernen muss, erfassen Sie Aufwand und Zuständigkeit. Kann sich der Roboter ohne neues Programm anpassen, messen Sie die Zahl der Versuche bis zur bisherigen Genauigkeit und zum bisherigen Durchsatz. Vergleichen Sie die gesamte Umrüstung einschließlich Vorrichtungen, Konfiguration und Prüfung. Genau hier kann ein vielseitiger Roboter Aufwand sparen. Ein Video mit einem reibungslosen Lauf zeigt diesen Aufwand kaum.
Das gilt auch beim Wechsel zu einer anderen Art von Station. Ein Erfolg mit bekannten Halterungen ist für die Teilebereitstellung nützlich. Empfindliche Bauteile bringen neue Abnahmekriterien mit sich. Werkzeuge, Kontakt mit dem Teil, Sauberkeitsregeln und die Prüfung auf Schäden können sich ändern. Übertragbarkeit zeigt sich daran, dass die neue Station ihre eigenen Anforderungen mit messbarem Zusatzaufwand erfüllt.
Prüfen Sie auch die Übergabe an das Bedienpersonal
DeepMind beschreibt zusammen mit Robotics 2.5 Verbesserungen bei Vorgaben zur physischen Sicherheit. Solche Modellfunktionen fließen in die Bewertung einer Station ein. Die Verantwortlichen brauchen weiterhin klare Betriebsgrenzen und einen dokumentierten Prozess zum Stoppen und Wiederanlaufen der tatsächlich eingesetzten Anlage. Dafür sind die Sicherheitsfachleute und Integratoren des Werks zuständig. Eine veröffentlichte Modellevaluation kann die Eignung eines konkreten Einsatzes für die Arbeit in der Nähe von Menschen nicht belegen. DeepMinds Ausführungen zur Sicherheit
Ein Probelauf kann auch testen, welche Informationen das Personal erhält. Stoppt ein Satz mittendrin, ist dann erkennbar, welche Fächer fertig sind und ob es weitergeht oder der Satz aussortiert werden muss? Ein sichtbarer Status, eine kurze Begründung und ein eindeutiger Eskalationsweg ersparen der nächsten Person, die Unterbrechung von Grund auf zu untersuchen.
Binden Sie Technikerinnen und Techniker in die Bewertung ein. Sie wissen, welche Abweichungen häufig sind, mit welchen fehlenden Teilen der nächste Schritt umgehen kann und wann die Reihenfolge geändert werden muss. Ein Roboter sollte ihnen die Informationen in der Granularität liefern, in der sie entscheiden. Fragen Sie eine Person, die den Versuch nicht mitgeplant hat, was sie bei einem markierten Satz tun würde. Nutzen Sie die Antwort, um die Übergabe zu verbessern.
Richten Sie den nächsten Versuch am benötigten Teilesatz aus
- Wählen Sie eine klar abgegrenzte Arbeitszelle und eine Teilefamilie. Produktion und Arbeitssicherheit benennen den normalen Ablauf, den freigegebenen Prozess und den Grund für den Roboterversuch.
- Definieren Sie eine korrekte Lieferung. Halten Sie Teile, Fächer, Reihenfolge und zulässige Zeit fest. Erfassen Sie jeden übergebenen Satz als Ergebnis.
- Erheben Sie den Ausgangswert. Messen Sie den bestehenden Ablauf über einen repräsentativen Zeitraum, einschließlich Taktzeiten, üblicher Ausnahmen und ihrer Wirkung auf die nächste Station.
- Wiederholen Sie den Versuch unter freigegebenen Varianten. Vergleichen Sie den Ausgangsaufbau mit normalen Bestands- oder Planänderungen, die das Werk für den Versuch freigegeben hat. Verwenden Sie vor und nach jeder Änderung dieselben Kriterien.
- Besprechen Sie das Ergebnis mit Personal und Integratoren. Klären Sie, was in den langsamsten und am wenigsten erfolgreichen Läufen geschah und welche Fehler der nächste Versuch angehen soll.
Das sind Vorschläge für einen freigegebenen Industrieversuch. Der Machbarkeitsnachweis der Partner liefert ein Beispiel mit einem klaren physischen Ergebnis. Ein Team kann daran ableiten, was am eigenen Standort zu messen wäre, selbst wenn es dieses Modell und diesen Roboter nie einsetzt.
Verwenden Sie pro Lauf ein Protokoll, damit die Auswertung nachvollziehbar bleibt. Notieren Sie Teilefamilie, Ausgangslage, erwartete Lieferung, Ergebnis und Zeit. Trennen Sie bei einer Störung die Zeit, in der der Roboter nicht verfügbar ist, von der Zeit, in der ein Mensch aktiv an der Lösung arbeitet. Eine kurze Unterbrechung am Roboter und eine lange Verzögerung an der Folgestation sind verschiedene Ergebnisse, die in die Personalplanung gehören.
Achten Sie auf die Grenzen des Vergleichs. Eine Person kann im bisherigen Ablauf während derselben Schicht auch Behälter nachfüllen oder falsche Etiketten melden. Wenn der Roboter greift und ein Mensch diese übrigen Aufgaben übernimmt, kann die Teilebereitstellung trotzdem profitieren. Führen Sie diese Tätigkeiten auf, damit Leser und Werk erkennen, welche Verantwortung die Zelle übernehmen kann und was beim Menschen bleibt.
Die Station liefert, wenn die nächste Person einen brauchbaren Satz erhält
Das gemeldete Ergebnis bei Mercedes-Benz liefert einen Anhaltspunkt dafür, ob anpassungsfähige Handhabung an einer laufenden Linie helfen kann. Die nächste Entscheidung betrifft den gesamten Ablauf. Eine verlässliche Station übergibt wiederholt die richtigen Teile zur richtigen Zeit und macht Ausnahmen klar genug, um sie zu beheben. So entsteht aus einer vielversprechenden Demonstration ein Ergebnis, das ein anderes Werk beurteilen kann.
Quellen
- Google DeepMind zu Gemini Robotics 2.5, Pilotprojekt und Videos, 10. November 2026
- Apptroniks Produktbeschreibung zu Apollo 2
- Außenaufnahme des Werks Sindelfingen von qwesy qwesy
Für eine durchsuchbare Dokumentation von Pilotbesprechungen und Entscheidungen können Sie ein Telli.sh-Konto erstellen.