O DOBOT LUMO lembra onde você guardou um objeto depois que ele muda de lugar?
A DOBOT diz que o LUMO guarda a memória de longo prazo localmente por padrão. Um objeto que mudou de lugar mostra como avaliar se a memória ajuda sem atrapalhar.
Você pede uma caixinha de pilhas. Ontem ela estava numa prateleira no corredor. Hoje alguém a colocou numa gaveta. Um robô que lembra o lugar antigo pode começar a procurar depressa. O que ele faz quando não encontra a caixa mostra se a memória é útil.
A DOBOT apresentou o LUMO em 20 de outubro de 2026, em sua conferência de robótica em Frankfurt. O comunicado de 11 de novembro recapitulou o evento europeu e posicionou o robô para companhia em casa, pesquisa, educação e serviços comerciais. Segundo a DOBOT, ele usa o modelo de base DobotWAM e guarda localmente, por padrão, a memória de longo prazo. O material público descreve a plataforma e os usos pretendidos sem indicar uma data de entrega para residências nem publicar taxas de sucesso em tarefas domésticas. Evento da DOBOT · Anúncio da DOBOT · Comunicado à imprensa da DOBOT
Um objeto que mudou de lugar testa mais que a lembrança. O robô precisa reconhecer que a informação envelheceu, decidir se pode olhar em outro lugar e pedir esclarecimento antes de agir com base numa suposição. As mesmas perguntas servem para avaliar demonstrações e testes práticos futuros.
O robô precisa comparar o lugar que lembra com o ambiente atual
A DOBOT diz que o DobotWAM combina visão, linguagem e ação com informações espaciais tridimensionais, restrições de movimento e retorno de ambientes reais. Numa tarefa prática, cada parte tem uma função. A instrução nomeia o item, a percepção verifica o que está presente e o sistema de movimento precisa alcançar e se mover no espaço disponível. A memória delimita onde começar a busca. O robô ainda precisa de informação recente para decidir o que fazer.
Imagine um teste de bancada ou laboratório com dois objetos inofensivos. Na primeira tentativa, a caixa azul continua onde o operador a colocou. Na segunda, mova-a para outra superfície visível e permitida e deixe uma caixa parecida no lugar original. Peça o primeiro objeto usando as mesmas palavras. Na segunda tentativa, registre se o robô confirma a identidade antes de agir e se faz uma pergunta quando não tem certeza. São testes propostos. O material público da DOBOT não mostra como o LUMO lidaria com essa sequência.
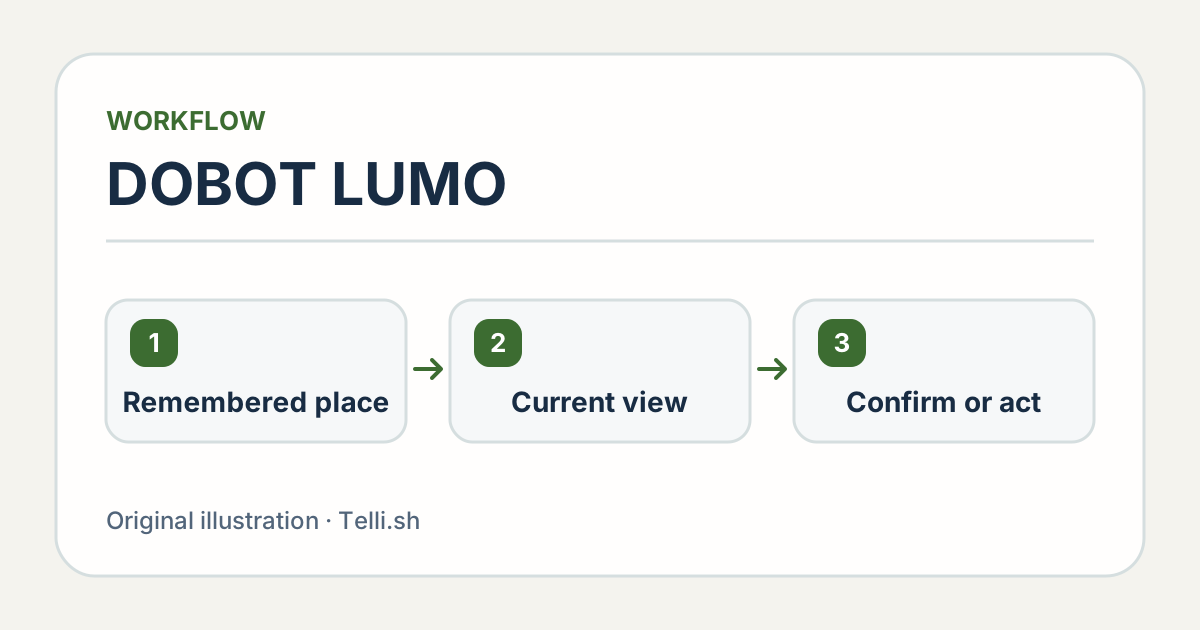
A memória indica por onde começar. A cena atual determina o próximo passo. Ilustração original da Telli.sh.
O sucesso mais fácil de reconhecer é a entrega do item confirmado no lugar certo. O erro mais informativo pode ser uma pausa sensata. Se a caixa sumiu e o robô informa que encontrou uma parecida, mas pede ajuda, você aprende como ele representa incerteza. Se ele move o que estiver no lugar lembrado, você encontrou uma verificação de identidade a melhorar. Uma pausa pode reduzir o trabalho de corrigir uma escolha errada.
Casas produzem informações desatualizadas o tempo todo. Alguém arruma a prateleira, uma visita deixa uma bolsa no corredor ou uma criança fecha a porta que costuma ficar aberta. Um robô pode usar o local como ponto de partida sem tratá-lo como certo. Registre se observações antigas expiram, como o robô comunica a necessidade de outra checagem e se uma observação nova muda a tentativa seguinte.
Armazenar localmente e controlar a memória são questões diferentes
O relato da DOBOT diz que a memória de longo prazo fica no dispositivo por padrão. Isso responde onde uma categoria de dados fica por padrão. A família ainda precisa saber o que o robô salva, quem pode inspecionar, por quanto tempo fica guardado e o que acontece quando alguém apaga. Um produto conectado pode ter outros fluxos de dados, como suporte e atualizações. É preciso documentação ou testes próprios para entender esses fluxos. Resumo da conferência da DOBOT
Comece com uma distinção que os moradores entendam. Lembrar onde costuma ficar uma ferramenta compartilhada é uma coisa. Lembrar rotinas privadas, visitas frequentes ou fatos inferidos de conversas é outra. Defina antes se o teste usa só informações registradas explicitamente. Num espaço compartilhado, pergunte o que ocorre quando um morador quer corrigir uma lembrança que outro acrescentou. Isso importa mesmo quando a informação fica no dispositivo.
Faça a verificação mais simples de exclusão em um aparelho que você tenha autorização para testar. Adicione uma lembrança descartável pela interface documentada e confirme que o robô consegue recuperá-la. Apague-a, reinicie o aparelho conforme as instruções e repita o pedido sem fornecer a informação antiga. Em outro caso, confira se uma correção sobrevive à reinicialização e substitui a informação anterior. Se os recursos não estiverem disponíveis na demonstração, anote as perguntas para um teste futuro.
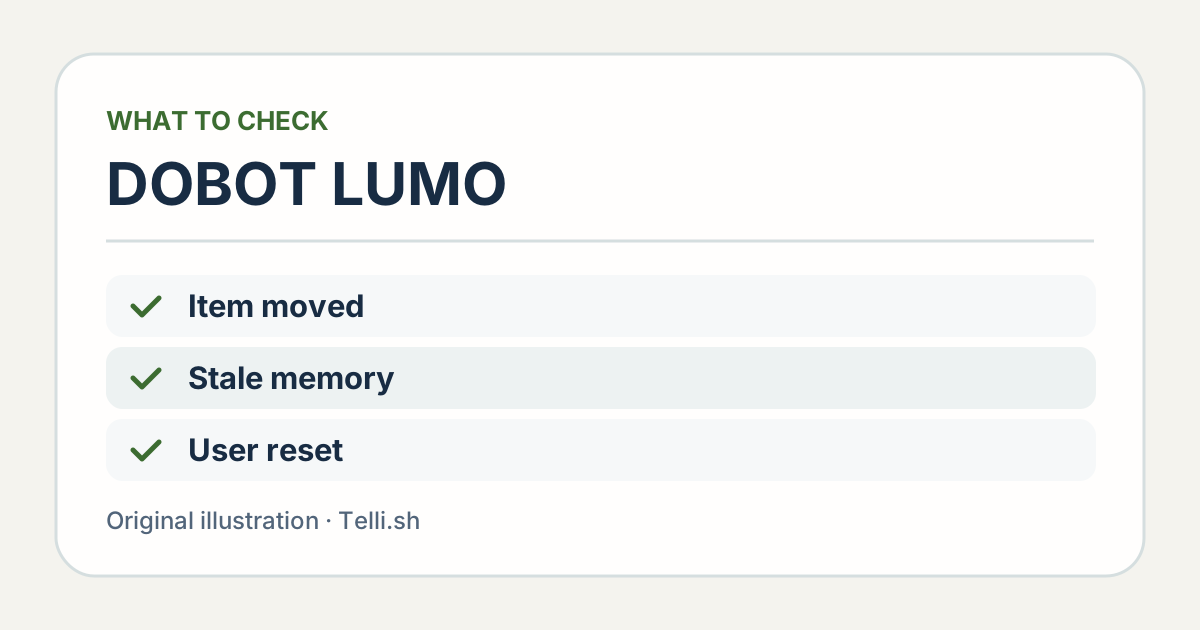
Mover o objeto testa se a memória pode ser atualizada. Apagar a lembrança testa se ela pode ser removida. Ilustração original da Telli.sh.
| Cenário | Comportamento esperado no teste | O que registrar |
|---|---|---|
| A caixa continua no mesmo lugar | Conferir o item e concluir a tarefa autorizada | Item correto e número de pedidos |
| A caixa mudou e há outra parecida no lugar | Comparar a evidência atual com o lugar guardado e perguntar em caso de dúvida | Tentativas com o item errado e recuperação |
| A lembrança de teste foi apagada | Tratar o lugar antigo como desconhecido até observá-lo de novo | Se o detalhe antigo reaparece |
| Uma área comum está temporariamente bloqueada | Respeitar o limite e pedir um próximo passo claro | Parada segura e número de intervenções |
A empresa também descreve o uso de imagem e voz para inferir intenções e emoções humanas. Um teste doméstico pode fazer uma pergunta mais limitada e mensurável. Quando duas pessoas dão instruções diferentes ou o pedido é ambíguo, o robô consegue pedir esclarecimento e aguardar? É mais fácil avaliar uma pergunta apropriada do que afirmar que uma máquina compreende os sentimentos de alguém.
Um espaço compartilhado precisa de permissões visíveis
Uma lembrança pode durar mais que a permissão para procurar naquele local. Num teste controlado, coloque o item numa área autorizada, registre o lugar e torne a área indisponível pelos controles documentados. Peça o mesmo item. Um resultado útil é o robô explicar que precisa de outro lugar acessível ou de ajuda. A memória pode estar correta enquanto a autorização mudou. Os dois fatos devem ser visíveis antes da ação seguinte.
Um exemplo doméstico esclarece a questão. Uma cesta comum pode estar disponível a todos, enquanto a mesa de alguém pode ser privada. Quando o objeto vai para a mesa, a memória antiga deve levar a nova checagem da cesta, sem iniciar uma busca pelo cômodo. Use objetos de teste e áreas designadas. O que se avalia é se o sistema respeita a restrição e se as pessoas conseguem corrigi-lo sem reconfigurar a tarefa inteira.
Procure o mesmo limite entre moradores. Se uma pessoa pode ensinar um local, pergunte quem pode revisar e atualizar a informação. Num ambiente de teste, atribua um papel ao operador e outro a uma visita. Tente corrigir o local com os dois papéis e registre se a ação é aceita, recusada ou encaminhada para confirmação. Faça o mesmo para uma solicitação de exclusão. Leve essas perguntas à demonstração até a DOBOT publicar detalhes suficientes para uma verificação operacional.
Se a lembrança só serve num cômodo ou numa tarefa, delimite o contexto no teste. O robô não deveria levar uma observação de sala de aula para uma avaliação doméstica posterior só porque o objeto tem o mesmo nome. Pergunte o que a redefinição realmente limpa e se o operador consegue iniciar uma sessão vazia. Assim uma equipe pode repetir o teste em outra configuração sem herdar uma observação anterior.
Comece em ambiente controlado
O comunicado de Frankfurt diz que o evento exibiu 18 soluções ao vivo de inteligência incorporada, automação industrial e educação. O total é do evento inteiro. Ele não indica que o LUMO realizou 18 tarefas domésticas. O LUMO foi apresentado ao lado da PULSA e da linha CRH, que a DOBOT descreve como robôs industriais. As medidas publicadas de velocidade, carga e segurança pertencem a esses produtos. Vincule as capacidades do LUMO às fontes e demonstrações que o descrevem. Comunicado à imprensa da DOBOT
Para aprender mais, comece por uma tarefa inofensiva em área supervisionada que siga a documentação e os controles do operador. Um item leve, uma superfície permitida e uma pessoa experiente facilitam a interpretação. Um primeiro piloto não representa a casa inteira. Uma busca bem-sucedida em área preparada estabelece uma referência para comparar mudanças de luz, posição e outras condições normais.
Pergunte pelo suporte a pausa e retomada antes de mudar as condições. Dê uma instrução ambígua enquanto o robô está em estado seguro de espera. Peça ao operador que verifique se ele aguarda ou segue o procedimento de parada documentado. Confira se ele lembra a tarefa quando a retomada é acionada explicitamente. Pausas são parte normal do trabalho assistido. Uma recuperação boa deixa claro o que o robô vai fazer depois.
Meça quanta ajuda o robô precisa
Na primeira avaliação, escreva o resultado esperado antes de cada tentativa. Inclua item e área de busca permitida. Marque como concluída só quando o item correto chegar ao lugar pretendido e o operador confirmar. Separe tentativas que pedem ajuda claramente das que ficam sem resposta ou iniciam a tarefa errada. Um percentual único esconde os casos em que alguém consegue recuperar a operação depressa.
Registre intervenções e tempo de trabalho do operador. Se a pessoa gastar dois minutos explicando o cômodo a cada busca, compare esse esforço ao valor da ação no ambiente real. Confira se o sistema melhora depois de corrigir um local e repita o caso sem mudança e o caso do objeto movido. As repetições mostram se ele aprendeu um fato útil ou se só acertou uma vez.
Um laboratório pode priorizar repetibilidade após redefinir o ambiente. Um serviço comercial pode priorizar transferência segura a um funcionário quando o item não aparece. Uma casa pode priorizar permissões claras e pouco esforço de configuração. Todos podem usar as mesmas categorias de resultado com limites de aceitação diferentes. Ajuste o teste ao ambiente pretendido antes de comparar sistemas.
O acompanhamento mais valioso ao lançamento seria uma comparação documentada em condições comuns. Quantas tentativas terminaram sem ajuda? Com que frequência alguém precisou redirecionar a busca? O que ocorreu quando o robô não reconheceu o objeto ou uma informação precisou ser removida? Fotos de produto e demonstrações preparadas mostram a forma e as tarefas pretendidas. As respostas a essas perguntas mostram a ajuda que alguém pode esperar.
Se a demonstração permitir só uma execução por tarefa, peça ao operador que repita o caso da mudança de local em vez de montar uma cena mais elaborada. Um erro repetido ou a recuperação após uma correção revela mais que dois sucessos sem relação. Registre a versão do software e o estado inicial do ambiente quando o operador puder compartilhar. O contexto permite comparar uma demonstração de laboratório e um teste em casa sem tratar as duas evidências como iguais.
Saber esquecer pode importar tanto quanto lembrar
Um robô útil deve agir mais rápido quando o ambiente continua conhecido e com mais cautela quando muda. A caixa na gaveta é um teste simples desse julgamento. Um sistema que consegue dizer “preciso olhar de novo” ou “já não lembro desse lugar” dá à pessoa um papel mais claro. Essas respostas dizem tanto sobre um robô doméstico quanto uma primeira busca bem-sucedida.
Fontes
- Evento da DOBOT em Frankfurt e apresentação do LUMO, 20 de outubro de 2026
- Resumo da conferência europeia da DOBOT e descrição do LUMO
- Comunicado oficial da DOBOT, 11 de novembro de 2026
Para encontrar observações, resultados de testes e decisões, crie uma conta na Telli.sh.