机器人能在同一个模拟器里练习提起线缆和倒水吗?
Argon Robotics 的 Alloy 将刚体机器人、线缆和液体纳入同一套场景系统。通过提起线缆和倒水两个任务,看看模拟结果能为机器人团队提供哪些信息。
机器人夹住线缆的一端。夹爪抬起,线头也顺利地离开桌面,但线缆中间的一个弯圈仍搭在桌上。只看机器人的腕部位置,提拉似乎已经完成。看一眼线缆,就知道还没结束。倒水也有类似的陷阱。机械臂的准确角度告诉你杯子到了哪里,水的去向才说明任务有没有完成。
2026 年 11 月 12 日,Argon Robotics 研究人员 Pranay Gupta 和 Deepanshu Rohilla 发布了一篇关于 Alloy 的预印本。Alloy 是面向机器人学习的开源物理引擎。它用同一套场景接口处理刚体和机器人、线缆、布料、液体等材料。它可以在 GPU 上并行运行场景副本,也可以在 CPU 上运行。Python 软件包已经公开。论文报告了提起线缆和倒水的仿真实验。 Argon Robotics 预印本 · Alloy 源代码和安装指南 · Python 软件包
机器人团队可以用这两个任务回答一些实际问题。机器人碰到模拟物体时,物体的运动是否可信?团队选用的指标到了有监督的实体测试台上,是否仍然有意义?提起一根线缆、把水倒进宽口碗,就能在投入大规模训练前把这些问题落到实处。
同一场景可以按材料分别计算运动
机械臂和桌子相对容易描述。移动或承托其他物体时,它们自身的形状保持不变。线缆经过桌沿会变形,杯子一倾斜,水汇集的位置就会变化。引擎需要用不同的方式描述这些运动,还要随着机械臂和物体的状态变化,一致地处理两者的接触。
在 11 月 12 日的论文中,作者介绍了一种路由机制,根据物体的描述和预期行为选择求解器。未固定的线缆可以在刚体求解器中表示为由关节连接的一串部件。液体使用 Alloy 的粒子求解器。GPU 上的刚体计算使用 MuJoCo Warp,论文也介绍了通过 MuJoCo 在 CPU 上求解的路径。软件会记录选择理由,并允许用户改用其他方式。如果试件看起来像普通线缆,实际却更像一根有弹性的杆,这一点就有用。 Alloy 预印本,第 3.1–3.2 节
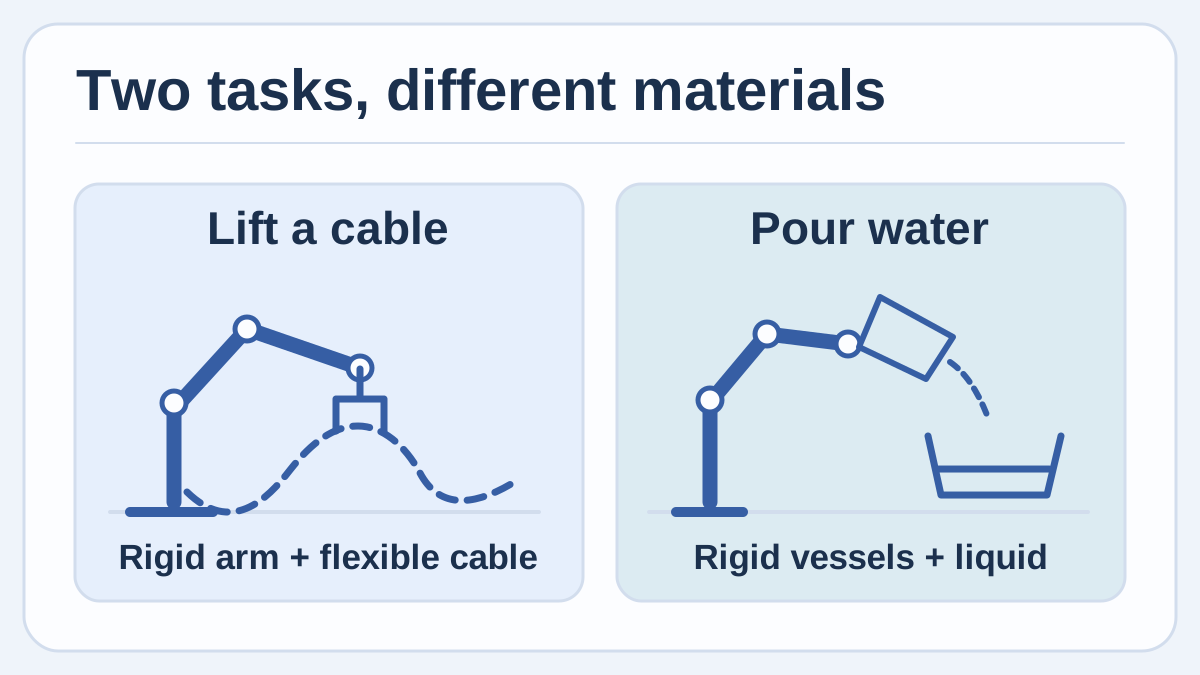
两项练习所涉及材料的原创示意图。机械臂沿关节运动,线缆会变形,液体在容器内及其周围流动。
材料之间如何相互作用,与选择求解器同样重要。论文介绍了一种通过代理表示,把物体的姿态和速度传给另一个求解器的方法。双向耦合时,接触力可以回传给第一个求解器。在文档描述的一种适用于相对较轻液体的单向设置中,液体跟随运动的刚体,液体的作用力不回传。如果结果取决于液体对容器的影响,团队在解读前应先核对场景采用了哪种关系。 Alloy 预印本,第 3.3 节
如果团队原本需要维护两套场景描述,另行打通引擎之间的数据交换,这套做法可以减少工作,还能让其他人检查关于材料的假设。它也有计算代价。Alloy 文档指出,像机器人、线缆和布料同时参与的场景,可能需要特别小的耦合时间步长,导致运行减慢。先做小规模试验,能更有依据地决定要保留多少材料细节。 Alloy 文档中的限制
提起一根松散的线缆与把它卡进夹扣,是两种任务
在论文的提拉实验中,最后一步时线缆的整条中心线都要高出桌面 3 厘米以上,才算成功。作者报告,在训练约 15 分钟后,256 个留作评估的模拟回合中有 242 次成功;训练约 30 分钟后,成功数为 245 次,分母仍为 256。表 2 的配置为一块 NVIDIA L4、1,024 个并行仿真环境和 0.1.0rc2 预发布版本。这些成绩对应论文规定的测试,以及仿真中专门保留给评估的随机种子。 Alloy 预印本,表 2 和第 4.1 节
第一次练习可以从放在台面上的一段未通电、未固定的线缆开始。在数字场景里,用最低处的高度作为简单指标。每轮改变线缆起始时的弯曲形状,因为只夹取起始时笔直的线缆,可能看不到半截线缆开始沿台面滑动时的情况。实体参照可以很简单,在监督下抬起线缆并观察沿线下垂的情况即可。记录使用的线缆、长度以及两端的摆放方式,方便他人重复比较。
如果团队想把线缆布设到夹扣里,检查的重点就会改变。夹爪可能顺利靠近,线缆也可能短暂卡住,最后在某个位置停下来。评分应体现夹爪松开后,线缆是否仍留在正确的位置。论文图 1 展示了线缆布设场景。论文报告的留出回合提拉分数衡量的是线缆有没有完全离开桌面。两个结果分别服务于不同的工作阶段。 Alloy 预印本,图 1 和表 2
测试台与仿真之间出现差异,往往能帮助团队缩小下一轮试验的范围。如果只有仿真线缆的弯圈从夹扣里弹出了,调整机器人策略之前,可以先比较线缆自然垂放时的形状,以及夹扣夹得有多紧。如果两边都弹出了,下一步可以检查运动过程或终点位置。即使还没开始训练,简短记录这些情况也有价值。
入碗水量比机械臂角度更能代表倒水结果
在作者随引擎提供的倒水任务中,至少 75% 的水进入碗中才算成功。论文报告,使用同一类 GPU、在 512 个环境中训练 38.5 分钟所得的检查点,在留出的 128 个回合中成功了 118 次。这是论文报告的仿真结果。只要达到阈值,少量洒漏或杯内有余水也可能算作成功。论文同时给出分母和判断标准,这个比例才有明确含义。 Alloy 预印本,表 2 和第 4.1 节
有监督的教学测试台可以先选一个宽口、稳定的碗,使用室温的水。固定初始水位,测量有多少水进入碗中,并记录杯内剩余量和洒在外面的水量。设定训练目标之前,先比较几种可以重复的简单动作。模拟基准允许少量洒水,共用台面上却可能不允许。课堂练习则可能只需要从一个起始姿态反复得到可预期的结果。
文档也给出了先用宽口容器的具体理由。Alloy 在现有限制页面中写道,开口小于约 32 毫米时需要使用比默认值更精细的设置,在该页面对照的设置下,小于约 24 毫米的容器结果不可靠。这些是文档所述测试观察到的限制,可以帮助团队选定合理的入门任务。要从碗换成小口容器,可以先核查粒子分辨率并比较收集到的体积,再考虑增加并行环境或改变运动。 Alloy 关于液体的限制
| 建议练习的任务 | 仿真中测量什么 | 在监督下对照什么 |
|---|---|---|
| 提起未固定的线缆 | 结束时线缆的最低点,以及是否接触台面 | 指定线缆和起始弯曲条件下的下垂程度和净空 |
| 把线缆放进夹扣 | 释放后的最终位置,以及接近时是否卡住 | 实体线缆是否留在夹扣里,以及松开后怎么移动 |
| 把水倒进宽口碗 | 倒入目标容器的比例、残留比例和洒漏情况 | 重复动作时碗内水量和肉眼可见的洒漏 |
仿真环境运行正常,也可能回答了另一个问题
Alloy 把仿真环境标记为 OK、DEGRADED 或 INVALID。监测器会检查不可能的数值、过大的运动以及有问题的物体穿透等情况。作者描述了在恢复到已保存的状态后冻结无效环境的方法,让其他环境可以继续运行。这对训练有用,因为出错的轨迹也有可能因错误的原因获得很高的奖励。日志还能让团队查看模拟器本身遇到问题的频率。 Alloy 预印本,第 3.5–3.6 节
标记为 OK 的含义,比与真实物体的表现一致要窄。文档举了一个例子,少量倒水时有几个百分点的水飞溅出去,状态仍为 OK。对你使用的杯子、碗和动作来说,这个量是否可信和可以接受,需要单独比较。复盘时,把环境健康等级、任务得分和实体观察保存在一起。如果团队排除了无效回合,报告排除数量可以保留哪些初始条件比较难的信息。 Alloy 文档所列限制
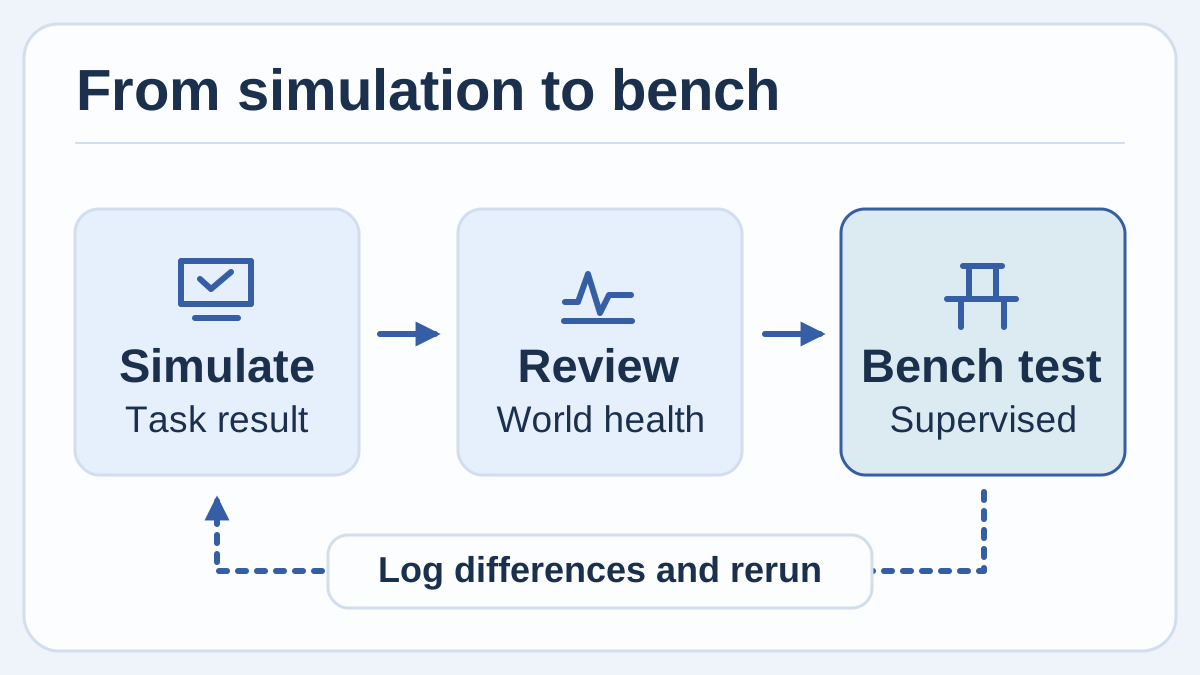
原创图解展示一种验证流程。先查看仿真报告,再对比台上可观察的指标,重跑前记下改了什么。
论文称,在 200 毫升倒水基准测试中,NVIDIA L4 上的环境数量从 1 个增加到 64 个时,每秒推进的仿真时间约为原来的 13 倍。作者在已完成初始化的条件下只做物理计算,控制周期为 10 毫秒,使用的是开发中的预发布构建。这个数字说明复制场景可能有收益,在该场景中增加环境所带来的加速低于线性。估算自己的成本时,仍要计入渲染、训练和自身场景的几何形状。 Alloy 预印本,第 4.2 节
启动训练前,先做一个小型参照
- 运行项目的入门场景。 使用文档支持的 Python 环境,通过
pip install alloy-engine安装,或者用快速入门里的浏览器示例。自己搭建任务之前,确认可以检查状态和环境健康等级。记录软件包版本,并把首次编译耗时与重复运行耗时分开。 Alloy 快速入门 - 选一个可观察的指标。 提拉线缆可以用抬起后最低点的高度。倒水可以用进入目标容器的比例。看结果之前,先定义何为成功,以及怎样记录缺失或无效回合。
- 在监督下建立简单的实体参照。 使用计划在练习中用到的线缆或容器。记录尺寸、初始条件和一种可重复的测量方式。加入随机变化之前,先在单个仿真环境里匹配这些条件并比较结果。
- 每次只改一个条件。 可以改变线缆的初始摆放,或者杯子的初始水位。记录每轮结果和健康等级。如果让编程智能体通过 Alloy 文档所列的 MCP 工具生成场景变体,也应像对待其他人编写的场景一样,核查物体属性、测量项和成功条件。 Alloy 代码库和工具接口
- 能解释失败后再扩大规模。 理解最初的几个案例后,可以运行更多环境,另外保留评估用变体。根据这些证据,在团队已有防护措施下选择下一项小型监督测试。单独展示仿真结果与实体结果。
早期仿真可以帮你找到更值得上台验证的问题
团队很少需要一次仿真就回答所有问题。在线缆任务中,仿真可以在机器人靠近夹扣之前,先对比两种起始位置。倒水时,看起来不错的动作也许能把水倒进碗里,却在原来的杯中留得太多。值得保存的结果,应该能改变你在真实物体上要测量的内容,并给其他人留下足够的信息去重复比较。
资料来源
- Gupta 和 Rohilla,《Alloy: A Multi-Material Physics Engine for Robot Learning》,2026 年 11 月 12 日,含作者图示与基准测试表
- Argon Robotics Alloy 源代码、Apache-2.0 许可证与安装指南
- Alloy Python 软件包和发布记录
- Alloy 官方快速入门及浏览器示例
- Alloy 文档中的限制和建议的解决办法
想把仿真观察、测量结果和设计决定放在一处并随时搜索,可以创建 Telli.sh 账户。