Um robô pode praticar levantar um cabo e despejar água no mesmo simulador?
O Alloy, da Argon Robotics, reúne robôs rígidos, cabos e líquidos em um só sistema de cenas. Levantar um cabo e despejar água mostram o que os resultados podem dizer a uma equipe de robótica.
Um robô segura uma ponta de um cabo. A garra sobe e a ponta acompanha sem problema. No meio do cabo, uma volta ainda repousa sobre a mesa. Pela posição do punho do robô, a elevação parece concluída. Pela posição do objeto, ainda há trabalho a fazer. Despejar água de um copo tem uma armadilha semelhante. O ângulo preciso do braço diz para onde o copo foi. A água mostra se a tarefa deu certo.
Em 12 de novembro de 2026, Pranay Gupta e Deepanshu Rohilla, pesquisadores da Argon Robotics, publicaram um preprint sobre o Alloy, um motor de física de código aberto para aprendizado de robôs. O Alloy usa uma interface de cena para corpos rígidos, robôs, cabos, tecidos, líquidos e outros materiais. Pode rodar cópias de uma cena em paralelo na GPU ou executá-la na CPU. O pacote Python está disponível ao público. O artigo apresenta experimentos em simulação de elevação de cabo e transferência de água. Preprint da Argon Robotics · Código e guia de instalação do Alloy · Pacote Python
Uma equipe de robótica pode usar essas tarefas para responder a duas perguntas práticas. O objeto simulado se move de modo plausível quando o robô o toca? E o resultado medido continua fazendo sentido em uma bancada supervisionada? Levantar um cabo e despejar água em uma tigela larga tornam essas perguntas concretas antes de investir em um treinamento maior.
Na mesma cena, cada material conserva seu modo de se mover
É relativamente simples descrever o braço e a mesa. A geometria dos dois permanece fixa enquanto eles se movem ou sustentam outros objetos. Um cabo muda de forma ao passar pela borda da mesa. A água muda de distribuição conforme o copo inclina. O motor precisa de uma descrição de movimento para cada caso. O contato do braço com o objeto também precisa fazer sentido à medida que ambos se movem.
No artigo de 12 de novembro, os autores descrevem um mecanismo que escolhe o método de resolução de acordo com a descrição e o comportamento esperado do objeto. Cabos sem fixação podem ser modelados como cadeias articuladas no solucionador de corpos rígidos. Os líquidos usam o solucionador de partículas do Alloy. Na GPU, o motor usa MuJoCo Warp para corpos rígidos. O artigo também descreve o caminho na CPU com o MuJoCo. O software registra o motivo da escolha e permite alterá-la. Isso ajuda quando a peça de teste parece um cabo comum, mas se comporta como uma haste elástica. Preprint do Alloy, seções 3.1–3.2
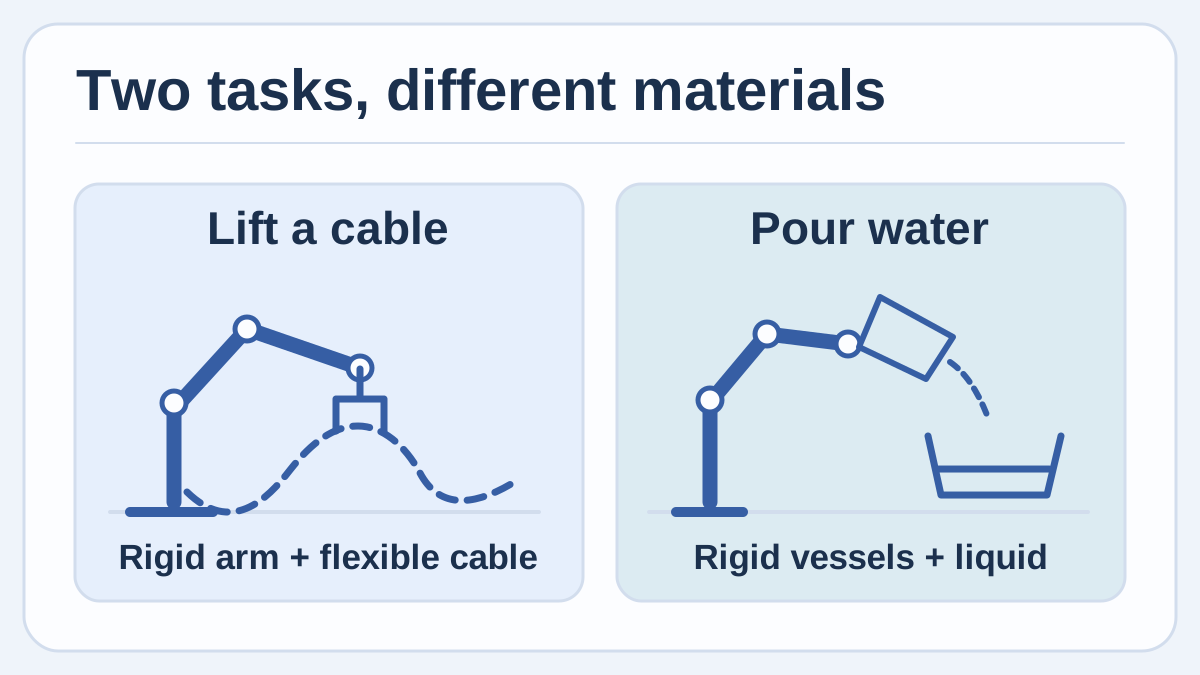
Diagrama original dos materiais em duas tarefas de prática. O braço se movimenta pelas articulações, o cabo muda de forma e o líquido escoa conforme o recipiente.
A interação importa tanto quanto a escolha do solucionador. O artigo descreve como a posição, a orientação e a velocidade de um corpo são passadas a outro solucionador por meio de um objeto intermediário. No acoplamento de mão dupla, as forças de contato podem voltar ao primeiro solucionador. Em uma configuração unidirecional documentada para um líquido relativamente leve, o líquido acompanha o movimento dos corpos rígidos sem devolver forças. Confira qual relação sua cena usa antes de interpretar um resultado que dependa da influência da água sobre o recipiente. Preprint do Alloy, seção 3.3
Essa configuração pode poupar trabalho de uma equipe que, de outra forma, teria de manter duas descrições da cena e uma troca de dados entre motores. Ela deixa as hipóteses sobre os materiais acessíveis para revisão. Também há um custo. A documentação do Alloy aponta que combinações como robô, cabo e tecido podem exigir passos acoplados particularmente pequenos e deixar a cena mais lenta. Um teste curto ajuda a decidir quanto detalhe físico vale incluir. Limitações documentadas do Alloy
Levantar um cabo solto e passá-lo por um grampo são tarefas diferentes
O experimento de elevação do artigo considera sucesso quando toda a linha central do cabo está mais de 3 cm acima da mesa no último passo. Os autores relatam 242 acertos em 256 episódios separados para teste depois de cerca de 15 minutos de treinamento e 245 em 256 depois de cerca de 30 minutos. A tabela 2 informa que o teste usou uma NVIDIA L4, 1.024 mundos em paralelo e a prévia 0.1.0rc2. As pontuações correspondem ao teste definido e às sementes do simulador reservadas para avaliação. Preprint do Alloy, tabela 2 e seção 4.1
Para o primeiro exercício, comece com um pedaço de cabo solto e sem energia sobre uma bancada. Na cena digital, use a altura do ponto mais baixo como medida simples. Varie a curva inicial a cada teste. Uma pegada que começa com o cabo reto pode esconder o que acontece quando metade dele começa a deslizar sobre a bancada. Como referência física, basta observar, sob supervisão, quanto o cabo cede ao ser erguido. Registre o cabo, seu comprimento e a posição das pontas para repetir a comparação.
Quando a tarefa passa a ser encaixar o cabo em um grampo, muda também o que precisa ser medido. A aproximação pode ser adequada, pode haver um breve engate indesejado e o cabo acaba em uma posição de repouso. A pontuação precisa dizer se o cabo continua no local correto depois que a garra abre. A figura 1 do artigo ilustra uma cena de posicionamento de cabo, mas a pontuação de elevação em episódios de teste mede se ele saiu da mesa. Cada resultado serve a uma etapa diferente. Preprint do Alloy, figura 1 e tabela 2
Uma diferença entre a bancada e a simulação costuma ajudar a delimitar o próximo experimento. Se a volta simulada salta para fora do grampo e a real fica no lugar, compare a forma de repouso do cabo e a força com que o grampo o prende antes de alterar a política de controle do robô. Se as duas voltas saltam, o movimento ou a posição final são candidatos para a próxima análise. Vale registrar esses casos mesmo antes de treinar qualquer coisa.
A tigela de destino dá uma medida melhor que o ângulo do braço
Na tarefa de despejo publicada pelos autores, há sucesso quando pelo menos 75% da água chega à tigela. O artigo relata 118 acertos em 128 episódios de teste para o checkpoint após 38,5 minutos de treinamento em 512 mundos na mesma classe de GPU. É um resultado de simulação. A métrica permite derramamento ou água residual dentro do limite definido. A porcentagem é interpretável porque o artigo também informa o denominador e o critério. Preprint do Alloy, tabela 2 e seção 4.1
Uma bancada didática supervisionada pode começar com uma tigela larga e estável e água em temperatura ambiente. Use um único nível de enchimento, meça quanto chega à tigela e registre quanto ficou no recipiente de origem e quanto caiu fora. Compare algumas repetições de movimentos simples antes de definir um objetivo de treinamento. Um pequeno derramamento que atende ao limite simulado pode ser inaceitável em uma bancada compartilhada. Já em um exercício didático, talvez baste obter despejos previsíveis a partir de uma posição inicial.
A documentação dá um motivo concreto para começar com um alvo largo. Na página de limitações, o Alloy indica que aberturas menores que cerca de 32 mm exigem uma resolução mais fina que a padrão e que recipientes abaixo de cerca de 24 mm se mostraram pouco confiáveis nas configurações comparadas. São limites observados no teste descrito e ajudam a escolher uma tarefa inicial. Ao trocar a tigela por uma abertura pequena, verifique a resolução das partículas e compare os volumes coletados antes de aumentar os mundos em paralelo ou mudar o movimento. Limites do Alloy para líquidos
| Tarefa de prática proposta | O que medir em simulação | O que comparar sob supervisão |
|---|---|---|
| Levantar um cabo solto | Ponto mais baixo do cabo no fim e qualquer contato com a bancada | Flecha e distância até a bancada com o cabo e a curva inicial especificados |
| Colocar um cabo em um grampo | Posição final após soltar e eventuais engates na aproximação | Se o cabo real fica no grampo e como se move quando é solto |
| Despejar água em uma tigela larga | Fração que chegou ao destino, fração restante e derramamento | Volume no destino e derramamento visível em movimentos repetidos |
Um mundo estável ainda pode responder a outra pergunta
O Alloy classifica mundos como OK, DEGRADED ou INVALID. O monitor verifica condições como valores numéricos impossíveis, movimento excessivo e interpenetração problemática. Os autores descrevem como um mundo inválido é restaurado a um estado salvo e congelado, permitindo que os demais continuem. Isso é útil no treinamento, pois uma execução quebrada pode produzir uma recompensa alta pelo motivo errado. O registro também permite acompanhar com que frequência o simulador teve problemas. Preprint do Alloy, seções 3.5–3.6
O estado OK tem um significado mais restrito que a concordância com um objeto físico. A documentação traz um caso em que um pequeno despejo perde alguns pontos percentuais por respingos e o estado continua OK. Saber se isso é plausível e aceitável para seu copo, sua tigela e seu movimento exige outra comparação. Ao revisar uma execução, mantenha juntos o estado do mundo, a pontuação da tarefa e a observação física. Se o grupo descartar execuções inválidas, informar quantas foram excluídas preserva dados sobre as condições iniciais difíceis. Limitações documentadas do Alloy
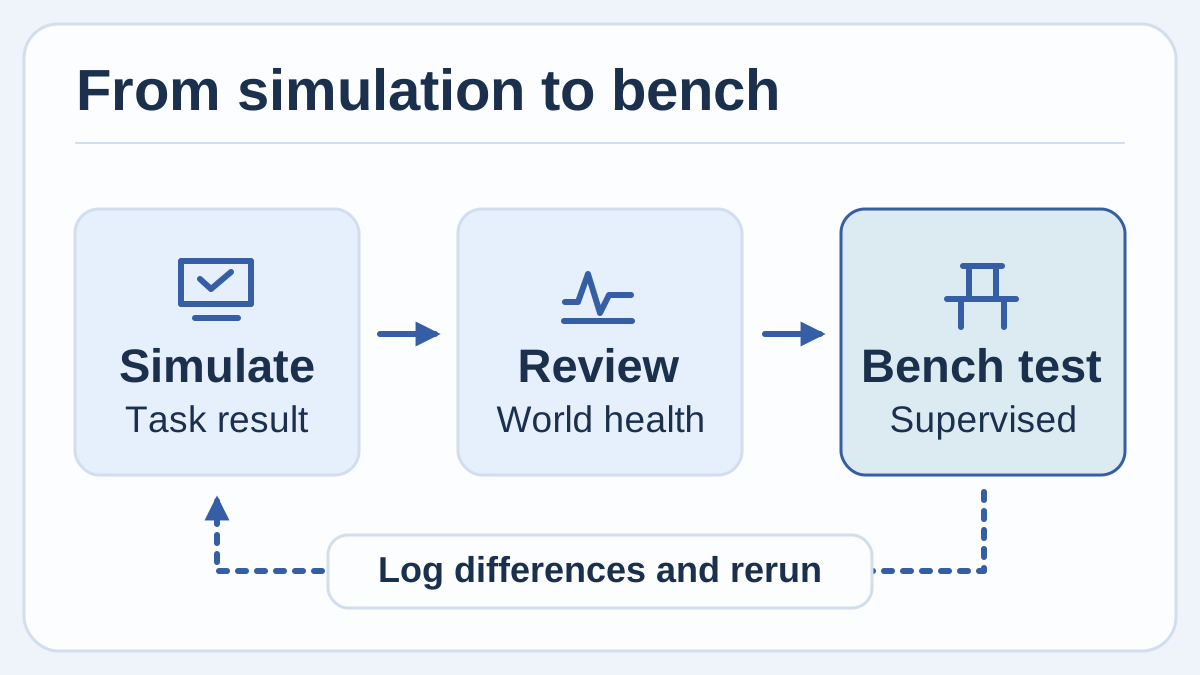
Diagrama original de uma sequência de verificação. Revise a resposta do simulador, compare uma medida na bancada e registre o que muda antes de executar de novo.
O artigo relata que um benchmark de despejo de 200 mL produziu cerca de 13 vezes mais segundos simulados por segundo ao passar de um mundo para 64 em uma NVIDIA L4. Eram execuções aquecidas, apenas de física, com período de controle de 10 ms em uma versão de desenvolvimento anterior ao lançamento. O número mostra que replicar mundos pode ter valor, com ganho abaixo do linear nesse cenário. Renderização, treinamento e geometria da sua cena ainda precisam entrar na estimativa de custo. Preprint do Alloy, seção 4.2
Vale montar uma pequena referência antes de treinar
- Rode a cena introdutória do projeto. Use o ambiente Python compatível indicado e instale com
pip install alloy-engine, ou use o exemplo de navegador do guia rápido. Confira se consegue inspecionar o estado e a classificação do mundo antes de montar a tarefa. Registre a versão do pacote e separe o tempo da primeira compilação do tempo de uma nova execução. Guia rápido do Alloy - Escolha uma variável observável. Para o cabo, comece pela menor altura depois da elevação. Para o despejo, use a fração capturada no destino. Defina o sucesso e como registrar uma execução ausente ou inválida antes de assistir ao resultado.
- Registre uma referência simples sob supervisão. Use o cabo ou os recipientes previstos para o exercício. Registre dimensões, condições iniciais e uma medida repetível. Reproduza as condições em um mundo simulado e compare o resultado antes de acrescentar variações aleatórias.
- Mude uma condição por vez. Mude a posição inicial do cabo ou o nível de água no copo. Registre o resultado e a classificação do mundo de cada execução. Se um agente de programação ajudar a gerar variações de cena pelas ferramentas MCP documentadas do Alloy, revise as propriedades dos objetos, as medidas e o critério de sucesso como faria com qualquer cena criada. Repositório e interface de ferramentas do Alloy
- Aumente a escala quando conseguir explicar as falhas. Quando os primeiros casos fizerem sentido, execute mais mundos e reserve algumas variações para teste. Use a evidência para escolher um próximo ensaio pequeno e supervisionado, com as proteções que a equipe já usa. Mantenha visíveis separadamente os resultados simulados e físicos.
A simulação útil mais rápida melhora a pergunta de bancada
Uma equipe raramente precisa que a simulação responda a tudo de uma vez. Na tarefa com cabo, ela pode ajudar a comparar duas posições iniciais antes de o robô chegar perto do grampo. No despejo, pode revelar que um movimento promissor coloca água na tigela, mas deixa água demais na origem. O resultado que vale guardar muda o que você mede com o objeto real e dá a outra pessoa informações suficientes para repetir a comparação.
Fontes
- Gupta e Rohilla, Alloy: A Multi-Material Physics Engine for Robot Learning, 12 de novembro de 2026, com figuras e tabelas dos autores
- Código do Alloy da Argon Robotics, licença Apache-2.0 e instruções de instalação
- Pacote Python do Alloy e histórico de versões
- Guia rápido oficial do Alloy e exemplo no navegador
- Limitações documentadas do Alloy e alternativas sugeridas
Para guardar observações de simulação, medidas e decisões de projeto em um registro pesquisável, crie uma conta no Telli.sh.