Kann ein Roboter im selben Simulator Kabel heben und Wasser eingießen üben?
Alloy von Argon Robotics vereint starre Roboter, Kabel und Flüssigkeiten in einem Szenensystem. Zwei Übungen zeigen, was die Simulation einem Robotikteam sagen kann.
Ein Roboter greift ein Kabelende. Der Greifer fährt hoch und nimmt das Ende sauber mit. Auf halber Länge liegt aber noch eine Schlaufe auf dem Tisch. Aus der Position des Robotergelenks sieht der Hub abgeschlossen aus. Die Kabelposition zeigt, dass noch etwas fehlt. Beim Gießen aus einem Becher gibt es dasselbe Problem. Der Armwinkel zeigt präzise, wo der Becher war. Am Wasser sieht man, ob das Gießen gelungen ist.
Am 12. November 2026 veröffentlichten die Argon-Robotics-Forscher Pranay Gupta und Deepanshu Rohilla einen Preprint über Alloy, eine quelloffene Physik-Engine für Roboterlernen. Alloy bietet eine gemeinsame Szenenschnittstelle für starre Körper, Roboter, Kabel, Textilien, Flüssigkeiten und weitere Materialien. Mehrere Instanzen derselben Szene lassen sich parallel auf einer GPU oder auf einer CPU ausführen. Das Python-Paket ist öffentlich verfügbar. Der Preprint beschreibt simulierte Hebeversuche mit Kabeln und Gießversuche. Preprint von Argon Robotics · Alloy-Quellcode und Einrichtungsanleitung · Python-Paket
Ein Robotikteam kann mit diesen Aufgaben zwei Fragen beantworten. Bewegt sich das simulierte Objekt plausibel, wenn der Roboter es berührt? Und misst das Team ein Ergebnis, das auch auf einem beaufsichtigten Prüfstand aussagekräftig bleibt? Ein Kabelhub und ein Gießversuch mit breiter Schüssel machen die Fragen greifbar, bevor ein größerer Trainingslauf ansteht.
Jedes Material bewegt sich in der gemeinsamen Szene auf seine Weise
Der Arm und der Tisch lassen sich vergleichsweise einfach beschreiben. Ihre Geometrie bleibt beim Bewegen oder Abstützen anderer Objekte gleich. Ein Kabel verändert seine Form an einer Tischkante, und beim Kippen des Bechers verteilt sich das Wasser neu. Für diese Fälle braucht die Engine unterschiedliche Bewegungsmodelle. Auch der Kontakt soll plausibel bleiben, während sich Arm und Objekt bewegen.
Im Preprint vom 12. November beschreiben die Autoren eine Komponente, die anhand der Objektbeschreibung und des erwarteten Verhaltens einen Solver auswählt. Nicht eingespannte Kabel können als gelenkige Ketten im Starrkörper-Solver abgebildet werden. Für Flüssigkeiten verwendet Alloy einen eigenen partikelbasierten Solver. Auf der GPU läuft die Starrkörper-Simulation über MuJoCo Warp. Die Arbeit beschreibt außerdem einen CPU-Pfad über MuJoCo. Die Software hält den Grund für ihre Wahl fest, und Nutzer können diese Wahl ändern. Das hilft, wenn ein Prüfstück aussieht wie ein gewöhnliches Kabel, sich aber eher wie ein federnder Stab verhält. Alloy-Preprint, Abschnitte 3.1–3.2
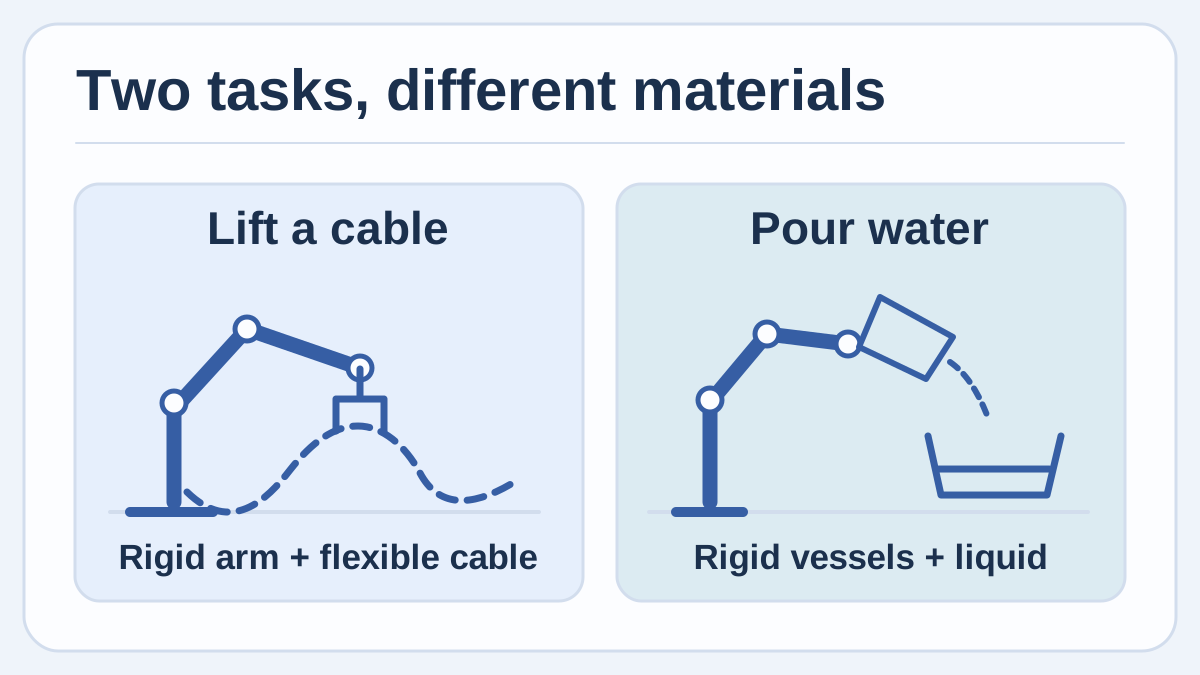
Eigene Darstellung der Materialien in zwei Übungen. Der Arm bewegt sich entlang seiner Gelenke, das Kabel ändert seine Form und die Flüssigkeit fließt im Gefäß.
Die Wechselwirkung ist ebenso wichtig wie die Solverwahl. Laut Preprint werden Lage und Geschwindigkeit eines Körpers über ein Stellvertreterobjekt an einen anderen Solver weitergegeben. Bei einer beidseitigen Kopplung können Kontaktkräfte an den ersten Solver zurückgegeben werden. In einer dokumentierten einseitigen Anordnung folgt eine relativ leichte Flüssigkeit den bewegten Starrkörpern, ohne Kräfte zurückzumelden. Wenn das Ergebnis davon abhängt, wie das Wasser auf einen Behälter wirkt, sollte das Team zuerst die Kopplung der Szene prüfen. Alloy-Preprint, Abschnitt 3.3
Der Aufbau kann Arbeit sparen, wenn das Team sonst zwei Szenenbeschreibungen und den Austausch zwischen Engines pflegen müsste. Außerdem stehen die Annahmen zu den Materialien an einer Stelle, die andere prüfen können. Die Kopplung kostet allerdings Rechenzeit. Die Alloy-Dokumentation nennt Kombinationen aus Roboter, Kabel und Textil, die besonders kleine gekoppelte Zeitschritte erfordern und die Szene verlangsamen können. Ein kleiner Versuch zeigt, wie viel Materialdetail für die Aufgabe sinnvoll ist. Dokumentierte Grenzen von Alloy
Ein Kabel anheben und es in eine Klemme führen sind verschiedene Aufgaben
Im Kabelhubversuch des Preprints gilt ein Lauf als erfolgreich, wenn die gesamte Mittellinie des Kabels beim letzten Schritt mehr als 3 cm über dem Tisch liegt. Nach rund 15 Minuten Training melden die Autoren 242 Erfolge in 256 zurückgehaltenen Simulationsepisoden, nach rund 30 Minuten 245 von 256. Tabelle 2 nennt eine NVIDIA L4 mit 1.024 parallelen Simulationswelten und der Vorabversion 0.1.0rc2. Die Zahlen beziehen sich auf diesen Test und seine für die Auswertung zurückgehaltenen Simulations-Seeds. Alloy-Preprint, Tabelle 2 und Abschnitt 4.1
Legen Sie für die erste Übung ein loses, spannungsfreies Kabelstück auf einen Prüfstand. In der digitalen Szene genügt als Maß zunächst die Höhe des niedrigsten Punkts. Variieren Sie die Ausgangsform zwischen den Läufen. Wer immer mit einem geraden Kabel anfängt, sieht womöglich nicht, was geschieht, wenn sich die andere Hälfte gerade über den Tisch bewegt. Als physischer Vergleich genügt es zunächst, unter Aufsicht den Durchhang eines angehobenen Kabels zu beobachten. Protokollieren Sie das Kabel, seine Länge und die Anordnung der Enden, damit jemand den Versuch wiederholen kann.
Soll das Kabel in eine Klemme, ändert sich die Messung. Relevant sind die Annäherung, ein mögliches Hängenbleiben und die Endlage. Das Kriterium sollte erfassen, ob das Kabel nach dem Öffnen des Greifers an der richtigen Stelle bleibt. Der Preprint zeigt in Abbildung 1 eine Szene zum Verlegen. Die berichtete Erfolgsquote für den Testlauf misst hingegen, ob das Kabel vollständig über den Tisch gehoben wird. Beide Ergebnisse sind in unterschiedlichen Phasen der Aufgabe nützlich. Alloy-Preprint, Abbildung 1 und Tabelle 2
Unterschiede zwischen Prüfstand und Simulation grenzen oft den nächsten Versuch ein. Springt die simulierte Schlaufe aus der Klemme, während die echte dort bleibt, prüfen Sie vor einer Änderung der Robotersteuerung die Ruhelage des Kabels und die Haltekraft der Klemme. Springen beide Schlaufen heraus, lohnt es sich, die Bewegung oder die Zielposition zu prüfen. Solche Fälle zu notieren hilft schon vor einem Trainingslauf.
Am Ergebnis in der Schüssel lässt sich mehr ablesen als am Armwinkel
In der von den Autoren bereitgestellten Gießaufgabe ist ein Lauf erfolgreich, wenn mindestens 75 % des Wassers die Schüssel erreichen. Der Preprint meldet für den Checkpoint nach 38,5 Minuten Training 118 Erfolge in 128 zurückgehaltenen Episoden. Trainiert wurde in 512 Welten auf derselben GPU-Klasse. Das ist ein Simulationsergebnis, und das Kriterium lässt innerhalb der Schwelle verschüttetes oder zurückgebliebenes Wasser zu. Die Prozentangabe ist einzuordnen, weil die Autoren sowohl die Zahl der Versuche als auch das Kriterium nennen. Alloy-Preprint, Tabelle 2 und Abschnitt 4.1
Für einen beaufsichtigten Lehrversuch eignet sich zunächst eine breite, stabile Schüssel mit Wasser bei Raumtemperatur. Legen Sie einen Füllstand fest, messen Sie, wie viel Wasser die Schüssel erreicht, und notieren Sie, was im Ausgangsgefäß bleibt oder danebengeht. Vergleichen Sie einige einfache Bewegungen in wiederholten Durchgängen, bevor Sie ein Trainingsziel wählen. Ein kleiner Spritzer, den der Simulationsbenchmark zulässt, kann auf einem gemeinsam genutzten Tisch störend sein. Für eine einführende Lehrübung können vorhersagbare Ergebnisse aus derselben Ausgangslage dagegen ausreichen.
Die Dokumentation gibt einen konkreten Grund für die breite Schüssel. Laut der Seite zu aktuellen Grenzen erfordern Öffnungen unter etwa 32 mm eine feinere Einstellung als die Voreinstellung. Unter etwa 24 mm sind die Ergebnisse mit den dort verglichenen Einstellungen unzuverlässig. Das sind Beobachtungen aus dem dokumentierten Versuch, die bei der Wahl einer geeigneten Einstiegsaufgabe helfen. Wenn Sie von einer Schüssel zu einer kleinen Öffnung wechseln, prüfen Sie zunächst die Partikelauflösung und die aufgefangenen Mengen. Danach können Sie mehr Welten starten oder die Bewegung ändern. Alloy-Grenzen für Flüssigkeiten
| Vorgeschlagene Übung | Messgröße in der Simulation | Beaufsichtigter physischer Vergleich |
|---|---|---|
| Ein loses Kabel anheben | Niedrigster Punkt am Ende des Hubs und etwaiger Kontakt mit dem Tisch | Durchhang und Abstand für das festgelegte Kabel und die Ausgangskurve |
| Ein Kabel in einer Klemme ablegen | Endlage nach dem Loslassen und Hängenbleiben auf dem Weg | Ob das Kabel in der Klemme bleibt und wie es sich nach der Freigabe bewegt |
| Wasser in eine breite Schüssel gießen | Anteil im Ziel, verbliebener Anteil und verschüttete Menge | Volumen in der Schüssel und sichtbare Spritzer bei wiederholten Bewegungen |
Auch eine Welt mit Status OK kann eine andere Frage beantworten als die gestellte
Alloy bewertet Simulationswelten mit OK, DEGRADED oder INVALID. Die Überwachung prüft auf unzulässige Zahlenwerte, übermäßige Bewegungen und problematische Durchdringungen. Die Autoren beschreiben, wie eine ungültige Welt auf einen gespeicherten Zustand zurückgesetzt und eingefroren wird, damit die anderen weiterlaufen können. Das hilft beim Training, weil ein fehlerhafter Durchlauf aus dem falschen Grund eine hohe Belohnung liefern kann. Das Protokoll zeigt dem Team auch, wie oft überhaupt ein Simulationsproblem auftrat. Alloy-Preprint, Abschnitte 3.5–3.6
Der Status OK sagt weniger aus als die Übereinstimmung mit einem realen Objekt. Die Dokumentation zeigt einen kleinen Gießversuch, bei dem ein paar Prozent herausspritzen und die Einstufung OK bleibt. Ob das für Ihren Becher, Ihre Schüssel und Ihre Bewegung plausibel und akzeptabel ist, muss der Vergleich klären. Halten Sie Status, Aufgabenergebnis und Beobachtung am Prüfstand zusammen fest. Verwirft die Gruppe ungültige Läufe, gibt die Zahl der verworfenen Fälle Hinweise auf schwierige Anfangsbedingungen. Dokumentierte Grenzen von Alloy
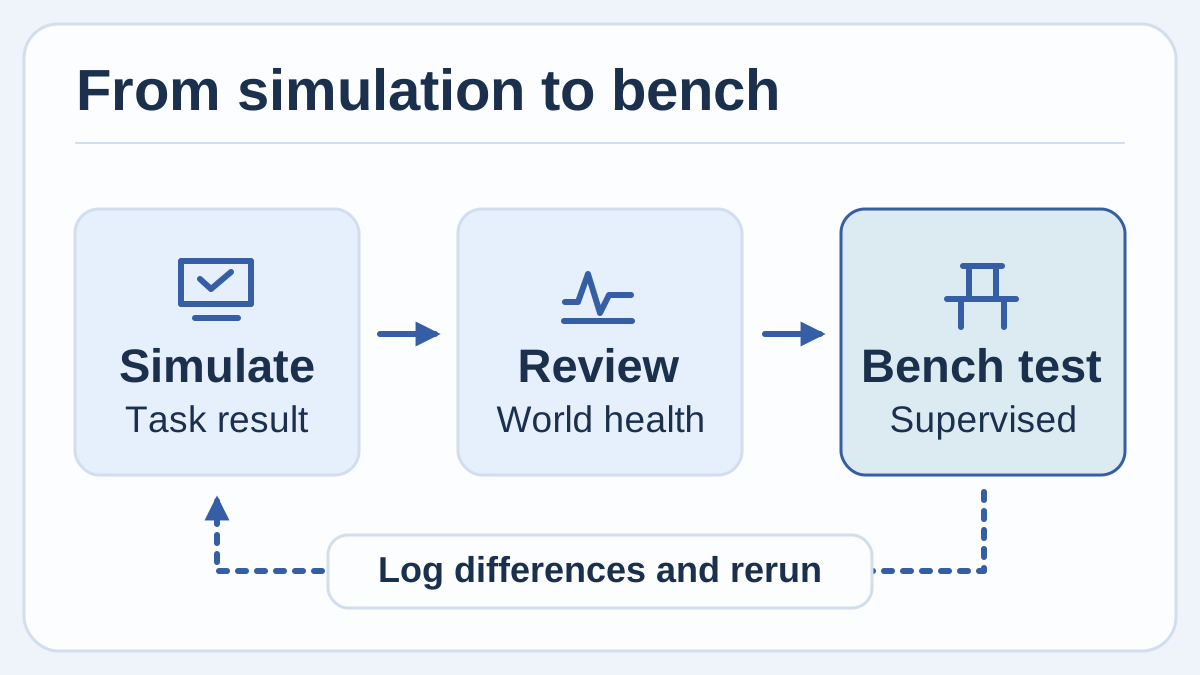
Eigene Darstellung einer möglichen Prüffolge. Prüfen Sie die Angaben des Simulators, vergleichen Sie eine Messgröße am Prüfstand und dokumentieren Sie Änderungen vor dem nächsten Lauf.
Der Preprint beschreibt einen Benchmark mit einem Gießvorgang von 200 mL. Beim Wechsel von einer auf 64 Welten wurden mit einer NVIDIA L4 pro Echtzeitsekunde etwa 13-mal so viele Simulationssekunden erreicht. Es waren vorgewärmte, reine Physikläufe mit einer Regelperiode von 10 ms auf einer Entwicklungsvorabversion. Mehrere Kopien können sich lohnen, doch die Beschleunigung wächst in dieser Szene nicht linear mit der Zahl der Welten. Rendering, Training und die Geometrie Ihrer Szene gehören weiterhin in Ihre eigene Aufwandsschätzung. Alloy-Preprint, Abschnitt 4.2
Eine kleine Referenzmessung lohnt sich vor dem Training
- Starten Sie die Einstiegsszene des Projekts. Legen Sie die dokumentierte Python-Umgebung an und installieren Sie mit
pip install alloy-engineoder nutzen Sie das Browserbeispiel der Kurzanleitung. Prüfen Sie, ob sich Zustand und Simulationsstatus einsehen lassen, bevor Sie eine eigene Aufgabe anlegen. Notieren Sie die Paketversion und messen Sie den ersten Kompilierungslauf gesondert. Kurzanleitung für Alloy - Wählen Sie eine beobachtbare Größe. Beim Kabel genügt für den Einstieg die niedrigste Höhe nach dem Hub. Beim Gießen nehmen Sie den Anteil im Zielgefäß. Legen Sie vor der Auswertung fest, was Erfolg bedeutet und wie fehlende oder ungültige Läufe erfasst werden.
- Erheben Sie unter Aufsicht eine einfache Referenz. Verwenden Sie das Kabel oder die Gefäße aus der geplanten Übung. Halten Sie Abmessungen, Ausgangsbedingungen und eine wiederholbare Messung fest. Bilden Sie diese Bedingungen in einer simulierten Welt nach und vergleichen Sie das Ergebnis, bevor Sie zufällige Variationen hinzufügen.
- Ändern Sie jeweils nur eine Bedingung. Variieren Sie die Anfangslage des Kabels oder den Füllstand im Becher. Notieren Sie für jeden Lauf Ergebnis und Zustand. Falls ein Coding-Agent mit den dokumentierten MCP-Werkzeugen von Alloy Szenenvarianten erstellt, prüfen Sie Objekteigenschaften, Messgrößen und Erfolgskriterium wie bei jeder selbst erstellten Szene. Alloy-Repository und Werkzeugschnittstelle
- Erhöhen Sie die Zahl der Welten, sobald Sie die Fehler erklären können. Wenn die ersten Fälle plausibel sind, führen Sie mehr Welten aus und behalten Sie Varianten für die Auswertung zurück. Wählen Sie anhand der Ergebnisse einen kleinen beaufsichtigten Folgeversuch mit den bestehenden Schutzmaßnahmen des Teams. Führen Sie simulierte und physische Ergebnisse getrennt auf.
Die nützlichste schnelle Simulation liefert eine bessere Frage für den Prüfstand
Ein Team braucht selten alle Antworten auf einmal. Beim Kabel kann die Simulation zwei Ausgangslagen vergleichen, bevor sich der Roboter einer Klemme nähert. Beim Gießen könnte sie zeigen, dass eine vielversprechende Bewegung zwar Wasser in die Schüssel bringt, aber zu viel im Becher lässt. Behalten Sie das Ergebnis, das Ihre nächste Messung am echten Objekt verändert und einer anderen Person genug Informationen gibt, um den Vergleich zu wiederholen.
Quellen
- Gupta und Rohilla, Alloy: A Multi-Material Physics Engine for Robot Learning, 12. November 2026, mit Abbildungen und Benchmark-Tabellen der Autoren
- Alloy-Quellcode von Argon Robotics, Apache-2.0-Lizenz und Einrichtung
- Alloy-Python-Paket und Versionsverlauf
- Offizielle Alloy-Kurzanleitung und Browserbeispiel
- Dokumentierte Grenzen und vorgeschlagene Lösungen für Alloy
Wenn Sie Simulationsbeobachtungen, Messungen und Entwurfsentscheidungen an einer durchsuchbaren Stelle festhalten möchten, erstellen Sie ein Telli.sh-Konto.